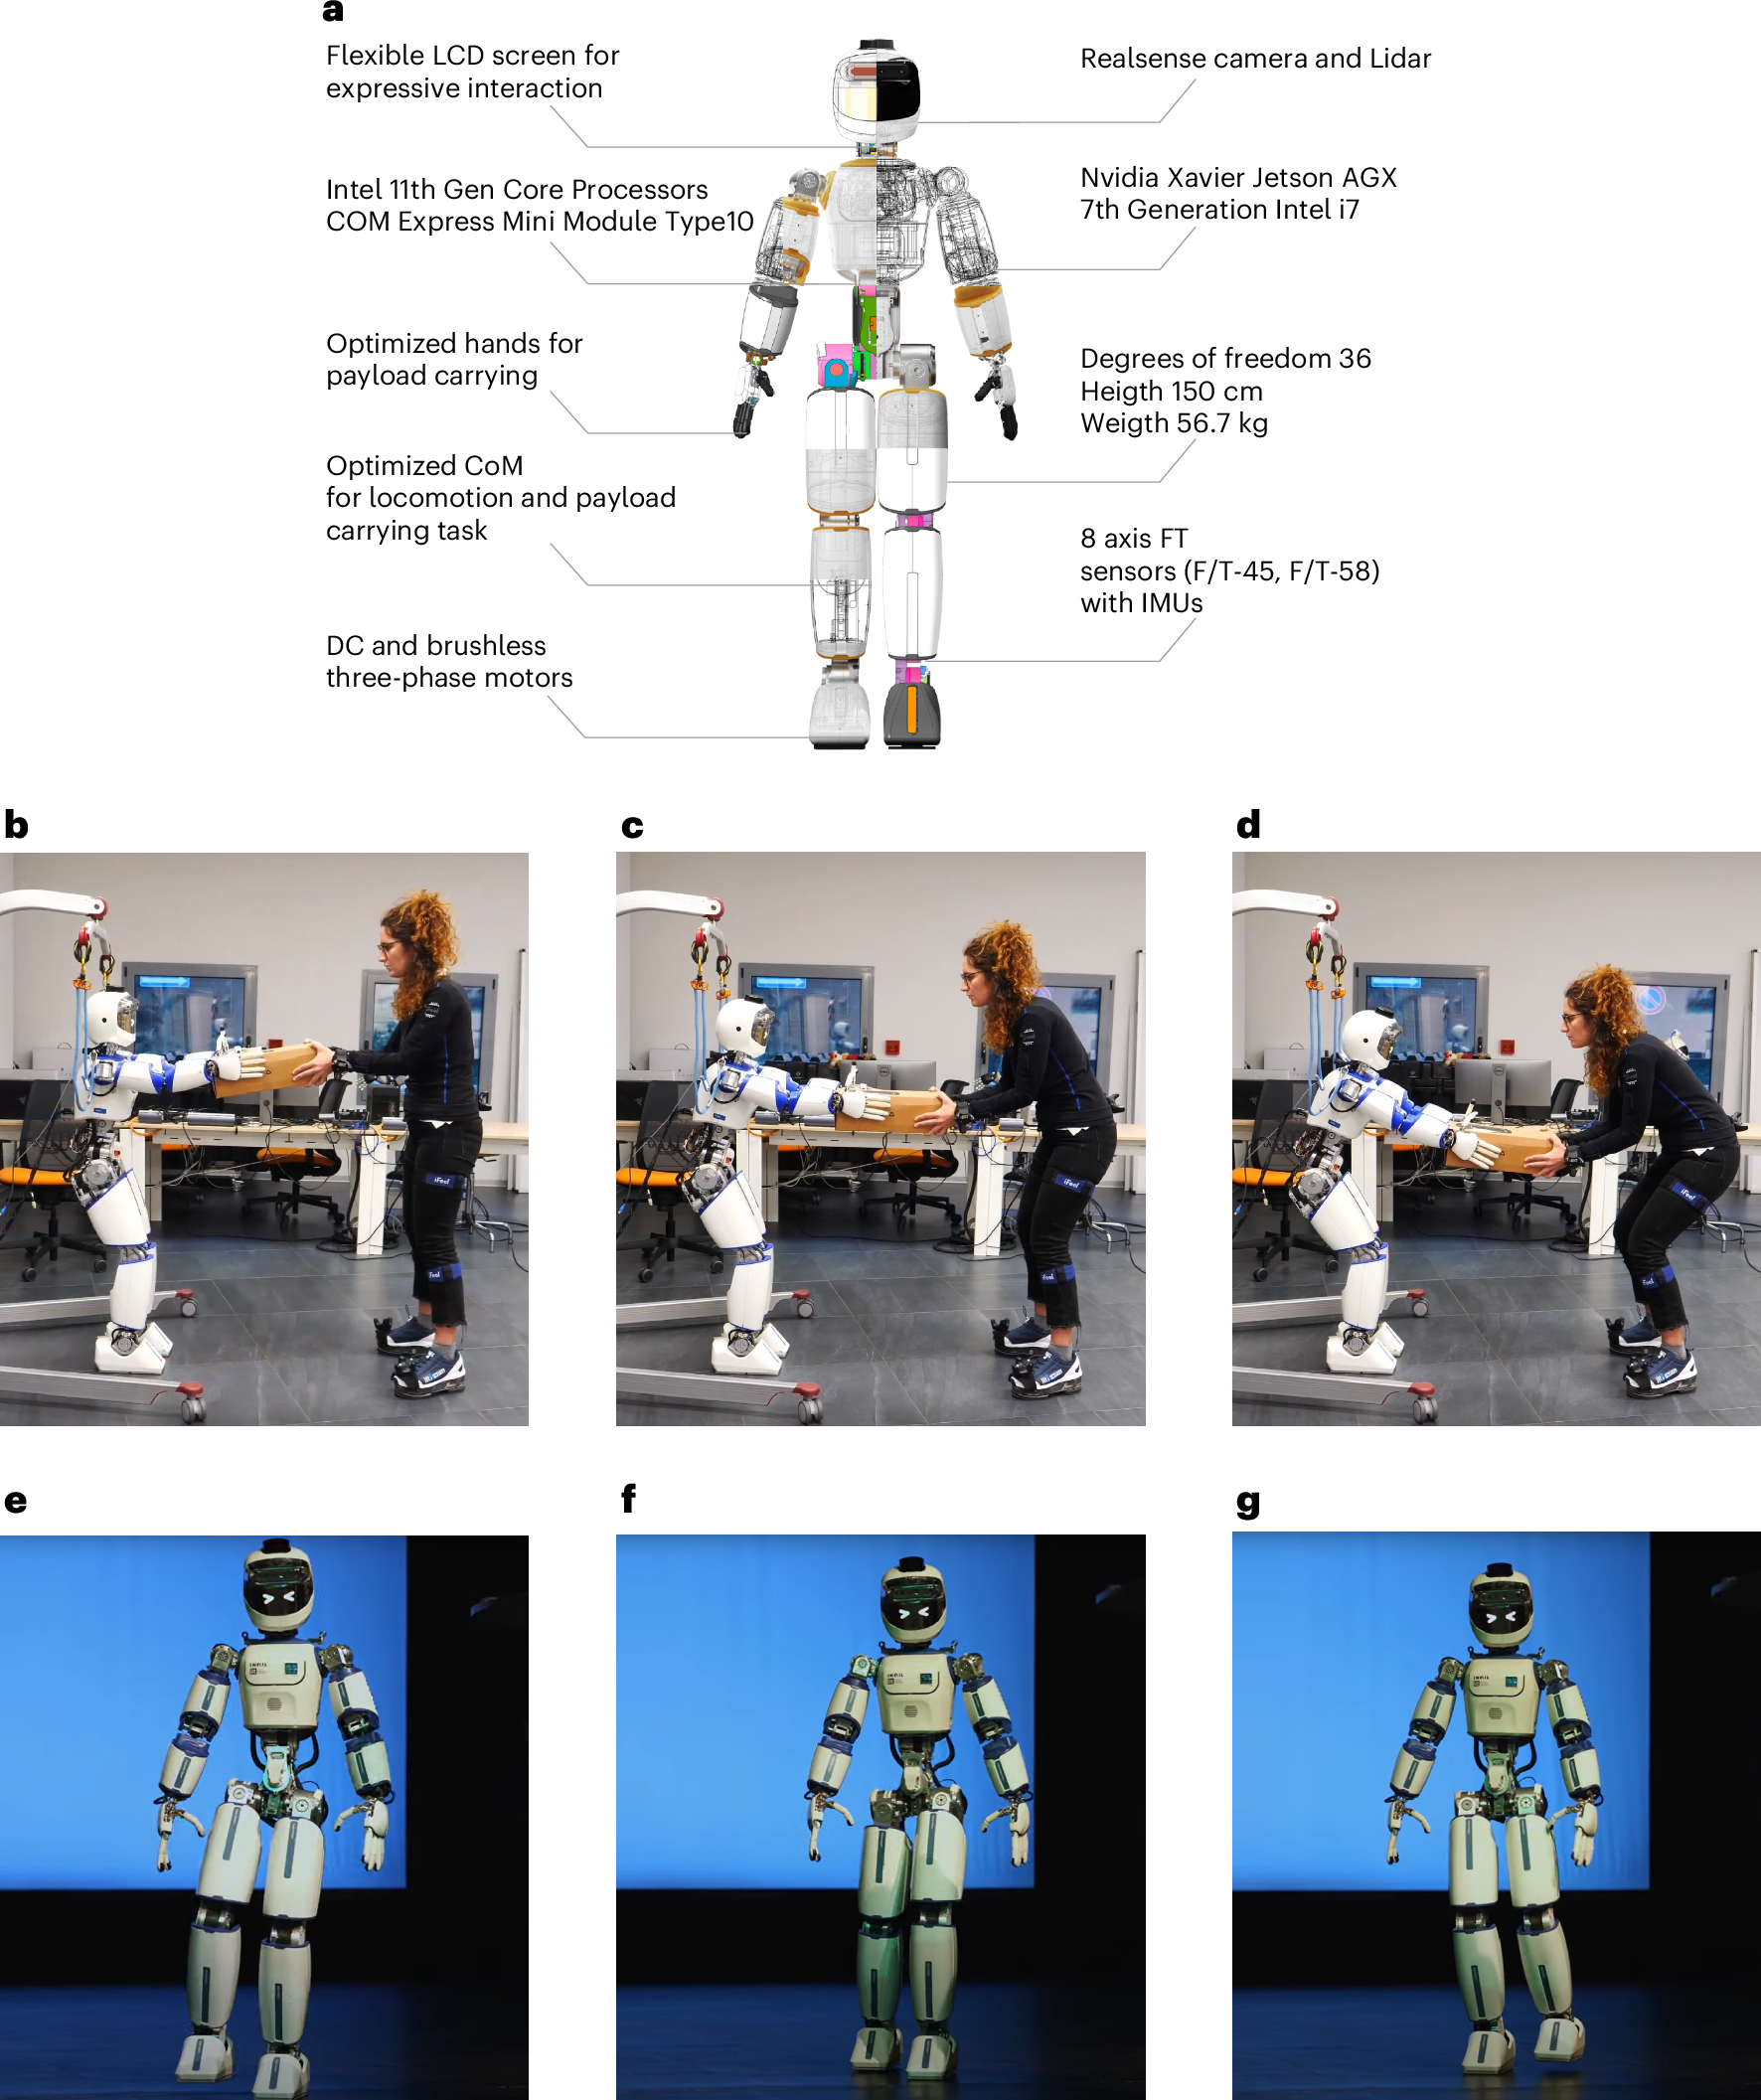
Los investigadores han cuantificado exactamente cómo la masa de un objeto transportado cambia la capacidad de un robot humanoide para mantenerse en equilibrio — y han encontrado un punto óptimo. El trabajo introduce dos umbrales medibles, la "masa crítica" y la "masa de transición", y los utiliza para diseñar controladores de levantamiento que se mantienen estables en tareas de levantar-y-sostener y levantar-y-soltar, tanto en simulaciones como en experimentos con hardware.
Tabla de Contenidos
- Lo que Construyeron los Investigadores
- Resultados Clave
- Cómo Funciona
- Por Qué Esto Importa para la Robótica
- Limitaciones y Preguntas Abiertas
- Preguntas Frecuentes
- Conclusión
Lo que Construyeron los Investigadores
El equipo construyó un marco analítico que predice cuándo un robot humanoide puede mantener el equilibrio mientras sostiene un objeto de una masa determinada. En lugar de depender de reglas heurísticas o aprendizaje de caja negra, el marco se basa en la dinámica del cuerpo completo — modelando el robot, el objeto sostenido y las fuerzas de contacto distribuidas entre los pies del robot y el suelo como un sistema conectado.
La pieza central es la cuenca de estados balanceados (BSB, por sus siglas en inglés), una región matemática del espacio de estados del centro de masa que define qué combinaciones de posición y velocidad permiten al robot mantener sus contactos de postura. Cualquier estado dentro de la cuenca es demostrablemente equilibrable; cualquier estado fuera no lo es. El equipo muestra cómo la cuenca se expande o contrae dependiendo de la masa del objeto, la base de soporte, los límites de par de los actuadores y la postura del cuerpo.
De este análisis surgen dos cantidades prácticas: la masa crítica, donde la capacidad de equilibrio alcanza su punto máximo, y la masa de transición, donde el factor limitante del equilibrio cambia. Estos umbrales se codifican luego como restricciones explícitas en un optimizador de trayectorias de cuerpo completo, produciendo movimientos de levantamiento que permanecen dentro del sobre de equilibrio por construcción. El enfoque fue validado con un humanoide completo y con un mecanismo simplificado de orden reducido, tanto en simulación como en experimentos físicos.

Resultados Clave
El hallazgo central es que la masa del objeto y la capacidad de equilibrio no tienen una relación lineal simple. Añadir masa a un humanoide puede inicialmente mejorar el equilibrio, luego alcanzar un pico, y finalmente degradarse a medida que la carga crece — un resultado que contradice la suposición común de que más pesado siempre significa más difícil.
Dos umbrales definen este comportamiento:
- Masa crítica: la carga del objeto en la que la capacidad de equilibrio del robot es mayor.
- Masa de transición: la carga en la que el factor limitante del equilibrio cambia, por ejemplo, de restricciones del centro de presión en los pies a límites de par de los actuadores.
El estudio validó las predicciones de la BSB a través de diferentes bases de soporte, capacidades de actuación y posturas, mapeando sistemáticamente cómo cada condición desplaza los límites de equilibrio. Los controladores construidos a partir de estos umbrales ejecutaron con éxito tareas de levantar-y-sostener y levantar-y-soltar con objetos de masas distintas, demostradas tanto en simulación como en experimentos con hardware. Las predicciones analíticas del mecanismo de orden reducido coincidieron con el comportamiento del humanoide completo lo suficientemente bien como para servir como herramienta de diseño, no solo como visualización.
La conclusión práctica es directa: existe una masa óptima para una configuración humanoid determinada, y conocerla permite a los controladores explotar la regulación del momento en lugar de luchar contra él.
Cómo Funciona
El marco comienza con un modelo dinámico de cuerpo completo en el que los parámetros de masa del objeto aparecen explícitamente. El robot y el objeto forman un único sistema articulado, y el contacto con el suelo se representa como pares de contacto distribuidos con centros de presión asociados en cada pie de apoyo. Esta formulación captura cómo la masa del objeto se acopla en los momentos lineales y angulares del sistema — las cantidades que finalmente deciden si el robot se vuelca o mantiene su posición.
A partir de estas dinámicas, el equipo construye la cuenca de estados balanceados, una partición del espacio de estados del centro de masa en regiones equilibrables y no equilibrables. Un estado se considera equilibrado si existe una entrada de control factible, dentro de los límites de par de los actuadores, que mantenga el centro de presión dentro de la base de apoyo en el horizonte de planificación. Debido a que la masa del objeto entra en las dinámicas de manera no lineal, los límites de la cuenca se desplazan de maneras que los cálculos estáticos del centro de masa no capturan.
La masa crítica y la masa de transición emergen al rastrear cómo se deforma el límite de la BSB a medida que aumenta la masa del objeto. La masa crítica marca la configuración donde la región equilibrable es más grande. La masa de transición marca el punto donde la restricción vinculante cambia — típicamente de una restricción de contacto/centro de presión a una restricción de actuación. Juntas, las dos cantidades caracterizan el equilibrio entre usar el momento del objeto para ayudar a la estabilidad y el esfuerzo creciente requerido para regular ese momento.
Finalmente, los estados balanceados se imponen en las trayectorias como restricciones de umbral explícitas dentro de la optimización de trayectorias de cuerpo completo. En lugar de penalizaciones suaves o heurísticas aprendidas, la BSB actúa como un filtro de factibilidad dura: el optimizador solo puede producir movimientos cuyos estados permanezcan dentro de la región equilibrable. Esto garantiza, por construcción, que la trayectoria de levantamiento respete el sobre de equilibrio en cada instante.

Por Qué Esto Importa para la Robótica
Para los equipos de operaciones que despliegan humanoides, esta investigación responde a una pregunta fundamental: ¿qué tan pesado puede ser el objeto, y es siempre mejor uno más liviano? El resultado sorprendente — que una masa intermedia puede ser más fácil de equilibrar que una muy liviana — tiene consecuencias directas para las especificaciones de carga útil, la selección de herramientas y la planificación de tareas.
El marco también reduce la dependencia de heurísticas de estabilidad de caja negra. Los ingenieros pueden calcular la cuenca de estados balanceados fuera de línea, extraer la masa crítica y la masa de transición como parámetros de diseño, y construir controladores con garantías de equilibrio demostrables. El mismo concepto de cuenca se aplica más allá de los humanoides a cualquier manipulador con patas o móvil que deba regular el momento mientras transporta una carga.
Para los compradores que comparan plataformas, esta es una lente útil: en lugar de un solo número máximo de carga útil, busque control consciente del equilibrio y márgenes de estabilidad publicados. Explore los robots humanoides en Robot Overflow para ver qué ofrecen las plataformas de esta clase. El controlador de levantamiento se mapea directamente en los flujos de trabajo de manejo de materiales, pick-and-place y paletizado — los dos primitivos probados, levantar-y-sostener y levantar-y-soltar, son exactamente los movimientos que los robots de almacén realizan miles de veces por turno, y los robots industriales usados equipados con dicho control podrían ver ganancias similares.
Limitaciones y Preguntas Abiertas
El análisis modela el objeto como una masa rígida fijada rígidamente al robot, por lo que las cargas deformables, oscilantes o fluidas quedan fuera del marco actual. El estudio también asume una configuración de contacto fija y conocida; no cubre el paso dinámico, el reaprovechamiento o caminar mientras se transporta una carga, donde la base de apoyo cambia a mitad de la tarea.
Quedan preguntas abiertas sobre cómo se desplazan los umbrales bajo estimaciones inciertas de la masa del objeto o restricciones de replanificación en línea. El mecanismo de orden reducido utilizado para la validación analítica ayuda, pero mapear sus hallazgos de vuelta a la dinámica del cuerpo completo en tiempo real sigue siendo un desafío activo. Los escenarios de contacto múltiple, como escalar o agacharse con cargas útiles, siguen siendo territorio no probado.
Preguntas Frecuentes
¿Qué es la cuenca de estados balanceados?
La cuenca de estados balanceados es una región en el espacio de estados del centro de masa del robot donde puede mantener sus contactos de pie deseados mientras se equilibra. Cualquier estado dentro de la cuenca es demostrablemente equilibrable, y su forma depende de la masa del objeto, la base de soporte, los límites de los actuadores y la postura.
¿Qué es la masa crítica en el equilibrio de un humanoide?
La masa crítica es la masa del objeto en la que la capacidad de equilibrio del robot es mayor. Añadir masa más allá de este punto comienza a encoger la región equilibrable.
¿Qué es la masa de transición?
La masa de transición es el umbral en el que el factor limitante del equilibrio cambia — por ejemplo, de restricciones del centro de presión a límites de par de los actuadores. Indica a los ingenieros qué restricción física abordar primero al empujar los límites de carga útil.
¿Un objeto más pesado siempre hace que un robot humanoide sea menos estable?
No — la investigación muestra que la capacidad de equilibrio mejora con la masa del objeto hasta la masa crítica. Este resultado contraintuitivo significa que una carga intermedia puede ser más fácil de equilibrar que una muy liviana.
Conclusión
Esta investigación transforma una suposición de larga data sobre las cargas útiles de los humanoides — que más pesado siempre significa más difícil de equilibrar — en una relación cuantificable con umbrales de diseño claros. Para los ingenieros que seleccionan robots o planifican tareas de levantamiento, la masa crítica y la masa de transición ofrecen parámetros concretos para una operación consciente de la estabilidad. Espere que las curvas de capacidad de equilibrio se vuelvan tan importantes como las clasificaciones de carga útil en las especificaciones humanoides.