Research Papers

最新机器人研究的通俗英语摘要,涵盖人形机器人、四足机器人、工业自动化和人工智能。
499 论文
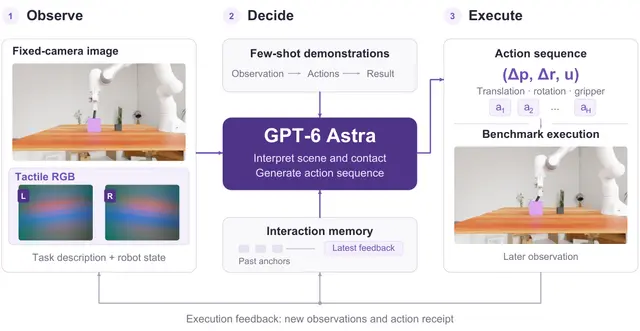
GPT-6 Astra 如何运用视觉与触觉应对棘手的机器人任务
Robotics20天前

GPT-6 Astra 如何运用视觉与触觉应对棘手的机器人任务

Astra 将视觉图像与触觉图像结合,用于仿真机器人操作;但接触诊断和精确纠正仍然面临挑战。

Chen Yang, Linzhe Shi, Hang Zhang, Mu Xu +2

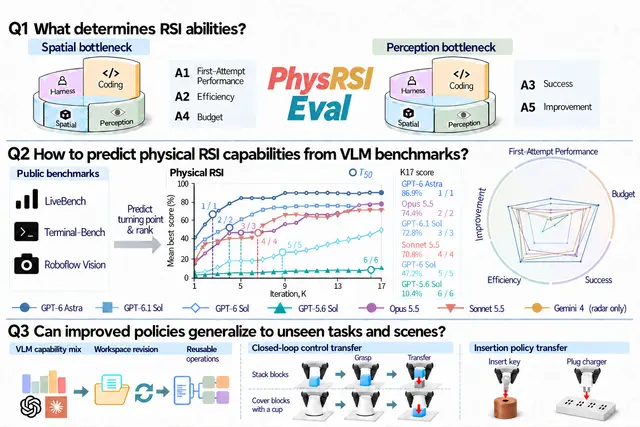
物理反馈与反复练习如何提升 LLM 的机器人操控能力
AI20天前

物理反馈与反复练习如何提升 LLM 的机器人操控能力

前沿 LLM 智能体展现出直接生成机器人操控动作的非凡能力。

Zekai Li, Jiayi Yu, Jinlu Zhang +8

机器人词汇帮助机械手更好地预测运动、触觉并复用动作
Robotics20天前

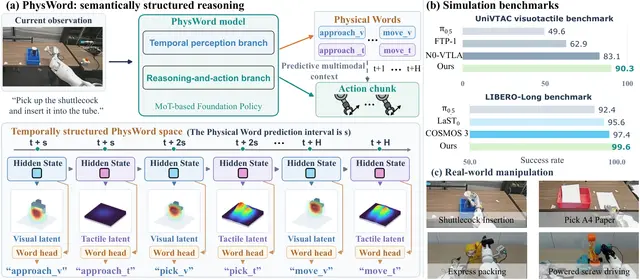
机器人词汇帮助机械手更好地预测运动、触觉并复用动作
PhysWord借助可复用的视觉与触觉动作表征,帮助机械手预测未来的运动和接触。

Jiaming Liu, Xinghao Zhu, Yiming Zhang +8

SparseMax-dSTL 实现可靠的时序逻辑轨迹优化
Robotics21天前

SparseMax-dSTL 实现可靠的时序逻辑轨迹优化
Sai Sandeep Damera, Ryan Matheu, John S. Baras +1

为什么机器人能到达导航目标,却仍无法正确停下
Robotics21天前

为什么机器人能到达导航目标,却仍无法正确停下

Xinhao Liu, Yunsheng Tian, Yuheng Qiu +4

面向多种销钉、齿轮与螺母的精密本体感知仿真到现实机器人装配
Robotics21天前

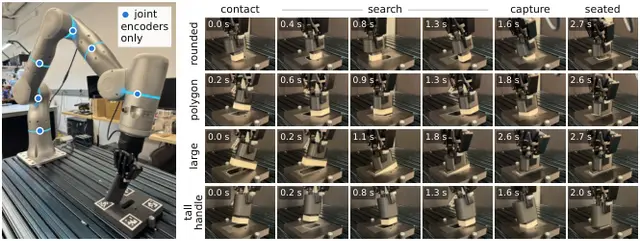
面向多种销钉、齿轮与螺母的精密本体感知仿真到现实机器人装配
销钉为棱柱体,其横截面、尺寸、长宽比、质量和长度各不相同,每侧间隙为 1.0–1.5 mm。

Antonia Bronars, Younghyo Park, Kushal Kedia +1

机器人学会更好地询问人们真正想要什么
AI22天前

机器人学会更好地询问人们真正想要什么

一种偏好学习方法帮助机器人识别描述不充分的人类反馈、改进初始假设,并提出更有针对性的问题。

Helena Merker, Nick Walker, Andreea Bobu

通过主动感知改善在轨自主航天器检查的照明
Robotics22天前

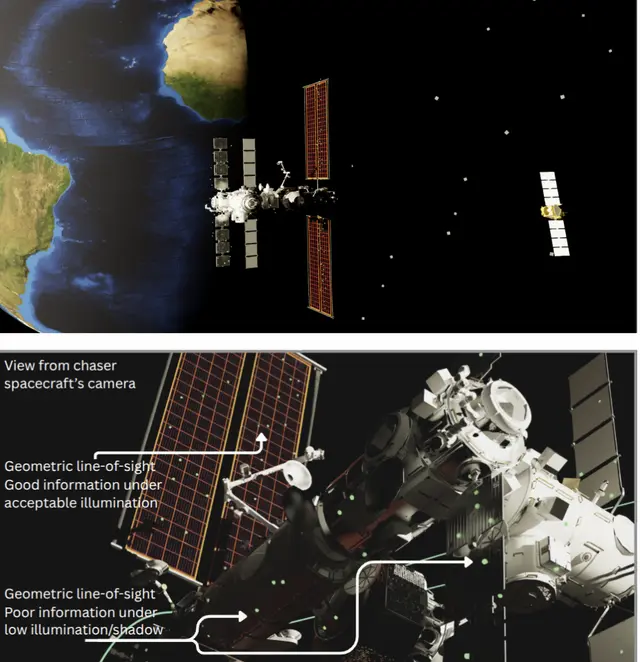
通过主动感知改善在轨自主航天器检查的照明

Sagarika Rao Valluri, Benjamin Riviere

水培生菜采收中的路径安全仿真到现实学习
Robotics22天前

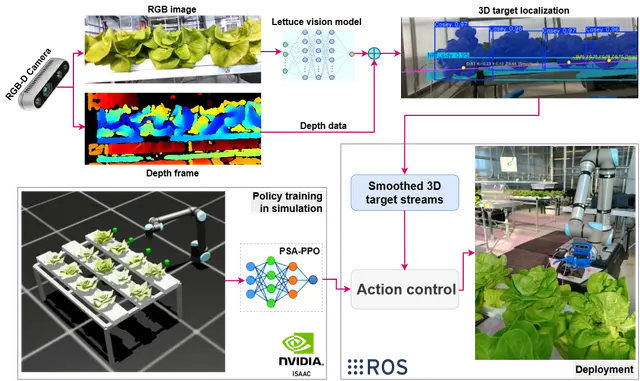
水培生菜采收中的路径安全仿真到现实学习

Al Bashir, Partho Ghose, Yibin Wang +4

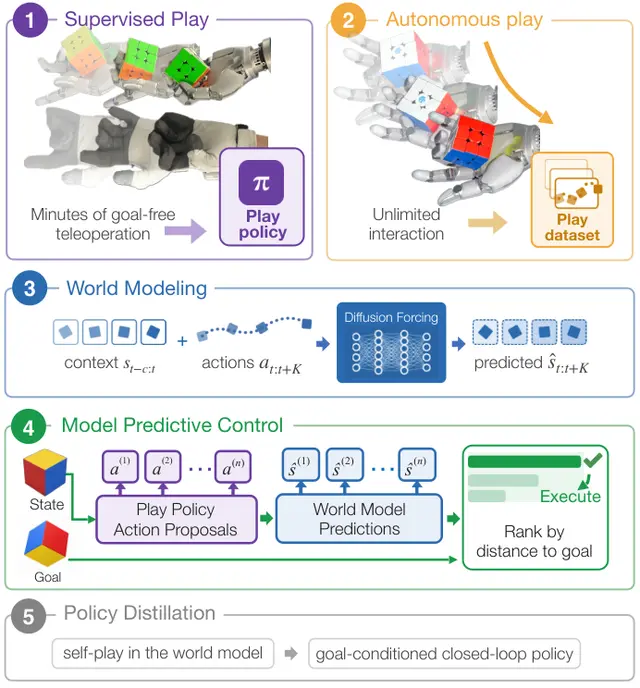
通过监督式玩耍与规划实现灵巧机器人操作
AI23天前

通过监督式玩耍与规划实现灵巧机器人操作

监督式玩耍灵巧操作方法将有限的无目标人类玩耍转化为自主的富接触数据和动作条件世界模型,并通过玩耍引导的 MPC 实现目标导向控制。

Botao He, Yiming Dou, Yiannis Aloimonos +3

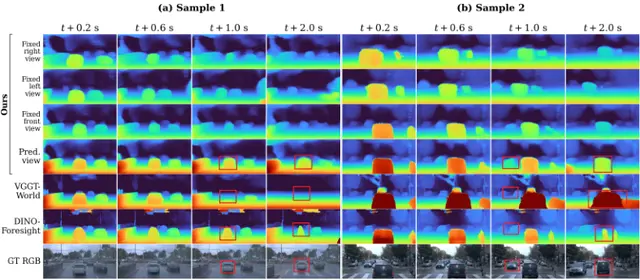
GeoState 帮助机器人预测当前摄像头视野之外的 3D 场景
AI23天前

GeoState 帮助机器人预测当前摄像头视野之外的 3D 场景
GeoState 预测一种视角解耦的 3D 几何状态,再将其解码为指定摄像机视角下的结果。

Hongchang Liu, Jian Liu, Yujuan Ding +5

CoDA:协同演化的机器人训练环境如何助力策略更好地学习与适应
AI23天前

CoDA:协同演化的机器人训练环境如何助力策略更好地学习与适应
Tianjiao Yu, Zhilin Ou, Yifan Shen +5

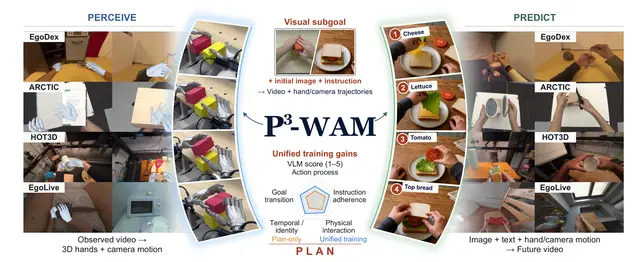
灵巧机器人借助统一世界动作模型实现感知、预测与规划
Robotics24天前

灵巧机器人借助统一世界动作模型实现感知、预测与规划
Zirui Wu, Chen Guo, Tianjian Jiang +11

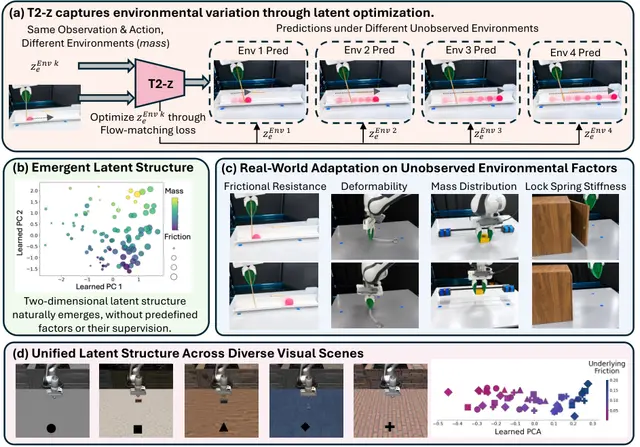
T2-z 在测试时优化机器人世界模型的环境潜变量
AI24天前

T2-z 在测试时优化机器人世界模型的环境潜变量

T2-z 通过环境潜变量条件化来增强机器人世界模型。

Chenyuan Zhou, Yining Hong, Huang Huang +9

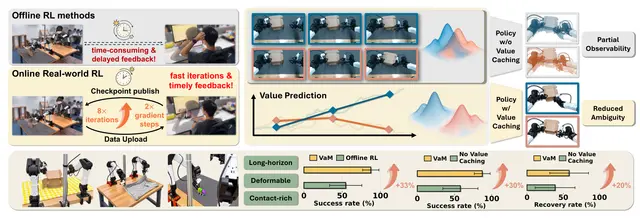
机器人策略将价值预测转化为记忆,实现在线学习
Robotics24天前

机器人策略将价值预测转化为记忆,实现在线学习

VaM 为机器人策略缓存任务进度预测,帮助它们更高效地从演示数据和部署经验中学习。

Wenye Yu, Yijin Chen, Kaiyi Xiong +7

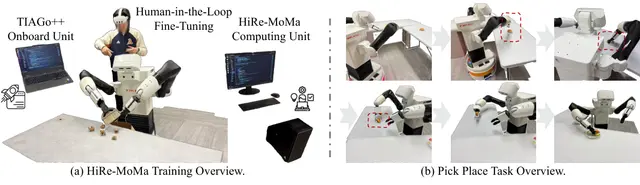
稀疏人工指导训练移动机器人完成真实环境中的物体操作任务
AI25天前

稀疏人工指导训练移动机器人完成真实环境中的物体操作任务

Zhefei Gong, Hefeifei Jiang, Zehao Wang +1

扩散模型从权重生成可驱动真实运动的人形机器人控制器
Humanoid25天前

扩散模型从权重生成可驱动真实运动的人形机器人控制器
Huixuan Cheng, Bike Zhang, Shankar Sastry +1

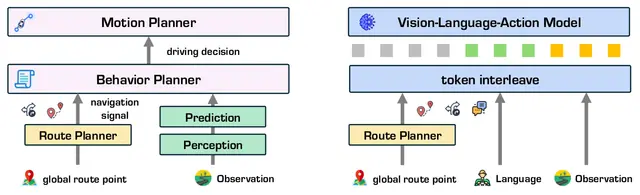
先判断导航指令是否安全的自动驾驶 AI
Robotics25天前

先判断导航指令是否安全的自动驾驶 AI

SafeDriveVLA 结合驾驶模式标签与世界模型,根据驾驶场景检查导航指令,从而减少不安全操作。

Shaoyuan Xie, Zihan Zhang, Jingxuan Wang +6

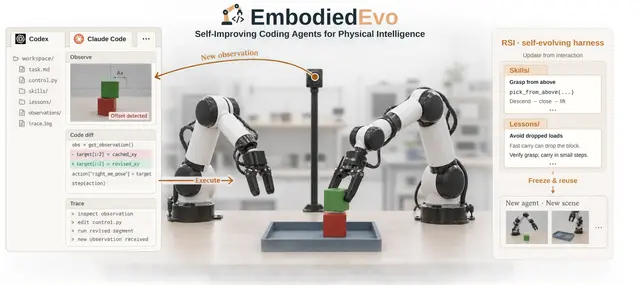
EmbodiedEvo:编程智能体为物理机器人任务构建可复用技能
Robotics26天前

EmbodiedEvo:编程智能体为物理机器人任务构建可复用技能
代码即世界将与物理环境的交互组织为两个层级的代码。

Wenyi Li, Yizhe Chi, Youjie Zheng +8

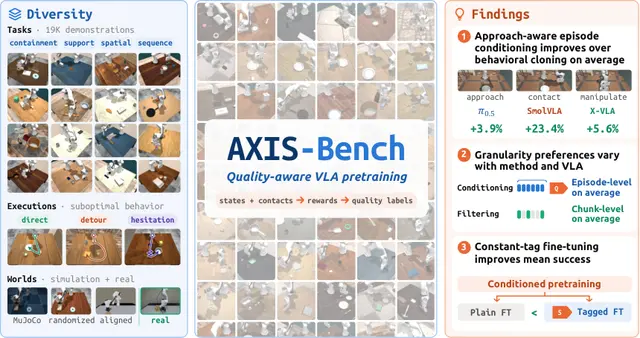
质量标签能提升机器人 VLA 预训练,但方法选择同样重要
AI26天前

质量标签能提升机器人 VLA 预训练,但方法选择同样重要

Mingxuan Yan, Litian Gong, Dihong Huang +19