Research Papers

最新机器人研究的通俗英语摘要,涵盖人形机器人、四足机器人、工业自动化和人工智能。
499 论文
多智能体机器人系统的基于能量的编队与碰撞控制
Robotics9月4日

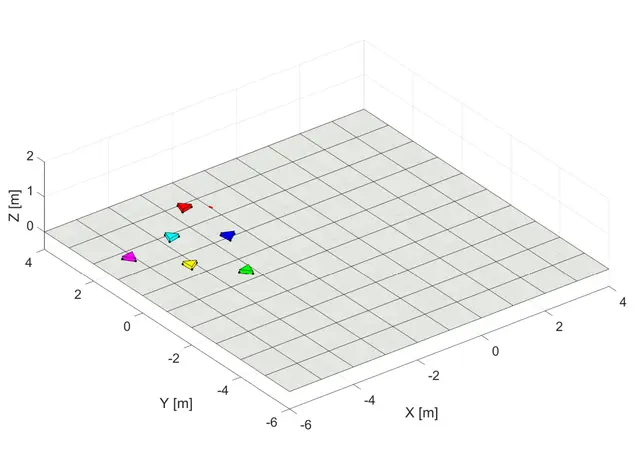
多智能体机器人系统的基于能量的编队与碰撞控制

本节介绍所用符号、端口—哈密顿系统与图论概述、智能体模型及问题陈述,为论文后续内容奠定基础。

Martín Crespo, Sergio Junco, Matías Nacusse

三台手术摄像机揭示机器人何时能看清更好的三维世界
Robotics9月3日

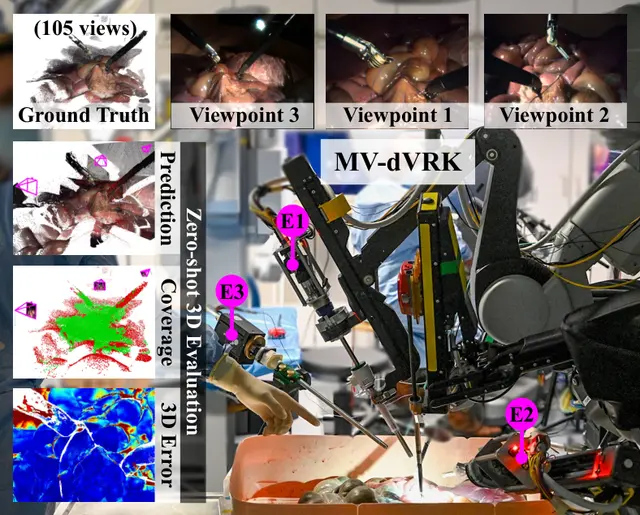
三台手术摄像机揭示机器人何时能看清更好的三维世界
MV-dVRK 基准测试稀疏手术三维感知,揭示第三台同步内窥镜何时能让多视图重建超越立体视觉。

Guido Caccianiga, Sergey Prokudin, Yutong Chen +9

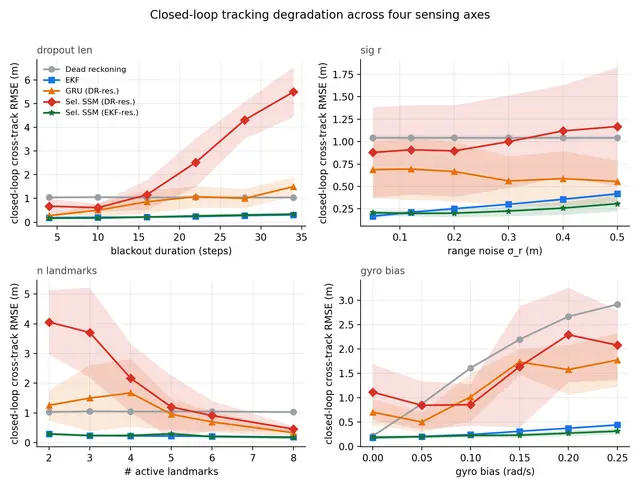
实时反馈下用于机器人控制的世界模型评估
Robotics9月3日

实时反馈下用于机器人控制的世界模型评估

研究表明,机器人预测模型的离线滚动评估可能无法准确反映闭环控制表现;关键在于匹配实际的传感与反馈时序。

Dharini Raghavan, Amritpal Singh

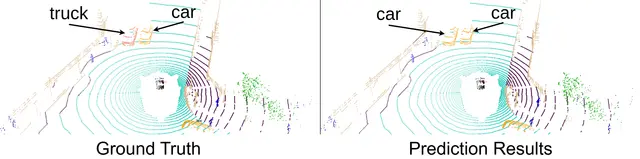
面向安全自动驾驶部署的鲁棒 LiDAR 语义分割
Robotics9月3日

面向安全自动驾驶部署的鲁棒 LiDAR 语义分割
Samir Abou Haidar, Alexandre Chariot, Mehdi Darouich +2

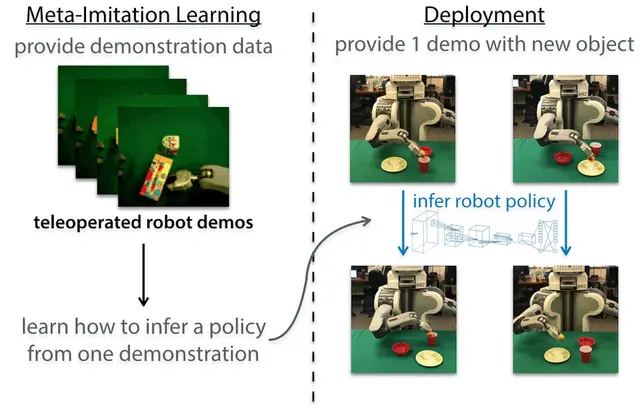
速度提升后,模仿学习失去灵巧机器人的鲁棒性
AI9月2日

速度提升后,模仿学习失去灵巧机器人的鲁棒性

Clinton Enwerem, John S. Baras, Calin Belta

人形机器人自主开门、恢复并分类物体
Humanoid9月2日

人形机器人自主开门、恢复并分类物体

一套可复用的人形机器人系统能够自主开门、应对干扰并分拣物体,依靠以物体为中心的行为完成复杂任务。

Duncan Calvert, Luigi Penco, Dexton Anderson +4

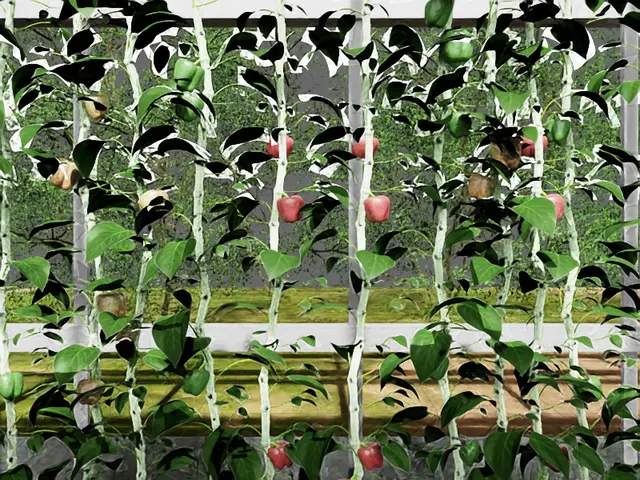
Pepper机器人学会在穿行密集枝叶前判断该看哪里
Robotics9月2日

Pepper机器人学会在穿行密集枝叶前判断该看哪里
SG-AMP让甜椒机器人结合场景图、主动感知和语义运动规划,在密集枝叶中寻找隐藏果梗,并更安全地检查植株。

Rohit Menon, Shiva Rudra Lolla, Niklas Mueller-Goldingen +3

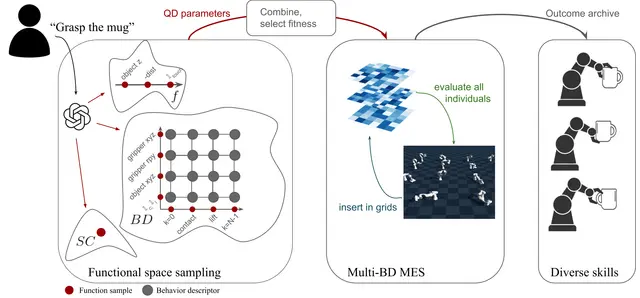
通过语言驱动的质量多样性实现自主机器人操作技能
Robotics9月1日

通过语言驱动的质量多样性实现自主机器人操作技能

Émiland Garrabé, Mahdi Khoramshahi, Stéphane Doncieux

双臂利用标定 RGB-D 数据为机器人构建 3D 地图
Robotics9月1日

双臂利用标定 RGB-D 数据为机器人构建 3D 地图
Manish Kansana, Mohammed Yusuf Mujawar, Sudip Mittal +2

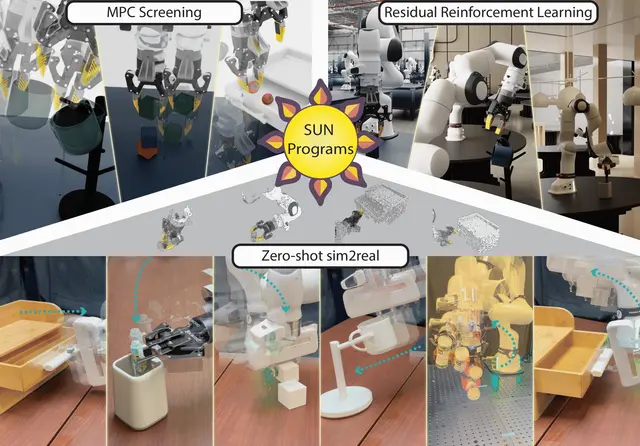
用于语言落地机器人控制、学习与迁移的持久化程序
AI9月1日

用于语言落地机器人控制、学习与迁移的持久化程序

数据生成器通过跨场景配置重新定位以物体为参照的示范片段,扩展机器人的经验。

Weiqi Wang, Zhi Li, Yudong Lei +7

Pictura借助大规模视角自博弈训练自动驾驶策略
AI8月31日

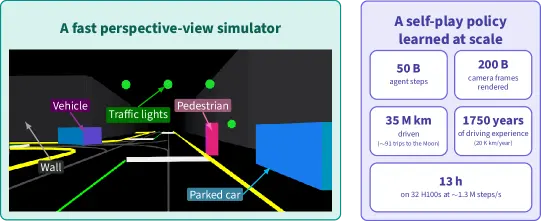
Pictura借助大规模视角自博弈训练自动驾驶策略

Pictura结合视角自博弈与高速批量光栅化器,从零开始训练自动驾驶策略,并实现零样本泛化,为大规模视觉强化学习打开了新路径。

Yuan Yin, Elias Ramzi, Marc Lafon +8

面向文本辅助机器人视频预测的粒子世界建模
AI8月31日

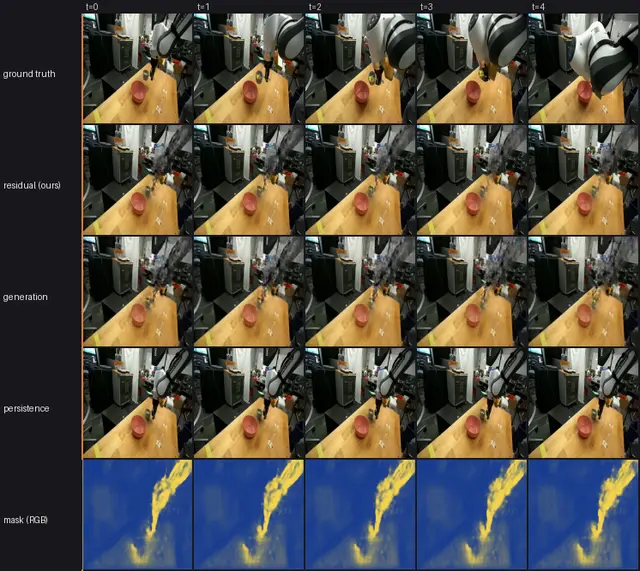
面向文本辅助机器人视频预测的粒子世界建模

Yafei Zhang, Nan Wu

ChainSplat 帮助机器人从 RGB 视频中学习柔性物体运动
Robotics8月31日

ChainSplat 帮助机器人从 RGB 视频中学习柔性物体运动

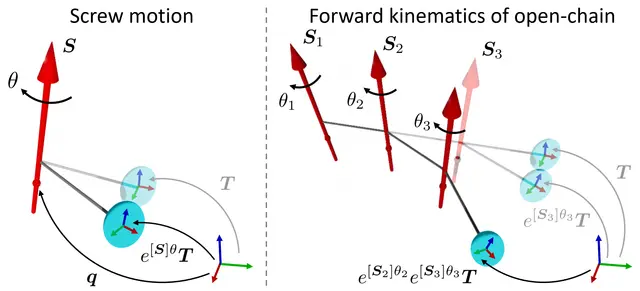
Seungyeon Kim, Noémie Jaquier

过渡型自动驾驶车辆换道数据集揭示间隙如何收敛以及碰撞风险何时达到峰值
Robotics8月30日

过渡型自动驾驶车辆换道数据集揭示间隙如何收敛以及碰撞风险何时达到峰值
78次公共道路实地试验表明,tAV换道前后向间隙会收敛至0.5至1.5秒,碰撞风险在车辆驶入目标车道时达到峰值。

Abhinav Sharma, Md Abdullah Al Hasan, Danjue Chen +1

新模型教会机器人用不确定的潜在动作预测视觉变化
AI8月30日

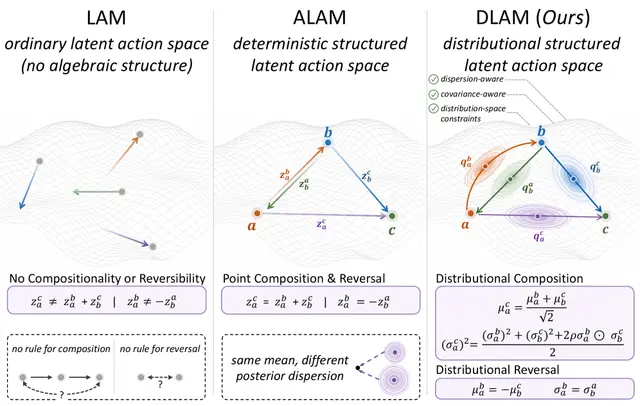
新模型教会机器人用不确定的潜在动作预测视觉变化

DLAM利用时间约束从视觉变化中学习分布式潜在动作,在不改变策略架构的前提下提升机器人控制性能。

Zuojin Tang, Feifan Luo, Haoyun Liu +10

Riemann-1.0:为物理智能构建具身世界动作模型
Robotics8月30日

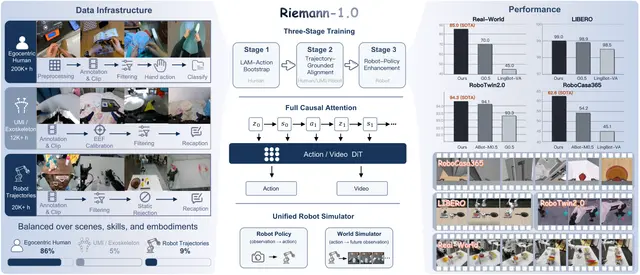
Riemann-1.0:为物理智能构建具身世界动作模型
Haofeng Sun, Jiangbo Pei, Fei Kang +13

机器人主动感知绘制单片叶片的植物胁迫图谱
AI8月29日

机器人主动感知绘制单片叶片的植物胁迫图谱

Ayman Laaroussi, Peter Hanappe, David Colliaux

借助多模态大语言模型开展面向人机协作的状态感知任务规划
AI8月29日

借助多模态大语言模型开展面向人机协作的状态感知任务规划

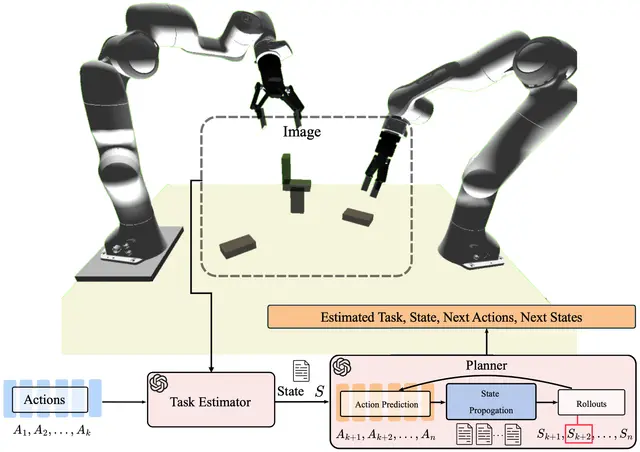
STEP通过显式建模状态转移,借助多模态大语言模型提升长期动作预测能力,为人机协作生成更准确、可执行的机器人动作规划。

Maitrey Gramopadhye, Prakash Baskaran, Xiao Liu +2

调度海洋自主航行器舰队,提升科学效益
Robotics8月29日

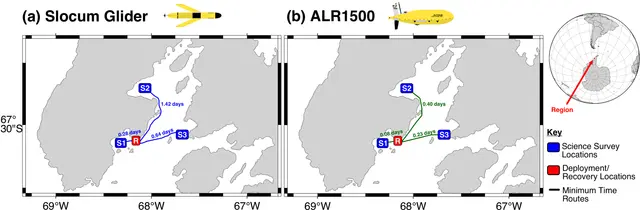
调度海洋自主航行器舰队,提升科学效益

海洋自主航行器(MAV)是未来海洋科研基础设施的重要组成部分。

Mehdi El Krari, Jonathan Smith, Maria Fox

任务感知三维检测提升快速 LiDAR 机器人感知能力
AI8月28日

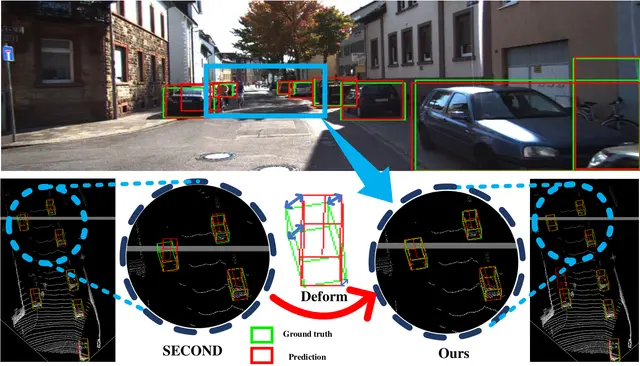
任务感知三维检测提升快速 LiDAR 机器人感知能力

Su Wang, Yaochen Li, Min Yang +3