Research Papers
最新机器人研究的通俗英语摘要,涵盖人形机器人、四足机器人、工业自动化和人工智能。
AI10月7日
在线筛选 Q 梯度,使机器人流策略训练提速 10x
AI10月6日
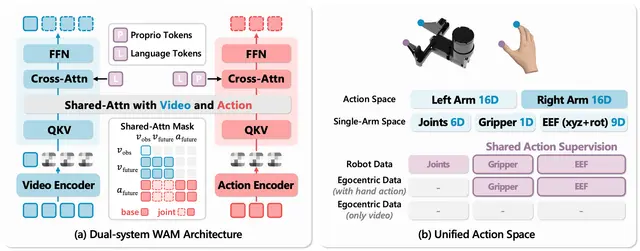
可迁移对抗补丁扰乱仿真机器人任务中的世界动作模型
AI10月6日
递归式视频上下文学习助力机器人完成长时程任务
Humanoid10月6日
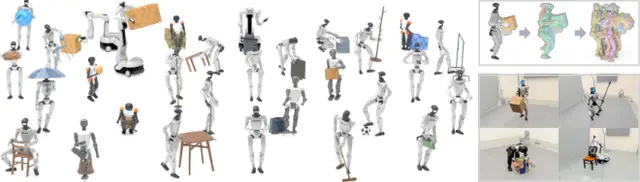
人形机器人如何利用自身运动数据习得全身技能
Robotics10月5日
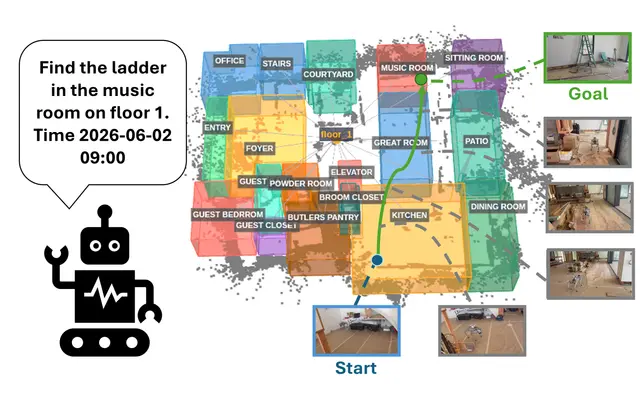
作业区与危险因素不断变化时,机器人如何在施工现场导航
AI10月5日
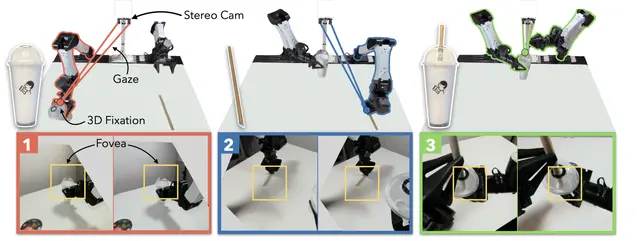
主动凝视如何帮助机器人在没有腕部相机的情况下实现精准操作
AI10月5日
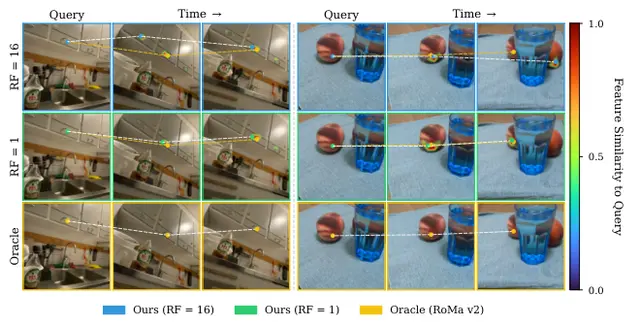
利用精简解码器与强大编码器,从新视角进行几何学习
Humanoid10月4日
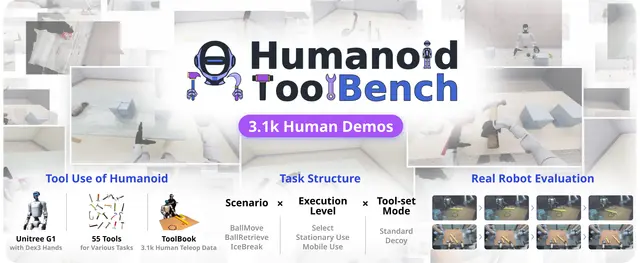
人形机器人能否在移动中可靠地选择工具并完成任务?
Robotics10月4日
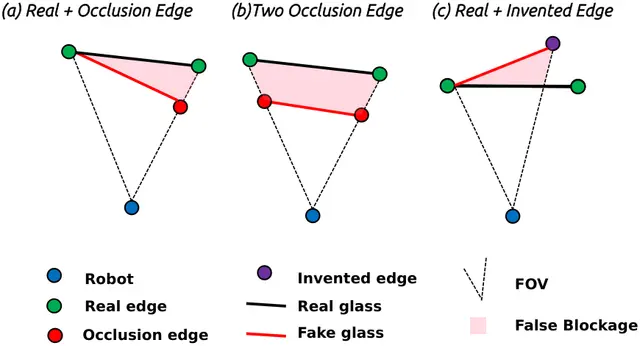
GlassGuard 如何帮助移动机器人绘制玻璃地图,又不阻断安全路径
AI10月4日
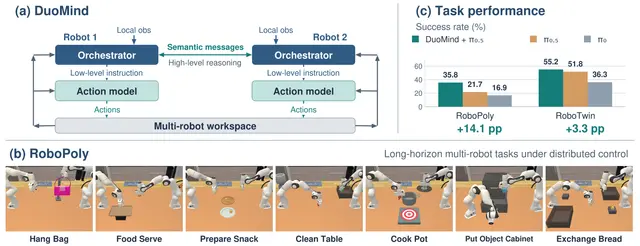
DuoMind如何助力两台机器人通过共享语言协同工作
AI10月3日
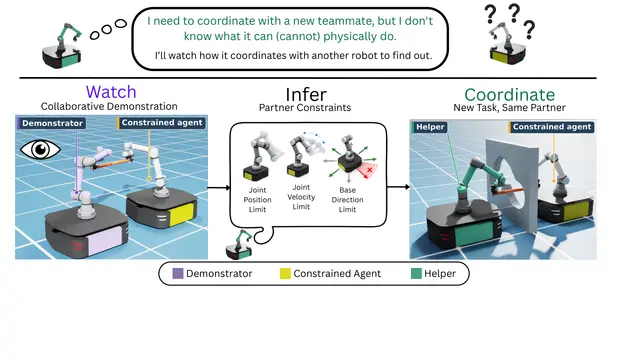
机器人如何学习队友的能力边界,以便在新任务中更安全地协作

AI10月3日
FERPO 以更全面的动作覆盖和更快更新训练机器人策略
AI10月3日
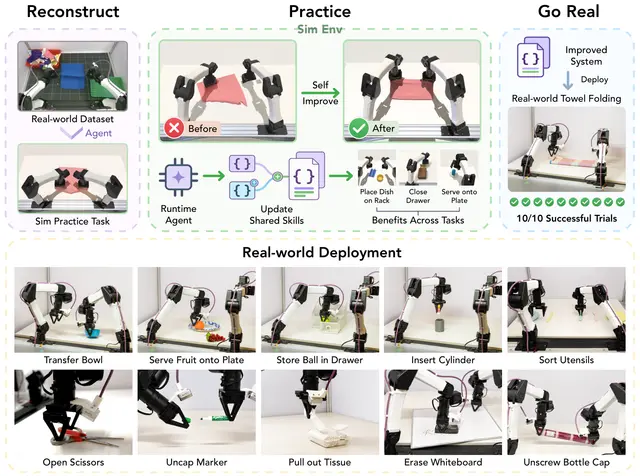
RPG如何通过实践帮助具身智能体提升机器人技能
Robotics10月2日
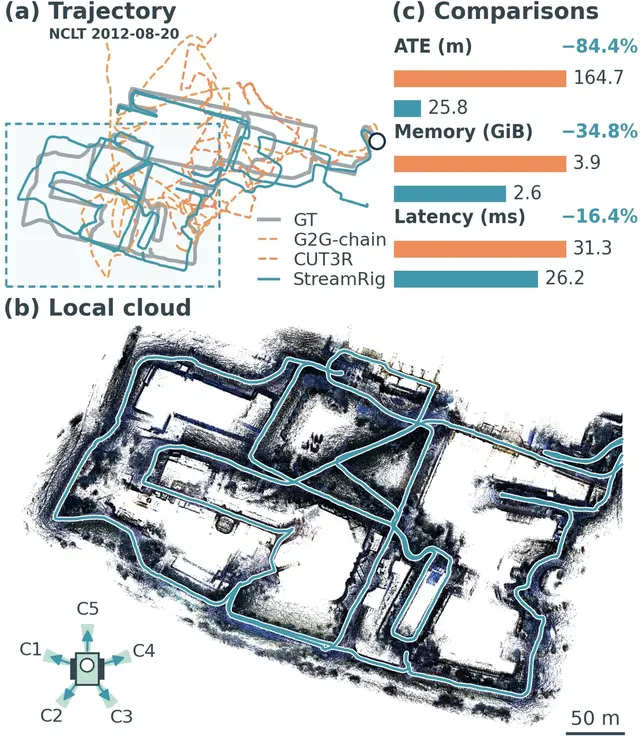
StreamRig 利用相机组内几何实现流式多相机里程计
AI10月2日
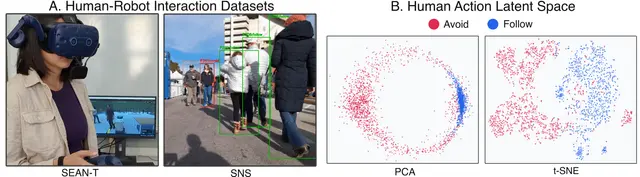
STARS如何帮助机器人从人类动作线索中读懂社交意图
AI10月2日
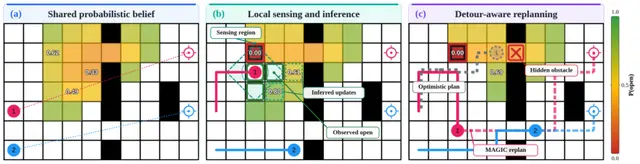
地图未显示阻塞路径时,机器人团队如何规划更安全的路线
Robotics10月1日
GPU 规划助力机器人在未知环境中选择更优路径
AI10月1日
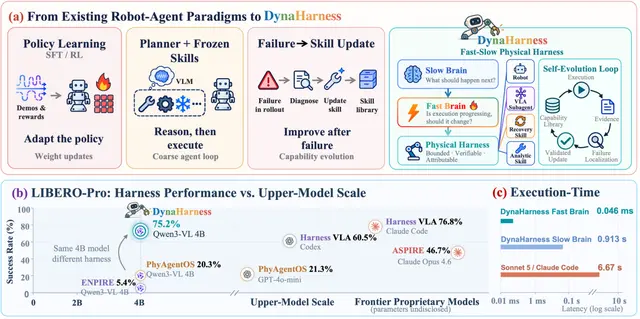
物理机器人执行框架如何帮助智能体恢复、切换并学习
Robotics10月1日