Research Papers

最新机器人研究的通俗英语摘要,涵盖人形机器人、四足机器人、工业自动化和人工智能。
499 论文
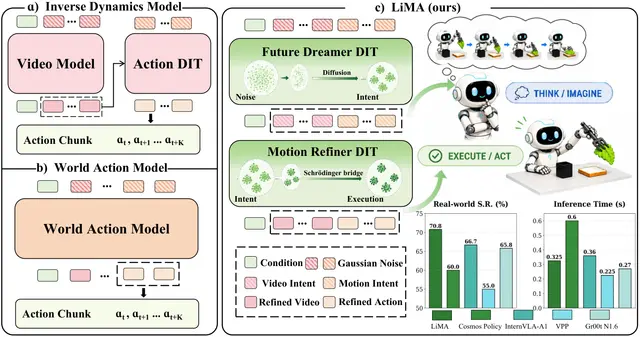
用于长期灵巧机器人操作的异步扩散
Robotics9月24日

用于长期灵巧机器人操作的异步扩散

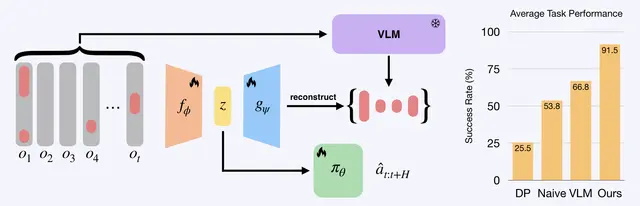
LiMA 是一种异步多尺度框架,用于联合生成长期前瞻与机器人动作。

Ning Chen, Yankai Fu, Junkai Zhao, Qianpu Sun +4

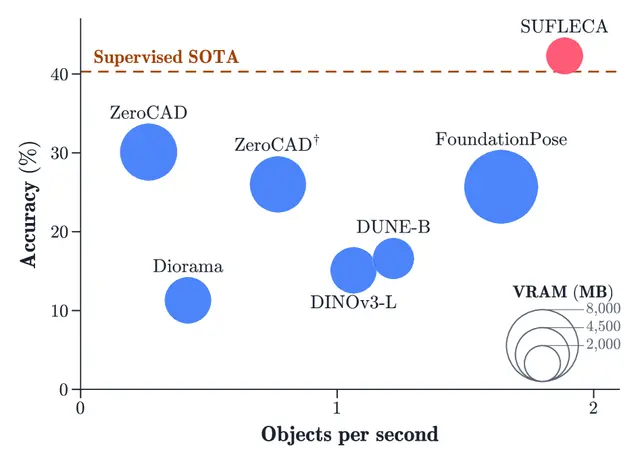
扩展特征学习,提升 CAD 与图像的对齐能力
Robotics9月23日

扩展特征学习,提升 CAD 与图像的对齐能力

SUFLECA 利用合成渲染图的弱监督扩展 CAD 与图像对齐的特征学习,提升模型在杂乱真实场景中的位姿估计能力。

Saad Ejaz, Miguel Fernandez-Cortizas, Javier Civera +2

单个传感器的流动历史引导水下机器人导航
Robotics9月23日

单个传感器的流动历史引导水下机器人导航

在模拟非定常尾流中,单个流动传感器的历史数据帮助水下机器人恢复横向导航线索。

Linhao Jin, Qimin Feng, Peter Gunnarson +1

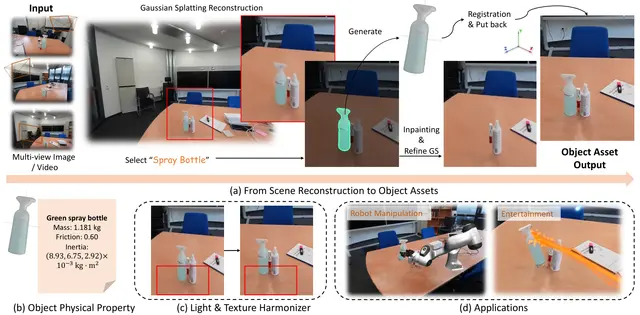
面向交互式机器人环境的高斯场景重建
Robotics9月23日

面向交互式机器人环境的高斯场景重建

Runyi Yang, Deheng Zhang, Xiaoye Wang +6

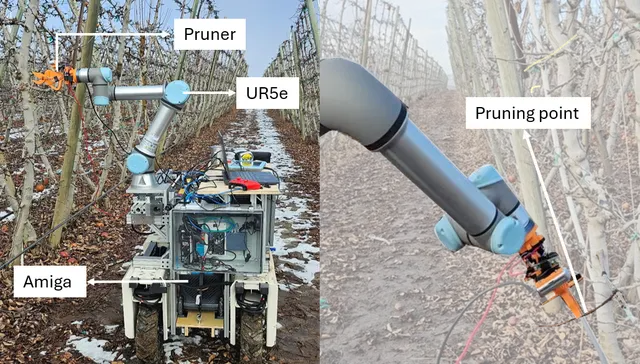
平面果园中用于视觉运动机器人修剪的混合强化学习
AI9月22日

平面果园中用于视觉运动机器人修剪的混合强化学习

Abhinav Jain, Cindy Grimm, Stefan Lee

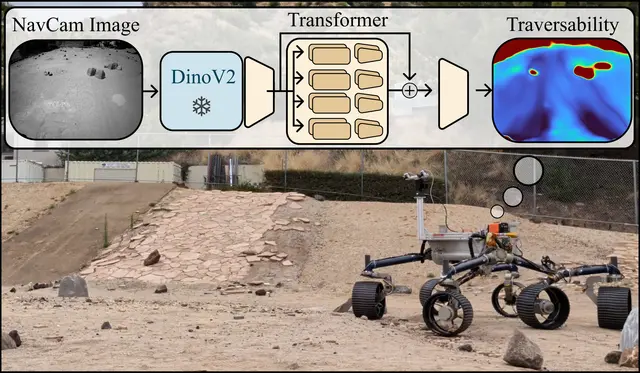
借助多模态视觉可通行性模型学习在火星上驾驶
Robotics9月22日

借助多模态视觉可通行性模型学习在火星上驾驶

深度学习让系统有机会直接从驾驶经验中学习与地形相关的影响因素。

Darren Chiu, Cole Wilson, Andrei Tumbar +2

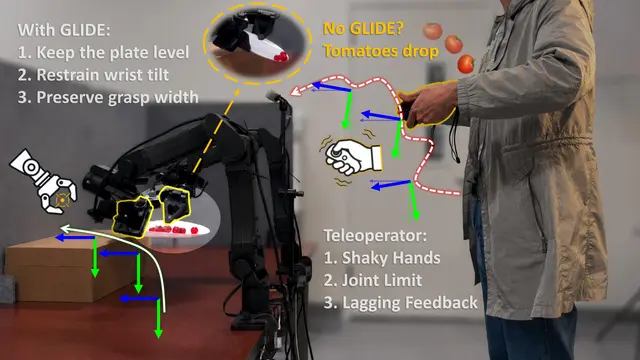
GLIDE 安全约束助力机器人学会更安全地斟酒
Robotics9月22日

GLIDE 安全约束助力机器人学会更安全地斟酒
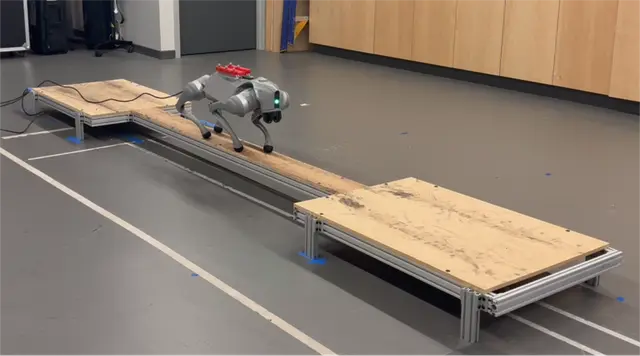
我们以斟酒任务为例,展示 GLIDE 如何通过带安全约束的遥操作逐步优化机器人技能。

Yuchen Song, Aditya Mittal, Unnat Jain

步态占空比如何预测不同步态下四足机器人的稳健运动能力
Robotics9月21日

步态占空比如何预测不同步态下四足机器人的稳健运动能力
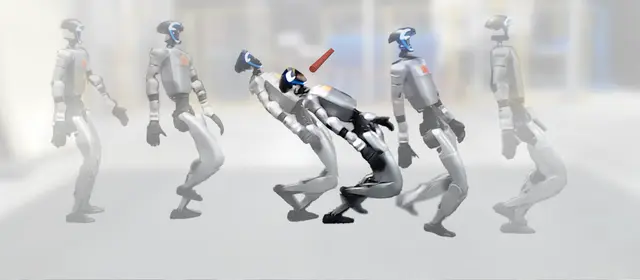
James Zhu, David Ologan, George Ortiz +5

LIMBO 帮助人形机器人学会敏捷、安全的全身控制
Robotics9月21日

LIMBO 帮助人形机器人学会敏捷、安全的全身控制
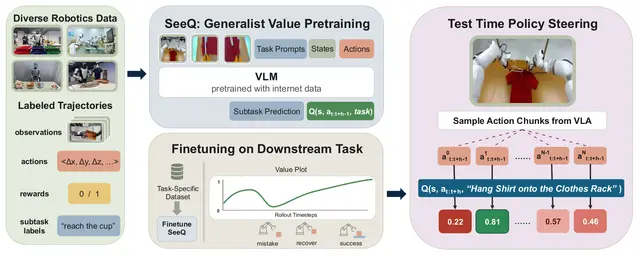
Jake Gonzales, Arturo Flores Alvarez, Yu-Ming Chen +3

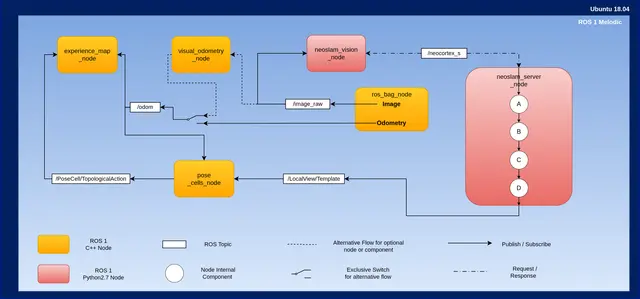
面向长时域机器人操作训练通用价值函数
Robotics9月21日

面向长时域机器人操作训练通用价值函数

接下来,我们评估在 shirt-hang 任务中,预测当前子任务并据此对价值估计进行条件化的重要性。

Saksham Singh, Zheyuan Hu, Max Sobol Mark +3

BayesContact:融合视觉与触觉估计隐藏物体位姿
Robotics9月20日

BayesContact:融合视觉与触觉估计隐藏物体位姿
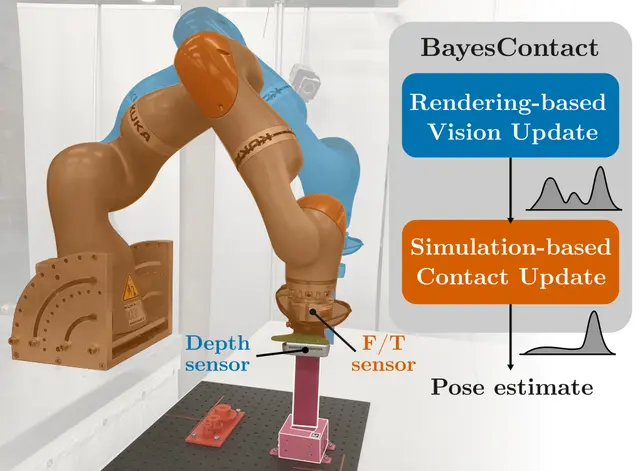
机器人在插入、连接和装配等任务中需要可靠接触。BayesContact融合视觉与触觉,通过仿真和贝叶斯推断估计隐藏孔洞的位姿。

Aditya Kamireddypalli, Matias Mattamala, Joao Moura +3

NeoSLAM:全新实现及与 RatSLAM 的对比评估
Robotics9月20日

NeoSLAM:全新实现及与 RatSLAM 的对比评估
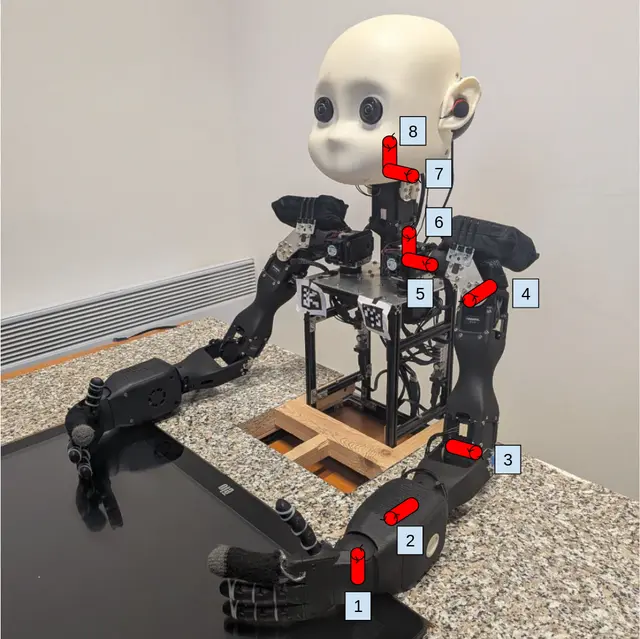
Joao Victor T. Borges, Fabio Coelho, Paulo Padrao +4

NICO机器人仅凭单个RGB摄像头模仿人类手臂动作
Humanoid9月20日

NICO机器人仅凭单个RGB摄像头模仿人类手臂动作
Anastasiya Ihnatovich, Igor Farkaš

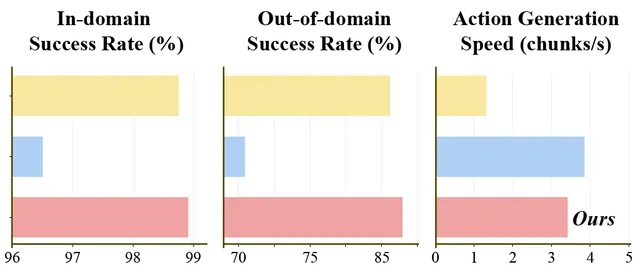
MoWAM 预测机器人运动,让世界模型与动作规划更高效
Robotics9月19日

MoWAM 预测机器人运动,让世界模型与动作规划更高效
MoWAM 预测结构化的未来机器人运动,而非高密度视频,从而提升高效操作动作规划的性能。

Jiayu Wang, Bin Zhu, Yue Yu +1

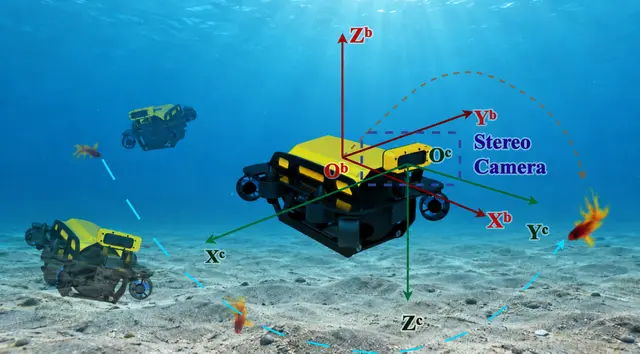
水下 AUV 凭借更出色的深度与运动预测追踪目标
Robotics9月19日

水下 AUV 凭借更出色的深度与运动预测追踪目标
八推进器 AUV 融合目标专属双目深度与自适应预测控制,在水下更稳定地追踪目标。

Yuheng Zhou, Haiyang Cheng, Yanqi Feng +5

轻量级机器人监控器学会识别任务阶段变化
Robotics9月19日

轻量级机器人监控器学会识别任务阶段变化

Jinbang Huang, Yuanzhao Hu, Zhiyuan Li +6

基于稀疏机器人观测的前馈式三维关节建模
AI9月18日

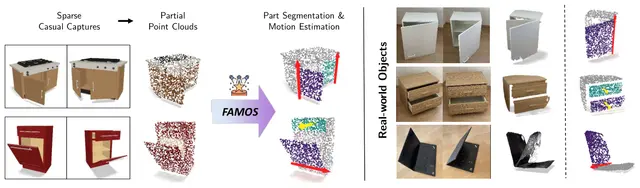
基于稀疏机器人观测的前馈式三维关节建模

Kevin Qu, Tao Sun, Massimiliano Viola +5

面向长时程操作的轻量级机器人记忆模型
AI9月18日

面向长时程操作的轻量级机器人记忆模型

我们在三个仿真任务和一个真实任务中,测试三种不同的记忆使用能力:部分可观测条件下的计数、空间回忆,以及基于过往经验的上下文内适应。

Nitish Dashora, Douglas Chen, Idan Shenfeld +3

安全机器人操作:让编码代理检查每一步动作
AI9月18日

安全机器人操作:让编码代理检查每一步动作

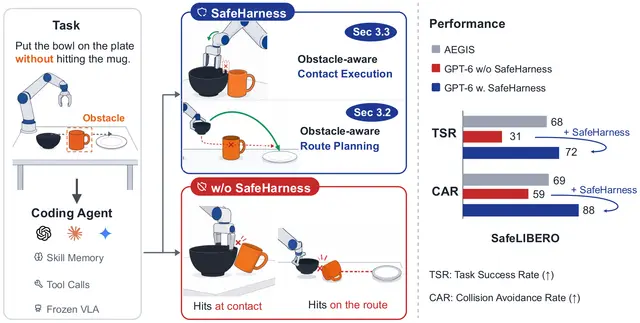
SafeHarness 通过在执行前验证路径和接触动作,让编码代理更安全地操控机器人,并将长时程控制变成反复进行的规划、验证与执行流程。

Bingxin Xu, Yuzhang Shang, Zhen Dong +1

面向高频机器人控制的始终可行弹性 QP 求解器
Robotics9月17日

面向高频机器人控制的始终可行弹性 QP 求解器

Daniel Morton, Jon Arrizabalaga, Zachary Manchester +1