Research Papers
最新机器人研究的通俗英语摘要,涵盖人形机器人、四足机器人、工业自动化和人工智能。
Robotics7月19日
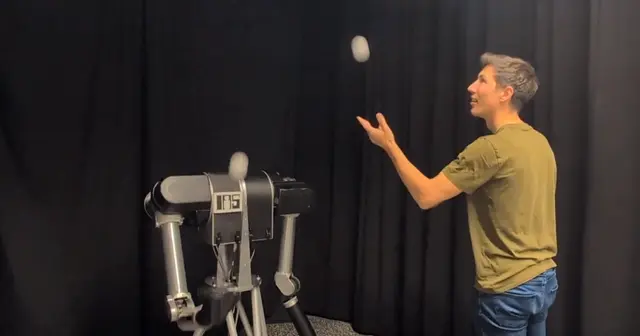
机器人实时与人合作抛接球
Robotics7月18日
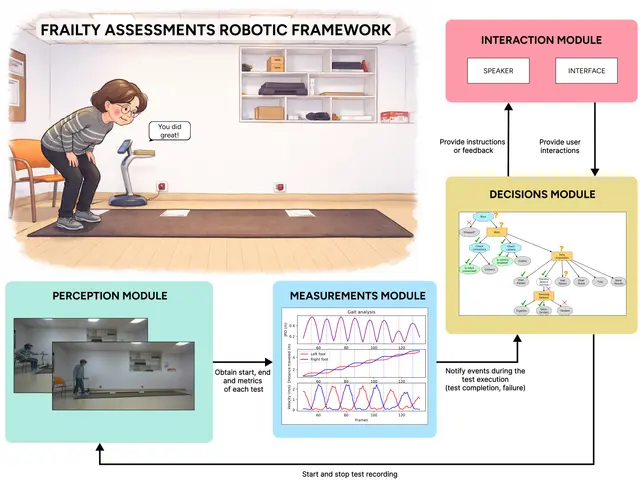
评估老年人衰弱与跌倒风险的社交机器人:一项真实世界临床研究
Humanoid7月18日
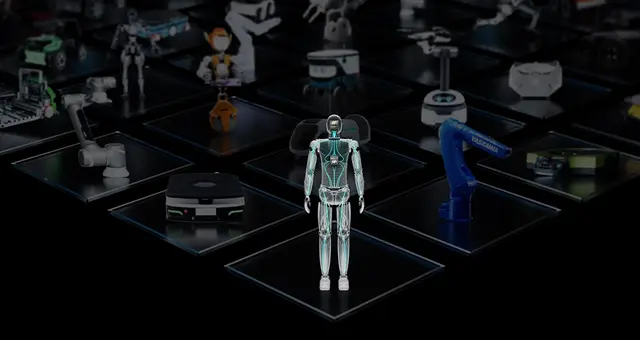
可扩展行为基础模型将人形机器人控制误差降低82%
Robotics7月18日
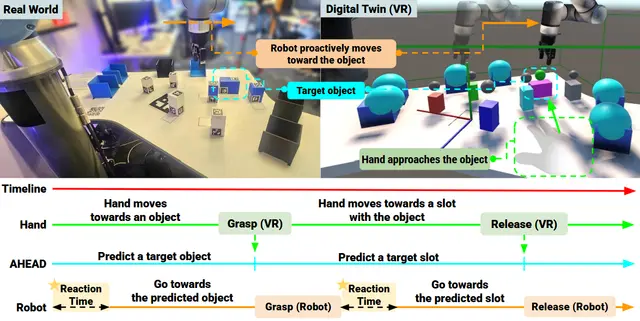
AHEAD远程操控系统:预测人类意图,削减机器人反应时间
Robotics7月17日
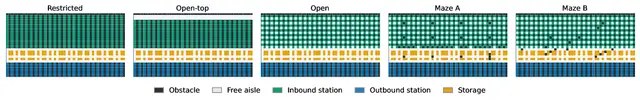
基于群体智能图记忆的仓储机器人吞吐量提升20-36%
AI7月17日
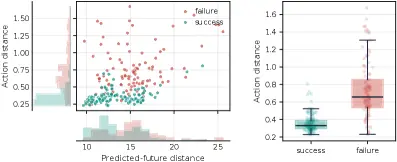
当世界-动作模型梦想正确却行动错误:动作-想象去同步化研究
AI7月17日
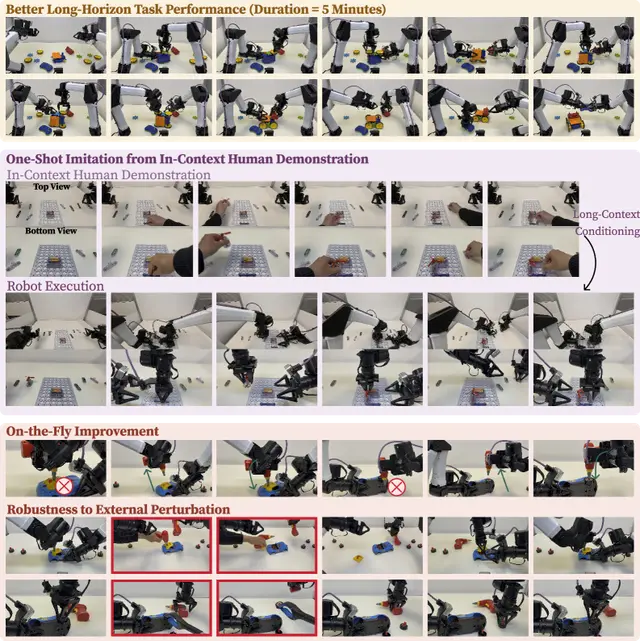
上下文缩放解锁可即时学习的通用机器人策略
drones7月16日
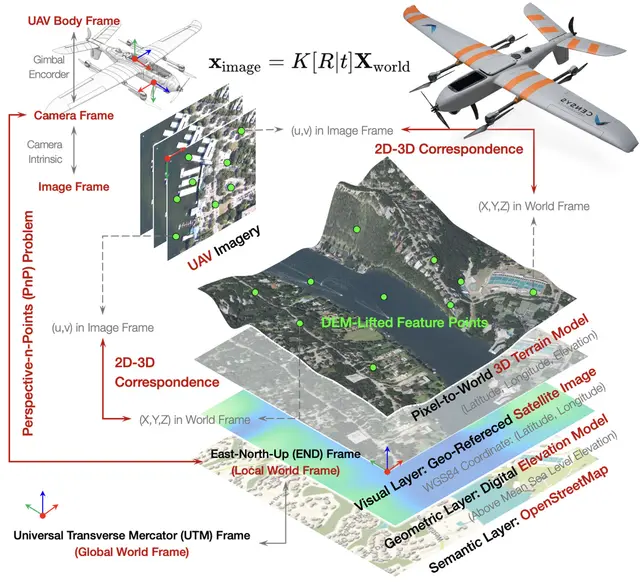
AeroMap3D:将无人机锚定在地图上,实现无GPS的六自由度定位
Industrial7月16日
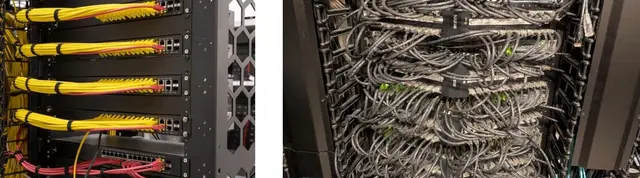
工业灵巧性基准:面向工业机器人操作的软硬件平台
Robotics7月16日
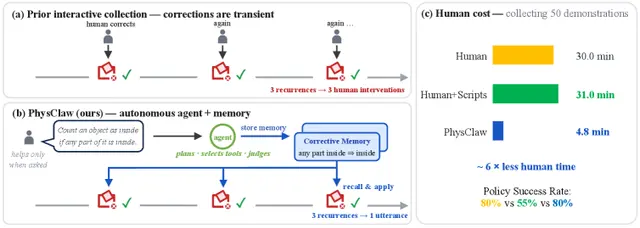
PhysClaw-0:一个通过自然语言纠正而非遥操作学习的机器人
Robotics7月15日
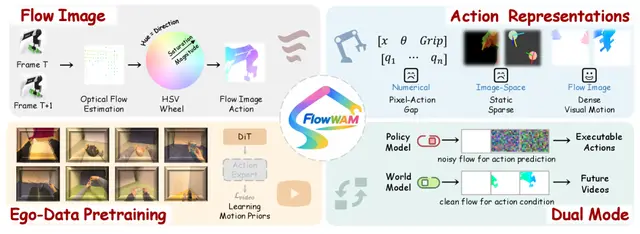
光流作为统一动作模型:FlowWAM如何将像素运动转化为机器人指令
AI7月15日
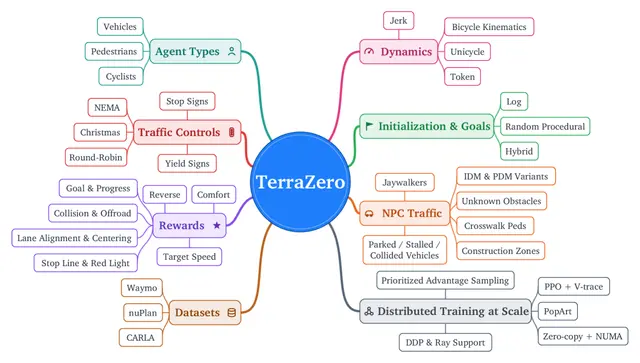
TerraZero:面向大规模自动驾驶的零演示自对弈训练
Robotics7月15日
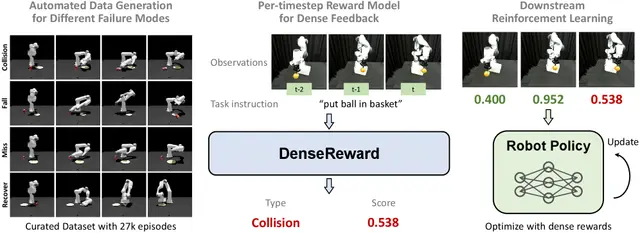
DenseReward:利用失败样本的密集奖励信号教导机器人细粒度任务进度
Humanoid7月14日
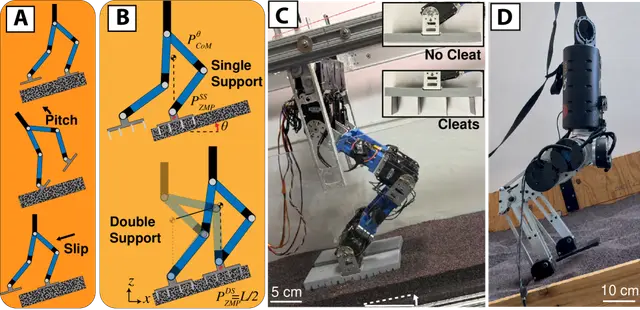
可伸缩防滑钉如何帮助双足机器人在湿滑斜坡上行走
AI7月14日
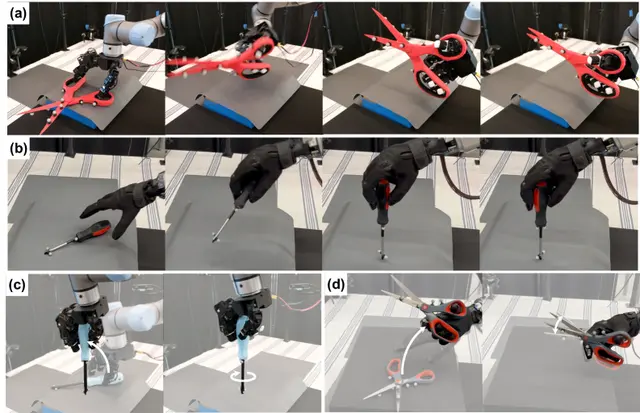
一种利用人类示教重定向实现灵巧操作的极简方案
Robotics7月14日
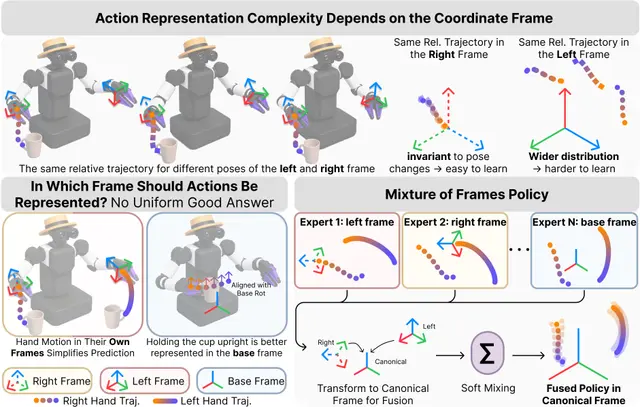
混合坐标系:多坐标系如何提升双臂机器人操作
Robotics7月13日
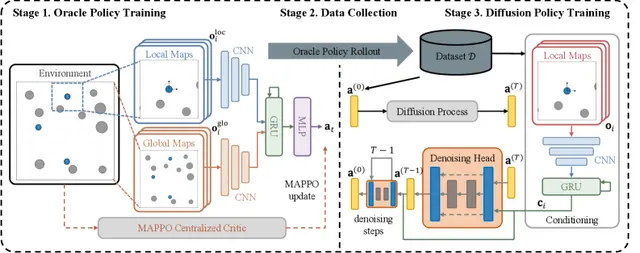
扩散模型驱动无通信的多机器人团队协作
AI7月13日
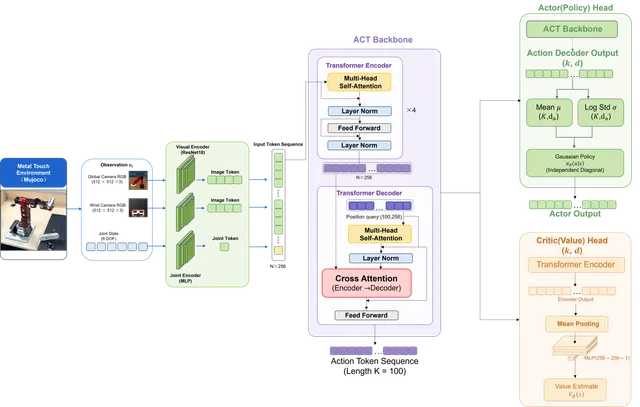
PAC-ACT利用强化学习优化预训练机器人策略
Robotics7月13日