Research Papers

最新机器人研究的通俗英语摘要,涵盖人形机器人、四足机器人、工业自动化和人工智能。
499 论文
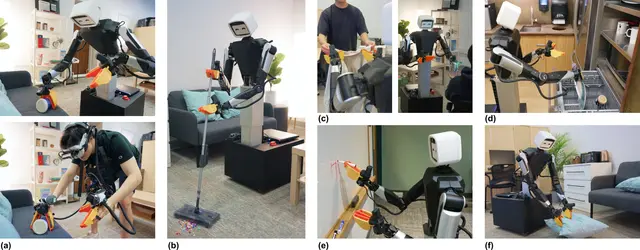
Pixel从真人与机器人示范中学习移动操作
AI6天前

Pixel从真人与机器人示范中学习移动操作

Pixel将价格低于$15,000的轮式人形机器人、真人示范、全身控制与学习策略整合起来,用于移动操作。

Tony Tao, Jason Jingzhou Liu, Ruslan Salakhutdinov, Deepak Pathak

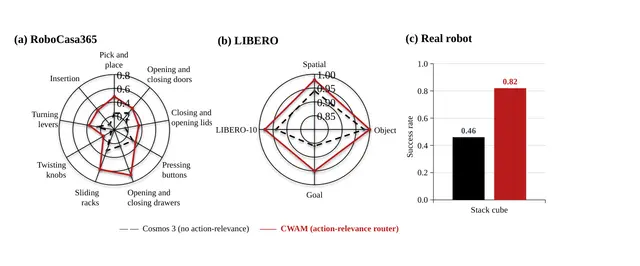
机器人世界模型学会针对每项动作判断哪些物体至关重要
AI7天前

机器人世界模型学会针对每项动作判断哪些物体至关重要

CausalWAM 学会将与任务相关的视觉细节路由至机器人动作模型;在已报告的操作测试中,其表现优于随机令牌选择。

Juntao Cheng, Jinzhou Tang, Fan Feng +2

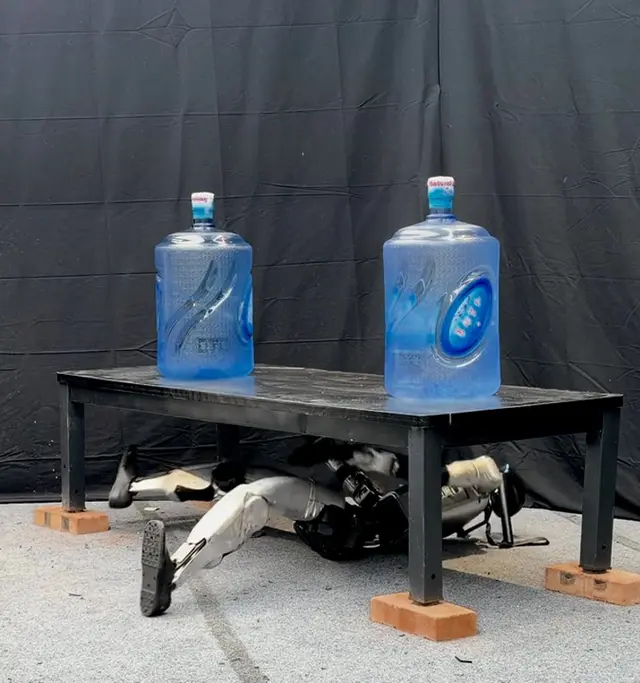
人形机器人如何学会脱离狭窄空间并安全站起
Humanoid7天前

人形机器人如何学会脱离狭窄空间并安全站起

ROOF 教会人形机器人在头顶障碍物下腾出空间,并通过单一的本体感觉恢复策略站起。

Yidan Lu, Jiayuan Yu, Zongrui Cai +5

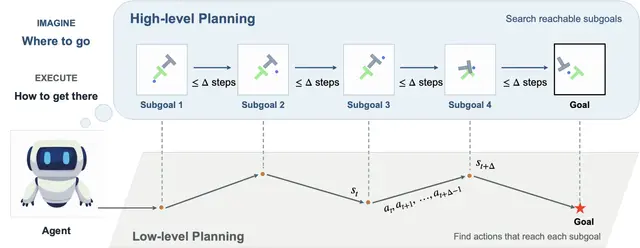
分层世界模型借助隐式动力学实现可靠的长时程机器人规划
AI7天前

分层世界模型借助隐式动力学实现可靠的长时程机器人规划

Gaoyue Zhou, Yvonne Wu, Zichen Jeff Cui +4

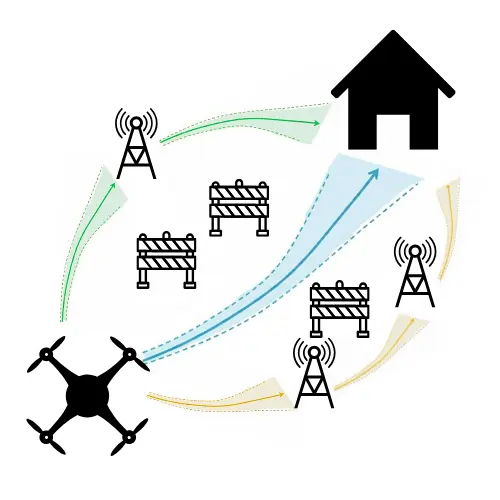
在定位不确定性不超限的前提下,机器人如何规划最优路径
Robotics8天前

在定位不确定性不超限的前提下,机器人如何规划最优路径
Chinmay Mundane, Manav Mishra, PB Sujit

绘制所有可达状态需要多少次机器人仿真?
Robotics8天前

绘制所有可达状态需要多少次机器人仿真?

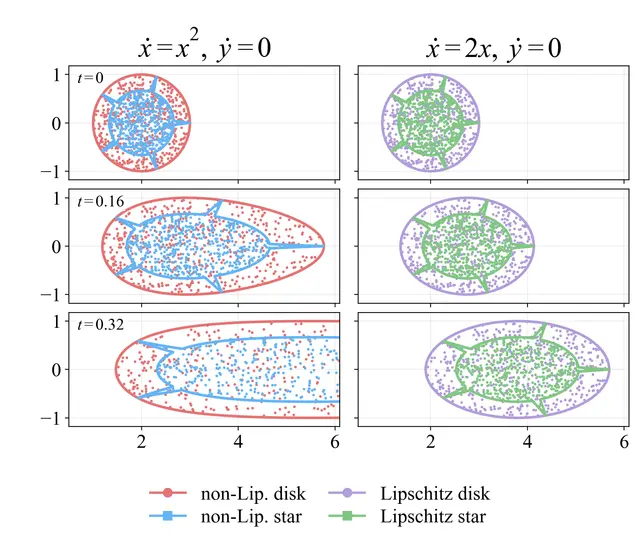
一项新分析揭示了状态维数、流映射扩张和采样质量如何为基于端点的可达性估计设定根本限制。

Jixian Liu, Ihab Tabbara, Hussein Sibai +1

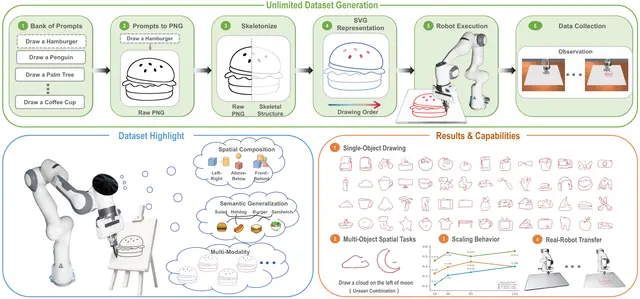
机器人能根据指令画出新物体吗?BURGER 测试 VLA 泛化能力
AI8天前

机器人能根据指令画出新物体吗?BURGER 测试 VLA 泛化能力
BURGER 基准测试视觉-语言-动作机器人能否根据指令绘画、泛化到新物体,并适应人类对画布的修改。

Xiangyu Xu, Bangshuai Peng, Ziyi Liu +5

机器人通过力反馈学习对准、卡合并松卸螺钉
Robotics9天前

机器人通过力反馈学习对准、卡合并松卸螺钉

Hemant Kumar, Piyush Goenka, Nikhil Chopra

机器人如何判断橱柜门是旋转开启还是滑动开启
Robotics9天前

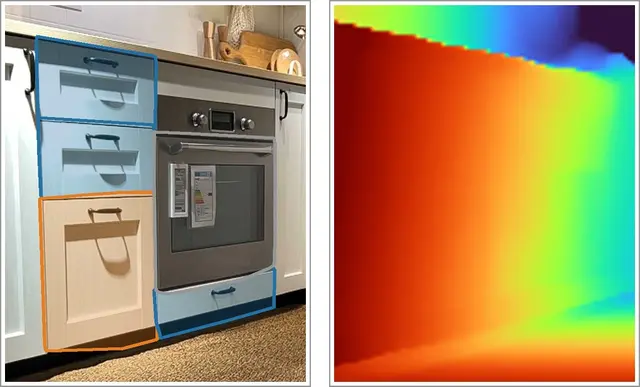
机器人如何判断橱柜门是旋转开启还是滑动开启

Dibyendu Ghosh

数字智能体如何扩展逼真物理仿真,助力机器人更好地学习
AI9天前

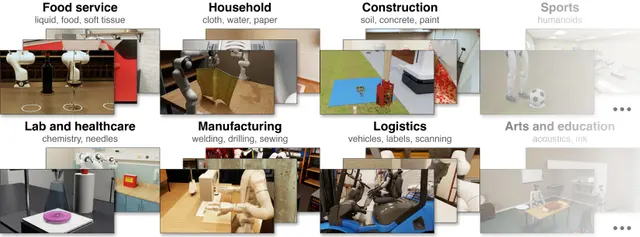
数字智能体如何扩展逼真物理仿真,助力机器人更好地学习

我们的结果表明,阻碍仿真发展的并非仿真这一理念,而是不够逼真的仿真。

Pranjal Aggarwal, Sean Welleck

输送带机构实现连续体机器人间可重新定位的磁耦合
Robotics10天前

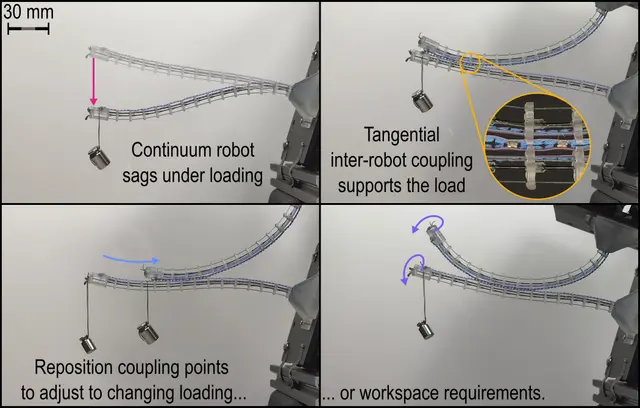
输送带机构实现连续体机器人间可重新定位的磁耦合

本节介绍一种新型输送带机构,该机构集成于定制的腱驱动机器人中,机器人的直径不足一厘米。

Ella Walsh, Eric Diller, Jessica Burgner-Kahrs

符号图助力机器人从工作场景短视频预测动作
Robotics10天前

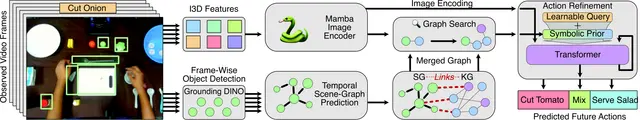
符号图助力机器人从工作场景短视频预测动作

Fnu Aryan, Yaqi Xie, Joseph Campbell +6

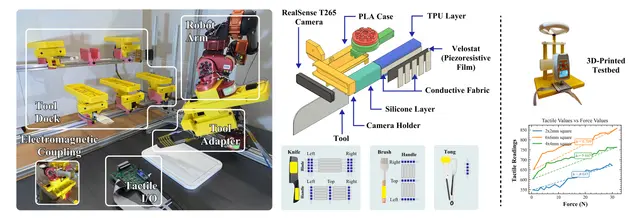
SwapBot 借助可更换工具与触觉,助力机器人更好完成任务
Robotics10天前

SwapBot 借助可更换工具与触觉,助力机器人更好完成任务
Yunchu Zhang, Ray Song, Junhan Jiao +6

面向无人机导航快速强化学习的无渲染事件帧仿真
Robotics11天前

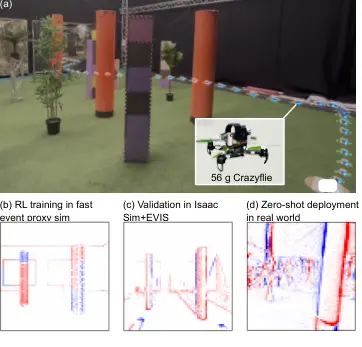
面向无人机导航快速强化学习的无渲染事件帧仿真

这些系统有力地展示了事件技术在延迟和动态范围方面的优势,但其网络要么在机载设备之外运行,要么运行在功耗通常为 10 W 或更高的机载计算机上。

Dequan Ou, Austin Lopez, Quentin Missinne +2

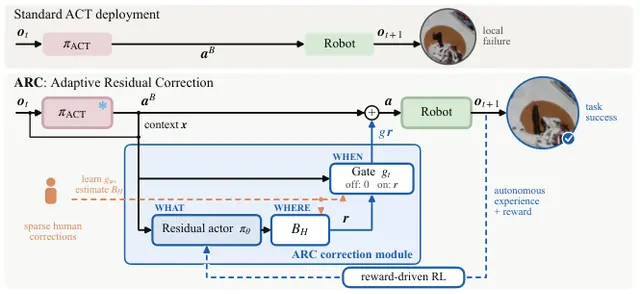
稀疏的人类纠正如何提升现有真实世界机器人策略的精度
AI11天前

稀疏的人类纠正如何提升现有真实世界机器人策略的精度

ARC 利用稀疏的人类纠正指导机器人何时、何处优化动作,并由任务奖励决定最终执行的动作。

Anukriti Singh, Maxime Caniot, Pratap Tokekar +1

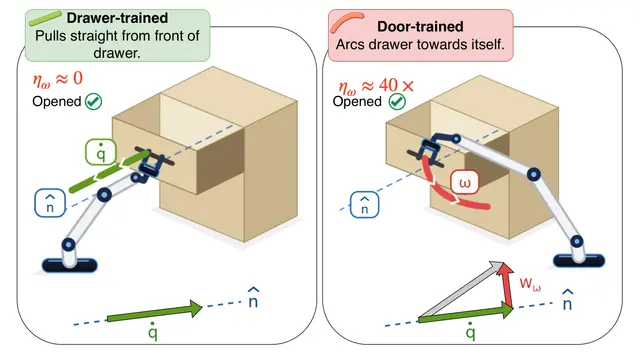
如何依据铰接物体的运动学约束评估机器人操作
AI11天前

如何依据铰接物体的运动学约束评估机器人操作

Baptiste Bonin, Caro Strickland, Audrey Durand

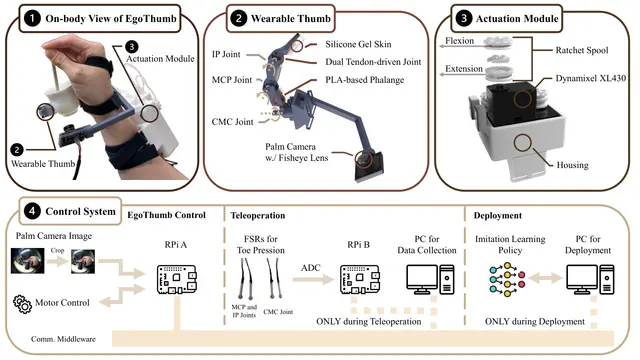
可穿戴机器人拇指借助视觉抓取并 удерж住物体
Robotics12天前

可穿戴机器人拇指借助视觉抓取并 удерж住物体
Jianyu Hou, Jiawei Fu, Weikang Wan +3

视觉模型如何追踪网球并预测运动中的比赛进程
Robotics12天前

视觉模型如何追踪网球并预测运动中的比赛进程

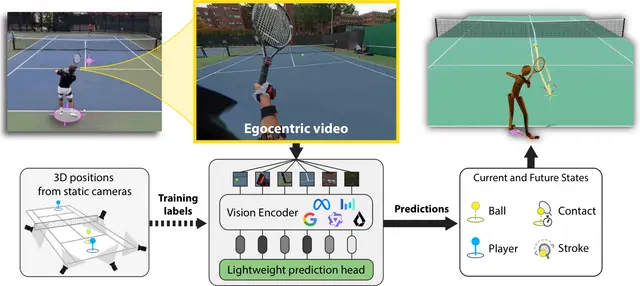
一项网球视频研究比较了用于追踪网球和预测比赛进程的视觉模型,发现深度信息有帮助,而更长的历史帧不一定能提升效果。

Tudor Braicu, Joseph DelPreto, Jared Boyer +4

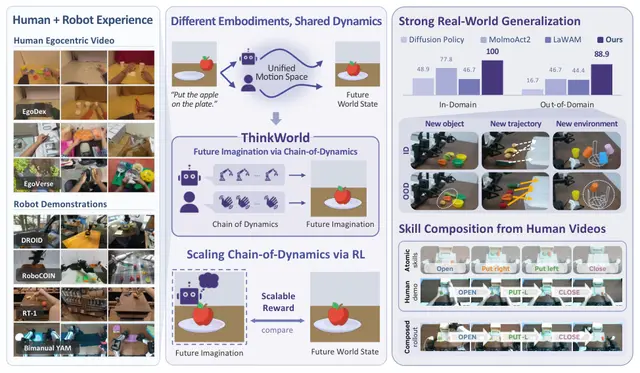
ThinkWorld借助世界想象强化机器人动作推理
AI12天前

ThinkWorld借助世界想象强化机器人动作推理

经过联合监督训练后,模型生成动力学链(CoD)序列,并以此为条件预测未来视觉状态。

Chaehyun Kim, Chi-Pin Huang, Jisoo Kim +4

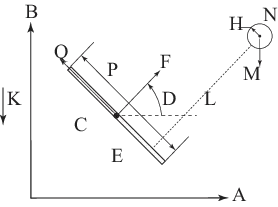
机器人借助虚拟约束接住飞行冰球,实现无滑移着陆
Robotics13天前

机器人借助虚拟约束接住飞行冰球,实现无滑移着陆

Aakash Khandelwal, Ranjan Mukherjee