Research Papers

最新机器人研究的通俗英语摘要,涵盖人形机器人、四足机器人、工业自动化和人工智能。
499 论文
带宽受限机器人导航:早同步,不恐慌
Robotics7月12日

带宽受限机器人导航:早同步,不恐慌

最新研究显示,多机器人在有限带宽下协同导航时,最佳策略不是迷路时求助,而是早期主动同步信息。

Arav Gupta, Nivedan Yakolli, Avinash Gautam

FabriVLA:轻量级VLA实现精确多任务操作
Robotics7月12日

FabriVLA:轻量级VLA实现精确多任务操作

FabriVLA在50个操作任务上达到92%成功率,采用10亿参数VLA,结合流匹配和门控自注意力。

Shiyuan Yang, Borong Zhang, Jizheng Zhang +5

新指标衡量机器人动作的人类相似度与舒适度
Robotics7月12日

新指标衡量机器人动作的人类相似度与舒适度

研究人员开发出一种量化指标,能够评分机器人手臂动作的人类相似度和舒适度,无需人类调查。

Rosanna Coccaro, Enrico Ferrentino, Antonio Parziale +2

面向泛化机器人控制的原生视频-动作预训练
Robotics7月11日

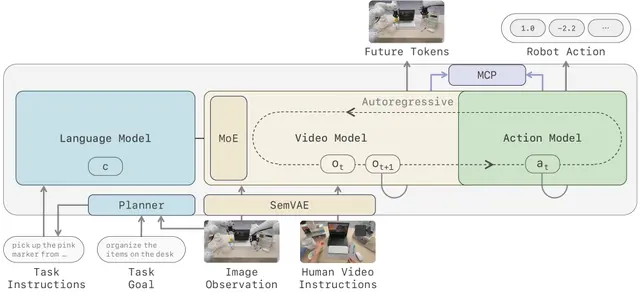
面向泛化机器人控制的原生视频-动作预训练

Qihang Zhang, Lin Li, Luyao Zhang +26

潜在记忆宫殿:以自适应计算教机器人像人类一样推理
AI7月11日

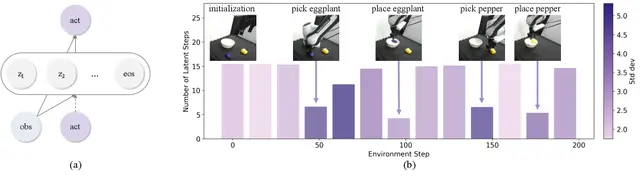
潜在记忆宫殿:以自适应计算教机器人像人类一样推理

Chuning Zhu, Eva Xu, Jose Barreiros +3

DeepCORD:学习自适应分布式优化器用于多机器人SLAM
Robotics7月11日

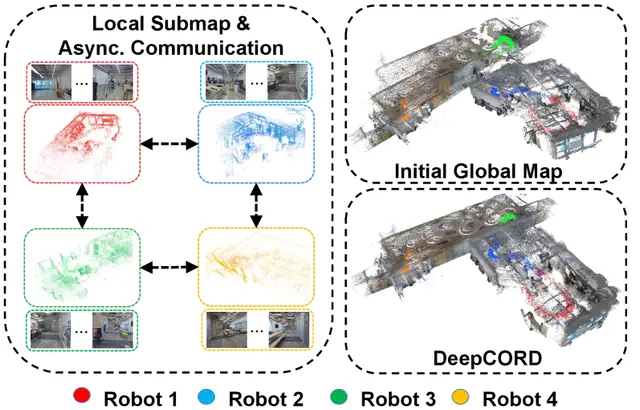
DeepCORD:学习自适应分布式优化器用于多机器人SLAM
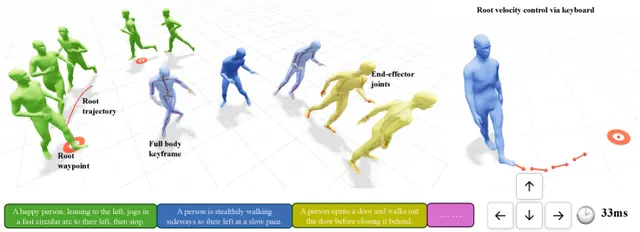
DeepCORD学习解决多机器人SLAM的分布式因子图优化,在26个位姿图基准测试中21个优于手动调整求解器。

Jaeho Shin, Maani Ghaffari, Yulun Tian

ARDY: 面向交互式人体运动生成的自回归扩散模型
AI7月10日

ARDY: 面向交互式人体运动生成的自回归扩散模型

我们提出ARDY,一种自回归扩散模型,实现交互式、可控的人体运动生成。ARDY原生支持在线文本提示和灵活的动力学目标约束,适用于交互式应用,包括长期目标。

Kaifeng Zhao, Mathis Petrovich, Haotian Zhang +3

人形机器人通过运动模仿学习控制物体接触
Humanoid7月10日

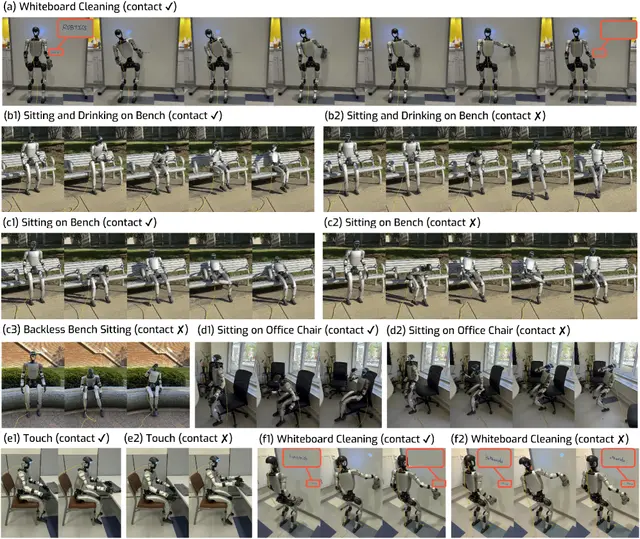
人形机器人通过运动模仿学习控制物体接触

Xinyao Li, Xialin He, Runpei Dong +1

DexVerse:多任务、多形态灵巧操作模块化基准
Robotics7月10日

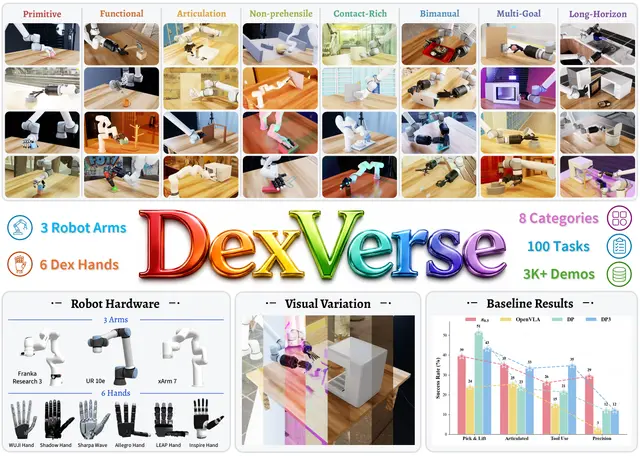
DexVerse:多任务、多形态灵巧操作模块化基准
Yunchao Yao, Zhuxiu Xu, Tianqi Zhang +12

CARLA-GS:解耦式AI流水线从真实数据合成罕见驾驶场景
AI7月9日

CARLA-GS:解耦式AI流水线从真实数据合成罕见驾驶场景
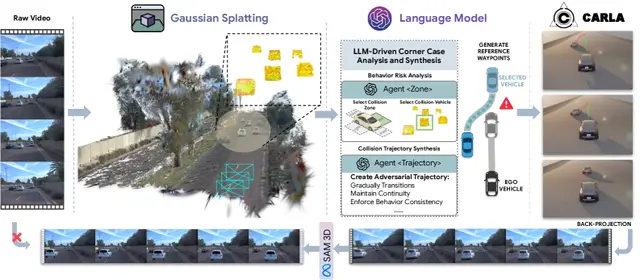
CARLA-GS引入模块化框架,将视觉重建、语义推理和物理模拟解耦,从真实数据自主生成罕见但安全的驾驶场景。

Kaicong Huang, Meng Ma, Ruimin Ke

双重潜在记忆赋予机械臂更精湛的长时技能
Robotics7月9日

双重潜在记忆赋予机械臂更精湛的长时技能

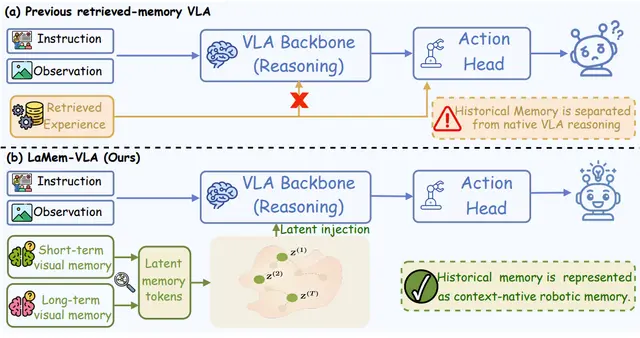
双重潜在记忆将VLA机器人在10步任务中的成功率从12%提升至82%,通过添加短期和长期记忆库实现。

Hongyu Qu, Jianzhe Gao, Xiaobin Hu +6

大象鼻子启发ELEANOR:一种用于抓取的软体结构臂
Robotics7月9日

大象鼻子启发ELEANOR:一种用于抓取的软体结构臂
Giovanna A. Naselli, Anderson B. Nardin, Seonggun Joe +6

超越孤立物体:3D场景图如何解锁更智能的开放词汇机器人感知
Robotics7月8日

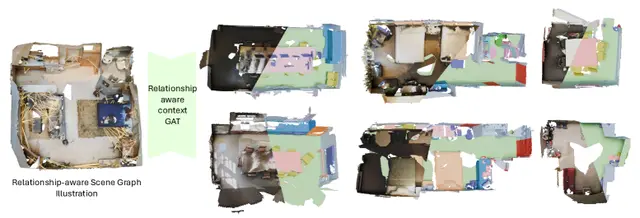
超越孤立物体:3D场景图如何解锁更智能的开放词汇机器人感知
Xianhao Chen, Jiarui Hu, Yuanbo Yang +5

GaP:基于图的多智能体系统用于变分自动化任务
AI7月8日

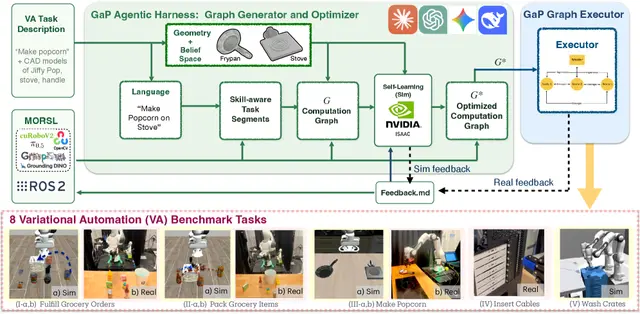
GaP:基于图的多智能体系统用于变分自动化任务

GaP使用图结构多智能体系统实现变分自动化,在真实操作任务中成功率超过90%。

Kaiyuan Chen, Shuangyu Xie, Letian Fu +21

Cortex Framework: How a Bidirectional AI Solves Long-Horizon Robot Manipulation
AI7月8日

Cortex Framework: How a Bidirectional AI Solves Long-Horizon Robot Manipulation

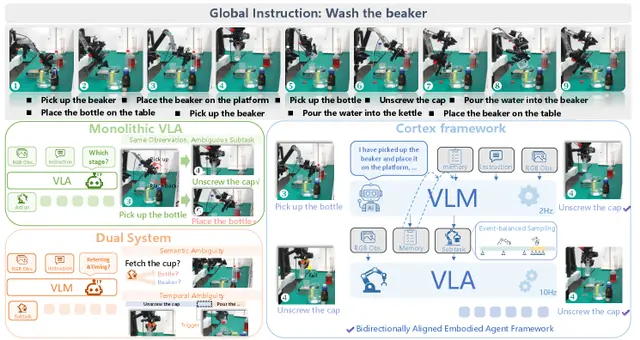
Cortex uses a dual-system framework (VLM planner + VLA executor) with a structured subtask interface to overcome long-horizon manipulation failures and enable zero-shot error recovery.

Jiaqi Peng, Xiqian Yu, Delin Feng +10

Deform360数据集:41台相机与触觉感知助力可变形物体机器人研究
Robotics7月7日

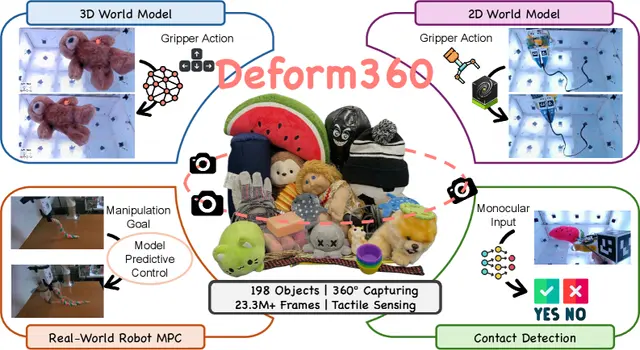
Deform360数据集:41台相机与触觉感知助力可变形物体机器人研究
Hongyu Li, Wanjia Fu, Xiaoyan Cong +11

LLM作为验证器:一个用于检查机器人和AI输出的通用框架
AI7月7日

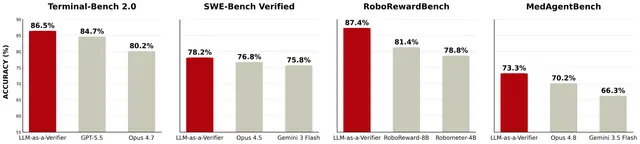
LLM作为验证器:一个用于检查机器人和AI输出的通用框架

Jacky Kwok, Shulu Li, Pranav Atreya +6

无需标定的相机视角自适应机器人
AI7月7日

无需标定的相机视角自适应机器人

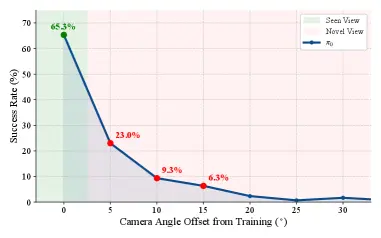
CamVLA让机器人从任意相机角度执行视觉指令,无需重新标定或外部相机数据。通过分离视角相关几何与动作预测,实现跨未见相机位置的稳健操作。

Wenhao Li, Xueying Jiang, Quanhao Qian +4

廉价无人机更智能:百元级无人机实现实时视觉功能
drones7月6日

廉价无人机更智能:百元级无人机实现实时视觉功能

研究人员将人脸检测、人脸识别和单目深度估计三种AI视觉能力集成到一架售价不到100美元的DJI Tello无人机上,实现了实时追踪、室内扫描和自主线条跟随。

Andrei-Marian Ungureanu, Stelian Spînu

移动之眼:动态相机数据如何防止机器人视觉捷径
Robotics7月6日

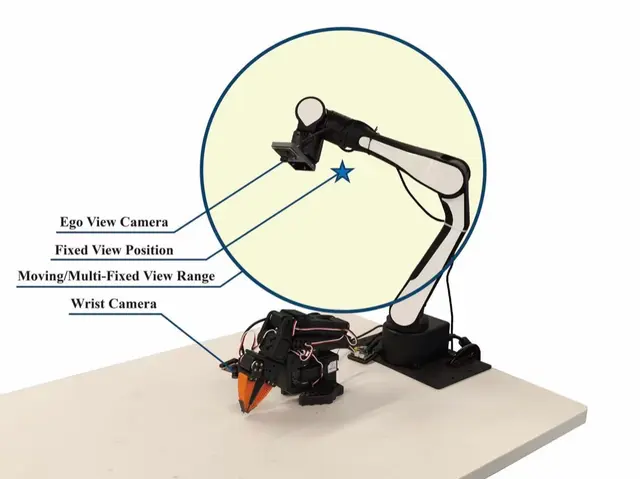
移动之眼:动态相机数据如何防止机器人视觉捷径

Jincheng Tang, Yilong Zhu, Zhengyuan Xie +2