Research Papers

最新机器人研究的通俗英语摘要,涵盖人形机器人、四足机器人、工业自动化和人工智能。
499 论文
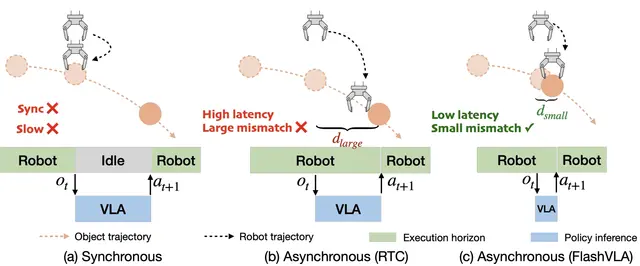
FlashVLA 流式生成机器人动作,加速异步 VLA 控制
Robotics8月28日

FlashVLA 流式生成机器人动作,加速异步 VLA 控制

预训练 VLA 模型会将每个动作块独立地从零开始去噪,从未接触过部分填充的缓冲区,也不了解按块组织的因果注意力模式。

Zekai Li, Jiaming Tang, Zhijian Liu

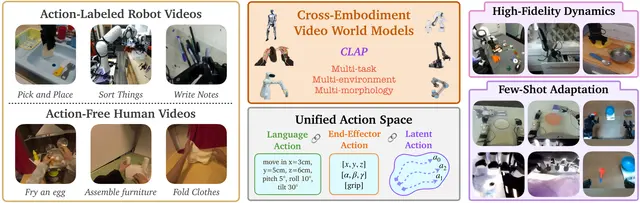
跨具身视频世界模型实现零样本物理仿真
AI8月28日

跨具身视频世界模型实现零样本物理仿真

大型语言模型的关键突破源于在多样化文本数据集上进行互联网规模训练,并通过统一表征人类语言打破性能瓶颈。

Kechen Liu, Ola Shorinwa

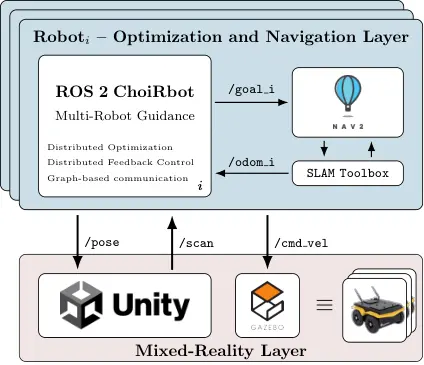
面向自主移动机器人集群管理的 ROS 2 Unity 工具包
Robotics8月27日

面向自主移动机器人集群管理的 ROS 2 Unity 工具包
当真实部署成本高昂、存在风险或难以实现时,高保真仿真可有效补充实体实验。

Andrea Drudi, Lorenzo Pichierri, Andrea Testa +1

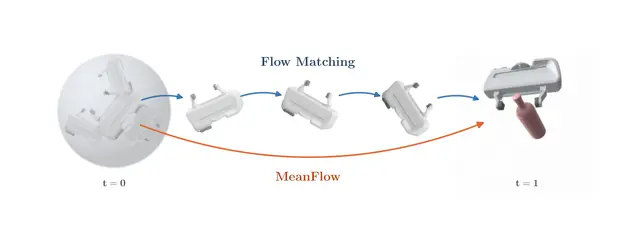
快速生成式抓取借助李群实现更快的真实机器人控制
Robotics8月27日

快速生成式抓取借助李群实现更快的真实机器人控制
S. Talha Bukhari, Yi Wei, Ruiqi Ni +2

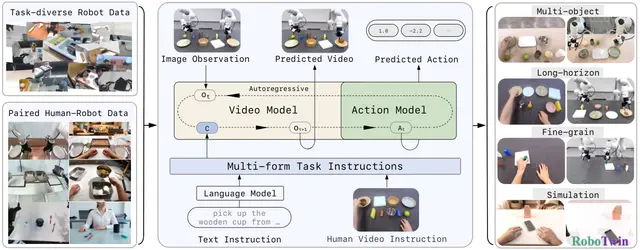
Zero-WAM:面向开放式机器人任务泛化的人类视频指令
Robotics8月27日

Zero-WAM:面向开放式机器人任务泛化的人类视频指令
Jiaming Zhou, Qihang Zhang, Gangwei Xu +9

ODEWorld 将连续时间世界建模引入机器人操作
AI8月26日

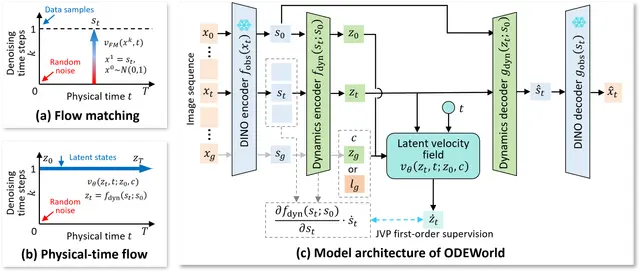
ODEWorld 将连续时间世界建模引入机器人操作

连续时间世界模型 ODEWorld 在 LIBERO-LONG 上实现 83.2% 任务成功率,并能将语言指令转换为视觉目标。

Dongxiu Liu, Haoyi Niu, Peng Cheng +5

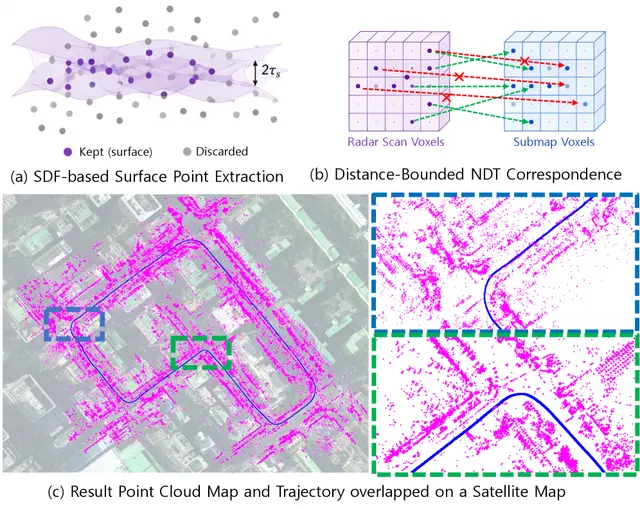
经得住雾、雨与尘土考验的 4D 雷达里程计
Robotics8月26日

经得住雾、雨与尘土考验的 4D 雷达里程计

RaDiVe 利用多普勒速度为雷达点加权,并通过带距离约束的 NDT 对齐扫描,让 4D 雷达里程计在雾、雨和尘土中依然稳健。

Sangwoo Jung, Dongjae Lee, Chiyun Noh +1

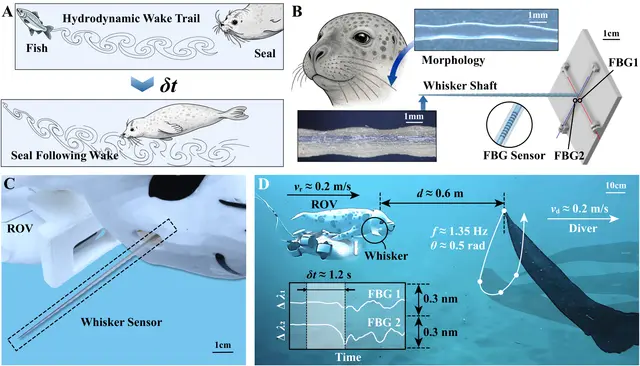
水下机器人借助光纤触须更好地感知水流与尾流
Robotics8月26日

水下机器人借助光纤触须更好地感知水流与尾流

Hao Li, Tianyu Tu, Siyue Yao +7

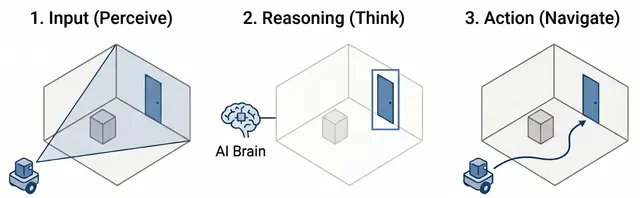
OptiSight 将视觉语言推理与几何机器人导航相结合
Robotics8月25日

OptiSight 将视觉语言推理与几何机器人导航相结合
Alperen Avan, Jordi Sanchez-Riera

无奖励持续适应助力高韧性空间机器人从硬件故障中恢复
AI8月25日

无奖励持续适应助力高韧性空间机器人从硬件故障中恢复

本文提出一种利用潜在世界模型进行无奖励持续适应的框架,帮助空间机器人在执行器故障和运动学失配后恢复性能。

Andrej Orsula, Miguel Olivares-Mendez, Carol Martinez

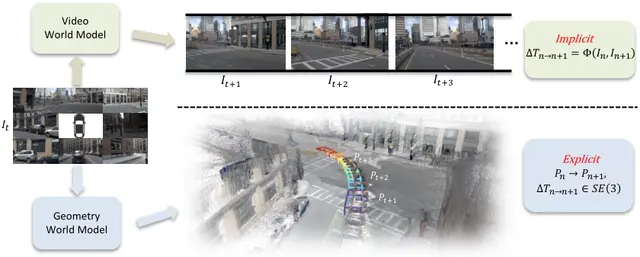
GeoWAM:面向自动驾驶的视觉几何世界动作模型
Robotics8月25日

GeoWAM:面向自动驾驶的视觉几何世界动作模型
GeoWAM不止生成视频,还能在体素化三维空间中预测场景演化,并利用未来几何结构支持空间感知的自动驾驶规划。

Yiren Lu, Xin Ye, Jiaming Liu +9

UniCross 将四种灵巧手技能统一到一个 AI 策略中
Robotics8月24日

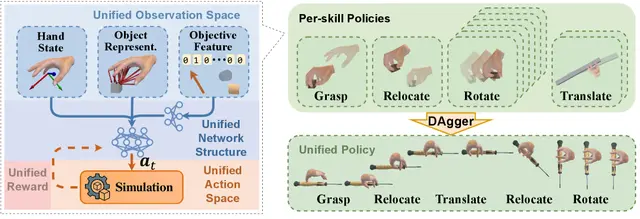
UniCross 将四种灵巧手技能统一到一个 AI 策略中
Hui Zhang, Julian Ferchow, Jie Song +1

面向越野机器人机动性的神经符号土壤自适应运动动力学
Robotics8月24日

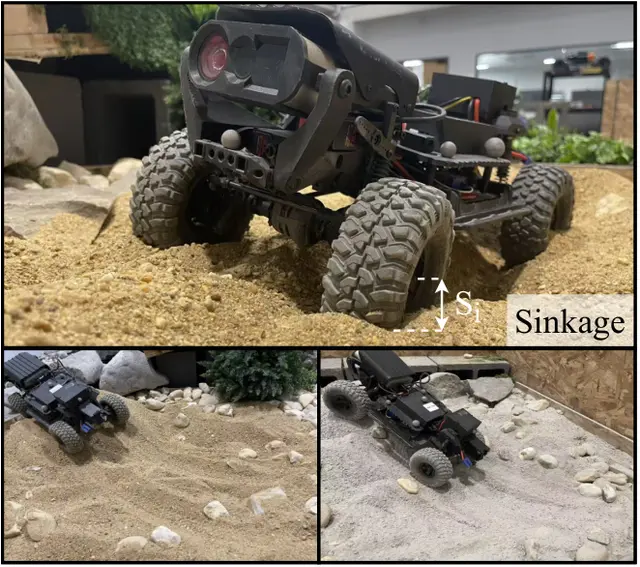
面向越野机器人机动性的神经符号土壤自适应运动动力学
Chenhui Pan, Tong Xu, Francesco Cancelliere +1

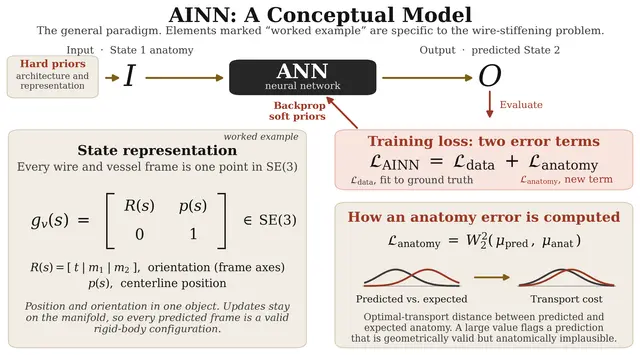
解剖学先验 AI 为手术机器人绘制主动脉变形图
AI8月24日

解剖学先验 AI 为手术机器人绘制主动脉变形图

一种解剖学先验 AI 框架结合 SE(3) 力学与透视成像,预测导丝驱动的主动脉变形,为手术机器人提供三维力学预测。

David P. Stonko

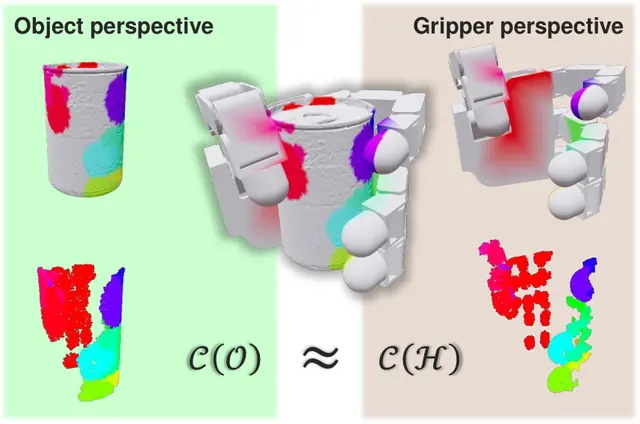
面向灵巧机器人操作任务的物体无关生成式抓取规划
AI8月23日

面向灵巧机器人操作任务的物体无关生成式抓取规划

近年来,灵巧抓取规划的进展主要由数据驱动方法推动。

Julien Merand, Boris Meden, Mathieu Grossard +1

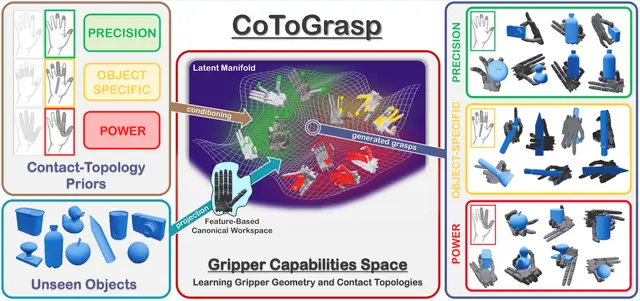
面向任务感知机器人手的拓扑引导灵巧抓取合成
AI8月23日

面向任务感知机器人手的拓扑引导灵巧抓取合成

Julien Merand, Boris Meden, Liming Chen +1

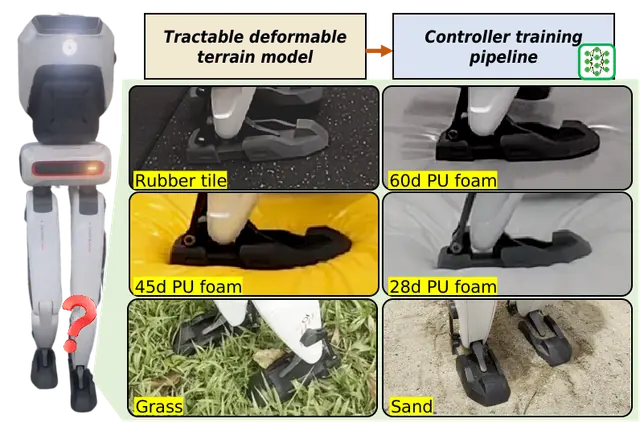
双足机器人如何学会在柔软、变化不定的地面上更稳健地行走
Humanoid8月23日

双足机器人如何学会在柔软、变化不定的地面上更稳健地行走
Zeren Luo, Jiahui Zhang, Zhe Xu +6

逐点关键点投票助力任务感知型渐进式机器人装配
Robotics8月22日

逐点关键点投票助力任务感知型渐进式机器人装配

将零部件组装成最终产品对人类而言轻而易举,但要让机器人达到类似的熟练程度,仍然是一个复杂挑战。

Kulunu Samarawickrama, Roel Pieters

基于波变量的遥操作借助延迟接触力反馈连接非线性机械臂
Robotics8月22日

基于波变量的遥操作借助延迟接触力反馈连接非线性机械臂
一种基于波变量的控制器在保证延迟双向遥操作稳定性的同时,保留了非线性机械臂之间直接的接触力反馈。

G. Q. Bao Tran, Takanori Miyoshi, Ho Duc Tho

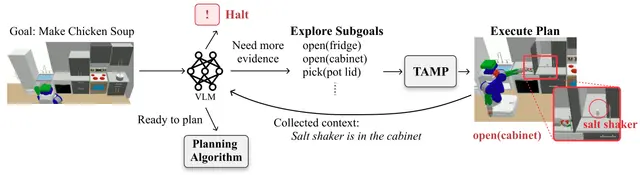
证据门控机器人规划:烹饪任务开始前先获取视觉证据
AI8月22日

证据门控机器人规划:烹饪任务开始前先获取视觉证据

Tsunehiko Tanaka, Matthew Stephenson, Alistair Macvicar +1