Research Papers

最新机器人研究的通俗英语摘要,涵盖人形机器人、四足机器人、工业自动化和人工智能。
499 论文
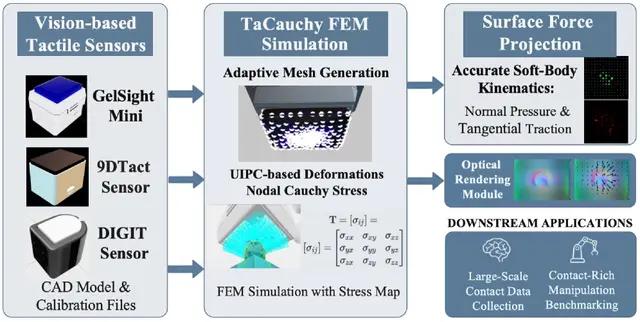
新型有限元框架以空前力精度模拟触觉传感器
Robotics6月22日

新型有限元框架以空前力精度模拟触觉传感器

TaCauchy将基于有限元的力计算集成到Isaac Sim中,为视觉触觉传感器提取完整柯西应力张量。

Hengfei Zhao, Yifan Xie, Junhao Gong, Yue Sun +5

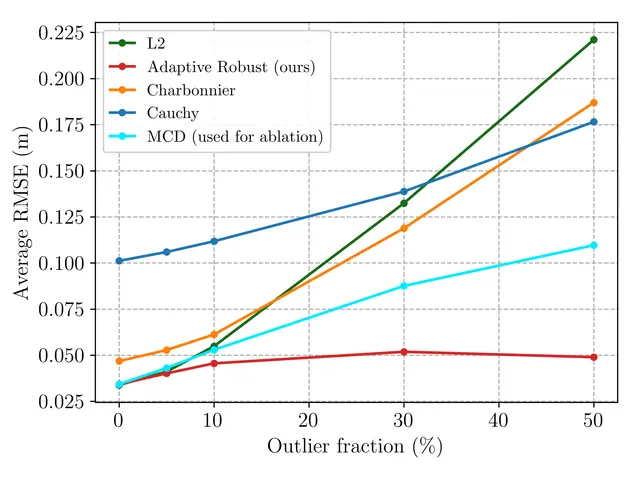
ARC:自适应鲁棒估计在实时定位中处理异常值与未知噪声
Robotics6月22日

ARC:自适应鲁棒估计在实时定位中处理异常值与未知噪声
一种新的自适应鲁棒框架,无需手动调节即可同时估计机器人位置和测量噪声统计量,即使一半传感器读数被异常值污染。

Alexandre Hadji-Thomas, Andrew Stirling, James R. Forbes

慢大脑,快规划器:当AI视觉反应迟缓时如何保证机器人安全
Robotics6月22日

慢大脑,快规划器:当AI视觉反应迟缓时如何保证机器人安全
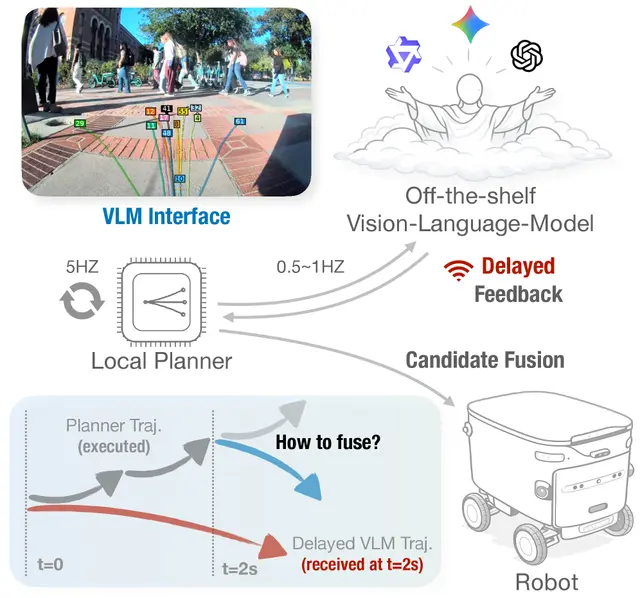
我们提出一种混合架构,结合了快速本地规划器与慢速视觉语言模型(VLM)。规划器高频率生成动态可行候选轨迹,VLM以1–2秒延迟异步提供语义判断。

Zhenghao "Mark'' Peng, Honglin He, Quanyi Li +2

GroundControl:基于轨迹一致性不确定性预测视觉语言智能体导航失败
Robotics6月21日

GroundControl:基于轨迹一致性不确定性预测视觉语言智能体导航失败

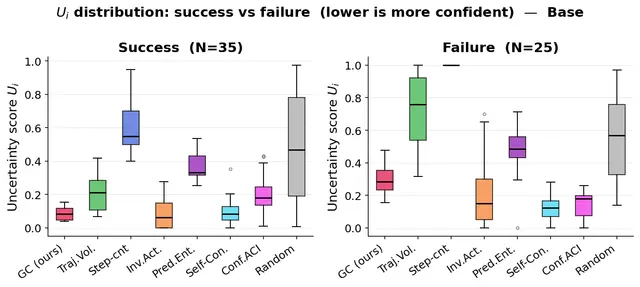
Nastaran Darabi, Divake Kumar, Sina Tayebati +2

快速人类注意力预测实现实时注视引导无人机导航
Robotics6月21日

快速人类注意力预测实现实时注视引导无人机导航

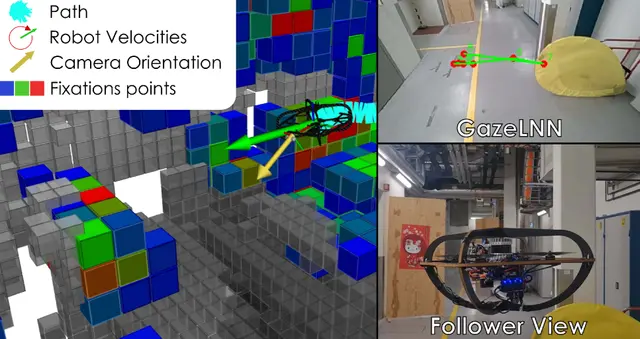
Fatma Youssef Mohammed, Grzegorz Malczyk, Kostas Alexis

新运动规划算法使连续体机器人更具韧性
Robotics6月21日

新运动规划算法使连续体机器人更具韧性

研究人员开发出运动规划算法,显著延长了连续体机器人——用于手术和工业检测的柔性蛇形机器——的使用寿命。通过结合遗传路径搜索与多标准决策,新方法在保持精度的同时减少了电机磨损和机械损伤。

Oxana Shamilyan, Ievgen Kabin, Zoya Dyka +2

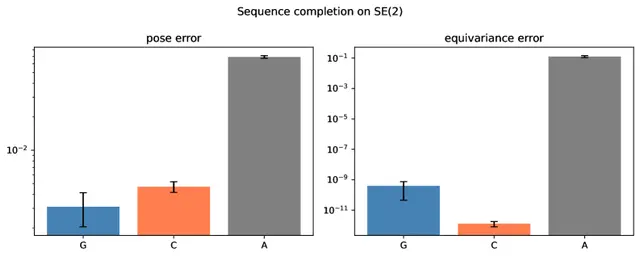
新注意力机制将机器人位姿视为群元素,性能显著提升
AI6月19日

新注意力机制将机器人位姿视为群元素,性能显著提升

研究人员提出全新注意力机制,每个令牌是矩阵李群元素(如机器人位姿),而非普通向量,提升空间变换处理能力。

Przemyslaw Musialski

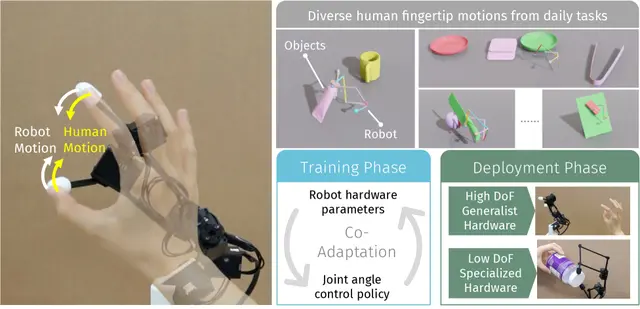
从人类指尖演示生成特定任务的机器人手
Robotics6月19日

从人类指尖演示生成特定任务的机器人手

Sha Yi, Nicklas Hansen, Xueqian Bai +3

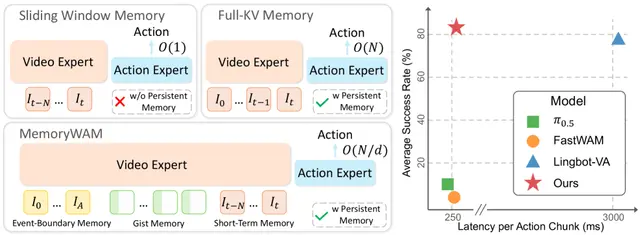
MemoryWAM:持久记忆让机器人动作模型更快更智能
Robotics6月19日

MemoryWAM:持久记忆让机器人动作模型更快更智能
Sizhe Yang, Juncheng Mu, Tianming Wei +8

新算法UBP2利用不确定性从偏好中学习机器人奖励
AI6月18日

新算法UBP2利用不确定性从偏好中学习机器人奖励

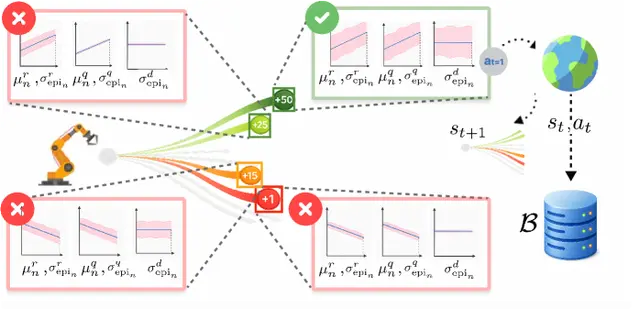
研究人员开发了UBP2,一种基于偏好的强化学习方法,通过平衡期望奖励与模型不确定性来主动引导探索。

Mohamed Nabail, Leo Cheng, Jingmin Wang +1

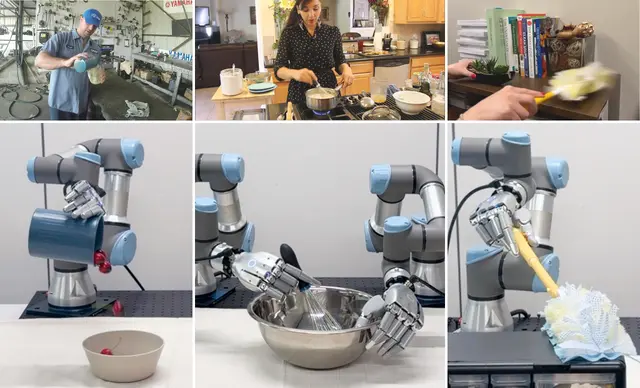
随我而动:将日常人类视频转化为灵巧机器人数据
Robotics6月18日

随我而动:将日常人类视频转化为灵巧机器人数据

随我而动是一个两步算法,从单目RGB视频中重建手-物交互并将其重定位到多指灵巧机器人手上。

Bhawna Paliwal, Haritheja Etukuru, William Liang +3

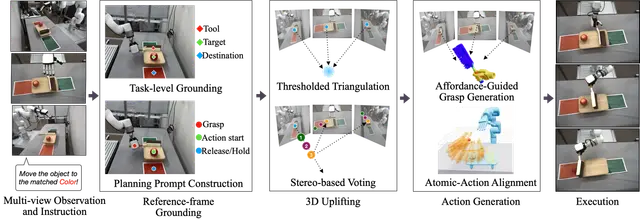
基于多视角3D接地VLM推理的零样本长时程灵巧操作
Robotics6月18日

基于多视角3D接地VLM推理的零样本长时程灵巧操作
Jisoo Kim, Sangwon Baik, Taeksoo Kim +4

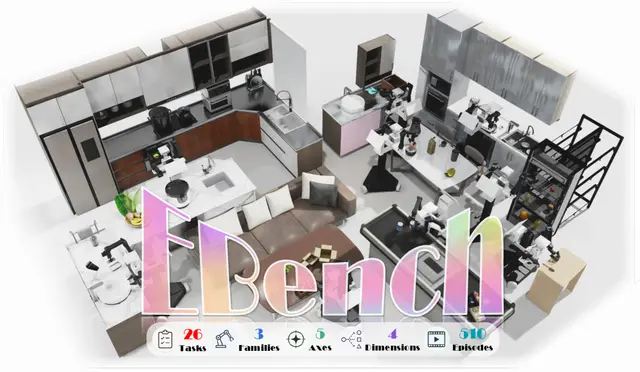
EBench:新基准测试诊断移动操作机器人的核心能力
Robotics6月17日

EBench:新基准测试诊断移动操作机器人的核心能力

Ning Gao, Jinliang Zheng, Xing Gao +22

Robotics6月17日

MOCHI Cleans Up Noisy Multi-Human Object Interaction Data

MOCHI is a two-stage framework that cleans noisy multi-human object interaction motion capture data using hand grasp optimization and diffusion-based refinement.

Jiye Lee, Yonghun Choi, Jungdam Won

AI6月17日

视觉验证器帮助机器人无需重新训练即可改进自身策略

VERITAS框架将通用机器人策略与无梯度视觉验证器配对,在推理时评估动作,使机器人能引导行为并基于自身轨迹改进,无需人工反馈。

Mingtong Zhang, Dhruv Shah

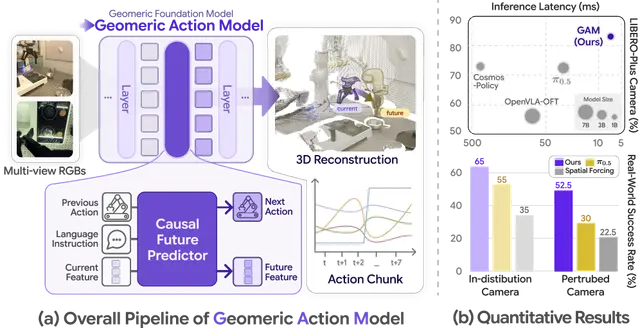
几何动作模型统一机器人学习中的几何与动作预测
AI6月16日

几何动作模型统一机器人学习中的几何与动作预测

Jisang Han, Seonghu Jeon, Jaewoo Jung +7

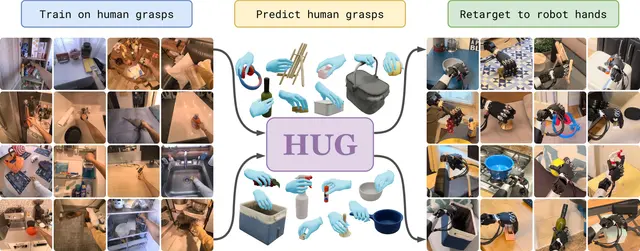
人类通用抓取:学习多样化自然抓取动作的模型
Robotics6月16日

人类通用抓取:学习多样化自然抓取动作的模型

Kevin Yuanbo Wu, Tianxing Zhou, Isaac Tu +5

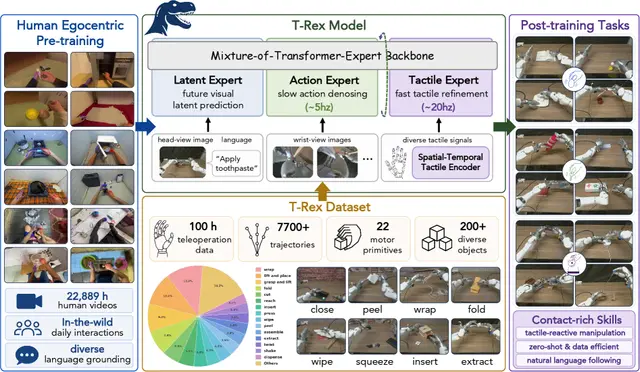
T-Rex:利用触觉反应的灵巧机器人手操纵
Robotics6月16日

T-Rex:利用触觉反应的灵巧机器人手操纵

人类的灵巧性不仅仅依赖于视觉;它从根本上依赖于感知和快速响应细微触觉信号的能力。虽然日常任务...

Dantong Niu, Zhuoyang Liu, Zekai Wang +32

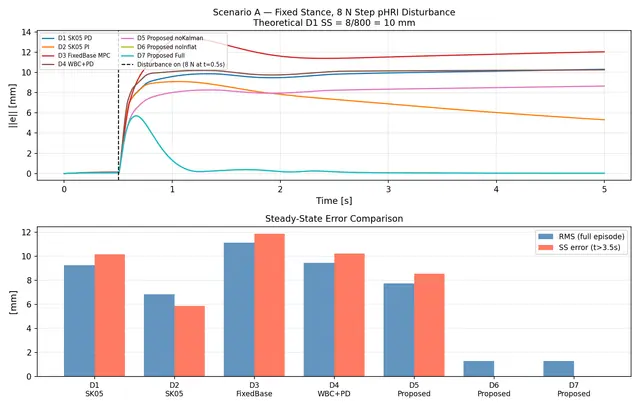
全身阻抗MPC让腿足机器人安全应对人类推搡
Robotics6月15日

全身阻抗MPC让腿足机器人安全应对人类推搡

一种新的三层级控制架构使浮基机器人——人形机器人和四足机器人——能够抵抗人类物理推搡和持续接触……

Yongyan Cao

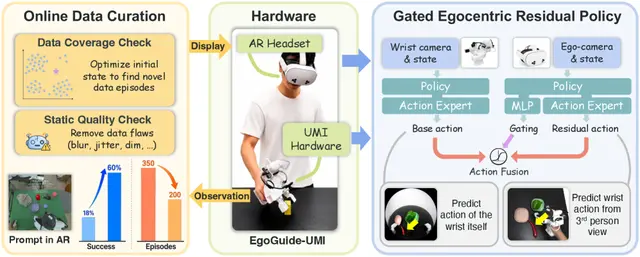
EgoGuide:增强现实引导与自我中心视觉助力机器人训练数据收集
Robotics6月15日

EgoGuide:增强现实引导与自我中心视觉助力机器人训练数据收集

Yue Xu, Mingtao Nie, Tianle Li +4