Research Papers

最新机器人研究的通俗英语摘要,涵盖人形机器人、四足机器人、工业自动化和人工智能。
499 论文
门控 Transformer 助力机器人穿行于密集且不确定的人群
Robotics9月10日

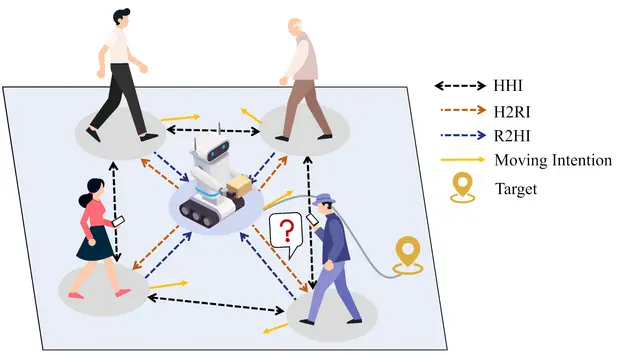
门控 Transformer 助力机器人穿行于密集且不确定的人群

H2INT 结合行人相对位置、门控 Transformer 与循环记忆,让机器人在不确定的人群中实现导航。

Ao Shen, Kaixi Chen, Shiwei Liu, Fang Deng +1

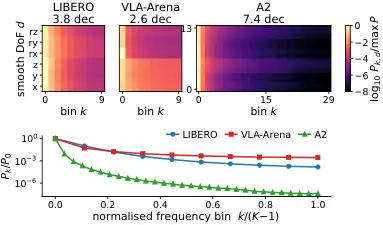
感知频率的流匹配帮助机器人规划更平滑的动作
Robotics9月10日

感知频率的流匹配帮助机器人规划更平滑的动作

FreqFM 利用动作频率帮助视觉-语言机器人生成更平滑、控制更精准的轨迹。

Haochen Niu, Shengye Dong, Hao Liu +2

用于自主野火探索的多智能体强化学习
drones9月10日

用于自主野火探索的多智能体强化学习

无人机正逐渐用于野火响应,但对人工操作的依赖限制了其持续作业时间和规模化应用能力。

Caden Chandra, Jerry Ng

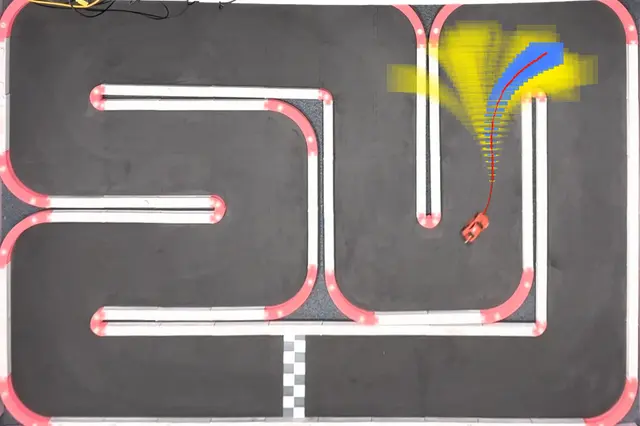
重新思考面向更安全自主主动建图的学习型占据与观测门控滤波
Robotics9月9日

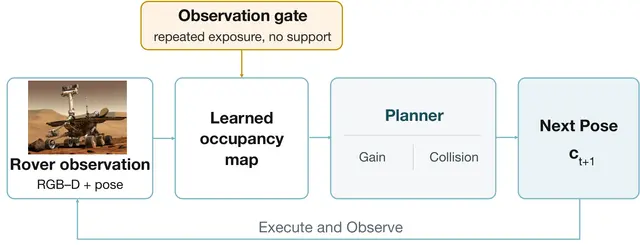
重新思考面向更安全自主主动建图的学习型占据与观测门控滤波
Jiahui Zhang, Bonian Han, Gongbo Liang +1

在线可达性让基于采样的运动规划更安全
Robotics9月9日

在线可达性让基于采样的运动规划更安全

Brendan Gould, Zhiyuan Zhang, Panagiotis Tsiotras +1

融合视觉、语言与触觉想象的接触感知灵巧机器人学习
AI9月9日

融合视觉、语言与触觉想象的接触感知灵巧机器人学习

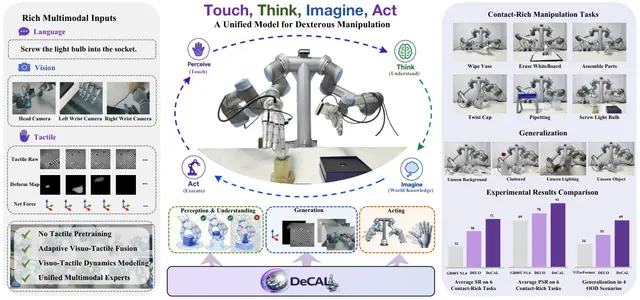
DeCAL 是一种具备物理约束的灵巧视觉-语言-动作模型,能够有效利用触觉信号完成接触密集型操作。

Yankai Fu, Ning Chen, Junkai Zhao +5

AI9月8日

RoboSPA 测试 VLA 模型的空间推理与长时程任务能力

RoboSPA 评估视觉-语言-动作模型能否应对空间歧义、长流程任务与可靠的机器人操作。

Zhenxuan Fan, Bo Zhang, Yutong Lin +9

为什么行为树需要借助外部能力适应真实世界中的机器人
Robotics9月8日

为什么行为树需要借助外部能力适应真实世界中的机器人
Mehran Rostamnia, Gianluca Filippone, Ricardo Caldas +1

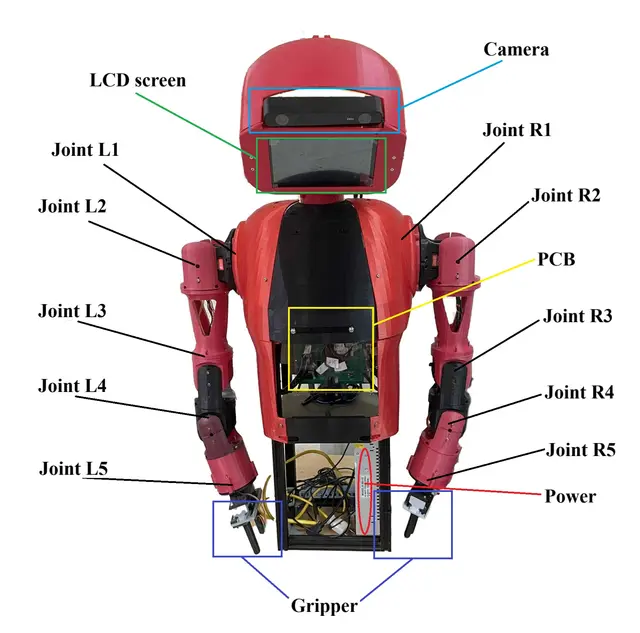
人形机器人原型机融合视觉、手势、语音与表现力控制
Humanoid9月8日

人形机器人原型机融合视觉、手势、语音与表现力控制
Thang Tran Viet, Thanh Nguyen Canh, Huy Uong Gia +4

任务图帮助机器人执行长时域操作任务
Robotics9月7日

任务图帮助机器人执行长时域操作任务

一种神经符号机器人系统将任务图、事件记忆、摄像头验证和VLA控制结合起来,帮助机器人执行长流程操作任务。

Vivek Chavan, Yahuan Shi, Oliver Heimann +2

跨视角几何助力机器人构建更可靠的环视深度图
Robotics9月7日

跨视角几何助力机器人构建更可靠的环视深度图

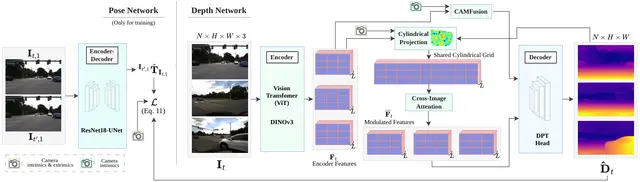
CrossDepth 结合几何约束注意力与相机光线嵌入,无需真实深度标签即可估计一致的环视深度,并提升跨数据集与视觉域的泛化能力。

Samer Abualhanud, Max Mehltretter

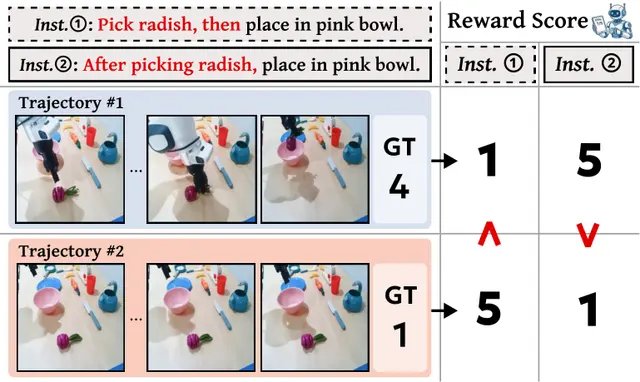
测试视觉语言机器人奖励模型的释义鲁棒性
Robotics9月7日

测试视觉语言机器人奖励模型的释义鲁棒性

Wonje Jeung, Sangyeon Yoon, Hyesoo Hong +6

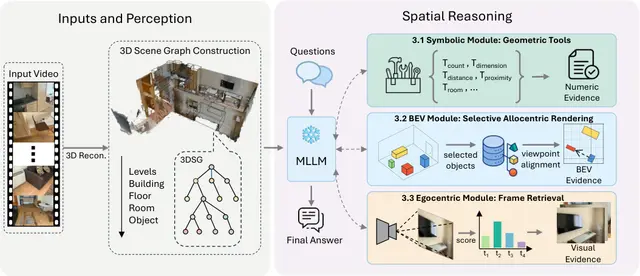
面向多模态语言模型的免训练三维场景图推理
AI9月6日

面向多模态语言模型的免训练三维场景图推理

Junqing Du, Fernando Ropero, Erkin Turkoz +2

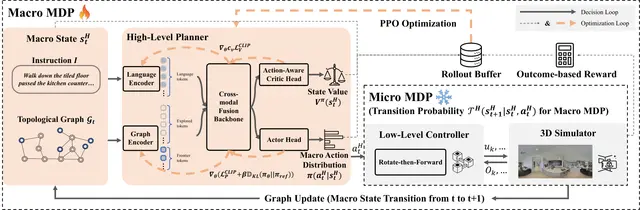
拓扑图帮助机器人学习闭环视觉语言导航
Robotics9月6日

拓扑图帮助机器人学习闭环视觉语言导航

拓扑图将机器人导航简化为少数几个有意义的选择,让闭环强化学习更加高效。

Shuhao Ye, Sitong Mao, Yuxiang Cui +7

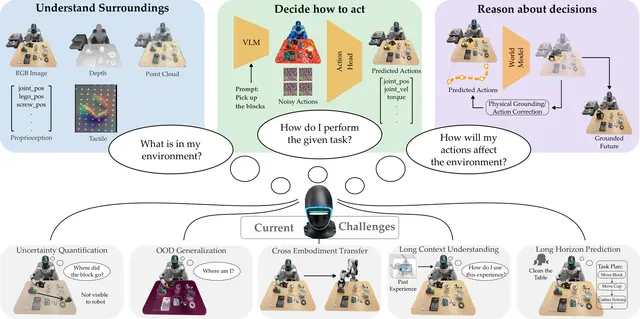
通过表征、视觉—语言—动作与世界模型实现统一机器人学习
Robotics9月6日

通过表征、视觉—语言—动作与世界模型实现统一机器人学习
基于状态的表征具有可解释性和样本效率,但依赖准确感知,因此限制了其在真实世界中的部署与扩展。

Shaunak A. Mehta, Ananya Hazarika, Haochen Zhang +5

AI 如何在网络级联故障扩散前预测并理清故障根因
AI9月5日

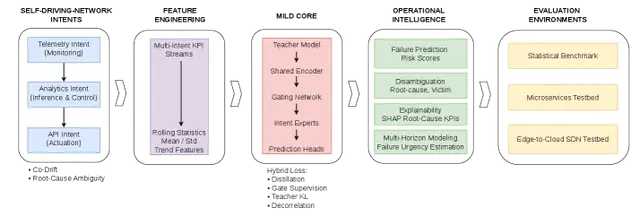
AI 如何在网络级联故障扩散前预测并理清故障根因

Md. Kamrul Hossain, Walid Aljoby

利用智能手机图像对焊缝进行三维定位,助力机器人打磨作业
Robotics9月5日

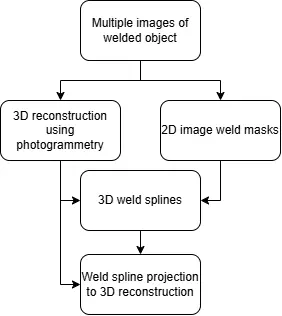
利用智能手机图像对焊缝进行三维定位,助力机器人打磨作业

Augustin Raju, Abilash Madavath, Chandra Yuvesh Aubeeluck +3

借助子空间推断高效开展基于偏好的主动奖励学习
AI9月5日

借助子空间推断高效开展基于偏好的主动奖励学习

近年来,基于人类反馈的强化学习(RLHF)已成为让决策智能体与人类意图保持一致的主流技术,但偏好反馈的样本效率仍然有限。

Yutai Zhou, Erdem Bıyık

LightNav-0 运用空间智能实现通用机器人导航
AI9月4日

LightNav-0 运用空间智能实现通用机器人导航

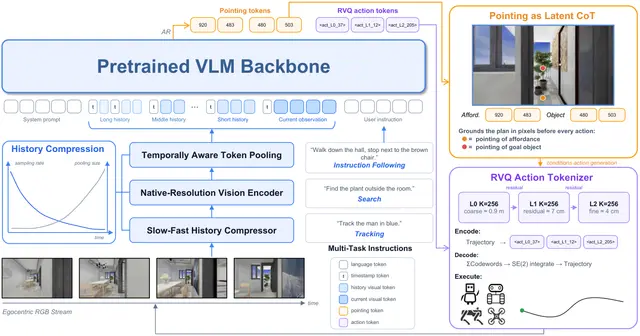
基于这一接口,我们构建了一个端到端系统,仅使用紧凑型视觉语言模型骨干和基于 token 的输出。

Shaoan Wang, Aocheng Luo, Fei Huang +17

自主农机机器人借助倒车转向攻克尖锐田角
Robotics9月4日

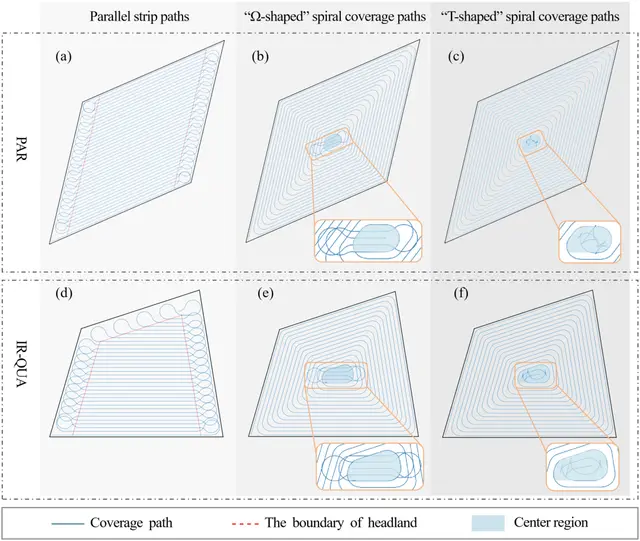
自主农机机器人借助倒车转向攻克尖锐田角

Riikka Soitinaho, Timo Oksanen