Research Papers

最新机器人研究的通俗英语摘要,涵盖人形机器人、四足机器人、工业自动化和人工智能。
499 论文
教会腿式机器人借助足部接触学习,而非绕开接触
Robotics13天前

教会腿式机器人借助足部接触学习,而非绕开接触

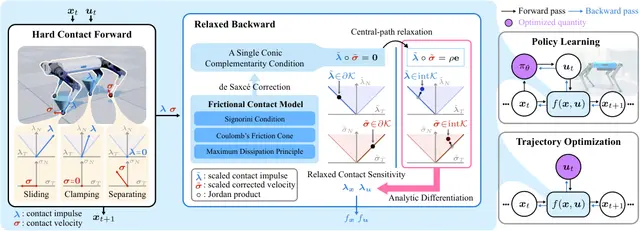
一种接触梯度方法,旨在通过足部接触状态转换支持腿式机器人的策略学习与轨迹规划。

Gijeong Kim, Seungbin Oh, Dongyun Kang, Hae-Won Park

接触丰富任务中的人形机器人力反应式行走操作学习
Humanoid13天前

接触丰富任务中的人形机器人力反应式行走操作学习

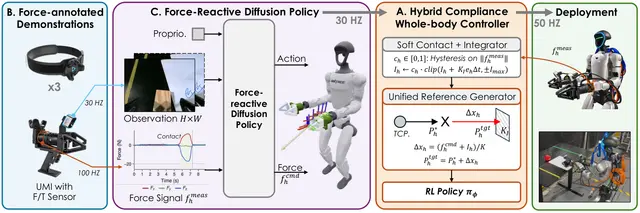
人形机器人为在以人为设计的环境中工作提供了一种通用的机器人形态。

Sihang Li, Xiaofeng Guo, Jinkun Cao +5

RynnUnify 统一机器人推理与视频生成,赋能具身任务
Robotics14天前

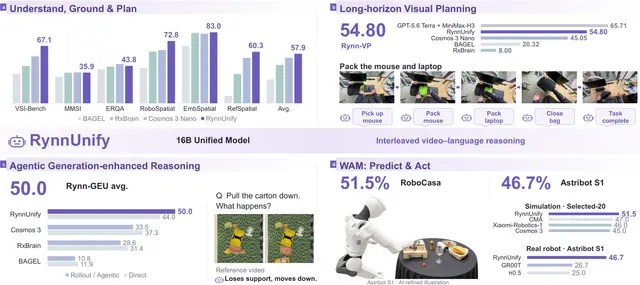
RynnUnify 统一机器人推理与视频生成,赋能具身任务
我们保留 Cosmos3 的自回归推理模块,不对其架构进行修改。

Minghao Zhu, Bohan Hou, Kun Xiang +20

DexPort 让灵巧手示范数据更易采集与部署
AI14天前

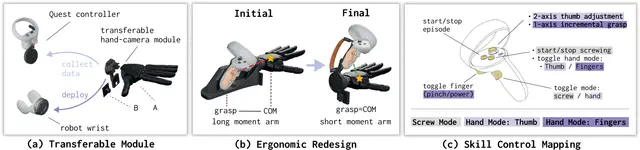
DexPort 让灵巧手示范数据更易采集与部署

Amber Xie, Jiawei Fu, Xiaofeng Guo +3

共享测试平台揭示鲁棒机器人学习在哪些情况下表现最佳
AI14天前

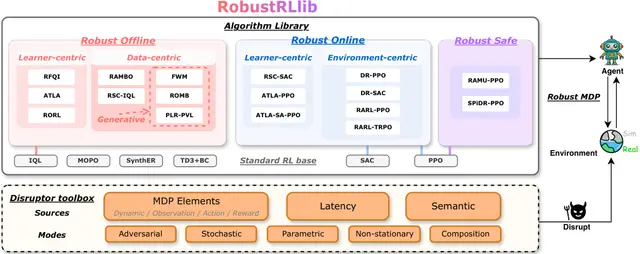
共享测试平台揭示鲁棒机器人学习在哪些情况下表现最佳

Xi Chen, Fengqi Hu, Zeyu Shen +5

机器人团队如何借助弥散树搜索协调运动
Robotics15天前

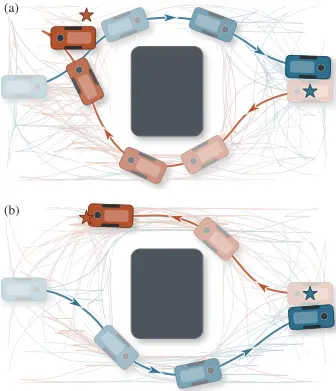
机器人团队如何借助弥散树搜索协调运动

WarpWeaver 通过对候选运动树进行去中心化搜索来协调机器人团队,并提供与搜索分辨率相关的近似最优性证书。

Shashank A. Deshpande, Blake T. Edwards, Jonathan P. How

机器人群如何协同在轨搬运刚性载荷
Robotics15天前

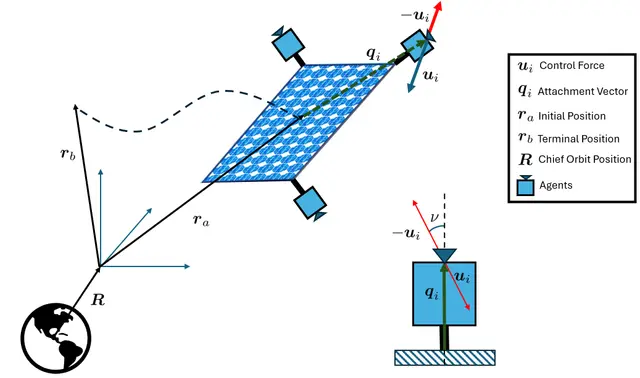
机器人群如何协同在轨搬运刚性载荷

一种去中心化规划器将协同轨道载荷运输拆分为凸推力分配和载荷力矩轨迹搜索。

Sidhdharth D. Sikka, Revathy Ravuri, Hei Yin Jowett Chan +2

水凝胶形状如何调控软体机器人设备中的药物递送
Robotics15天前

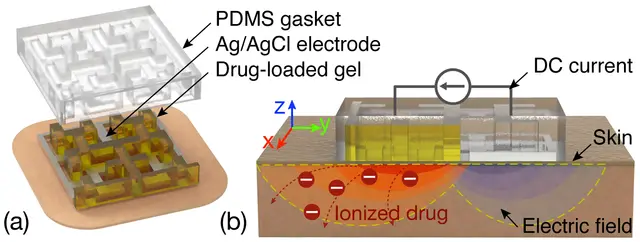
水凝胶形状如何调控软体机器人设备中的药物递送

Heather Jin Hee Kim, Mohsen Alishahi, Kyuin Park +3

Echo 在视觉-语言模型中耦合机器人动作与任务状态信号
Robotics16天前

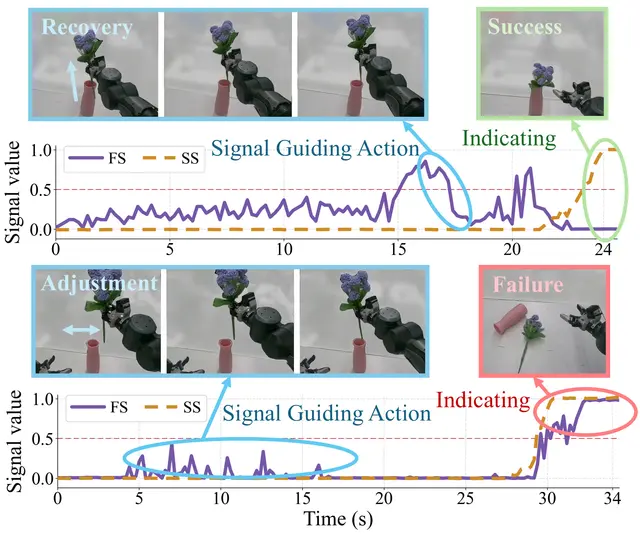
Echo 在视觉-语言模型中耦合机器人动作与任务状态信号
Yufeng Liu, Bohao Fan, Juntu Zhao +11

人形机器人借助注意力机制与接触规划跨越复杂地形
Humanoid16天前

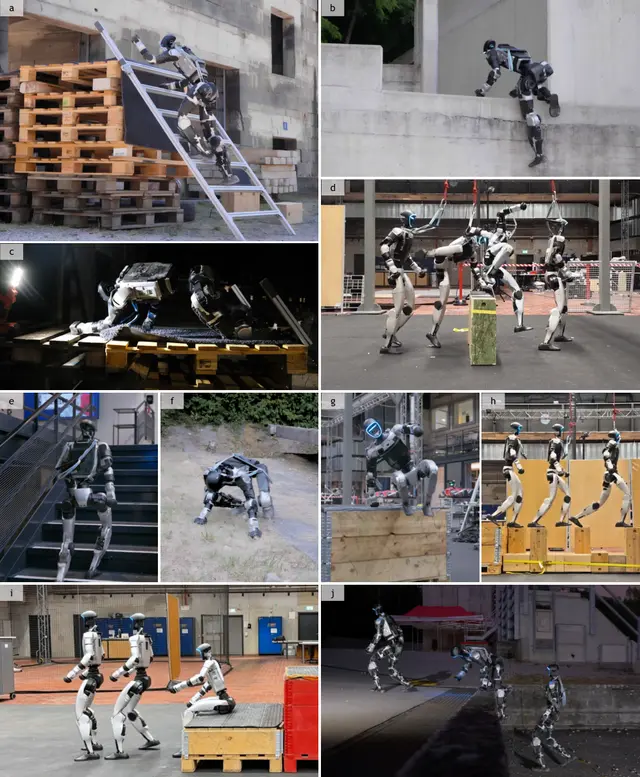
人形机器人借助注意力机制与接触规划跨越复杂地形

人形机器人控制器以接触计划取代全身动作脚本,在测试的各类参考配置锚定地形上,成功率至少达到98.5%。

Junzhe He, Kehan Wen, Chong Zhang +7

Progress Probes:运行时监控视觉-语言-动作模型
Robotics16天前

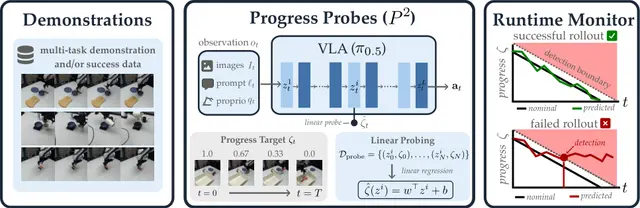
Progress Probes:运行时监控视觉-语言-动作模型
接下来,我们研究轻量级进度探针作为运行时监视器时,与通用 VLM 的表现有何差异。

Atiksh Bhardwaj, Edward W. Duan, Junwon Seo +4

四旋翼控制结合世界模型与可微物理,实现敏捷飞行
Robotics17天前

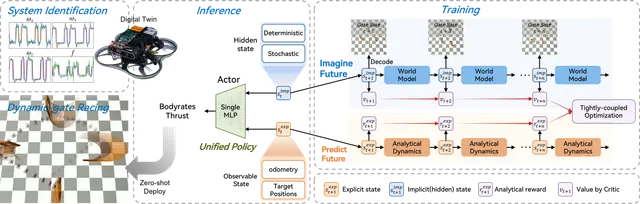
四旋翼控制结合世界模型与可微物理,实现敏捷飞行

Fanxing Li, Yuxiang Huang, Shengyang Wang +7

OpenTac让定制机器人触觉传感器更易构建与仿真
Robotics17天前

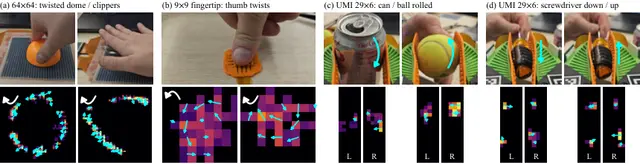
OpenTac让定制机器人触觉传感器更易构建与仿真
Ariel Slepyan, Geeta Chandra Raju Bethala, Jiafeng Gu +12

感知运动对齐为具身机器人策略成功提供有用线索
AI17天前

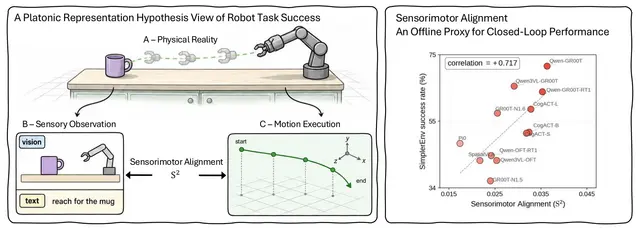
感知运动对齐为具身机器人策略成功提供有用线索

模型特征与机器人运动之间的感知运动对齐与任务成功相关,可作为评估具身策略的潜在信号。

Yunfei Xie, Howard H. Qian, Shiyi Lan +2

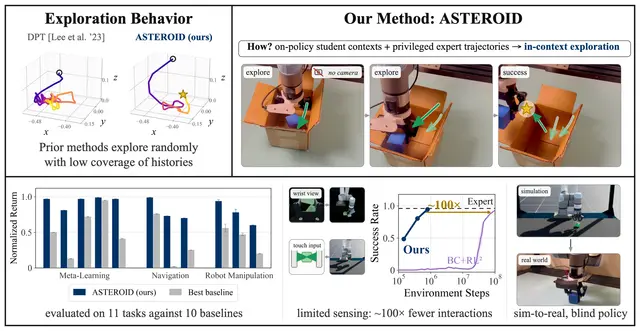
机器人如何通过同策略蒸馏学会上下文内探索
AI18天前

机器人如何通过同策略蒸馏学会上下文内探索

我们在一组多样化的部分可观测决策任务中评估该方法,涵盖机器人操作、离散探索和连续导航。

Sriyash Poddar, Yanda Bao, Jacob Krantz +5

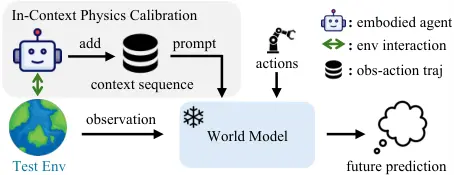
利用测试场景交互中的上下文物理信息校准机器人世界模型
AI18天前

利用测试场景交互中的上下文物理信息校准机器人世界模型

Yunhao Luo, Wentao He, Yinpei Dai +5

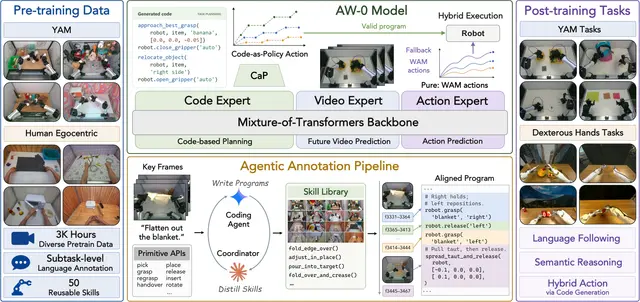
智能体世界动作模型:代码引导的机器人控制
Robotics18天前

智能体世界动作模型:代码引导的机器人控制

Zhuoyang Liu, Dantong Niu, Botong Zhang +15

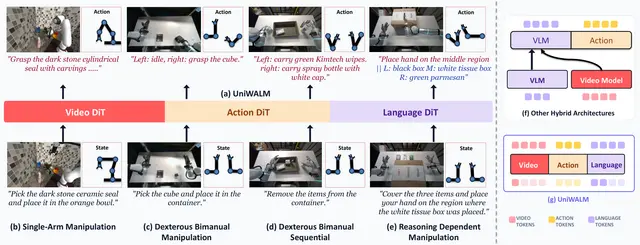
单一模型打通机器人视频、语言、记忆与动作控制
AI19天前

单一模型打通机器人视频、语言、记忆与动作控制

UniWALM 将未来视频、机器人动作、语言和可延续的文本记忆结合起来,面向需要记住计数、隐藏物体及失败尝试的任务。

Rahul Sajnani, Diego Romeres, Mingyuan Zhang +9

教会机器人手模仿并适应人类日常物体操作技能
AI19天前

教会机器人手模仿并适应人类日常物体操作技能

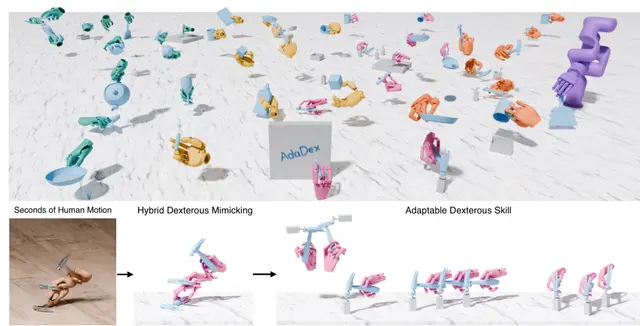
混合灵巧模仿将人手与物体交互视频转化为机器人技能,并能适应带噪声的运动估计,还可迁移至不同模拟器。

Yuxuan Kuang, Jiashun Wang, Yixuan Sun +5

单一模型为任意动画骨架生成 3D 动作与视频
AI19天前

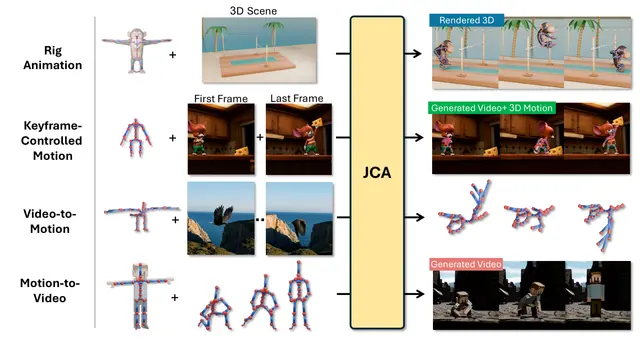
单一模型为任意动画骨架生成 3D 动作与视频

Noam Rotstein, Yoad Tewel, Chen Tessler +5