Research Papers

最新机器人研究的通俗英语摘要,涵盖人形机器人、四足机器人、工业自动化和人工智能。
499 论文
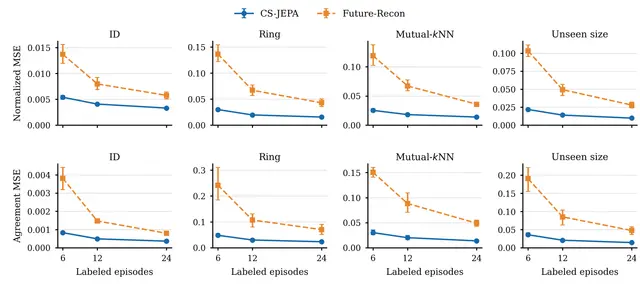
一个共享未来目标让机器人群体用更少标签高效学习
Robotics8月1日

一个共享未来目标让机器人群体用更少标签高效学习

去中心化JEPA让机器人群体从单一共享未来目标中学习集体状态,大幅减少标签需求,并在分布偏移中胜出。

Alan-Barsag Gazzaev, Alexey Garvilov, Sergey Muravyov

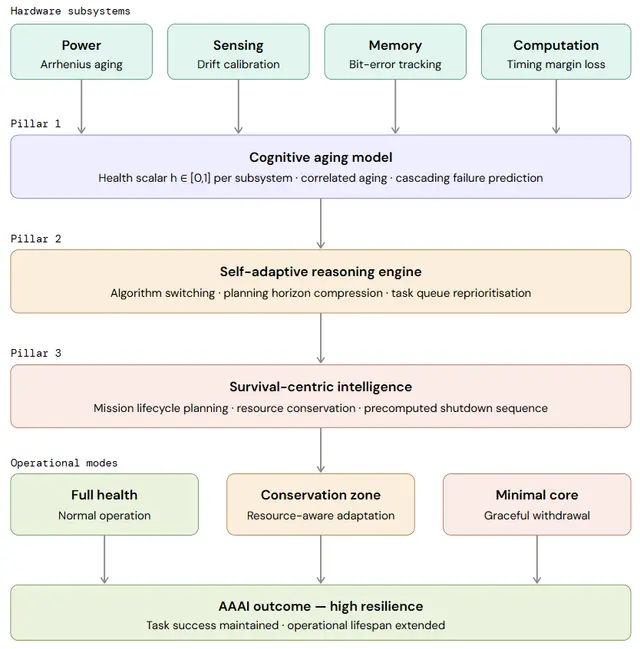
当机器知晓自身衰老:硬件感知AI框架
AI8月1日

当机器知晓自身衰老:硬件感知AI框架

设想一艘自主水下航行器,已花两年时间检查海底管道。其电池容量仅剩一小部分,深度传感器漂移,处理器过热。然而软件对此浑然不觉……

Cheng Siong Chin, Jianhua Zhang, Mohan Venkateshkumar

可通行性警报助力农业机器人按语言导航
Robotics8月1日

可通行性警报助力农业机器人按语言导航

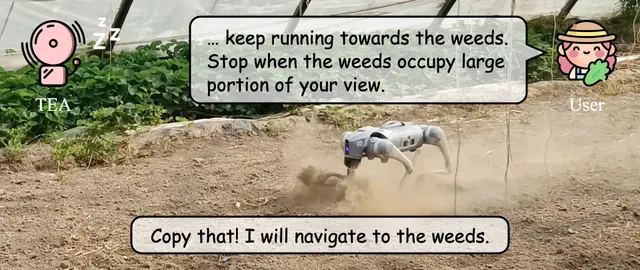
可通行性警报模块将农业VLN机器人的成功率从47%提高到54%,跨1560个农场和森林导航场景。

Xiaobei Zhao, Xingqi Lyu, Xin Chen +1

自适应新机器人本体与恢复行为的导航AI
Robotics7月31日

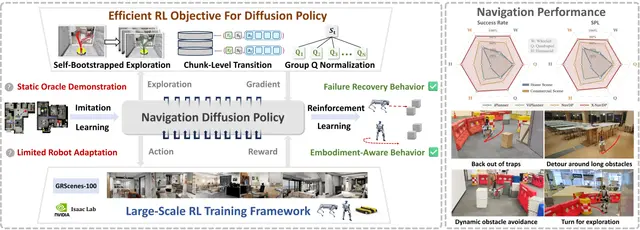
自适应新机器人本体与恢复行为的导航AI

Tianyu Yang, Yiming Zeng, Wenzhe Cai +5

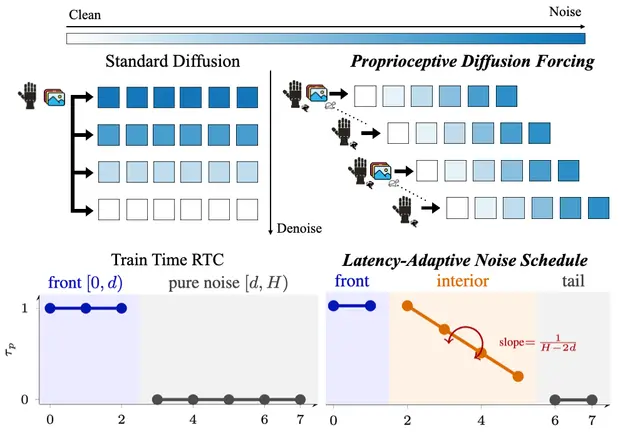
频自适应扩散策略大幅提升接触丰富操作成功率
Robotics7月31日

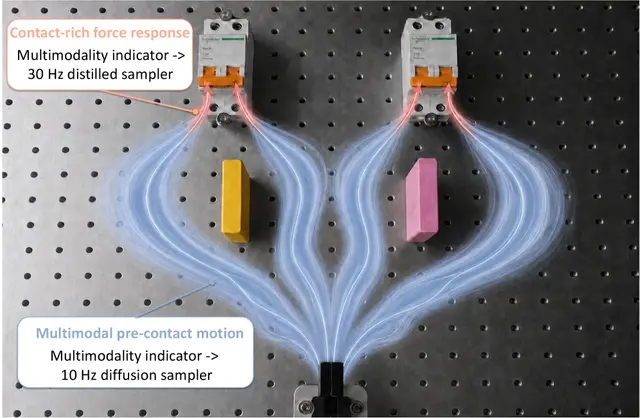
频自适应扩散策略大幅提升接触丰富操作成功率

Lifeng Zhuo, Wendi Chen, Han Xue +4

感知感知安全控制教会人形机器人躲避
Humanoid7月31日

感知感知安全控制教会人形机器人躲避

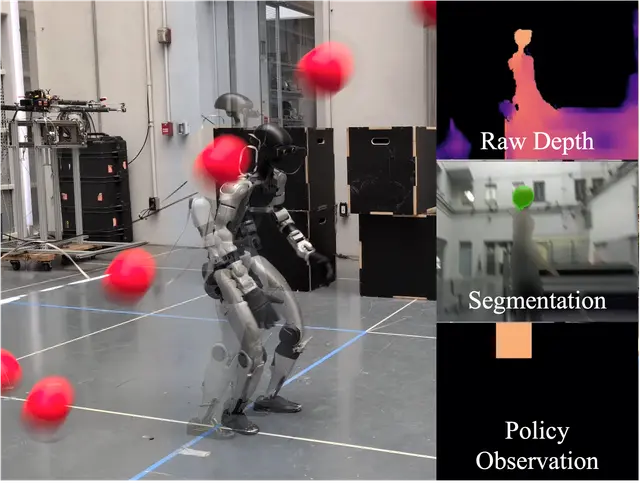
加州理工学院的 PAC-MAN 框架通过感知感知的 CBF-RL 训练人形机器人躲避球,并在 Unitree G1 上仅使用板载深度进行零样本部署。

Lizhi Yang, Junheng Li, Aaron D. Ames

视觉-语言模型能否通过完整的人体采取行动?
Robotics7月30日

视觉-语言模型能否通过完整的人体采取行动?

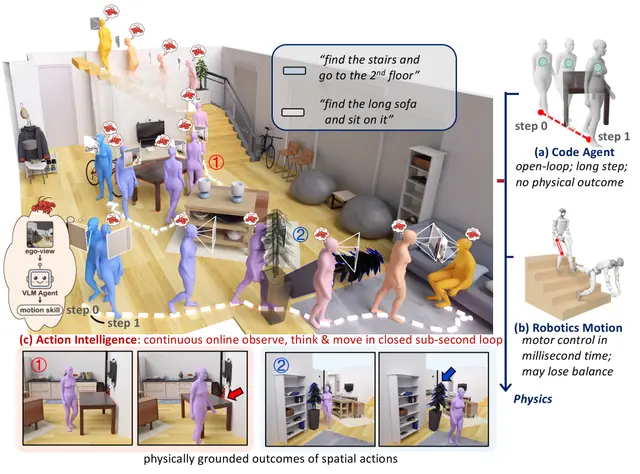
视觉-语言模型能描述场景和回答问题,但它们能否控制物理身体完成真实任务?HumanCLAW评估...

Siyao Li, Jiawei Gu, Shuai Liu +15

VidMap:融合SLAM与SfM,从视频精准重建3D
Robotics7月30日

VidMap:融合SLAM与SfM,从视频精准重建3D
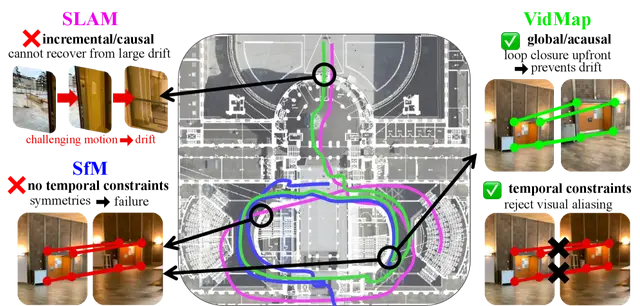
Zador Pataki, Paul-Edouard Sarlin, Marc Pollefeys

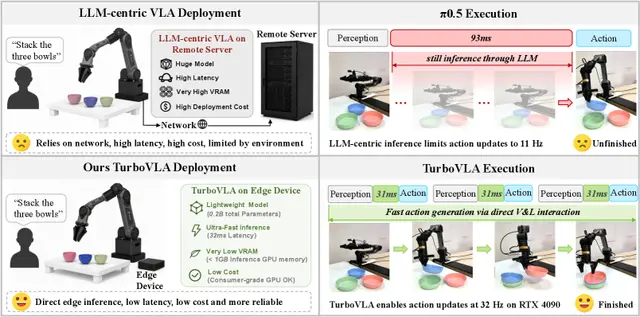
TurboVLA 以 32 Hz 在单张 RTX 4090 上运行视觉-语言-动作机器人控制
Robotics7月30日

TurboVLA 以 32 Hz 在单张 RTX 4090 上运行视觉-语言-动作机器人控制

Hengyi Xie, Chenfei Yao, Xianjin Wu +7

基于空间声音的视听模仿学习实现更安全的机器人操作
Robotics7月29日

基于空间声音的视听模仿学习实现更安全的机器人操作
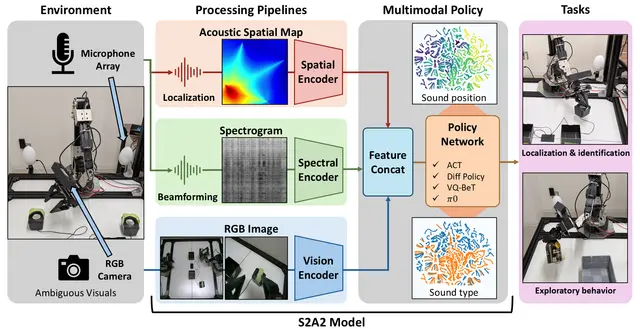
S2A2框架由环境设置、S2A2模型和声觉感知操作任务组成。S2A2模型包含处理流水线,从观测中提取各模态特征,并通过多模态策略整合输出下一动作。

Kaneyoshi Hiratsuka, Benjamin Yen, Ryosuke Kojima

反应式实时流策略实现快速机器人反射
AI7月29日

反应式实时流策略实现快速机器人反射

部署反应式视觉运动策略在物理机器人上需要实时推理,但现代架构在处理高维视觉观测时会产生显著延迟。我们提出一种反应式实时流策略,通过重新设计处理流程,实现快速反射式响应,同时保持任务性能。

Sungjae Park, Shubham Tulsiani

新型AI方法让机器人无需穷举搜索即可学习世界模型
Robotics7月29日

新型AI方法让机器人无需穷举搜索即可学习世界模型
Junhan Sun, Hao Zhao, Guofeng Zhang

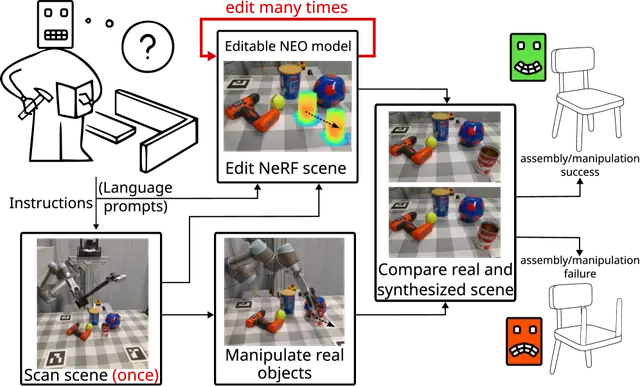
无需重新训练的NeRF场景——编辑对象而不用从头开始
Robotics7月28日

无需重新训练的NeRF场景——编辑对象而不用从头开始

Mikołaj Zieliński, David Hall, Dominik Belter +1

手持设备让外科医生通过摇杆控制可转向导丝
Robotics7月28日

手持设备让外科医生通过摇杆控制可转向导丝

一款手持摇杆控制设备,让外科医生以机器人精度操控肌腱驱动导丝,同时保留手动控制。

Saima Chavenet, Timothy A. Brumfiel, Revanth Konda +1

具身操作的数据金字塔
Robotics7月28日

具身操作的数据金字塔

一个统一框架,将真实机器人、人类示范和仿真来源的操作数据分类,审视各层次的流程、表示和权衡。

Yifan Ye, Yankai Fu, Yaoxu Lv +26

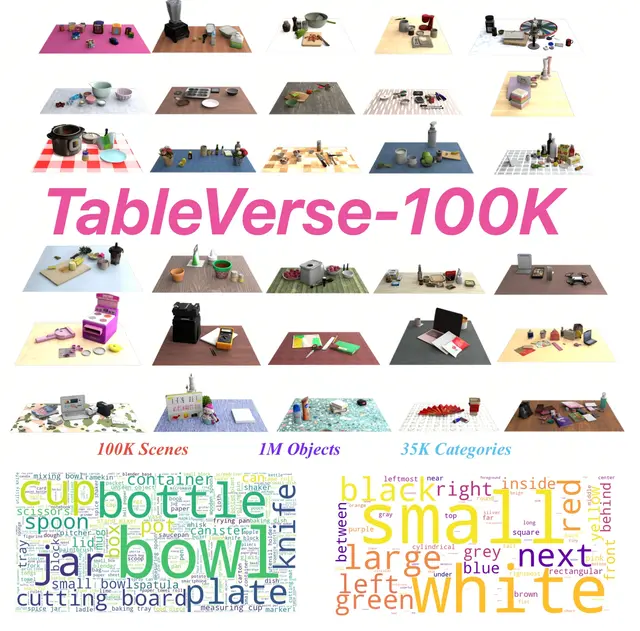
TableVerse:将真实世界图像转化为逼真的机器人训练仿真环境
Robotics7月27日

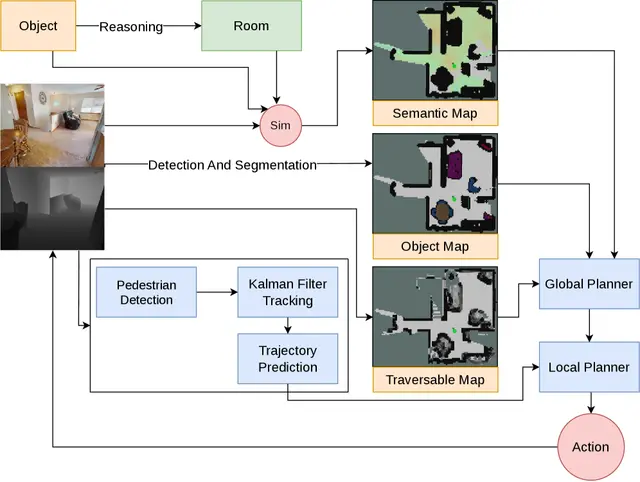
TableVerse:将真实世界图像转化为逼真的机器人训练仿真环境
Boyuan Wang, Yue Zhang, Xutao Xue +2

ZONDA:零样本跨楼层动态避障导航系统
Robotics7月27日

ZONDA:零样本跨楼层动态避障导航系统

Shaomin Liang, Xuanhong Liao, Shiyao Zhang

混合交通自动驾驶的实时纳什均衡求解器
Robotics7月27日

混合交通自动驾驶的实时纳什均衡求解器

一种新型决策框架将自动驾驶视为广义纳什均衡问题,显式建模自动驾驶车辆与人类驾驶员之间的相互博弈。实车赛道测试表明,系统能在50毫秒内解决关键混合交通场景。

Nouhed Naidja, Mohamed-Cherif Rahal, Steve Pechberti +3

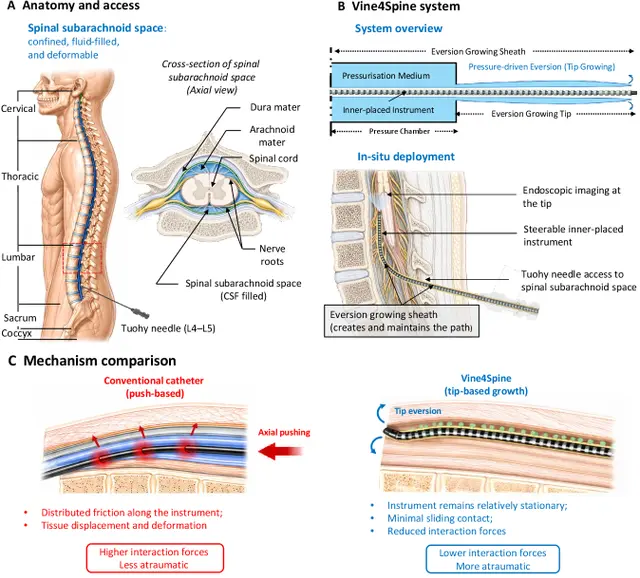
基于外翻原理的机器人实现脊髓管腔内安全导航
Robotics7月26日

基于外翻原理的机器人实现脊髓管腔内安全导航

与传统推入式导管不同,Vine4Spine通过远端外翻薄壁柔性鞘管实现前进,生长仅发生在尖端。

Zicong Wu, Panagiotis Kalozoumis, S. M. Hadi Sadati +8

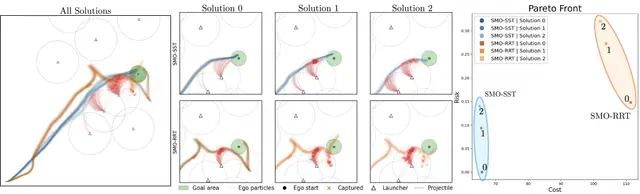
随机多目标运动规划击败对抗性机器人
Robotics7月26日

随机多目标运动规划击败对抗性机器人

Thomas Marshall Vielmetti, Daniel Cherenson, Dimitra Panagou