Research Papers

最新机器人研究的通俗英语摘要,涵盖人形机器人、四足机器人、工业自动化和人工智能。
499 论文
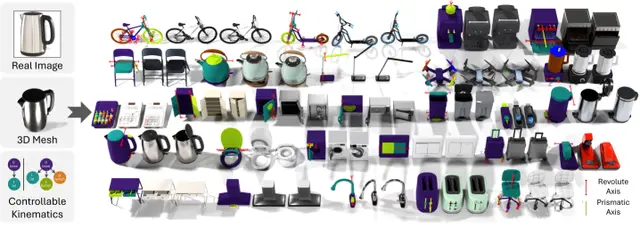
Instruct-Particulate:从视觉语言模型实现快速3D物体铰接
Robotics6月15日

Instruct-Particulate:从视觉语言模型实现快速3D物体铰接

我们通过使用视觉语言模型对合成3D资产进行伪标记,扩展了前馈式3D物体铰接,实现了一种基于Transformer的架构,该架构在单次前向传播中输出部件分割和关节运动参数。

Ruining Li, Yuxin Yao, Matt Zhou, Chuanxia Zheng +4

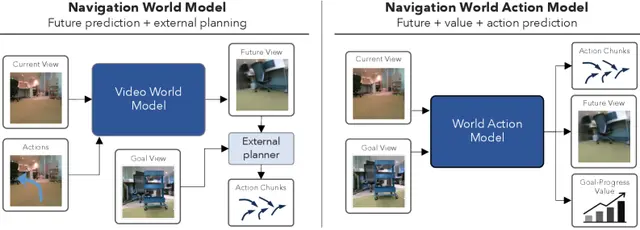
面向目标条件视觉导航的导航世界动作模型
Robotics6月14日

面向目标条件视觉导航的导航世界动作模型

NavWAM学习联合世界-动作预测模型,将视觉预见转化为目标条件视觉导航的闭环策略。

Daichi Azuma, Taiki Miyanishi, Koya Sakamoto +6

SPARC:从大规模机器人演示中获取可靠的空间标注
Robotics6月14日

SPARC:从大规模机器人演示中获取可靠的空间标注
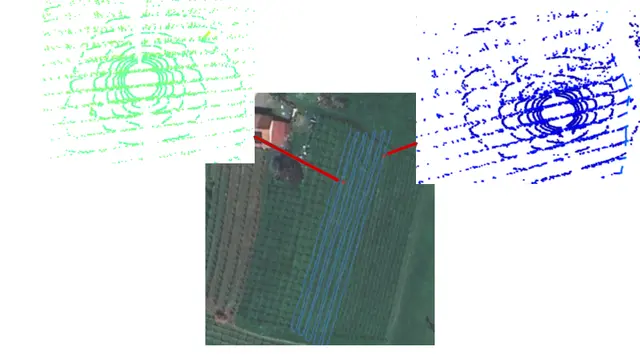
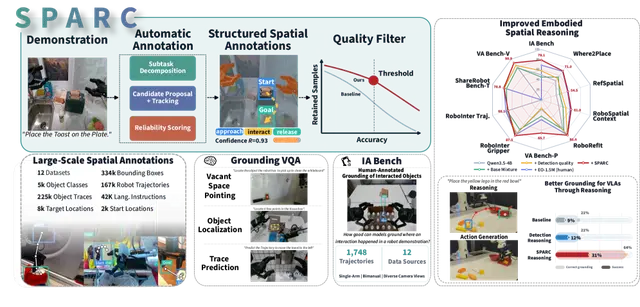
给定机器人演示视频、语言指令和夹爪本体感觉信号,SPARC为每个交互片段生成以物体为中心的空间标注。

Nils Blank, Paul Mattes, Maximilian Xiling Li +5

异构激光雷达早期融合与学习重排序实现鲁棒长期地点识别
AI6月14日

异构激光雷达早期融合与学习重排序实现鲁棒长期地点识别

Judith Vilella-Cantos, Juan José Cabrera, Mónica Ballesta +2

MaskWAM 教会机器人预测关键信息以改进操作
AI6月13日

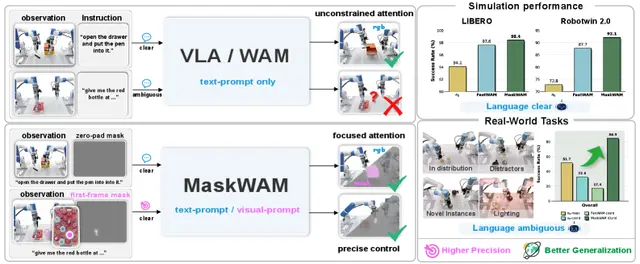
MaskWAM 教会机器人预测关键信息以改进操作

Hanyang Yu, Haitao Lin, Jingbo Zhang +4

LabVLA:将视觉-语言-动作模型引入实验室自动化
AI6月13日

LabVLA:将视觉-语言-动作模型引入实验室自动化

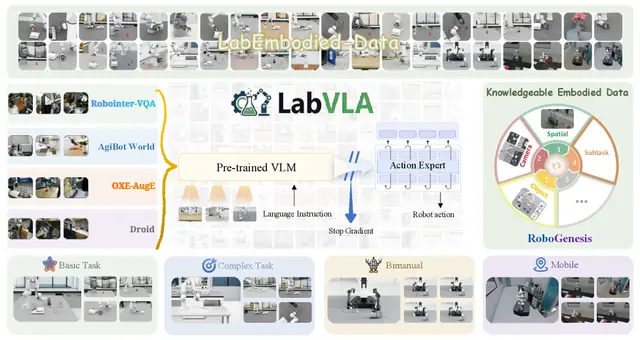
LabVLA利用RoboGenesis合成数据在实验室任务中取得高成功率,并迁移到真实机器人,推动实验室自动化发展。

Baochang Ren, Xinjie Liu, Xi Chen +15

MCR-Bionic 灵巧手:解剖结构如何实现机器人灵巧操作
Robotics6月13日

MCR-Bionic 灵巧手:解剖结构如何实现机器人灵巧操作

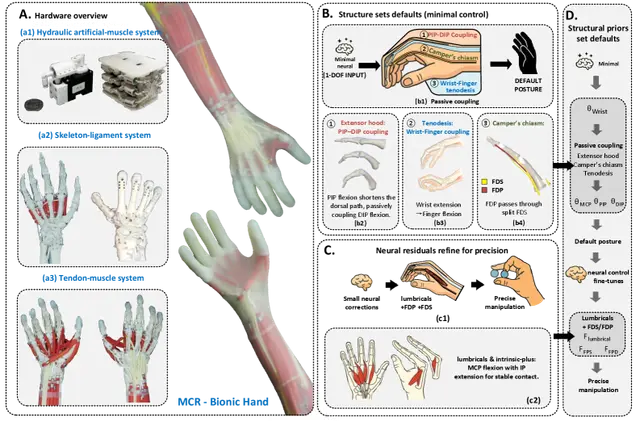
研究人员构建了 MCR-Bionic,一种肌肉骨骼机器人手,模仿人手的骨骼、韧带、肌腱和内在肌肉通路等关键解剖结构,无需主动的关节对关节控制即可完成灵巧抓取和手内操作。

Haosen Yang, Guowu Wei

Weaver: 面向机器人操作的高速可扩展世界模型
Robotics6月12日

Weaver: 面向机器人操作的高速可扩展世界模型
Arnav Kumar Jain, Yilin Wu, Jesse Farebrother +2

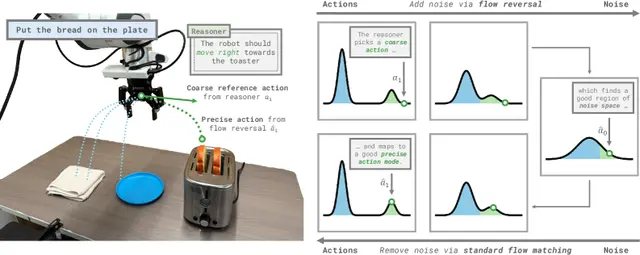
Flow Reversal Steering 让机器人通用策略更好地遵循高层指导
Robotics6月12日

Flow Reversal Steering 让机器人通用策略更好地遵循高层指导

Andy Tang, William Chen, Andrew Wagenmaker +2

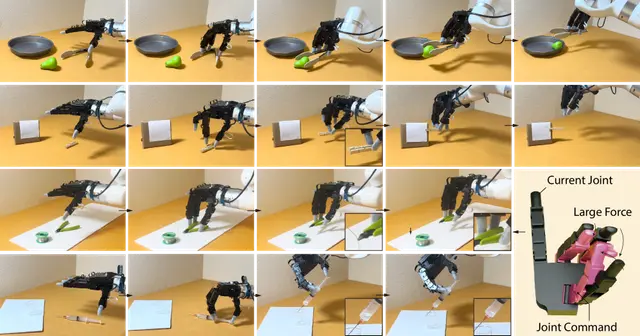
Mana:用于灵巧操作关节工具的新型机器人系统
AI6月12日

Mana:用于灵巧操作关节工具的新型机器人系统

Mana系统仅用仿真数据训练机器人手操作注射器、剪刀等关节工具,零样本迁移至真实世界,成功率86.7%。

Zhao-Heng Yin, Guanya Shi, Pieter Abbeel +1

具身规划器中测试时计算资源应如何分配?
AI6月11日

具身规划器中测试时计算资源应如何分配?

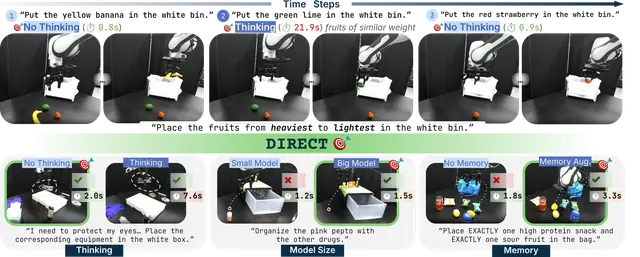
在机器人分层堆栈中,规划器被反复调用,链式思维推理、大模型或密集记忆的单次成本会累积。我们研究推理深度、模型大小和记忆历史三个维度上计算的收益,指导资源分配。

Jadelynn Dao, Milan Ganai, Yasmina Abukhadra +7

World Pilot:世界-动作模型为视觉-语言-动作机器人注入新动力
Robotics6月11日

World Pilot:世界-动作模型为视觉-语言-动作机器人注入新动力
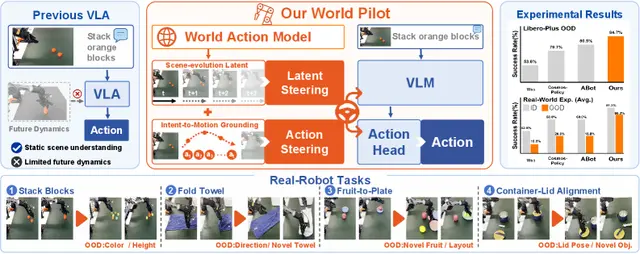
Zefu Lin, Rongxu Cui, Junjia Xu +4

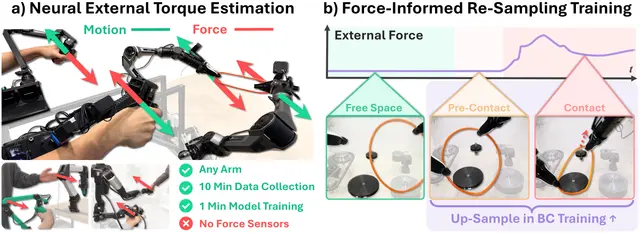
新方法让廉价机械臂无需额外传感器即可实现力反馈
AI6月11日

新方法让廉价机械臂无需额外传感器即可实现力反馈

Steven Oh, Jason Jingzhou Liu, Tony Tao +5

在仿人机器人上安装毫米波雷达实现全天候跌倒检测
Humanoid6月10日

在仿人机器人上安装毫米波雷达实现全天候跌倒检测
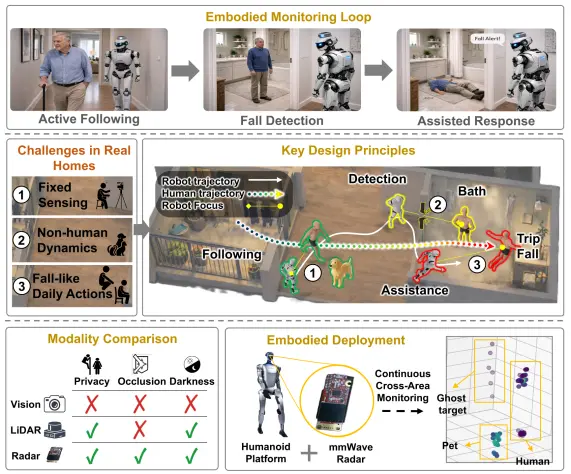
研究人员开发了EM-Fall系统,将毫米波雷达安装在仿人机器人上,实现昼夜跌倒检测,即使在完全黑暗中也能工作。机器人…

Yanshuo Lu, Yuxuan Hu, Shenghai Yuan +5

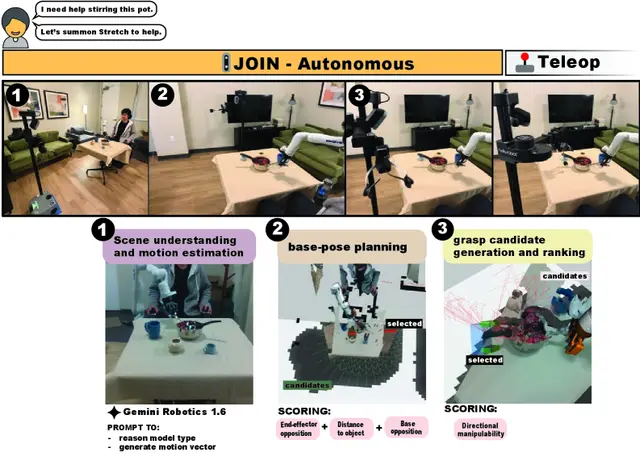
双臂连接系统让轮椅机器人可呼叫支援
Robotics6月10日

双臂连接系统让轮椅机器人可呼叫支援

东北大学的研究人员开发了JOIN,一种三阶段系统,使移动机器人能自主连接到一个已握住物体的轮椅安装机械臂,以执行协作双手任务。

Drake Moore, Matt Cheng, Xiang Zhi Tan +1

TacForeSight:从力数据预测触觉反馈,提升机器人操作性能
Robotics6月10日

TacForeSight:从力数据预测触觉反馈,提升机器人操作性能
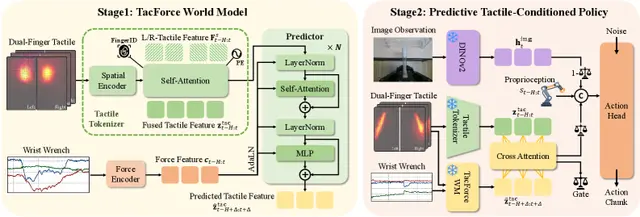
Yujie Zang, Yuhang Zheng, Xian Nie +7

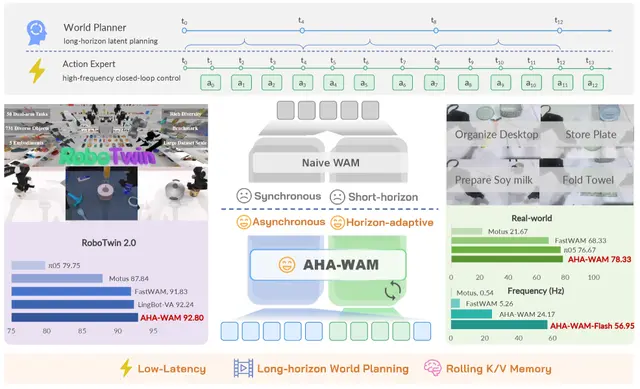
AHA-WAM: Asynchronous World-Action Model for Faster, Smarter Robot Manipulation
AI6月9日

AHA-WAM: Asynchronous World-Action Model for Faster, Smarter Robot Manipulation

Jisong Cai, Long Ling, Shiwei Chu +10

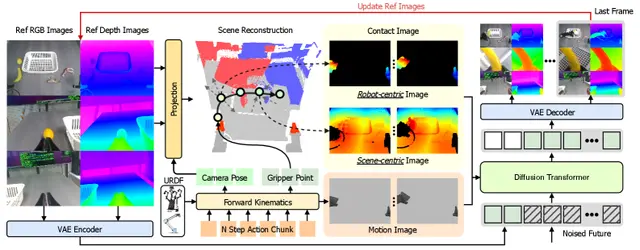
机器人如何将动作转化为运动与接触图像,构建更优的世界模型
Robotics6月9日

机器人如何将动作转化为运动与接触图像,构建更优的世界模型
一个具身世界模型,将未来动作转化为运动与接触图像,用于布料操作任务的视频预测。

Zhenyu Wu, Xiuwei Xu, Yukun Zhou +8

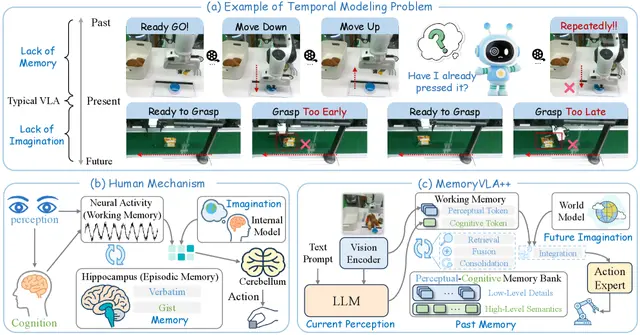
MemoryVLA++:为机器人装备记忆与想象力,应对复杂任务
Robotics6月9日

MemoryVLA++:为机器人装备记忆与想象力,应对复杂任务
MemoryVLA++为视觉-语言-动作模型添加记忆与想象能力,在200多项任务中提升机器人在长时域和依赖记忆任务上的成功率。

Hao Shi, Weiye Li, Bin Xie +6

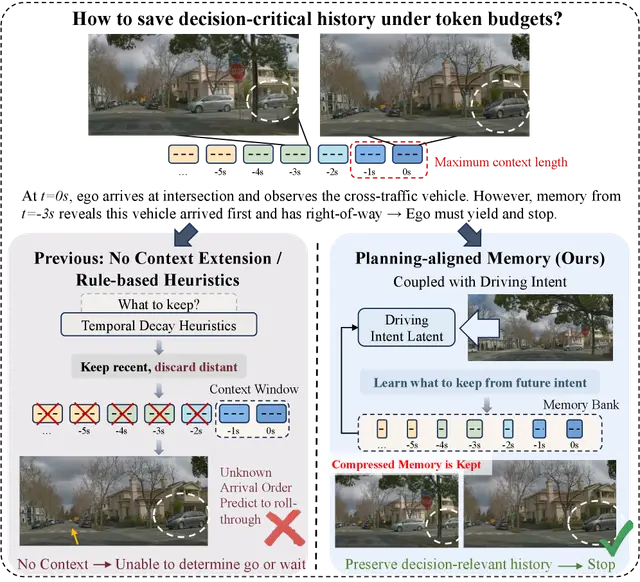
面向规划的对齐令牌压缩实现扩展记忆自动驾驶
AI6月8日

面向规划的对齐令牌压缩实现扩展记忆自动驾驶

Zhixuan Liang, Yuxiao Chen, Yurong You +12