Research Papers

最新机器人研究的通俗英语摘要,涵盖人形机器人、四足机器人、工业自动化和人工智能。
499 论文
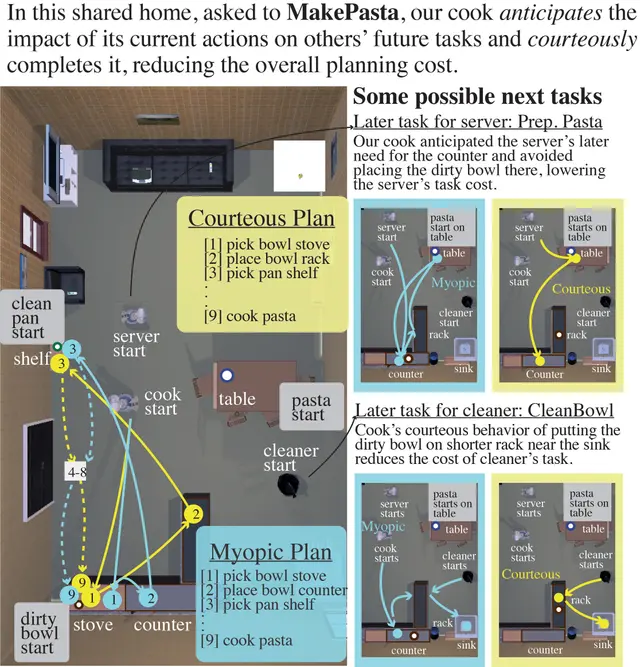
礼貌预判让机器人在共享空间中规划更优、避免冲突
AI7月26日

礼貌预判让机器人在共享空间中规划更优、避免冲突

一个框架通过礼貌地规划以考虑其他机器人的预期需求,在持续共享环境中降低累积任务成本。

Md Ridwan Hossain Talukder, Roshan Dhakal, Elizabeth Phillips, Gregory J. Stein

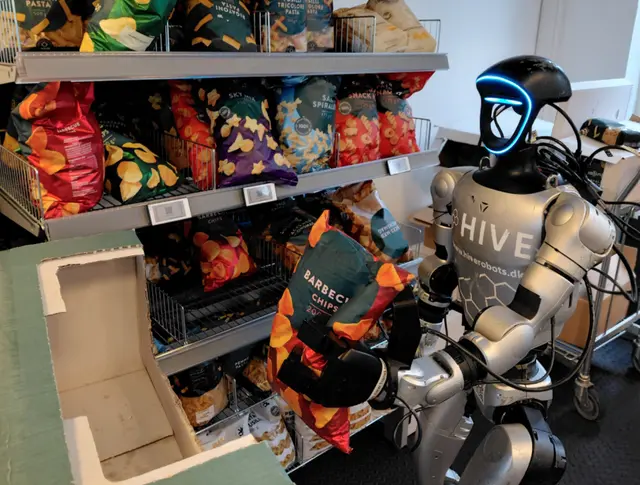
A Data-Efficient Framework for Deploying Retail Humanoid Robots in the Real World
Humanoid7月25日

A Data-Efficient Framework for Deploying Retail Humanoid Robots in the Real World

A systems-level framework for deploying VLA-based humanoids in real retail settings demonstrates that data quality matters more than data volume.

Roger Sala Sisó, Tiago Silvério, Jakob Sand +1

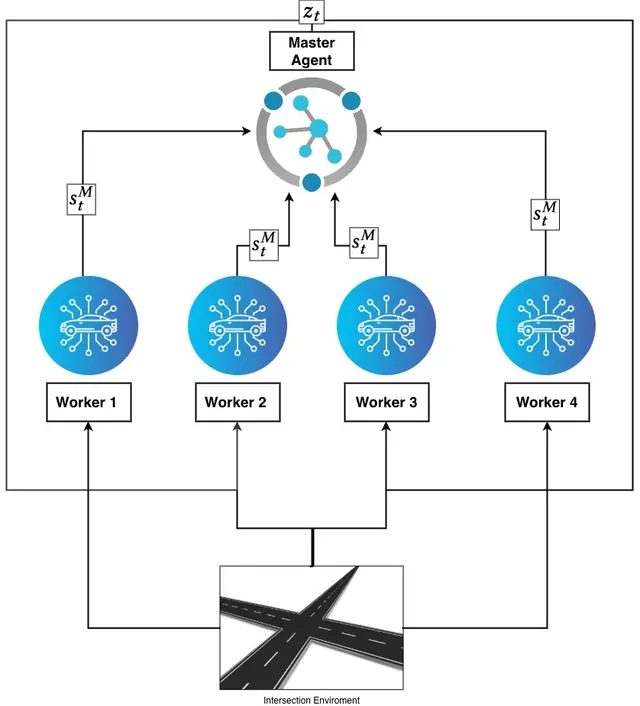
Zero-Collision Intersection Navigation via Compact Latent Coordination
AI7月25日

Zero-Collision Intersection Navigation via Compact Latent Coordination

Researchers at Ben-Gurion University developed MAPS, a hierarchical deep reinforcement learning architecture that enables autonomous vehicles to navigate uns…

Gil Lifshits, Igal Bilik, Gilad Katz

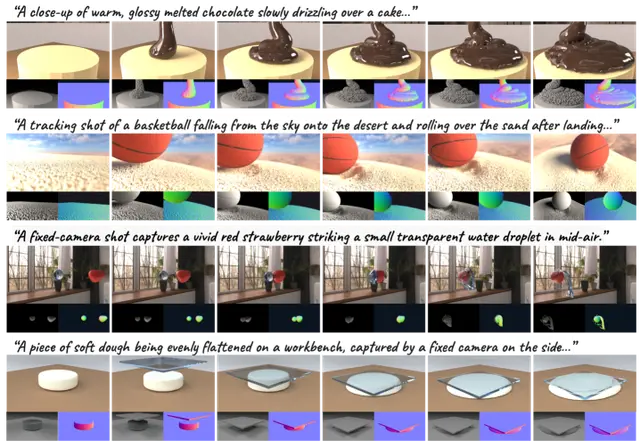
Multi-Agent Framework Generates 4D Physical Worlds From Natural Language
AI7月25日

Multi-Agent Framework Generates 4D Physical Worlds From Natural Language

Hongxin Zhang, Chunru Lin, Junyan Li +3

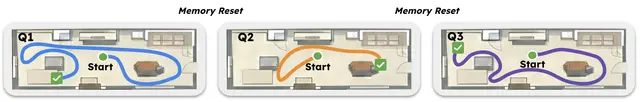
为什么机器人会忘记答案:顺序具身问答中的记忆瓶颈
Robotics7月24日

为什么机器人会忘记答案:顺序具身问答中的记忆瓶颈
Zikui Cai, Kaushal Janga, Tan Dat Dao +15

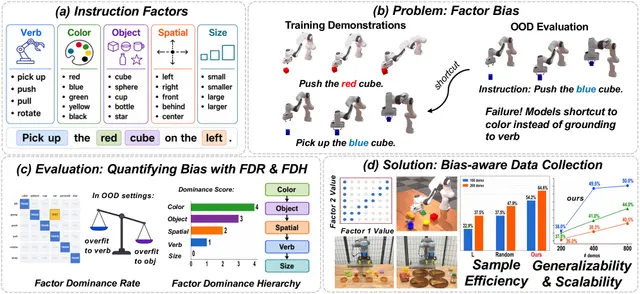
如何训练真正能处理新任务的机器人:一种偏置感知数据策略
Robotics7月24日

如何训练真正能处理新任务的机器人:一种偏置感知数据策略
偏置感知数据收集策略通过诊断和纠正因子偏置,显著提升机器人处理新属性组合的能力,用更少演示实现强泛化。

Yu Qi, Zhang Ye, Xinyi Xu +6

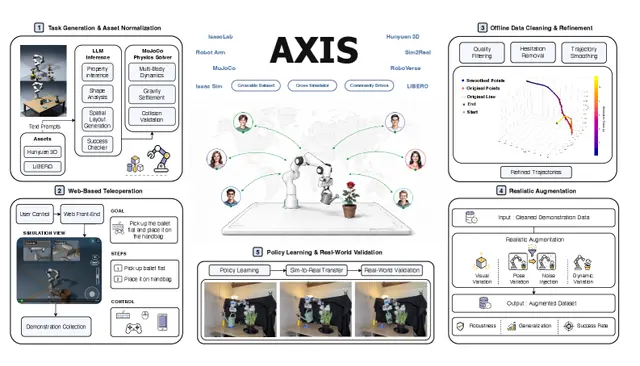
一个可扩展的社区驱动数据引擎,用于可扩展机器人操作
Robotics7月24日

一个可扩展的社区驱动数据引擎,用于可扩展机器人操作
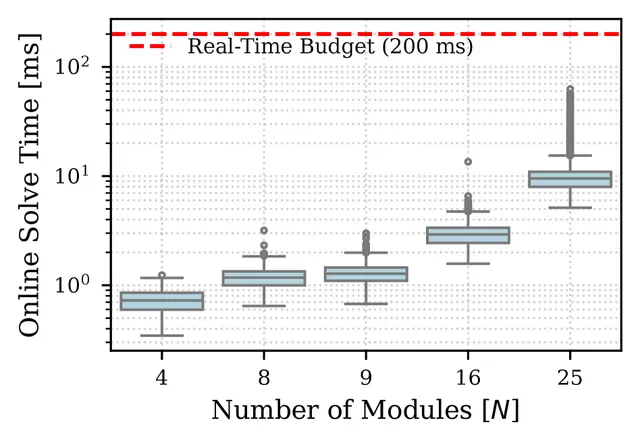
我们提出AXIS,一个基于Web的、社区驱动的基础设施,用于通过基于浏览器的MuJoCo-WASM远程操作和自动任务生成进行可扩展的操作数据收集。

Mengfei Zhao, Dihong Huang, Yikai Tang +12

具有安全保证的分布式运动规划用于自重构机器人船
Robotics7月23日

具有安全保证的分布式运动规划用于自重构机器人船
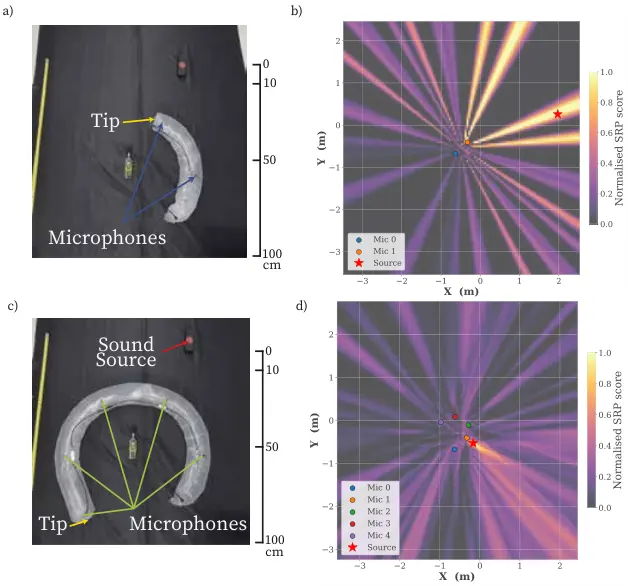
Alejandro Gonzalez-Garcia, Wei Wang, Wei Xiao +4

软体藤蔓机器人携带可展开麦克风阵列定位声源
Robotics7月23日

软体藤蔓机器人携带可展开麦克风阵列定位声源

Sebastian Lorca Godoy, Ciera McFarland, Michael Val +3

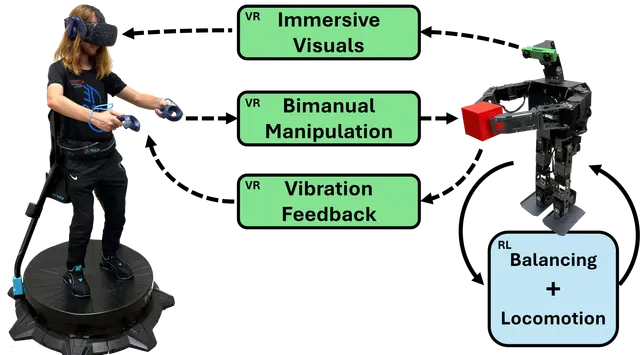
微型人形机器人远程全身操控:VR控制+强化学习
Humanoid7月23日

微型人形机器人远程全身操控:VR控制+强化学习

研究人员构建了一套完整系统,让操作员通过VR头显、手柄和跑步机远程控制微型人形机器人的双臂和双腿,结合实时动作重定向与强化学习行走策略。

Nicolas Kosanovic, Jordan Dowdy, Jean Chagas Vaz

无需训练,飞行更智能:测试时扩展让无人机导航更聪明
drones7月22日

无需训练,飞行更智能:测试时扩展让无人机导航更聪明

测试时扩展让VLM在推理时生成并改进多个飞行计划,无需重新训练即可实现最先进的导航性能。

Feinan Cheng, Dongliang Xu, Wenli Nong +4

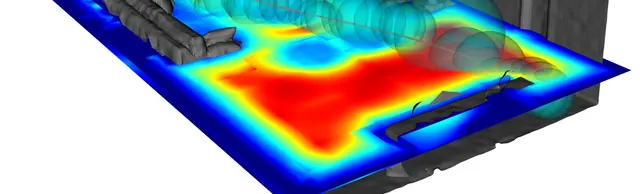
无人机实时有符号距离场地图构建与快速运动规划
drones7月22日

无人机实时有符号距离场地图构建与快速运动规划

Jason Stanley, Zhirui Dai, Qihao Qian +6

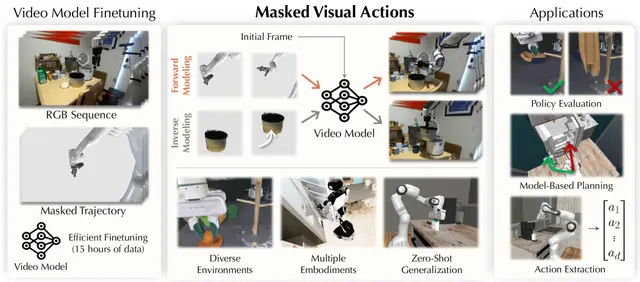
掩盖视觉动作使机器人能从视频中学习世界模型
Robotics7月22日

掩盖视觉动作使机器人能从视频中学习世界模型

Hadi Alzayer, Wenlong Huang, Haonan Chen +8

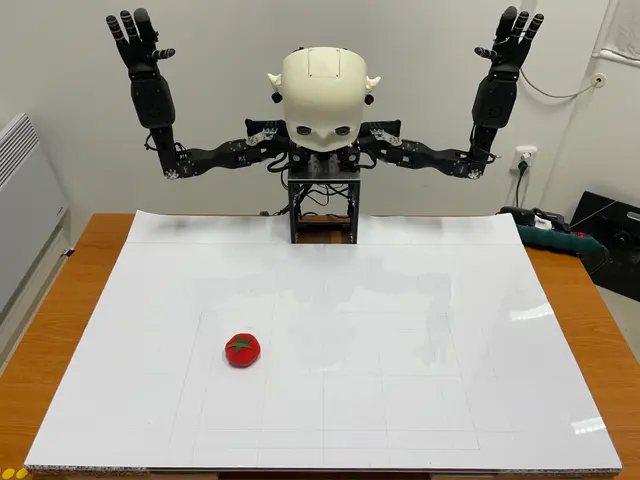
触觉校准与视觉反馈如何提升人形机器人抓取性能
Humanoid7月21日

触觉校准与视觉反馈如何提升人形机器人抓取性能

低成本校准与视觉反馈方法提升了NICO人形机器人的仿真到现实抓取性能。

Juraj Gavura, Igor Farkaš

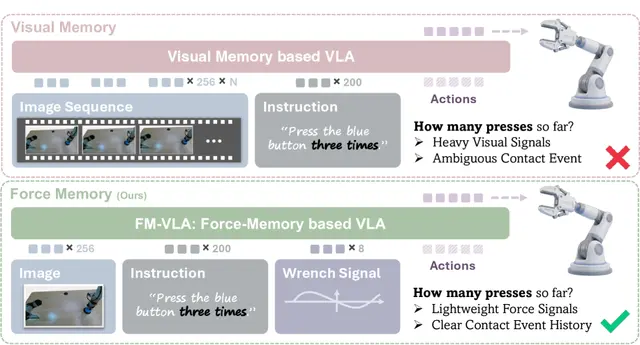
FM-VLA: Giving Robots a Sense of Touch Memory for Smarter Contact-Rich Tasks
Robotics7月21日

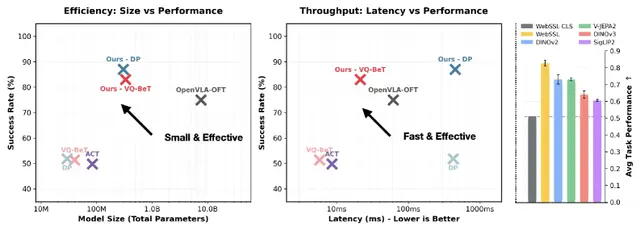
FM-VLA: Giving Robots a Sense of Touch Memory for Smarter Contact-Rich Tasks

Researchers have developed FM-VLA, a vision-language-action model that adds a dedicated force-based memory module, enabling robots to reason over sequences o…

Ruicheng Li, Qixiu Li, Ruichun Ma +8

Patch Policy: 通过密集视觉块特征实现高效机器人控制
AI7月21日

Patch Policy: 通过密集视觉块特征实现高效机器人控制
Gaoyue Zhou, Zichen Jeff Cui, Ada Langford +3

VTLoc:机器人如何用视觉和触觉在三维空间中精确定位触点的位置
Robotics7月20日

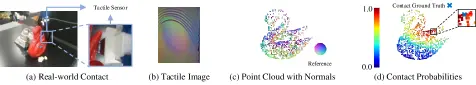
VTLoc:机器人如何用视觉和触觉在三维空间中精确定位触点的位置
Zhiyuan Wu, Zhuo Chen, Shan Luo

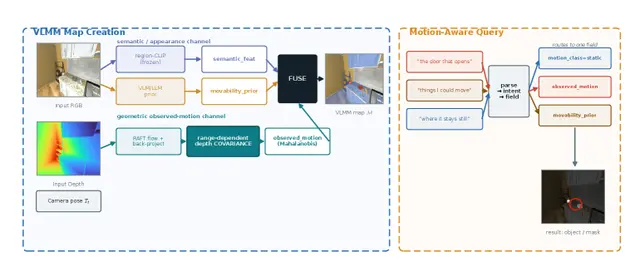
VLMM 赋予机器人新能力:在3D地图中询问“我能移动它吗?”
Robotics7月20日

VLMM 赋予机器人新能力:在3D地图中询问“我能移动它吗?”
研究人员构建了一种地图系统,为开放词汇的3D场景地图添加了运动属性,让机器人能够查询物体是可移动、静止还是不确定——而无需针对特定物体名称进行训练。

Dibyendu Ghosh, Ayushi Shakya

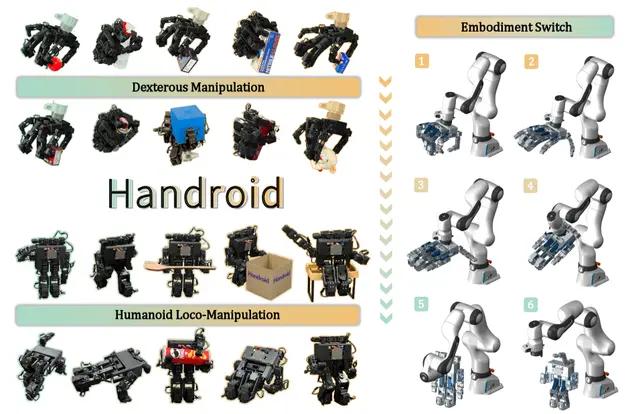
Handroid:一款在手与类人形态间切换的桌面机器人
Humanoid7月20日

Handroid:一款在手与类人形态间切换的桌面机器人
Handroid是一款27自由度桌面机器人,可在灵巧手和类人形态间重构,抓取成功率72%,支持稳定行走与跨形态任务。

Ruogu Li, Chenyang Ma, Sikai Li +6

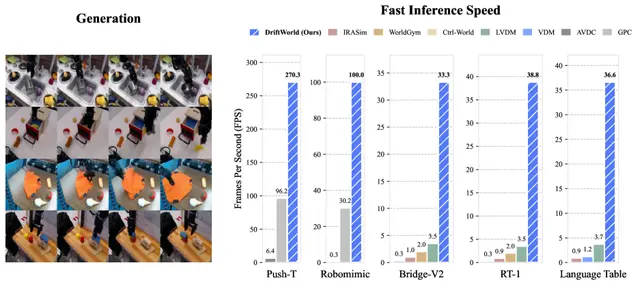
DriftWorld:通过漂移实现快速世界建模
AI7月19日

DriftWorld:通过漂移实现快速世界建模

Susie Lu, Haonan Chen, Weirui Ye +1