Research Papers

最新机器人研究的通俗英语摘要,涵盖人形机器人、四足机器人、工业自动化和人工智能。
499 论文
仅凭腱索测量定位腱驱动连续体机器人的接触位置
Robotics今天

仅凭腱索测量定位腱驱动连续体机器人的接触位置

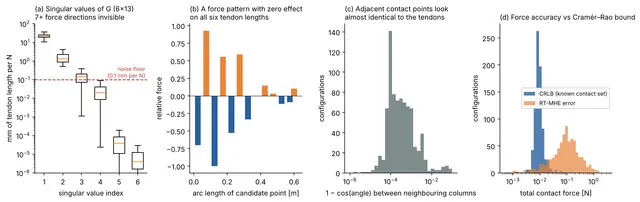
我们分析并提出了一种估计器,仅使用腱索长度和张力即可定位腱驱动连续体机器人的接触位置。

Haitham El-Hussieny

通过闭环策略编排,让自动驾驶测试场景按预期推进
Robotics今天

通过闭环策略编排,让自动驾驶测试场景按预期推进

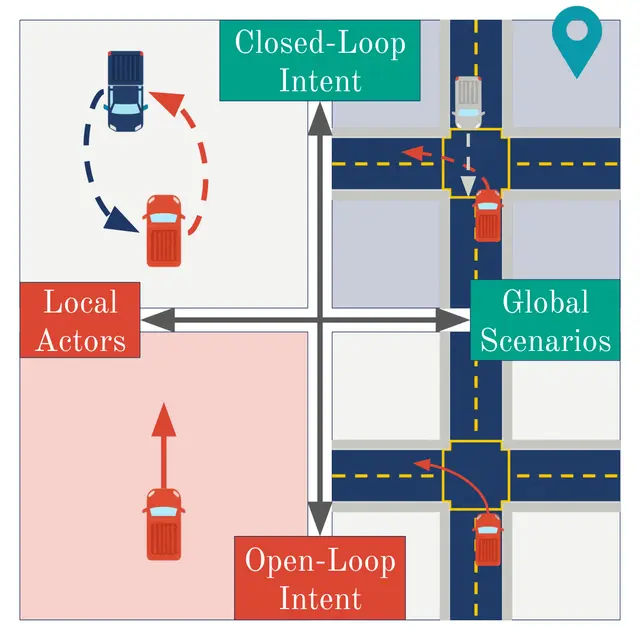
闭环策略评估会受到闭环漂移的影响。

Frieda Rong, Zhaoyue Wang, Veer Kapadia +6

一台会编写代码来观察、搜索并操控物体的机器人
AI今天

一台会编写代码来观察、搜索并操控物体的机器人

AMP1 利用通用 AI 模型编写机器人控制代码、解读反馈,并随着任务进展调整操作计划。

Chen Chen, Omid Bagherieh, Naveen Nikamanth Appiah Balaji +10

持续训练如何扩展机器人跨任务、跨本体的技能
Robotics昨天

持续训练如何扩展机器人跨任务、跨本体的技能

Fuhao Li, Wenxuan Song, Qizhou Huang +7

面向信息物理智能体的实时潜在表示通信
Robotics昨天

面向信息物理智能体的实时潜在表示通信

Shanghao Shi, Jian Xiao, Ching-Hsiang Chan +5

触觉界面实时融合柔软度与温度控制
Robotics昨天

触觉界面实时融合柔软度与温度控制

开发能够同时呈现柔软度和热感的触觉显示技术具有重要意义。

Joshua Brown, Fernando Bello, Lynette Jones

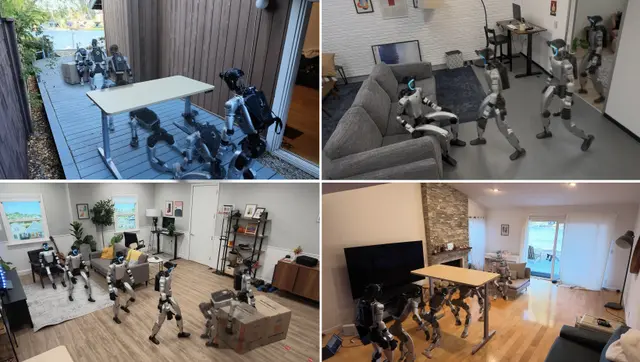
人形机器人如何通过动作学会自然、兼顾接触的互动
Humanoid前天

人形机器人如何通过动作学会自然、兼顾接触的互动

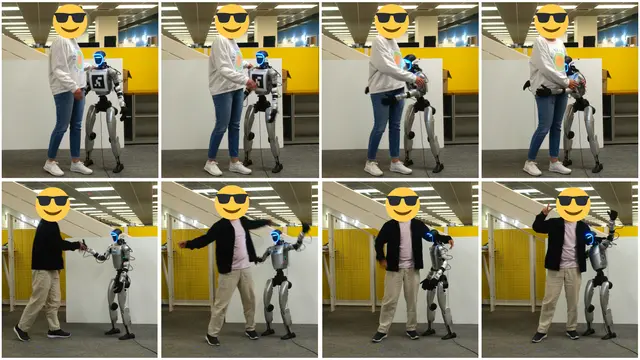
Social Humanoid 通过保持互动关系的动作重定向与生成式动作,帮助 Unitree G1 响应人类。

Vongani H. Maluleke, James Ni, Kie Horiuchi +7

T3R 削减视觉令牌,让视觉-语言-动作模型更快、更稳健
Robotics前天

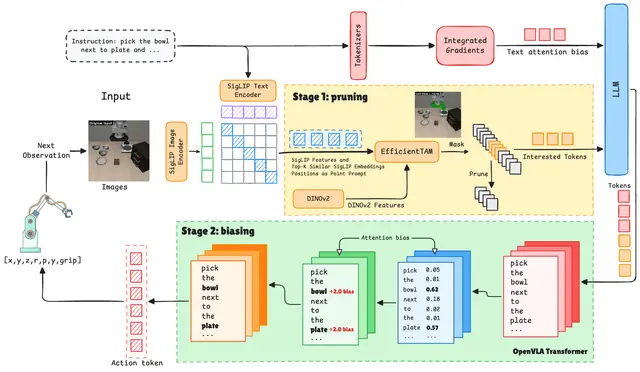
T3R 削减视觉令牌,让视觉-语言-动作模型更快、更稳健
Mohammed Hassan, Zhenyang Chen, Zheng Wang +5

经校准的潜在空间探测可在 VLA 故障发生前预测并分类
AI前天

经校准的潜在空间探测可在 VLA 故障发生前预测并分类

Michal P. Podolinsky, Yunhao Yang, Daniel Little +6

VFlash助机器人更快将视觉计划转化为有效行动
Robotics3天前

VFlash助机器人更快将视觉计划转化为有效行动

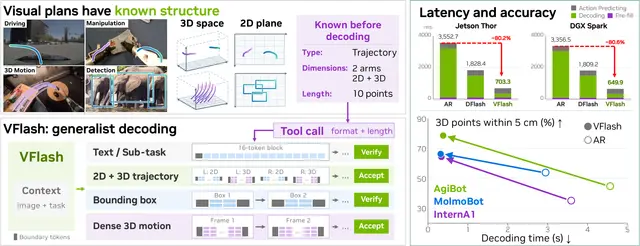
VFlash可并行预测轨迹、物体位置等视觉计划;在报告的测试中,稠密运动生成速度最高提升至26.4倍。

Yu-Cheng Chou, Shihao Wang, Jin Huang +16

灵巧机器人手复用强化学习技能,减少演示需求
Robotics3天前

灵巧机器人手复用强化学习技能,减少演示需求

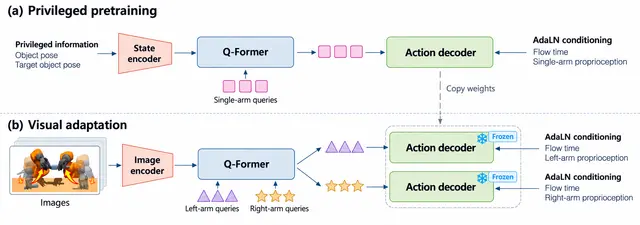
冻结的强化学习控制器帮助灵巧机器人手在仿真中用更少的演示学习视觉操作任务。

Yixiao Wang, Peiyi Chen, Mustafa Mukadam +3

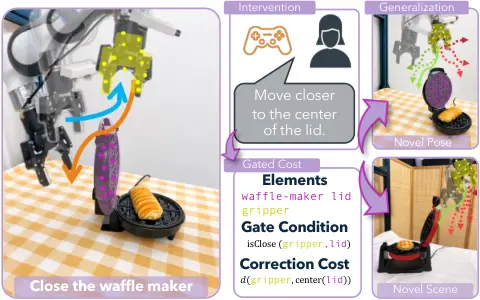
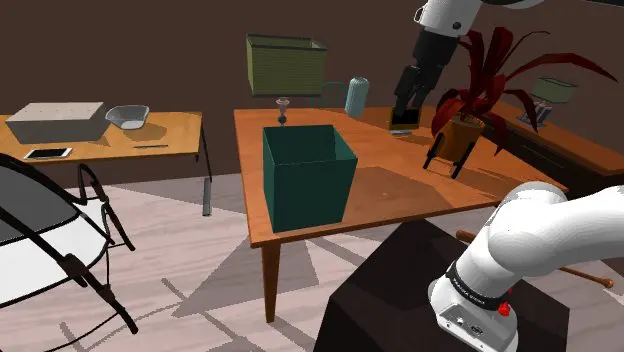
机器人如何从语义化人工干预中学习可迁移的 VLA 修正
Robotics3天前

机器人如何从语义化人工干预中学习可迁移的 VLA 修正
Arpit Bahety, Skand Peri, Sriniket Ambatipudi +4

强化学习如何大规模提升通用机器人策略
AI4天前

强化学习如何大规模提升通用机器人策略

Michal Korniak, Marco Bagatella, Ralf Römer +21

仿真训练人形机器人,使其在真实世界中感知、规划与行动
Humanoid4天前

仿真训练人形机器人,使其在真实世界中感知、规划与行动
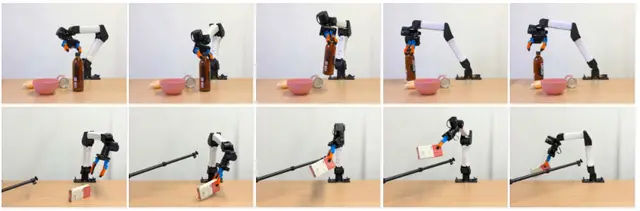
仿真训练的人形机器人系统将基于摄像头的任务规划与动作控制相结合,并可迁移到未建图的真实环境。

Siyuan Hu, Abulikemu Abuduweili, Yue Meng +5

快速 GPU 规划受扭矩限制且无碰撞的机器人运动
Robotics4天前

快速 GPU 规划受扭矩限制且无碰撞的机器人运动
快速操作要求运动既能快速规划,也能快速执行。

Balakumar Sundaralingam, Adithyavairavan Murali, Stan Birchfield

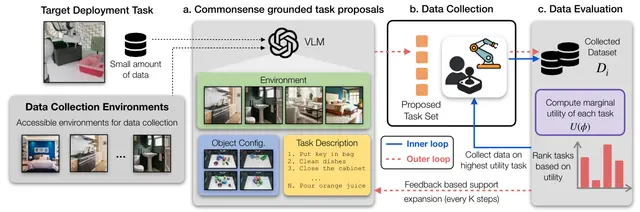
GUILD 引导机器人模仿学习在辅助任务中的数据采集
AI5天前

GUILD 引导机器人模仿学习在辅助任务中的数据采集

Shivin Dass, Kevin Nguyen, Rohan Yelandur +2

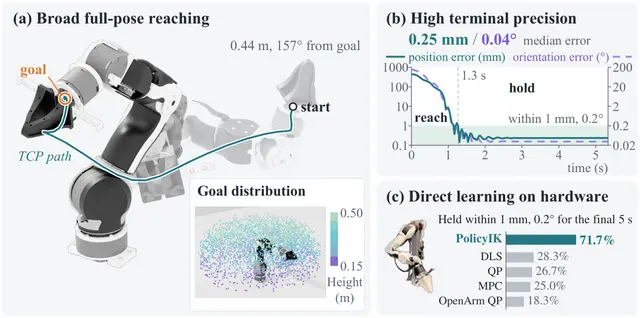
PolicyIK 利用强化学习实现机械臂高精度逆运动学
AI5天前

PolicyIK 利用强化学习实现机械臂高精度逆运动学

Yuhan Liu, Xinqi Liu, Zixuan Dong +2

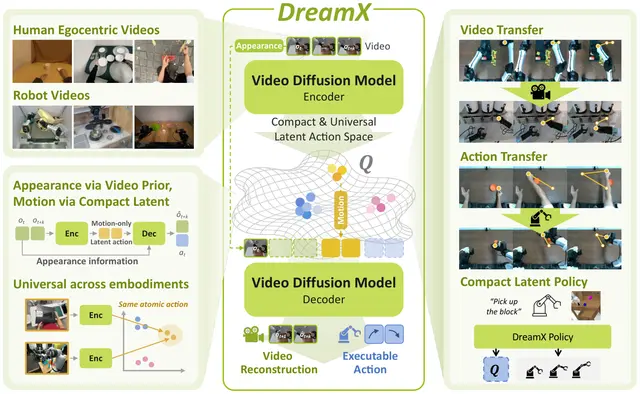
DreamX 从视频扩散模型中学习可迁移的机器人动作
AI5天前

DreamX 从视频扩散模型中学习可迁移的机器人动作

DreamX 在异质的人类与机器人视频上训练,在 LARYBench 的潜在动作模型中取得最先进的性能。

Jisoo Kim, Chaehyun Kim, Junsu Kim +6

面向稳健三维点云识别的无反向传播黑盒域适应
Robotics6天前

面向稳健三维点云识别的无反向传播黑盒域适应

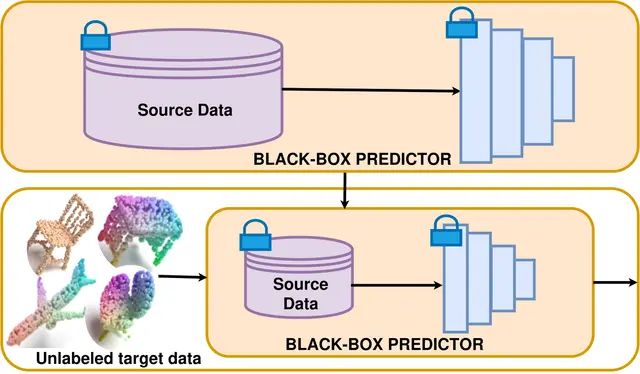
3D-BBDA 是一种面向三维点云分类的无反向传播黑盒域适应框架,无需源数据或源模型内部信息。

Shivangi Rai, Kunal Jangid, Vaibhav Kumar +1

D&A:通过分离描述与评估实现零样本机器人奖励
AI6天前

D&A:通过分离描述与评估实现零样本机器人奖励

Marius Memmel, Shawn Yin, Urvi Rutia +9