Research Papers

最新机器人研究的通俗英语摘要,涵盖人形机器人、四足机器人、工业自动化和人工智能。
499 论文
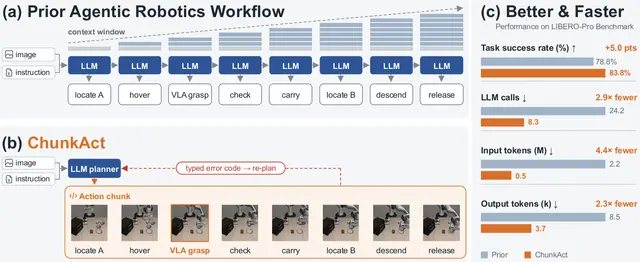
ChunkAct让机器人复用任务计划,无须为每个动作重新规划
AI26天前

ChunkAct让机器人复用任务计划,无须为每个动作重新规划

ChunkAct将反复执行的机器人流程编译为可复用动作块,让AI规划专注于关键决策与故障处理。

Bingxin Xu, Wenrui Bao, Xinxin Liu, Jiawei Zhou +2

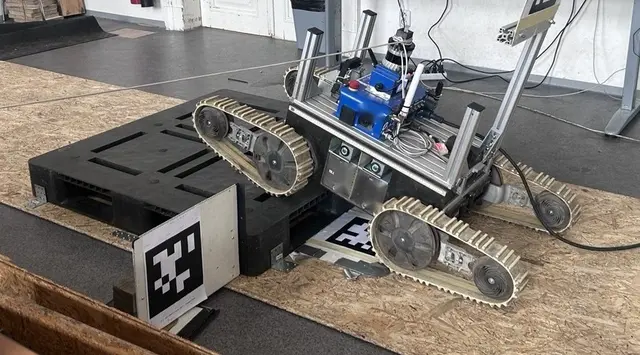
无地图摆臂控制器助履带机器人保持平稳并脱困
Robotics27天前

无地图摆臂控制器助履带机器人保持平稳并脱困

无地图摆臂控制器能稳定铰接式履带机器人,并帮助它从停滞中脱困,包括在高草遮住木桩的情况下。

Valentýn Číhala, Pavel Sarga, Martin Pecka +2

机器人先在脑海中构建三维地图,再开始移动
Robotics27天前

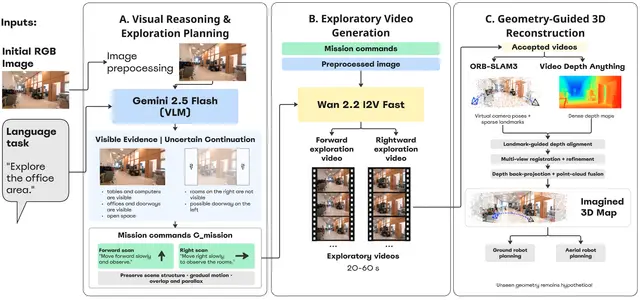
机器人先在脑海中构建三维地图,再开始移动

HorizonNav 利用生成的未来视角构建初步三维地图,并独立于想象出的摄像机运动规划路线。

Hajira Amjad, Valerii Serpiva, Viacheslav Liubimov +2

行为树智能体如何让机载机器人在真实任务中更可靠
Robotics27天前

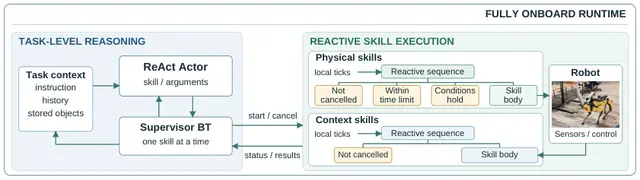
行为树智能体如何让机载机器人在真实任务中更可靠

Fabio Hübel, Adam Lilja, Yue Yin +5

热成像助力机器人安全识别雪中隐藏的车辙
Robotics28天前

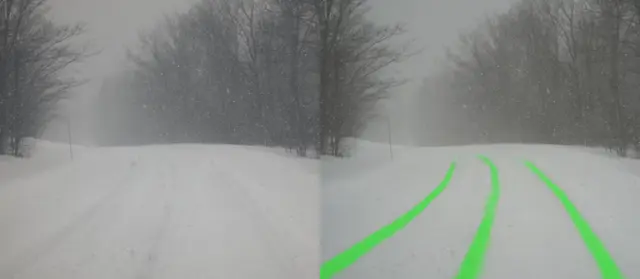
热成像助力机器人安全识别雪中隐藏的车辙

Yiming Yang, Jeremy P. Bos

Chronos Policy 利用物理时间提升机器人学习与控制
Robotics28天前

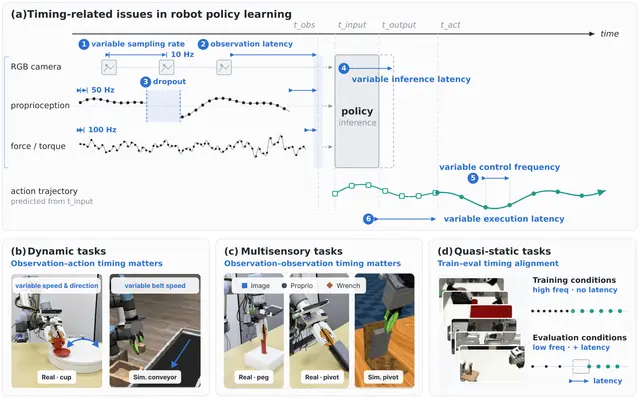
Chronos Policy 利用物理时间提升机器人学习与控制
Chronos Policy 在策略中明确表示观测和动作的时序。

Changhao Wang, Jaden Clark, Shuran Song

机器人通过改变动作背后的噪声学习新任务
Robotics28天前

机器人通过改变动作背后的噪声学习新任务

噪声空间学习通过调整动作噪声适配机器人策略,同时保持预训练生成器不变。

Junjie Lu, Chuheng Zhang, Yucen Wang +4

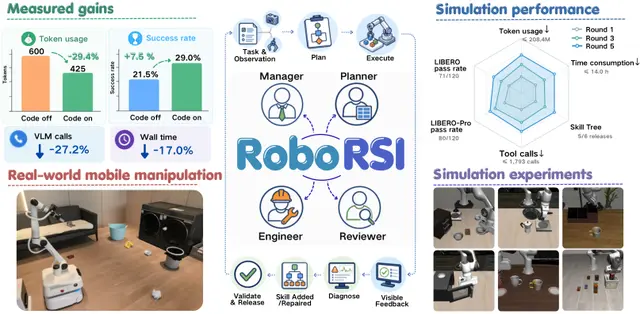
RoboRSI如何助力机器人在真实环境中提升并复用技能
AI29天前

RoboRSI如何助力机器人在真实环境中提升并复用技能

Zimo Wen, Yijin Chen, Yuxuan Cao +8

快速估计机器人轨迹不确定性,助力在人群与障碍物间规划更安全路径
Robotics29天前

快速估计机器人轨迹不确定性,助力在人群与障碍物间规划更安全路径
Zhiwei Xue, Jia Yue Kam, Jinhang Qiu +5

安全过滤器助力人形机器人保障安全,同时不牺牲任务表现
AI29天前

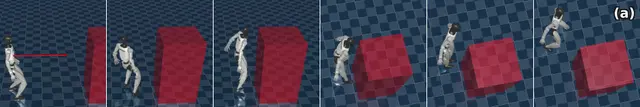
安全过滤器助力人形机器人保障安全,同时不牺牲任务表现

FAITH 将任务学习与学习式安全过滤分开,使机器人在安全动作可行时维持任务表现,并在安全动作不可行时减少伤害。

Songyuan Zhang, Baljeet Singh, Sarthak Ranjeet Kaingade +2

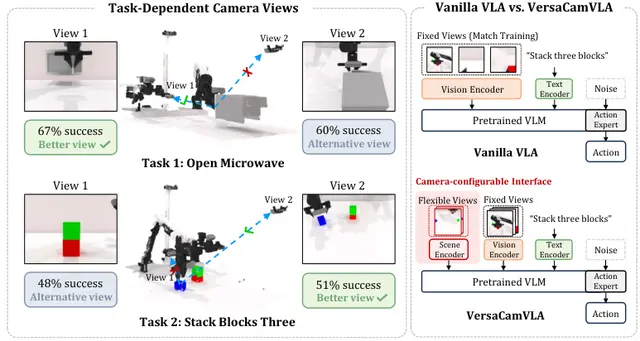
灵活的相机策略帮助机器人在操作任务中应对视角变化
Robotics10月10日

灵活的相机策略帮助机器人在操作任务中应对视角变化
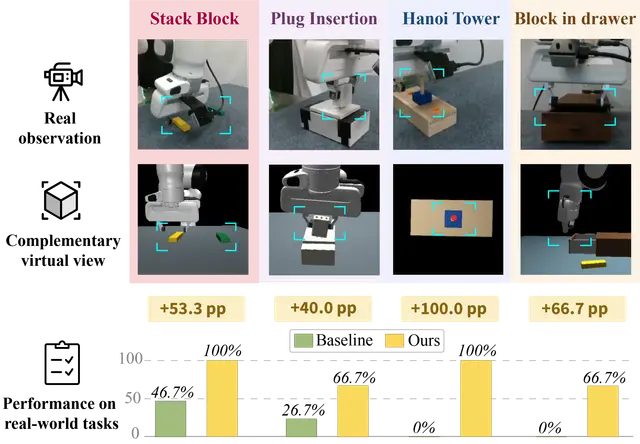
VersaCamVLA 利用学习得到的场景令牌和腕部相机运动,帮助机器人操作策略适应不断变化的相机布局。

Boyao Han, Chen Shi, Jingjing Qian +2

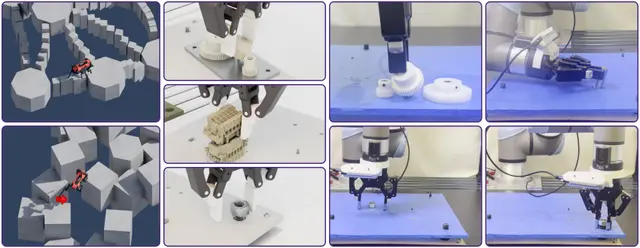
虚拟视角助力机器人在测试时提升精细操作成功率
Robotics10月10日

虚拟视角助力机器人在测试时提升精细操作成功率
Jiayu Wang, Yue Yu, Bin Zhu +2

均衡的数据配比提升大规模机器人控制强化学习效果
AI10月10日

均衡的数据配比提升大规模机器人控制强化学习效果

Octi Zhang, Mateo Guaman Castro, Patrick Yin +4

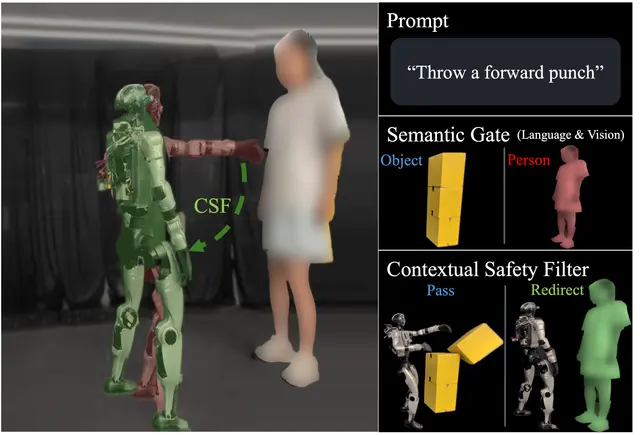
情境感知安全过滤器如何保障人形机器人在人员附近安全执行生成动作
AI10月9日

情境感知安全过滤器如何保障人形机器人在人员附近安全执行生成动作
CSF依据自然语言安全规则和场景情境过滤文本生成的机器人动作;有人在场时,会重定向击打动作。

Lizhi Yang, Yiling Hou, Yao Tang +4

让机器人行动前先测试动作的世界模型
Robotics10月9日

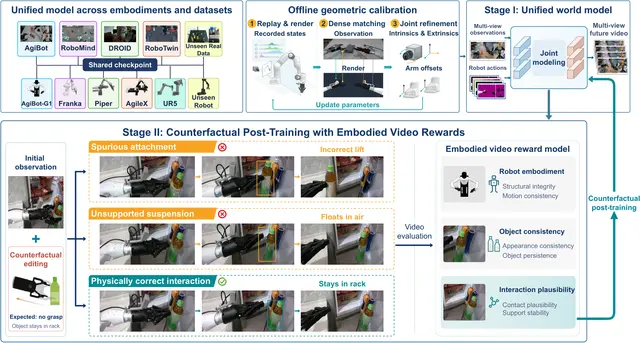
让机器人行动前先测试动作的世界模型

DreamTrue 根据拟议动作预测机器人相机视频,并通过反事实训练提升动作保真度与策略评估能力。

Junyan Li, Ruizhi Li, Yu Liu +6

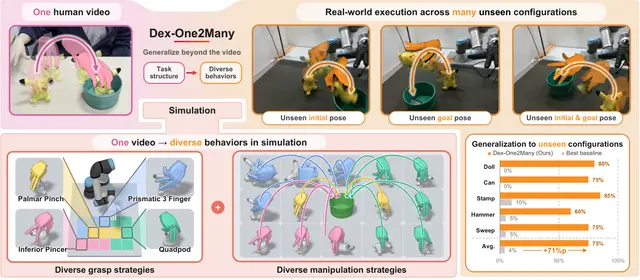
从单次人类示范中学习可泛化的灵巧机器人操作
Robotics10月9日

从单次人类示范中学习可泛化的灵巧机器人操作

Jusuk Lee, Sungha Kim, Yeonsoo Park +8

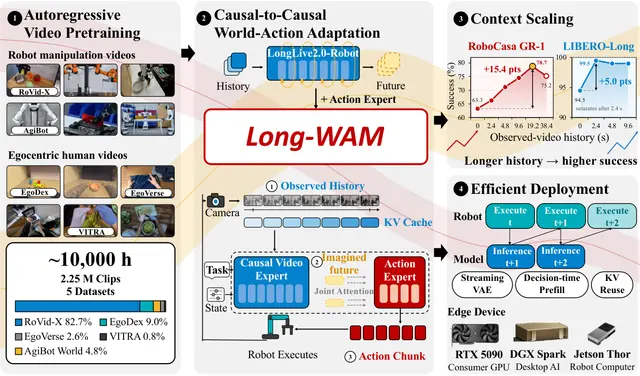
Long-WAM 扩展视觉上下文,赋能机器人动作预测与控制
AI10月8日

Long-WAM 扩展视觉上下文,赋能机器人动作预测与控制
Wei Huang, Bohan Zhang, Chenzhi Liu +13

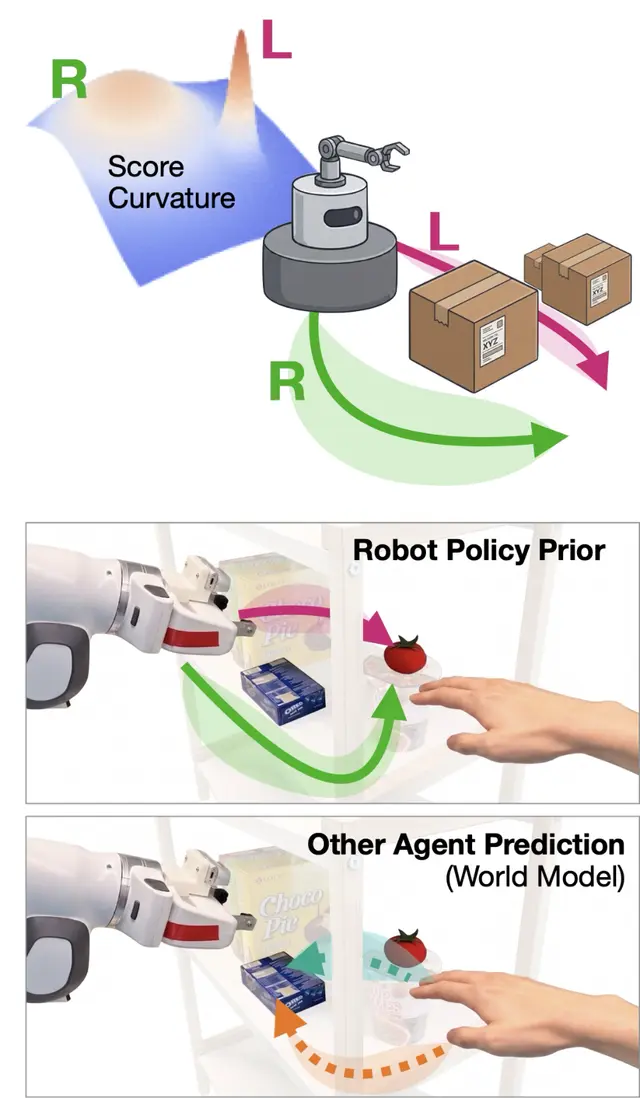
利用 RoboPrompt 通过稀疏的人类输入引导机器人策略
Robotics10月8日

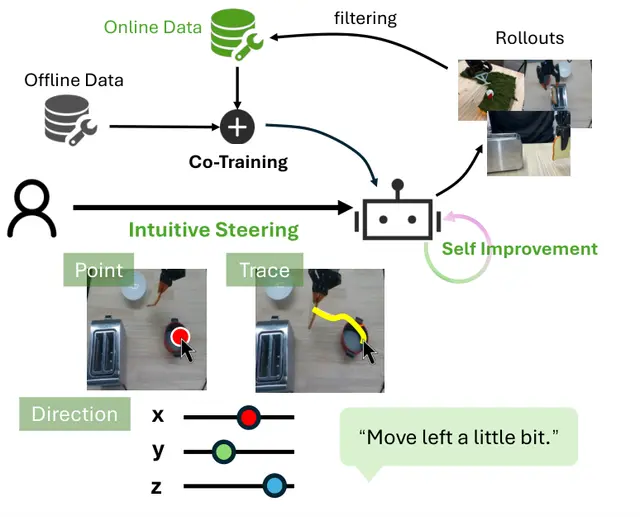
利用 RoboPrompt 通过稀疏的人类输入引导机器人策略
人类意图往往不足以明确指定机器人动作。

Yanwen Zou, Chenyang Shi, Guoxuan Xu +5

第一人称视角视频中空间问题的持久化 3D 物体记忆
AI10月8日

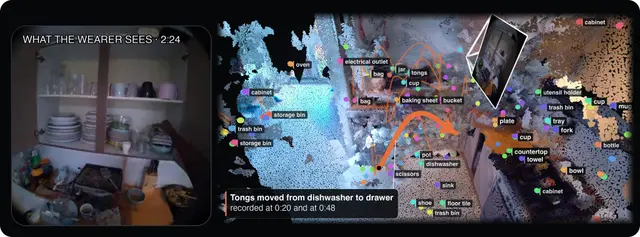
第一人称视角视频中空间问题的持久化 3D 物体记忆

我们研究记忆中保留的物体、对其位置的估计、移动历史和上下文描述,如何帮助回答不同的空间问题。

Shravan Chaudhari, William Paul, Suchi Saria +2

机器人安全证据何时仍足以支持安全行动?
Robotics10月7日

机器人安全证据何时仍足以支持安全行动?

Dimitrios Nikou, Nikolaos Kekatos, Sophia Petridou +1