Research Papers
最新机器人研究的通俗英语摘要,涵盖人形机器人、四足机器人、工业自动化和人工智能。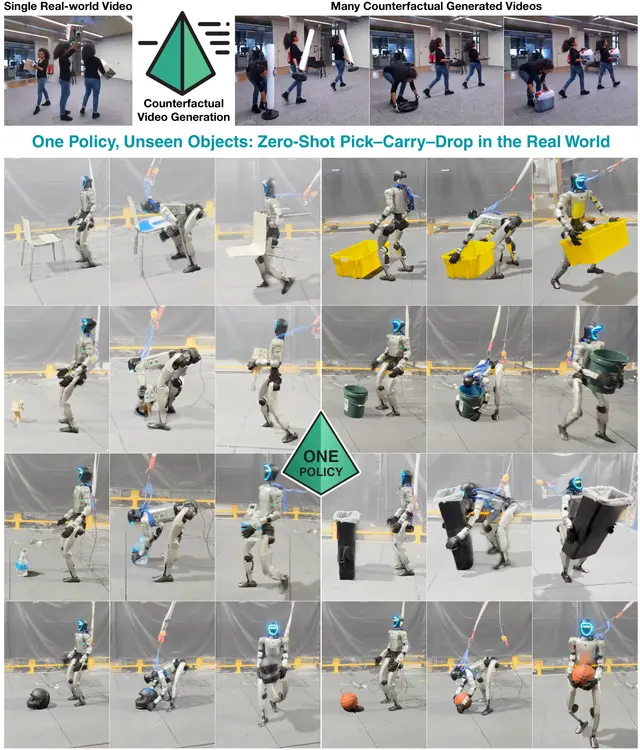
Robotics9月30日
机器人从视频而非远程操控中学习新的操作技能
AI9月30日
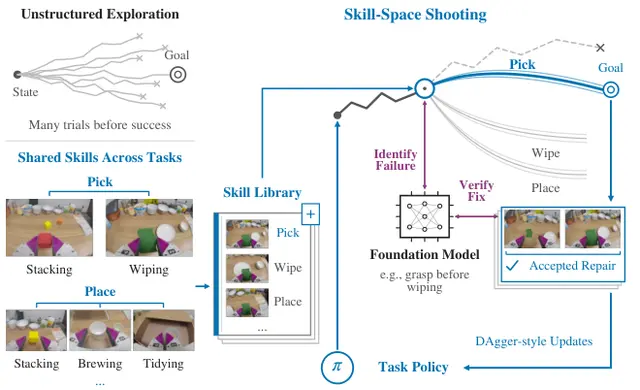
机器人如何通过复用技能修复失败来改进策略
AI9月29日
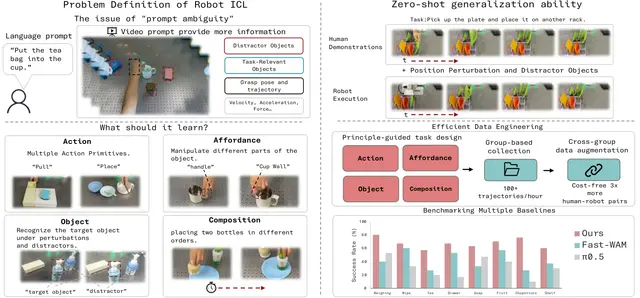
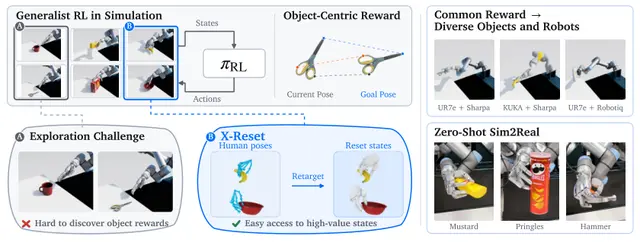
人类示范助力机器人灵巧手学习物体操作
Robotics9月29日
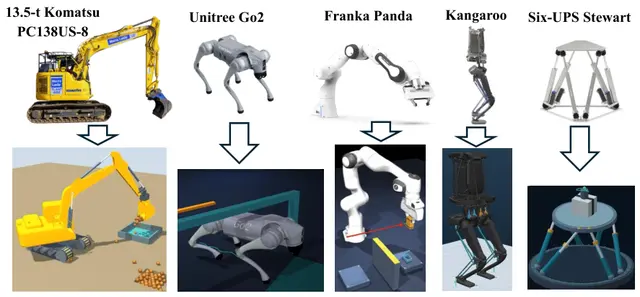
RoboCompiler:编译闭链机器人,实现一致的控制与仿真
AI9月29日
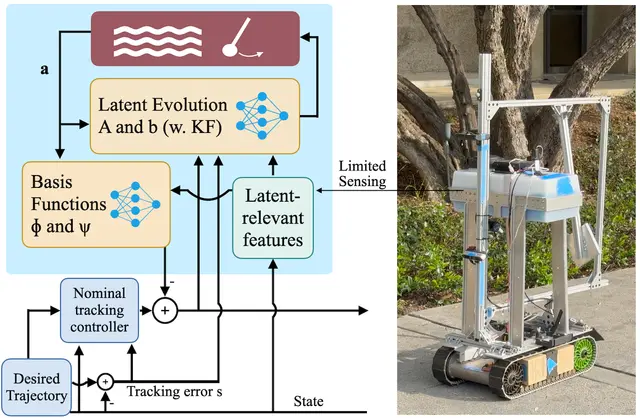
机器人如何学会对隐藏扰动建模,以实现更优控制
drones9月28日
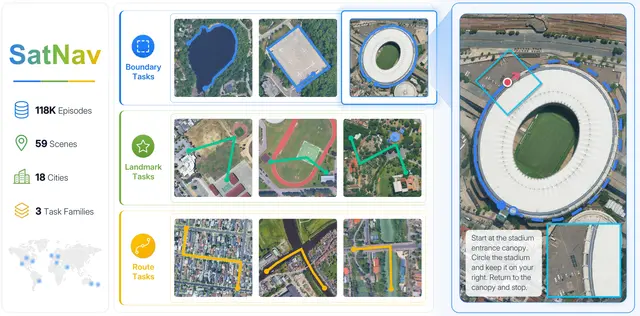
SatNav:基于卫星图像的长时程无人机导航基准
Humanoid9月28日
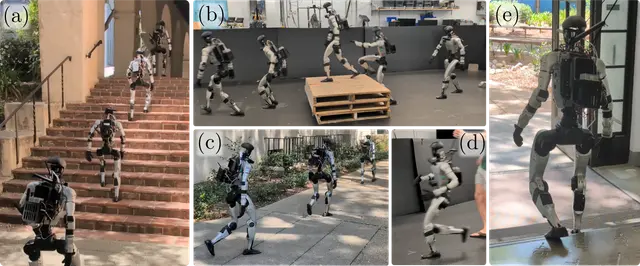
人形机器人学会行走、奔跑、跳跃并感知复杂地形
Robotics9月28日
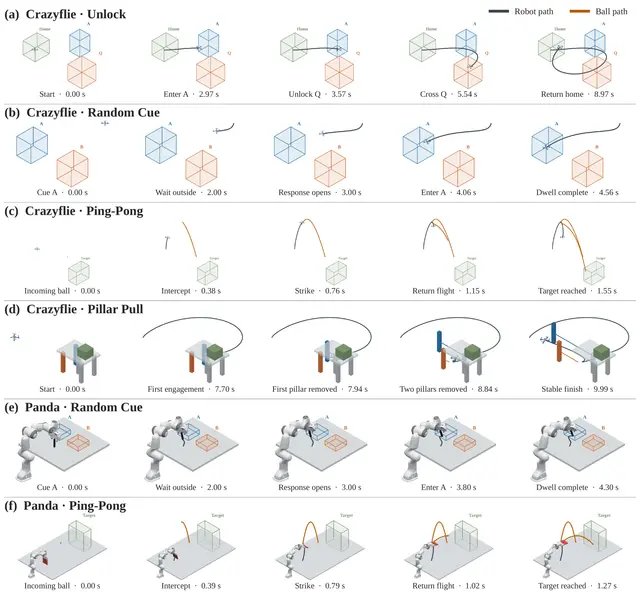
STL 引导的稀疏成功信号机器人控制策略学习
Robotics9月27日
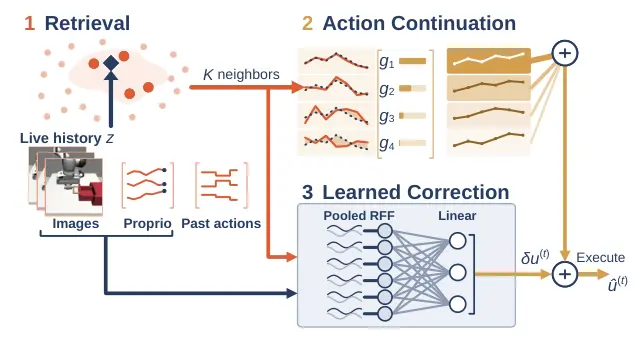
无需训练的机器人行为克隆:基于检索与动作延续
Robotics9月27日
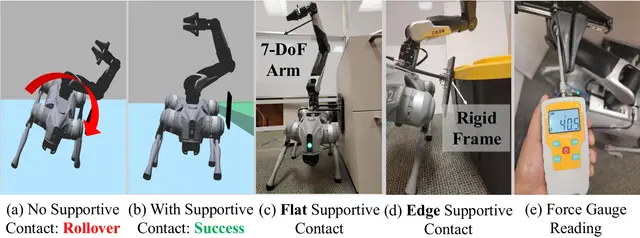
足式移动操作的环境接触选择
Robotics9月27日
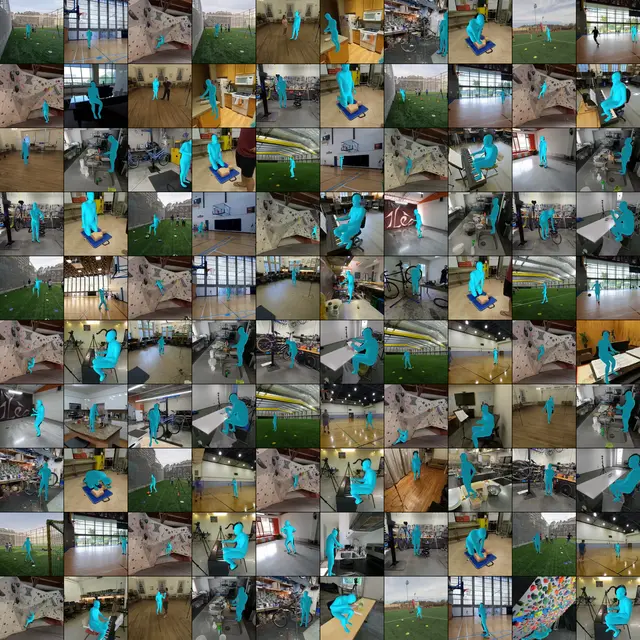
用于多视角视频 4D 运动重建的 Ego-Exo4D 人体网格数据集
AI9月26日
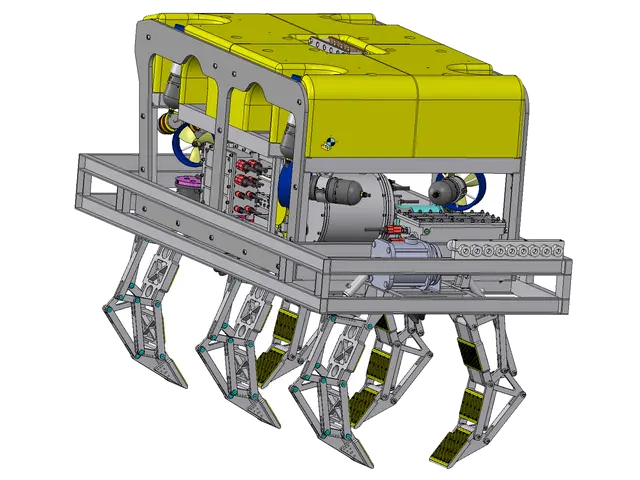
以对象为中心的世界模型助力水下 ROV 制定更安全的打捞计划
AI9月26日
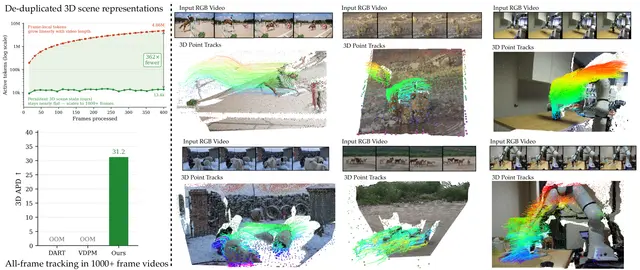
采用滑动窗口去重的稠密 3D 点跟踪
AI9月26日
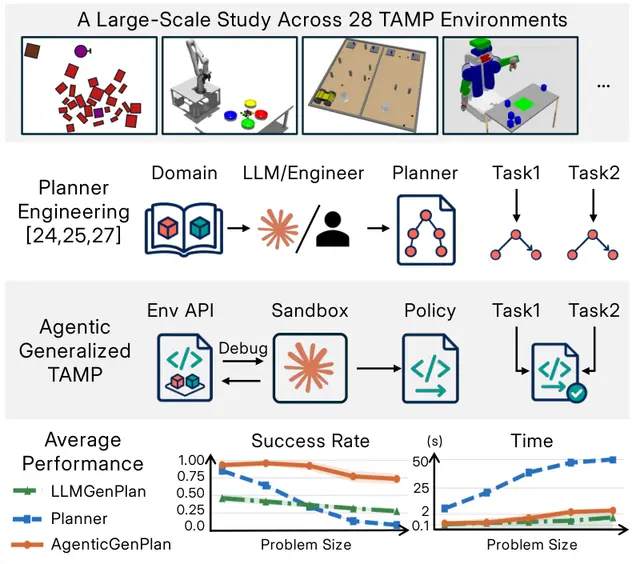
编码代理如何解决广义机器人任务与运动规划
AI9月25日
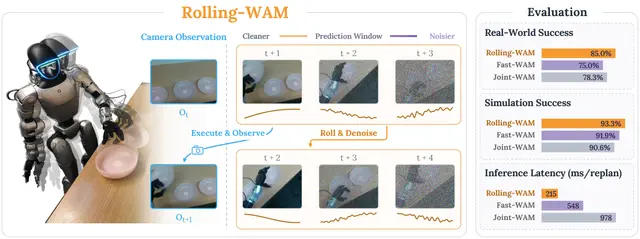
用于更快闭环机器人操作的滚动世界动作模型
AI9月25日
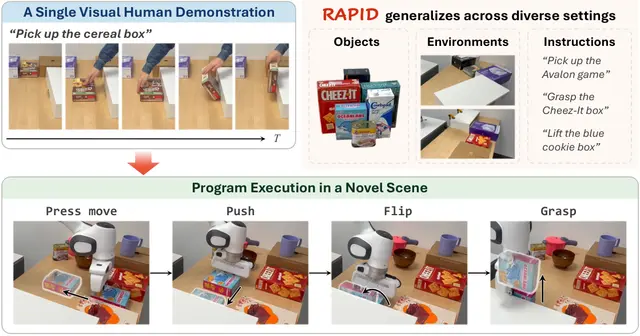
RAPID 让机器人操作程序能够跨越多样的新场景实现泛化
AI9月25日
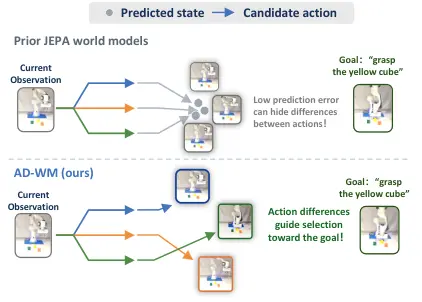
动作判别型世界模型提升反事实机器人控制
AI9月24日
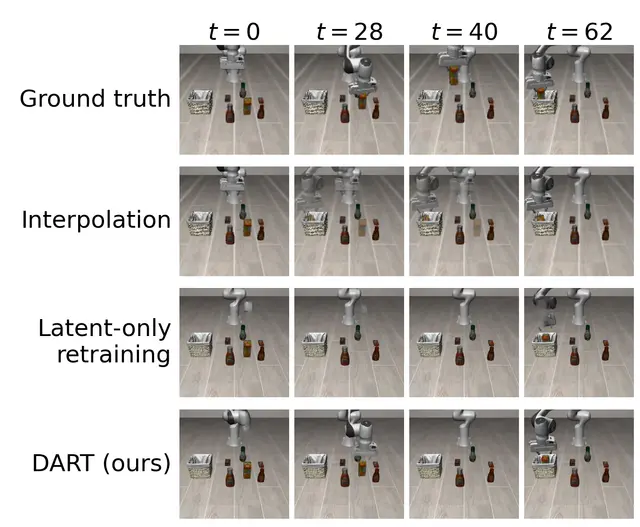
DART 如何让面向机器人的冻结世界模型恢复丢失的运动信息
Robotics9月24日