Research Papers

最新机器人研究的通俗英语摘要,涵盖人形机器人、四足机器人、工业自动化和人工智能。
499 论文
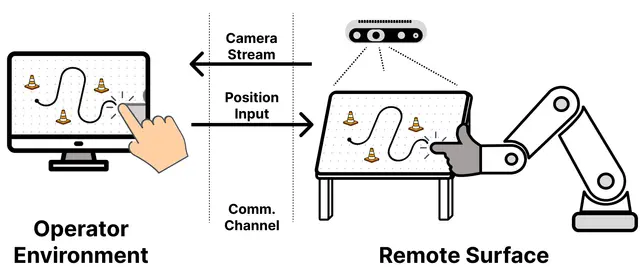
用于机器人机械臂控制的触摸屏遥操作界面
Robotics8月8日

用于机器人机械臂控制的触摸屏遥操作界面

共有20名参与者参加了研究,其中17人选择提供人口统计学信息。

Juan José García Cárdenas, Alperen Kenan, Hamidreza Raei, Paul Bremner +3

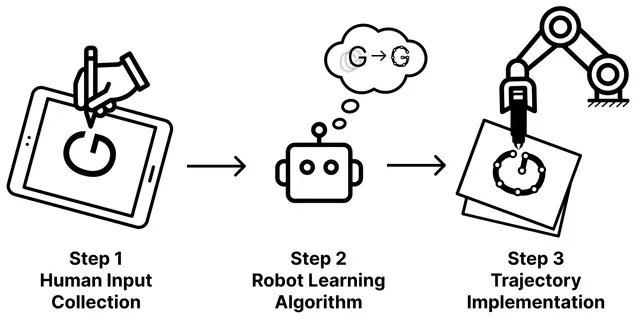
从示范与力数据中学习类人机器人书写
AI8月8日

从示范与力数据中学习类人机器人书写

已有多个数据集被用于研究人类的书写与绘画行为。

Alperen Kenan, Paul Bremner, Manuel Giuliani

面向通用机器人操作的交互式视觉动作世界模型
Robotics8月7日

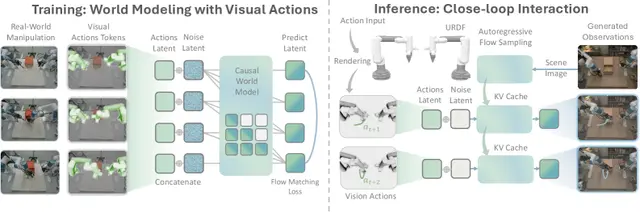
面向通用机器人操作的交互式视觉动作世界模型

本文提出 GeniWorld:一种以视觉动作为条件、具备泛化能力的交互式世界模型,可支持具有空间 grounding 的闭环机器人交互。

Chenghao Gu, Hanyang Yu, Jingbo Zhang +7

MRI安全主从机器人可在封闭式MRI孔径内远程引导穿刺针
Robotics8月7日

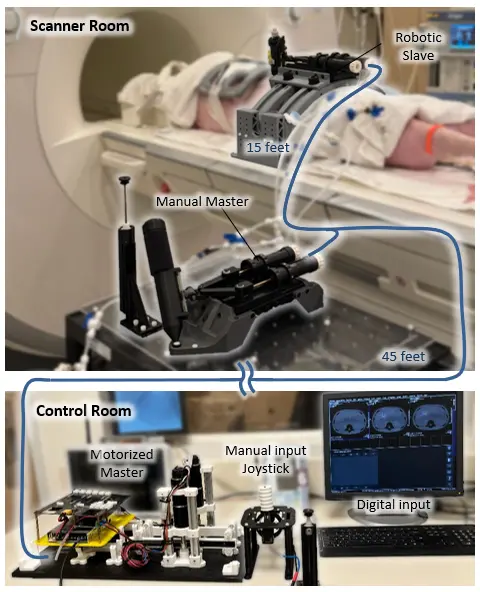
MRI安全主从机器人可在封闭式MRI孔径内远程引导穿刺针
Omar Curiel, Jing-Yuan Huang, Po-Chih Chen +6

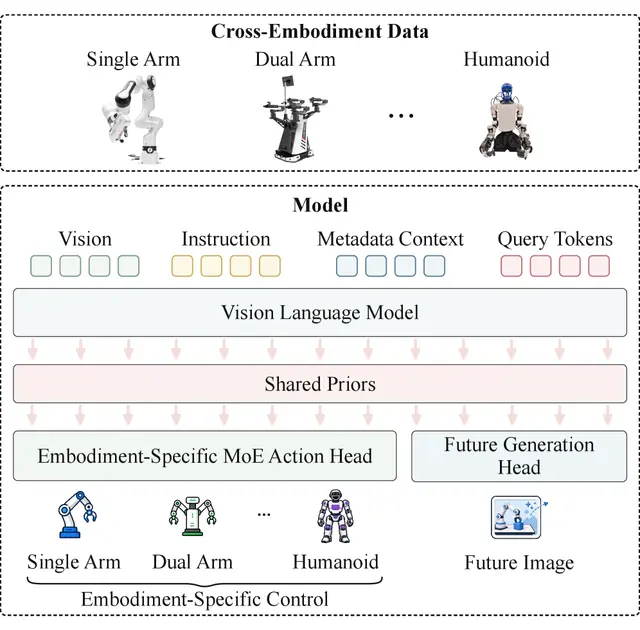
一个策略借助共享技能控制三种不同形态的机器人
Robotics8月7日

一个策略借助共享技能控制三种不同形态的机器人

Junfeng Li, Junjie He, Zhide Zhong +12

面向零样本机器人技能迁移的语义锚定对应
Robotics8月6日

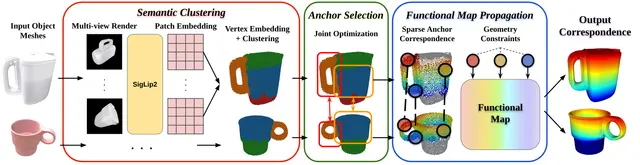
面向零样本机器人技能迁移的语义锚定对应

SemAnCorr 是一种无需训练的框架,通过锚定语义区域并利用函数映射传播约束,在物体之间建立稠密对应,实现零样本操作技能迁移。

Xiaoxiang Dong, William Baron, Hongyi Chen +3

世界批评模型提升视觉—语言—动作强化学习性能
Robotics8月6日

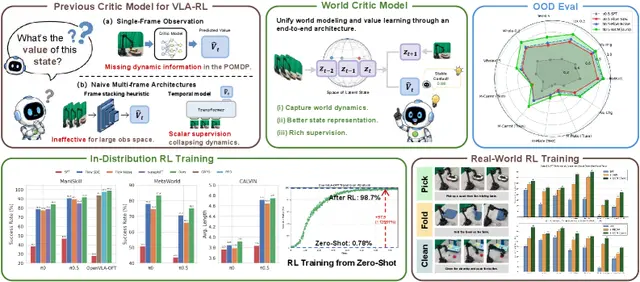
世界批评模型提升视觉—语言—动作强化学习性能

世界批评模型联合学习潜在状态预测与价值估计,在 149 项仿真任务和 7 项真实世界操作任务中持续提升视觉—语言—动作强化学习性能。

Senyu Fei, Xiaopeng Yu, Siyin Wang +3

学会何时停止计算的动态扩散策略
AI8月6日

学会何时停止计算的动态扩散策略

Rohit Kumar Salla, Manoj Saravanan, Simon Stepputtis

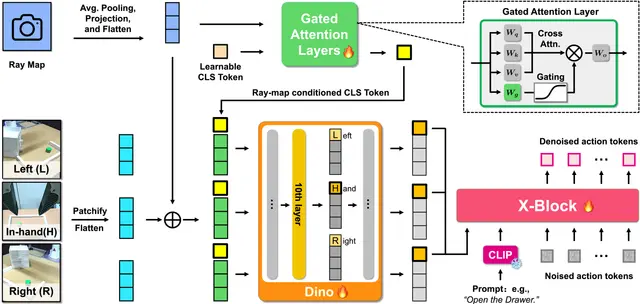
RayViT Keeps Robot Skills Working When Cameras Change Viewpoint
Robotics8月5日

RayViT Keeps Robot Skills Working When Cameras Change Viewpoint

Qian Wang, Longrui Chen, Peiran Sun +8

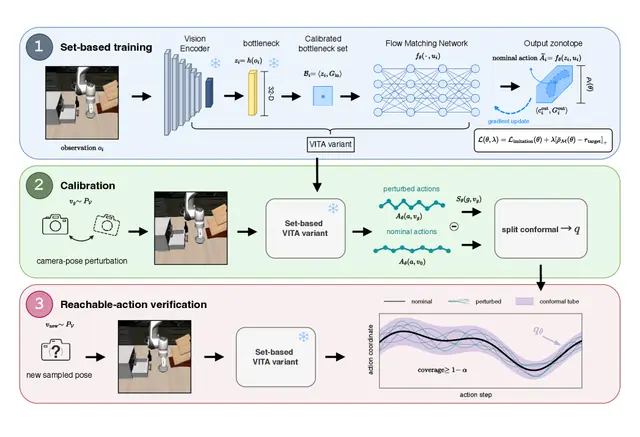
Verifying Visuomotor Policies With Set-Based Training Under Camera Uncertainty
Robotics8月5日

Verifying Visuomotor Policies With Set-Based Training Under Camera Uncertainty

This work makes probabilistic reachable-action verification tractable for visuomotor policies by keeping the visual encoder frozen and inserting a calibrated low-dimensional interface.

Yanliang Huang, Zhuocheng Zhang, Peng Xie +5

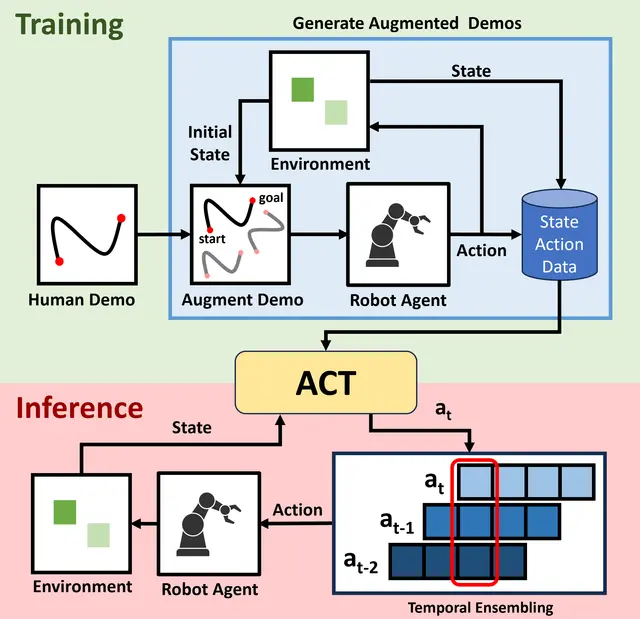
Why Action Chunking Improves Robot Policies — and How to Beat It
Robotics8月5日

Why Action Chunking Improves Robot Policies — and How to Beat It

Action chunking improves robot control through implicit ensembling — and randomized-delay ensembles can match or beat its performance without chunking.

Filippo Lazzati, Kyle Stachowicz, William Chen +3

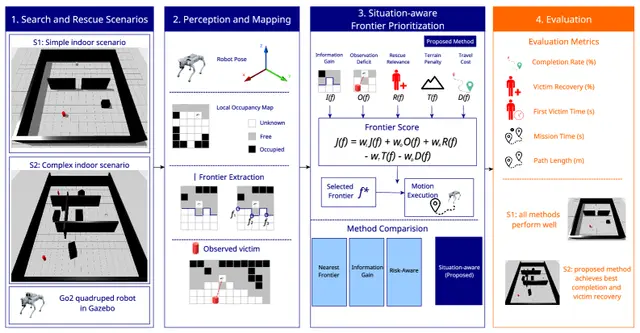
面向四足搜救机器人的情境感知前沿优先策略
Robotics8月4日

面向四足搜救机器人的情境感知前沿优先策略

Kevin Farias, Santiago Martin, Barbara Flores +5

双臂机器人策略干预的协调契约
AI8月4日

双臂机器人策略干预的协调契约

Shuaijun Liu, Qifu Wen, Shuyang Hao +5

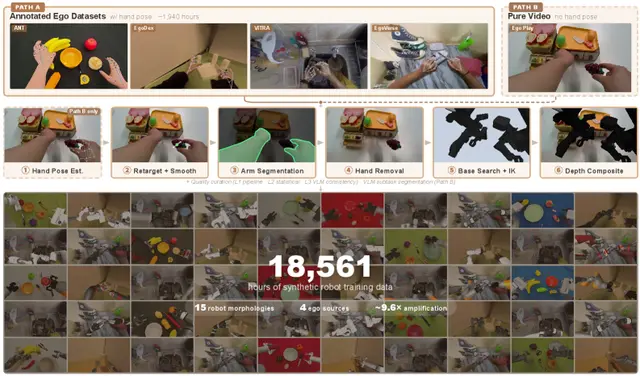
日常人类视频变身18500小时机器人训练数据
Robotics8月4日

日常人类视频变身18500小时机器人训练数据

Ego2Robot将人类第一视角视频转换为覆盖15种机器人形态的18,561小时训练数据,使物理机器人成功率提升最多14个百分点。

Ye Wang, Pei Lin, Xiong-Hui Chen +12

人形机器人平衡:物体质量如何改变举升稳定性
Humanoid8月3日

人形机器人平衡:物体质量如何改变举升稳定性

新研究量化了物体质量如何影响人形机器人平衡,确定了在举升过程中最大化稳定性的临界质量。

Hyunjong Song, William Z. Peng, Joo H. Kim

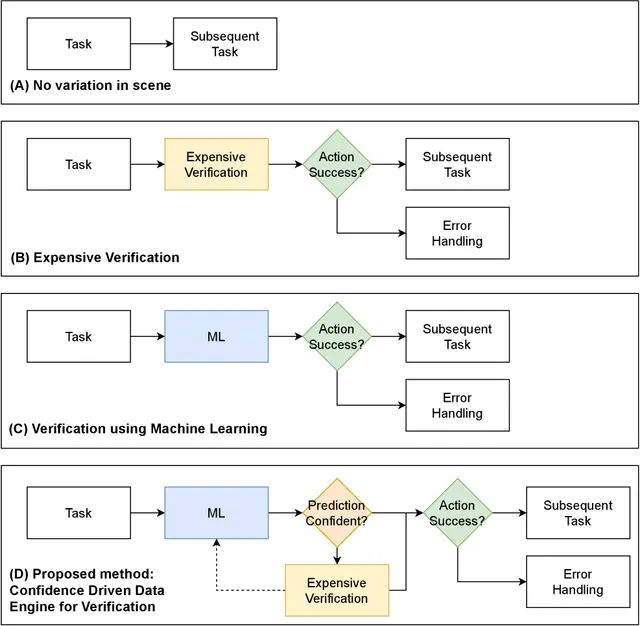
基于自监督置信度学习的机器人插入质量控制
Robotics8月3日

基于自监督置信度学习的机器人插入质量控制

Zebin Duan, Norbert Krüger, Juan Heredia +2

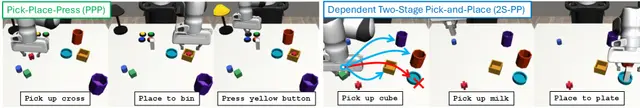
机器人任务中的组合泛化:当稀疏数据失效时
Robotics8月3日

机器人任务中的组合泛化:当稀疏数据失效时

Yixiao Wang, Cheng-En Wu, Lingfeng Sun +5

TacWAM:基于锚点引导的触觉感知世界动作模型与力学感知预测
Robotics8月2日

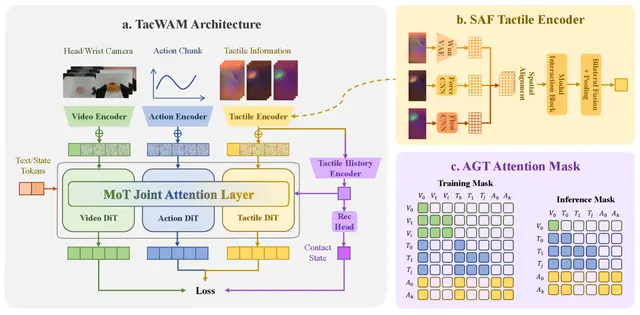
TacWAM:基于锚点引导的触觉感知世界动作模型与力学感知预测

TacWAM扩展了视觉世界动作模型训练,结合近期触觉历史和未来触觉预测,使接触丰富的操作受益于力和形变监督。

Lei Jin, Yiding Ma, Xin Zhang +3

AI8月2日

分位数匹配收紧潜在世界模型,提升机器人规划性能

分位数-分位数匹配在尾部保持潜在世界模型正则化的活力,提升了四个控制环境的规划成功率。

Zhoushun Yu, Xiaoyu Hu, Xiangyu Xu

多光谱指尖传感器实现0.04毫米级三维形状与力重建
Robotics8月2日

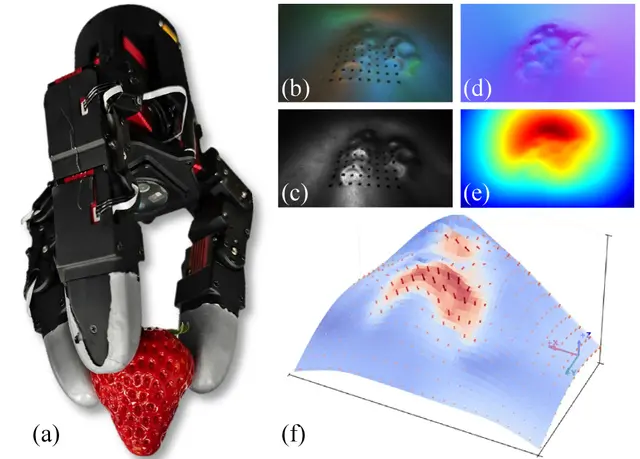
多光谱指尖传感器实现0.04毫米级三维形状与力重建

Xiaofan Lu, Kaiji Huang, Jiahui Chen +3