Research Papers
最新机器人研究的通俗英语摘要,涵盖人形机器人、四足机器人、工业自动化和人工智能。
AI7月5日
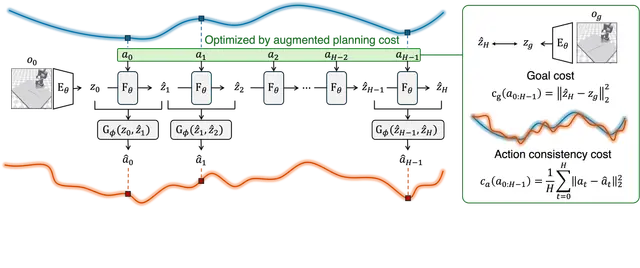
ACID框架通过动作一致性检查提升机器人规划能力
AI7月5日
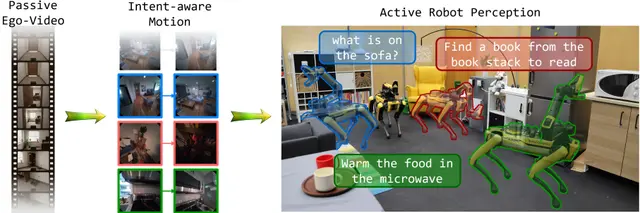
LIME:用语言意图教会机器人该看哪里
AI7月5日
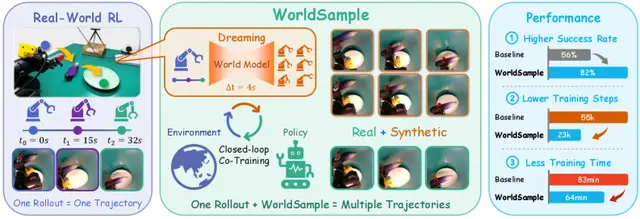
WorldSample:世界模型数据增强助力真实机器人学习
AI7月4日
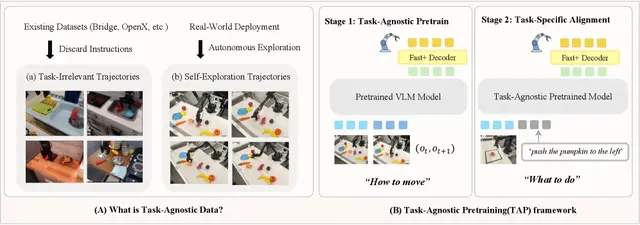
任务无关预训练:先教机器人动,再教任务
Robotics7月4日
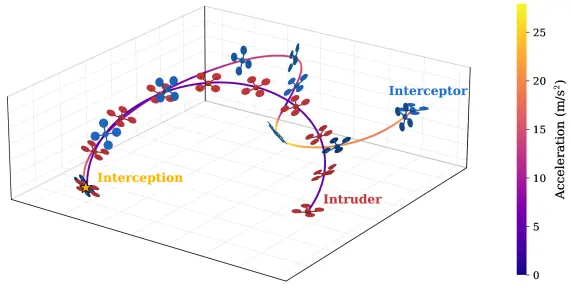
可微仿真训练无人机仅凭方向拦截入侵目标
drones7月4日
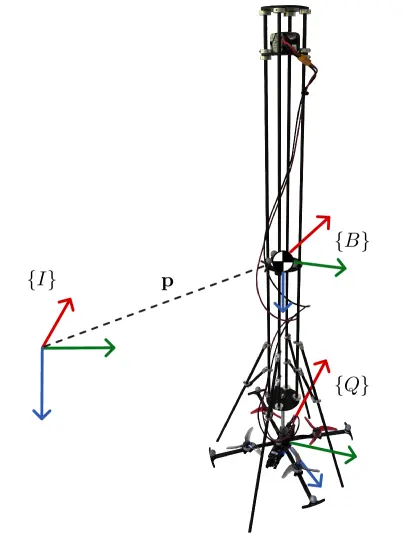
QuadRocket测试平台:利用无人机控制类火箭飞行摆锤
AI7月3日
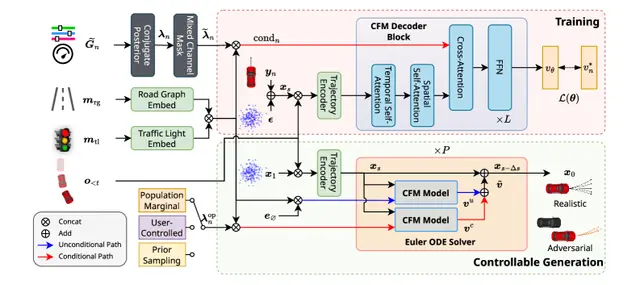
可控交通智能体从潜变量中学习转向行为

Robotics7月3日
Embodied.cpp:面向异构机器人的具身AI高效C++推理引擎
Robotics7月3日
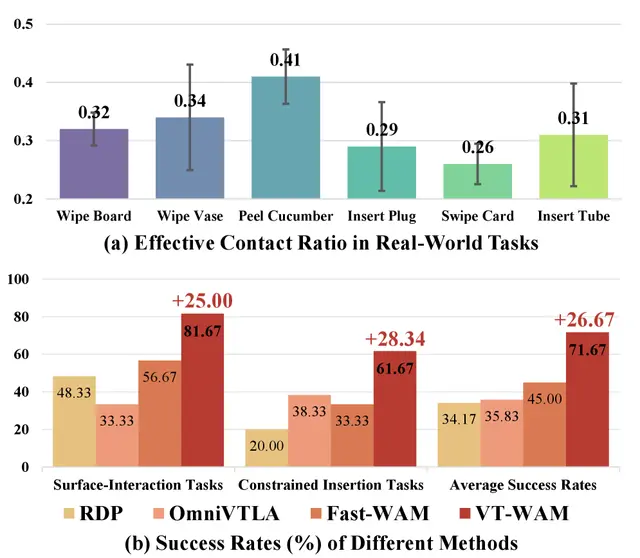
面向接触丰富操作的可视-触觉世界动作模型
Robotics7月2日
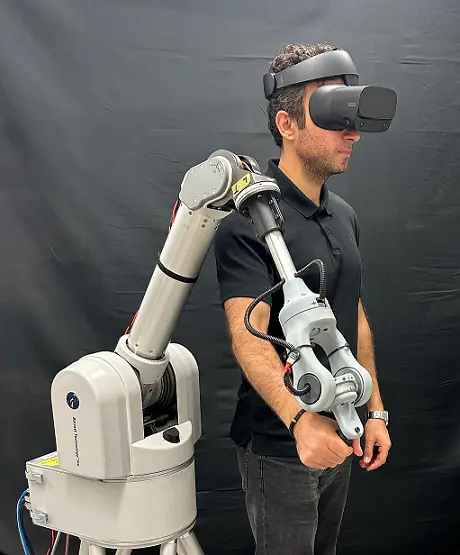
无传感器遥操作利用逆动力学实现透明控制
AI7月2日
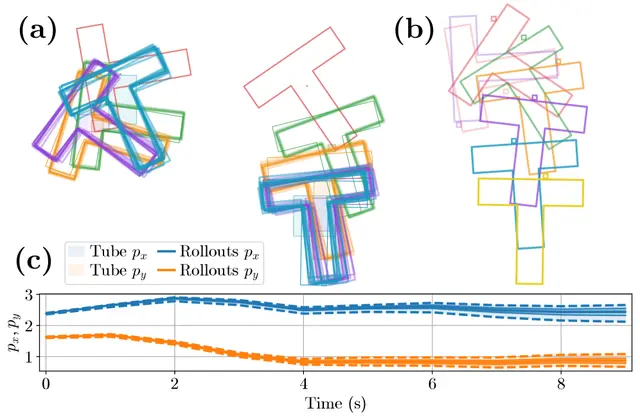
GPU并行线性化误差界用于非线性和神经网络动力学的实时鲁棒最优控制
AI7月2日
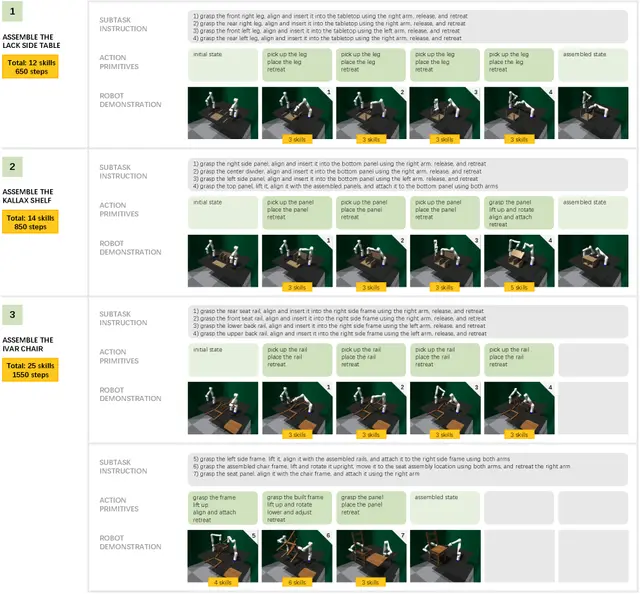
FurnitureVLA:利用视觉-语言-动作模型教导机器人组装宜家家具
Humanoid7月1日
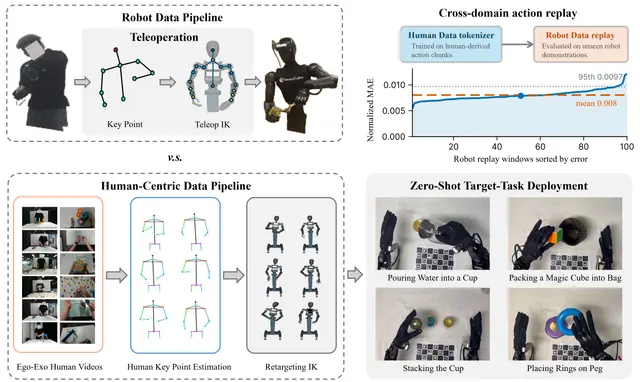
PrimeU:通过观看人类视频学习任务的人形机器人
AI7月1日
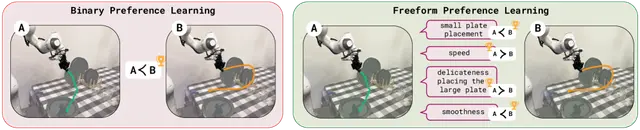
自由形式偏好帮助机器人从人类反馈中学习,无需僵化评分
Robotics7月1日
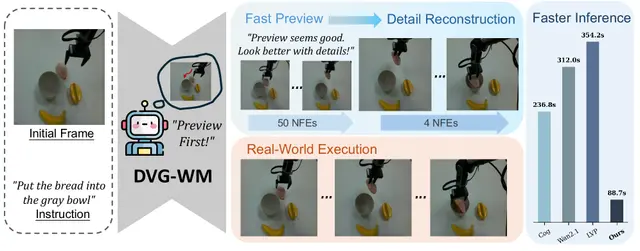
解耦视频世界模型加速机器人规划,质量不减
Robotics6月30日
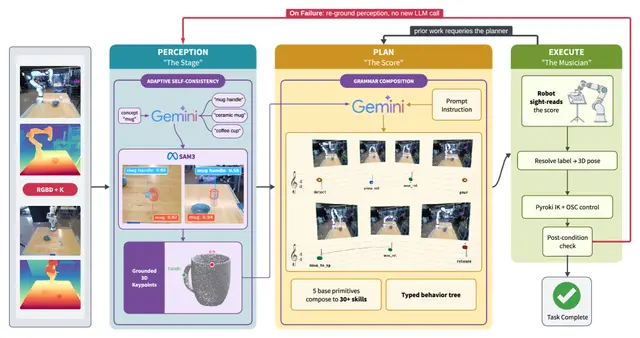
基于锚定机器人关键点的序列规划:无需训练的机器人操作
AI6月30日
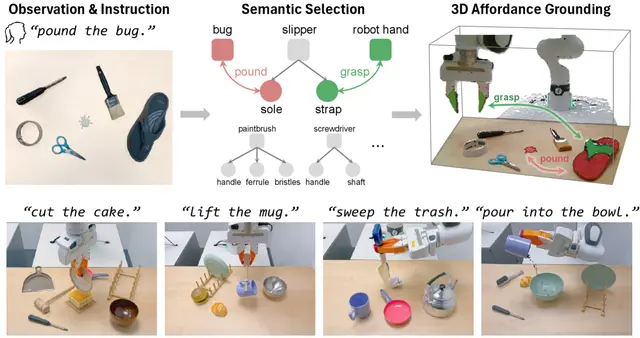
GROW²:教会机器人选择工具并找到其功能区域
Humanoid6月30日
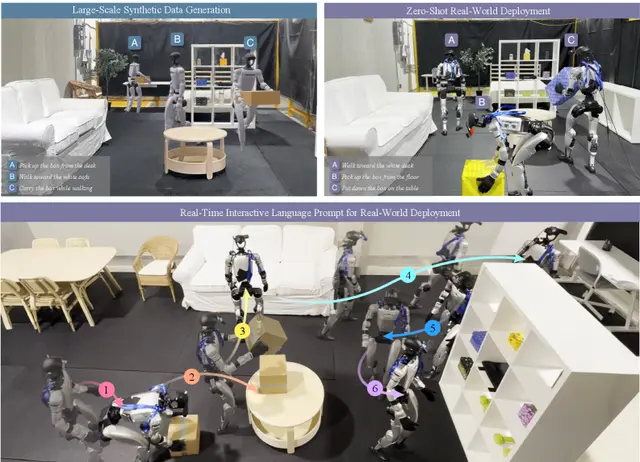
视觉-语言-运动学:从重建3D场景中的合成交互学习人形机器人操控
Robotics6月29日