Research Papers

最新机器人研究的通俗英语摘要,涵盖人形机器人、四足机器人、工业自动化和人工智能。
499 论文
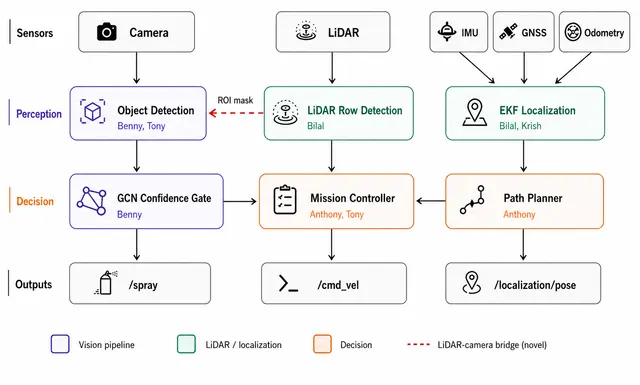
融合激光雷达与视觉技术的自主拖拉机实现稻田杂草控制
Robotics8月21日

融合激光雷达与视觉技术的自主拖拉机实现稻田杂草控制

精准农业通过有针对性的干预提高作物产量、减少资源浪费。AgriNav 融合激光雷达、视觉与 EKF 定位,实现稻田杂草识别和定点喷洒。

Benjamin Merryman-Smith, Tony Nguyen, Bilal Dogutas, Krish Shah +2

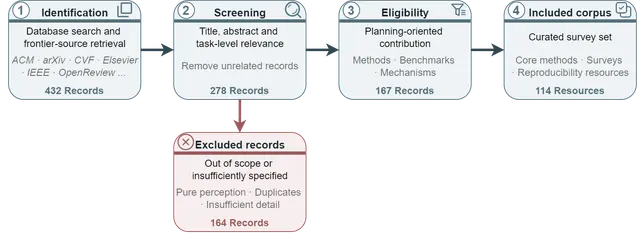
面向规划的端到端自动驾驶:架构、指标与安全
Robotics8月21日

面向规划的端到端自动驾驶:架构、指标与安全

我们采用结构化叙述性综述协议,覆盖成熟的 E2E-AD 文献与快速涌现的最新研究。

Yanchen Guan, Xingcheng Liu, Bin Rao +7

手术机器人 AI 预测器械运动与未来组织场景
Robotics8月21日

手术机器人 AI 预测器械运动与未来组织场景

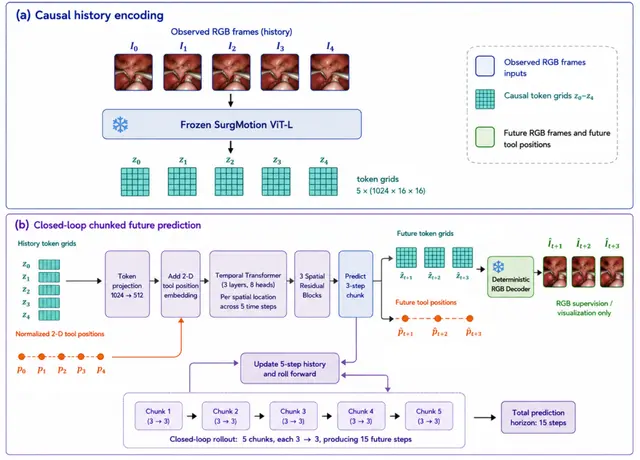
一种手术机器人模型同时预测器械轨迹与未来场景变化,并通过三步分块滚动预测提升 15 步规划效果。

Weiliang Huang, Huanrong Liu, Bob Zhang +5

面向特定动作的未来潜变量提升自动驾驶安全性
AI8月20日

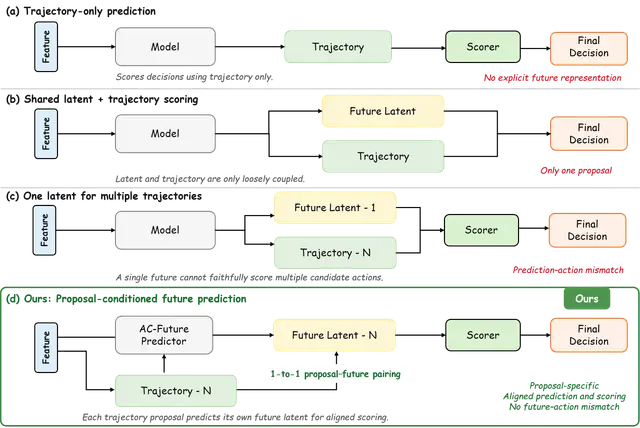
面向特定动作的未来潜变量提升自动驾驶安全性

Ruiguo Zhong, Benshan Ma, Xiaolong Chen +5

ADEPT:用于灵巧机器人操作的预训练与强化学习
AI8月20日

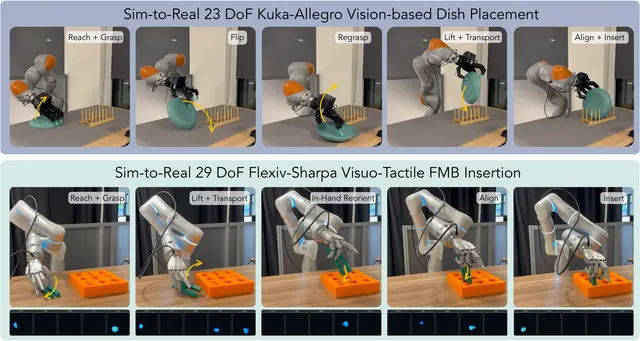
ADEPT:用于灵巧机器人操作的预训练与强化学习

Jayjun Lee, Jessica Yin, Asif Rana +7

利用隐藏几何从局部视图进行双臂机器人抓取
Robotics8月20日

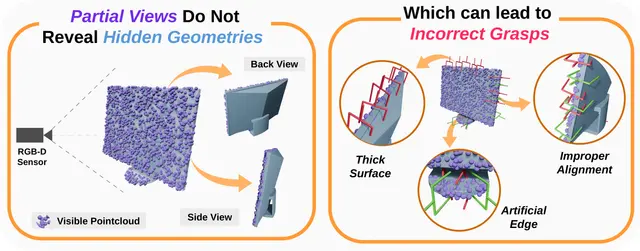
利用隐藏几何从局部视图进行双臂机器人抓取

搬运箱子、抬起托盘、移动椅子等日常任务,往往都需要两条机械臂协同配合,共同支撑、稳定并操控物体。

Ayush Kaura, Vignesh Vembar, Md Faizal Karim +2

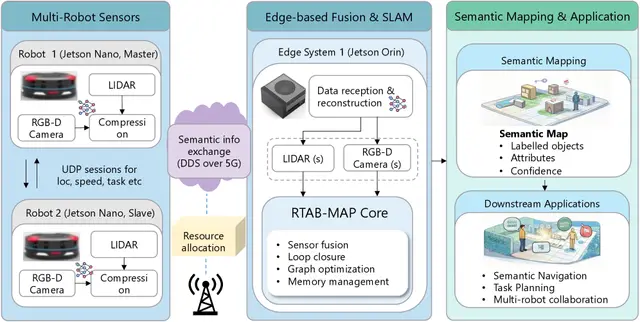
语义通信让机器人交换意义,而非原始数据
cobots8月19日

语义通信让机器人交换意义,而非原始数据

机器人—边缘端 5G 测试平台将摄像头画面压缩成语义令牌,让机器人团队共享场景含义,而不是传输原始视频。

Peizheng Li, Xinyi Lin, Sajida Gufran +1

采用分组规划的可扩展并行终身多智能体路径规划
AI8月19日

采用分组规划的可扩展并行终身多智能体路径规划

Alex DeWeese, Jiaoyang Li, Guannan Qu

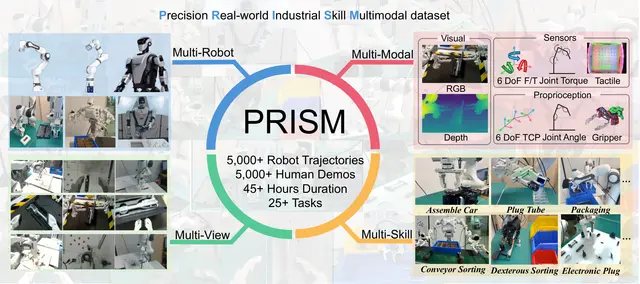
用于精密接触式工业机器人技能的 PRISM 数据集
Industrial8月19日

用于精密接触式工业机器人技能的 PRISM 数据集
Tengbo Yu, Jiahao Wu, Hanning Wang +4

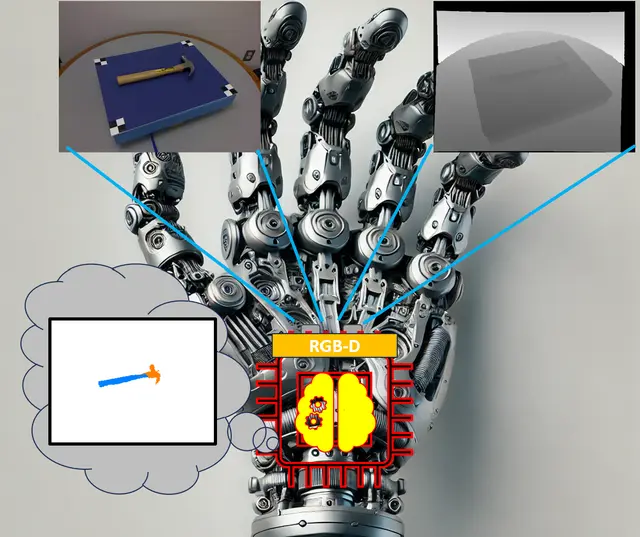
面向嵌入式设备的高效 RGB-D 可供性分割
AI8月18日

面向嵌入式设备的高效 RGB-D 可供性分割

通过硬件感知神经架构搜索与微调两种策略,可在 Jetson Nano 等嵌入式设备上实现 RGB-D 可供性分割的实时运行。

Edoardo Ragusa, Giovanni Paolo Canuti, Simone Lugani +2

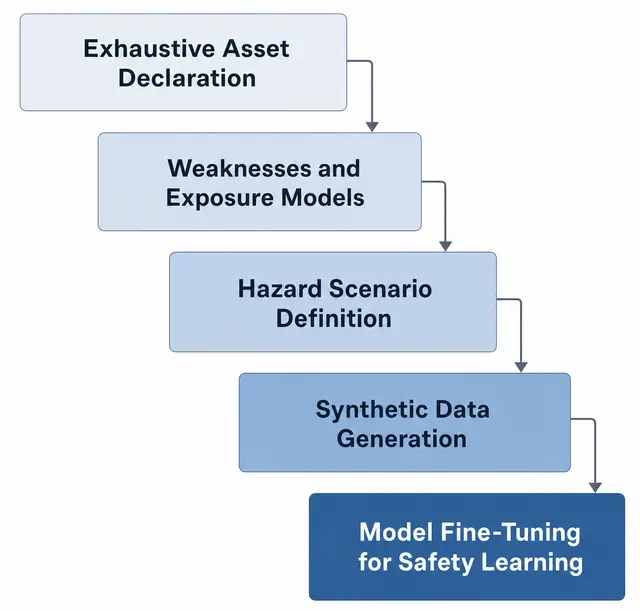
保障基础模型驱动的具身智能体安全:机器人领域的攻击、防御与评估
Robotics8月18日

保障基础模型驱动的具身智能体安全:机器人领域的攻击、防御与评估
基础模型带来的能力越强,机器人可能视为决策依据的输入范围也越广。

Jiawei Liu, Jiacheng Guo, Tian Zhang +4

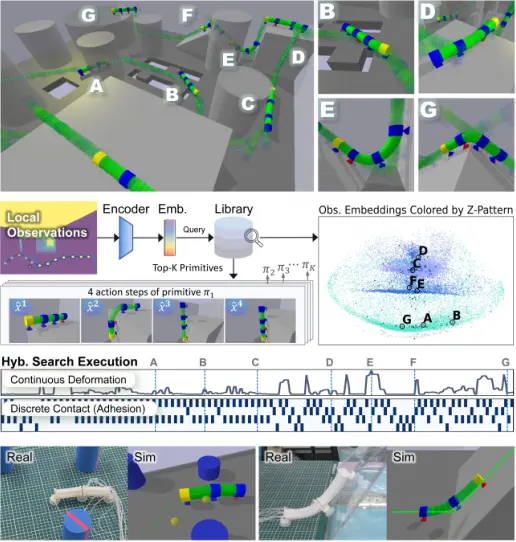
FlexWorm 助力吸附机器人规划复杂三维表面上的接触动作
Robotics8月18日

FlexWorm 助力吸附机器人规划复杂三维表面上的接触动作
Zili Tang, Tiecheng Guo, Qinyue Zhang +1

稀疏世界模型助力手术机器人完成长流程任务
Robotics8月17日

稀疏世界模型助力手术机器人完成长流程任务

Shuzhe Zhang, Xin Zhu, Yinling Qian +1

构建基于风险的安全包络,打造更安全的城市移动机器人
AI8月17日

构建基于风险的安全包络,打造更安全的城市移动机器人

安全是一种贯穿各层的系统属性:表现形式随抽象层级变化,但底层目标始终一致。

Alexei Odinokov, Rostislav Yavorskiy

狭窄路线中牵引挂车的安全认证导航
Robotics8月17日

狭窄路线中牵引挂车的安全认证导航

一种基于时空管的规划器通过考虑挂车摆动、多刚体运动学和允许修正,为牵引挂车路线提供安全认证。

Mohd. Faizuddin Faruqui, Ratnangshu Das, Ravi Kumar L +1

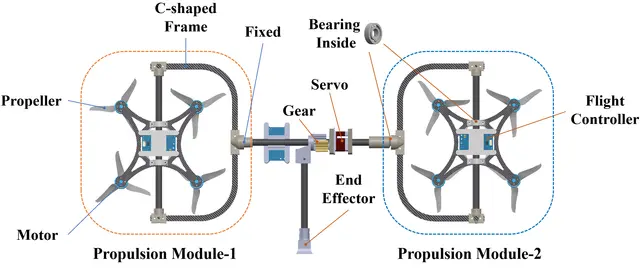
双四旋翼赋能高扭矩全驱动空中机器人开展工业操作
drones8月16日

双四旋翼赋能高扭矩全驱动空中机器人开展工业操作

Xuwei Yang, Ruoyu Ren, Ziqian Guo

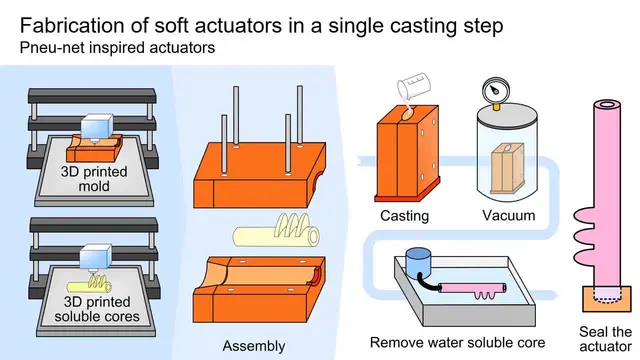
如何制造用于机器人的气密软体气动执行器
Industrial8月16日

如何制造用于机器人的气密软体气动执行器

Mohammed Abboodi

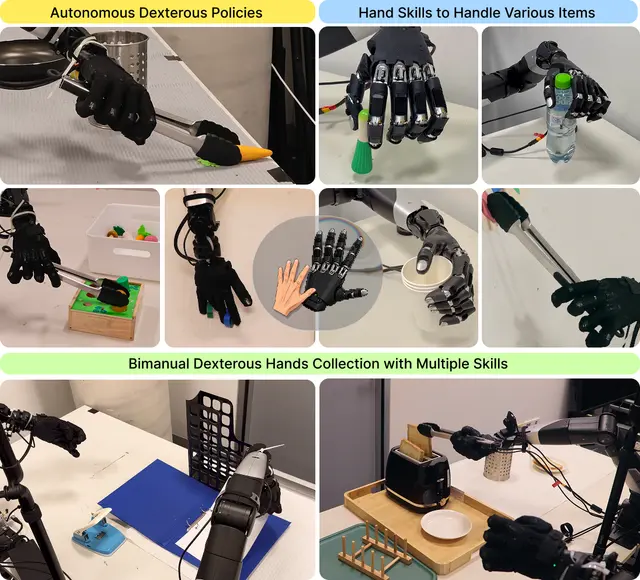
NestDex:副驾驶辅助的灵巧机器人嵌套策略
Robotics8月16日

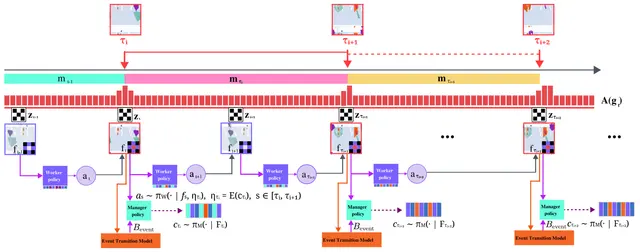
NestDex:副驾驶辅助的灵巧机器人嵌套策略
NestDex 的内层策略用于辅助示范采集,而非最终自主控制器;采集到的示范将训练同时控制机械臂与灵巧手的外层策略。

James Zhao, Jinhe Tang, Mingyuan Ba +1

触觉机器人手指助力双机械臂演奏古琴琴弦
Robotics8月15日

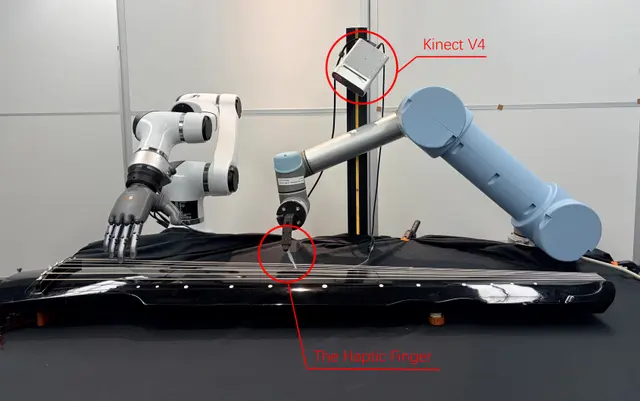
触觉机器人手指助力双机械臂演奏古琴琴弦

触觉机器人手指感知力度与振动,协调双机械臂演奏古琴空弦、泛音和按音,并以接触时刻触发另一只机械臂拨弦。

Tianwei Zhang, Hanming Yan, Yang Yang. Ziya Wang

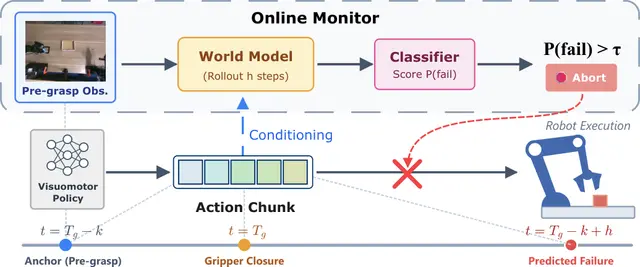
基于动作条件潜变量模型的接触前抓取监测
AI8月15日

基于动作条件潜变量模型的接触前抓取监测

Gehan Zheng, Matthew Johnson-Roberson, Weiming Zhi