Research Papers

最新机器人研究的通俗英语摘要,涵盖人形机器人、四足机器人、工业自动化和人工智能。
499 论文
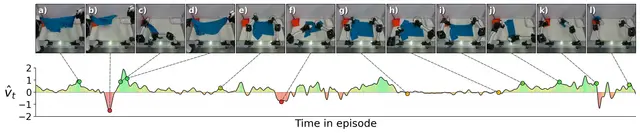
WARP-RM:基于视频时间扭曲的机器人任务进度自监督估计
Robotics6月29日

WARP-RM:基于视频时间扭曲的机器人任务进度自监督估计

WARP-RM是一种基于视觉的模型,通过自监督时间扭曲训练,直接从视觉观测估计机器人任务的密集进度速度。

Justin Yu, Andrew Goldberg, Kavish Kondap, Karim El-Refai +6

DexCompose:让一只机械手无需重新训练即可串联灵巧技能
AI6月29日

DexCompose:让一只机械手无需重新训练即可串联灵巧技能
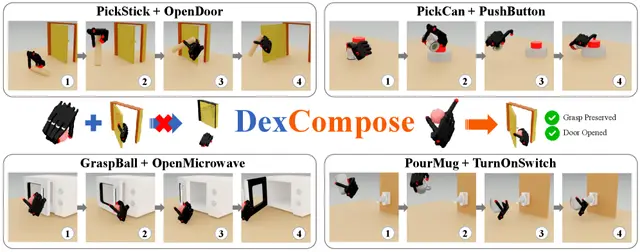
DexCompose 无需重新训练即可在一只手上组合灵巧操作策略,通过手指感知掩码和双残差稳定器实现超过90%的成功率。

Dihong Huang, Zhenyu Wei, Zhuxiu Xu +3

LA4VLA:教机器人不看指令也能执行任务
Robotics6月28日

LA4VLA:教机器人不看指令也能执行任务

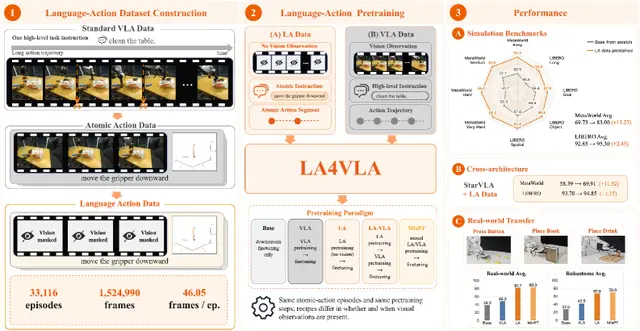
近期VLA模型常依赖视觉线索而非真正理解指令。LA4VLA通过训练时完全去除视觉,迫使机器人学习语言与动作的直接映射,大幅提升鲁棒性。

Tao Lin, Yuxin Du, Yiran Mao +13

OctoSense:自监督学习统一8种传感器,实现鲁棒机器人感知
Robotics6月28日

OctoSense:自监督学习统一8种传感器,实现鲁棒机器人感知
Anthony Bisulco, Jeremy Wang, Kostas Daniilidis +2

世界模型中的幻觉是可预测且可预防的
AI6月28日

世界模型中的幻觉是可预测且可预防的

Nicklas Hansen, Xiaolong Wang

VibeAct:利用振动实现机器人手部灵巧反应
Robotics6月27日

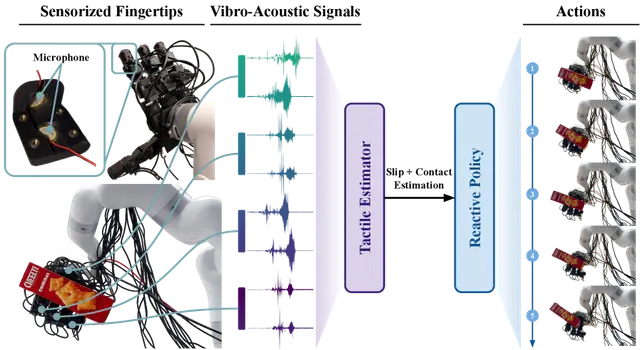
VibeAct:利用振动实现机器人手部灵巧反应
开放世界操作需要快速响应接触和滑动事件。当指尖首次接触时,或抓取从粘滞过渡到滑动时……

Yuemin Mao, Uksang Yoo, Jean Oh +2

新型强化学习方法让无人机无需重新训练即可在未知赛道上高速飞行
Robotics6月27日

新型强化学习方法让无人机无需重新训练即可在未知赛道上高速飞行
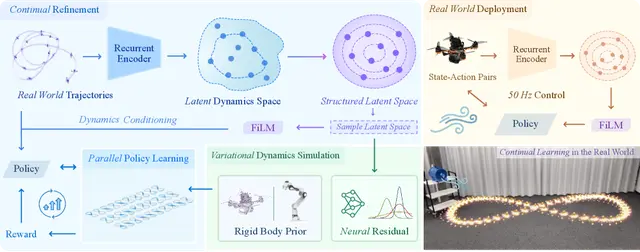
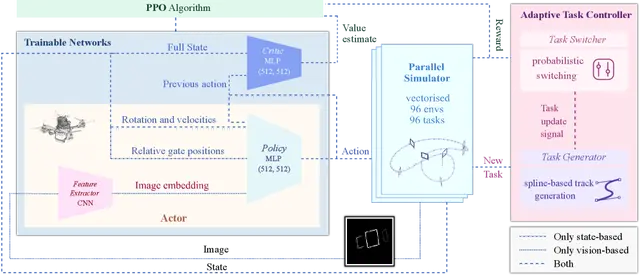
研究人员展示了无人机竞速的强化学习可以在不牺牲速度的情况下实现零样本泛化。

Jonathan Green, Jiaxu Xing, Nico Messikommer +2

持续机器人学习:实时适应动态变化的环境
Robotics6月27日

持续机器人学习:实时适应动态变化的环境

Jiaxu Xing, Zhiyuan Zhu, Yunfan Ren +4

RouterVLA:利用常规冒烟测试选择最佳机器人VLA模型
Robotics6月26日

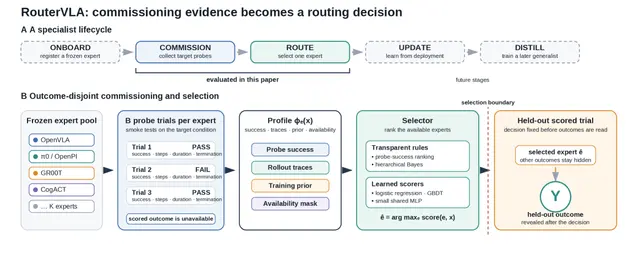
RouterVLA:利用常规冒烟测试选择最佳机器人VLA模型
Xingyu Ren, Chugang Yi, Ge Ma +1

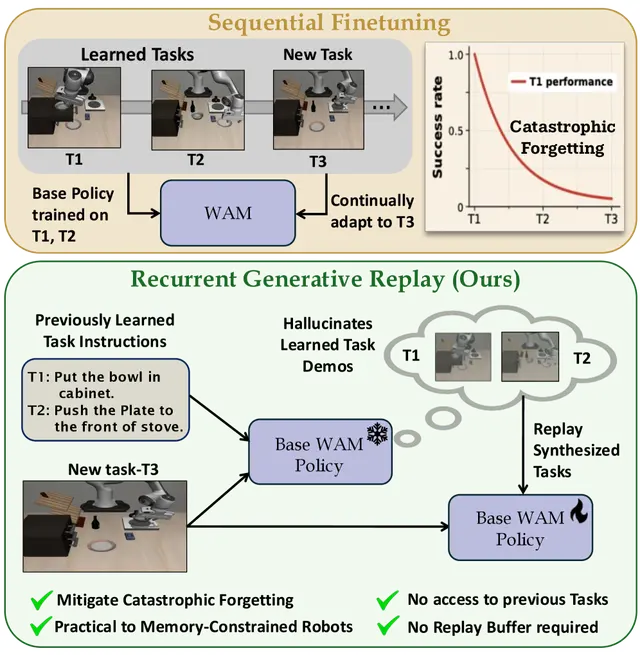
世界动作模型利用生成重放防止机器人遗忘
Robotics6月26日

世界动作模型利用生成重放防止机器人遗忘

我们提出了循环生成重放(ReGen),这是第一个利用世界动作模型(WAMs)的生成能力作为原生重放机制的持续学习框架。

Manish Kumar Govind, Dominick Reilly, Smit Patel +2

大规模开源数据集与工具包助力机器人行为克隆
Robotics6月26日

大规模开源数据集与工具包助力机器人行为克隆

ABC行为克隆工具包发布ABC-130K,包含13万个遥操作回合,为可扩展机器人行为克隆提供开源数据集与工具。

Arthur Allshire, Himanshu Gaurav Singh, Ritvik Singh +15

深度强化学习提升缆索驱动软体机械臂的计算效率
Robotics6月25日

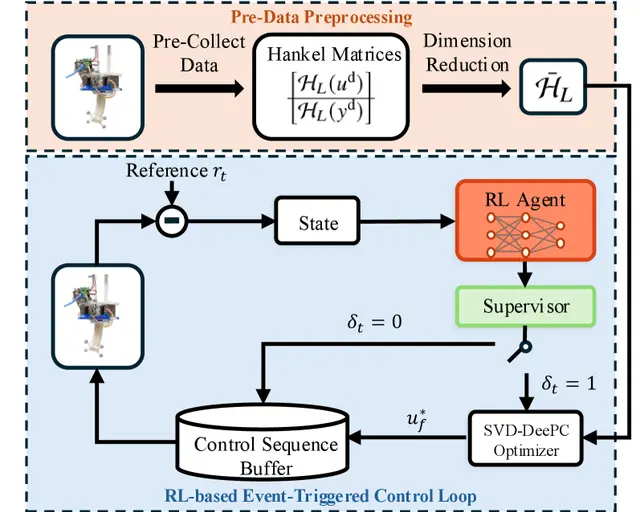
深度强化学习提升缆索驱动软体机械臂的计算效率

Cheng Ouyang, Moeen Ul Islam, Kaixiang Zhang +3

ForceBand:通过肌肉传感学习机器人用力操控
Robotics6月25日

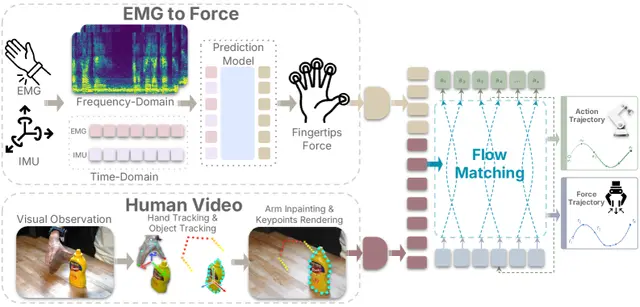
ForceBand:通过肌肉传感学习机器人用力操控
Botao He, Zhi Wang, Linna Kuang +8

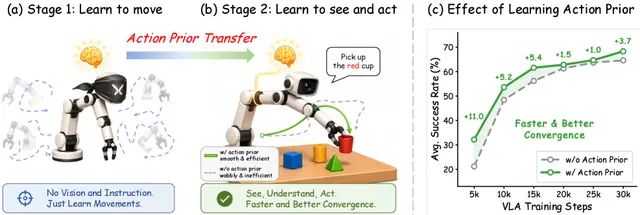
机器人先学动作感觉,再看和行动
AI6月25日

机器人先学动作感觉,再看和行动

一种两阶段训练框架在视觉-语言-动作训练之前引入专门的先验动作学习阶段。通过仅对无条件的动作轨迹训练基于流匹配的编码器-解码器动作模块,我们...

Dong Jing, Tianqi Zhang, Jiaqi Liu +5

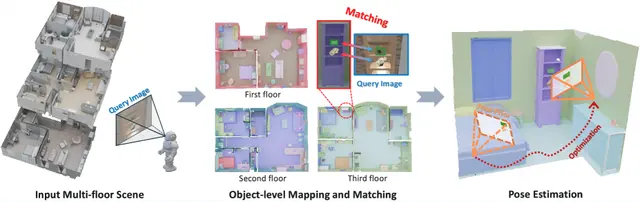
OpenReLoc:基于开放词汇理解的物体级相机重定位
Robotics6月24日

OpenReLoc:基于开放词汇理解的物体级相机重定位
OpenReLoc 利用开放词汇物体匹配和 LLM 描述,从单张图像鲁棒估计相机位姿,在真实室内场景中优于封闭词汇方法。

Zhaopeng Cui, Jiarui Hu, Jingbo Liu +7

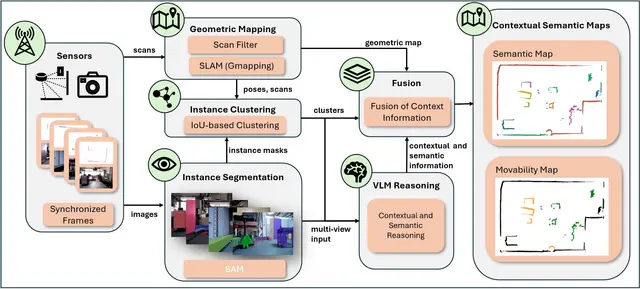
视觉语言模型赋予仓库机器人上下文感知语义地图
Warehouse6月24日

视觉语言模型赋予仓库机器人上下文感知语义地图
Marvin Rüdt, Hao Pang, Constantin Enke +2

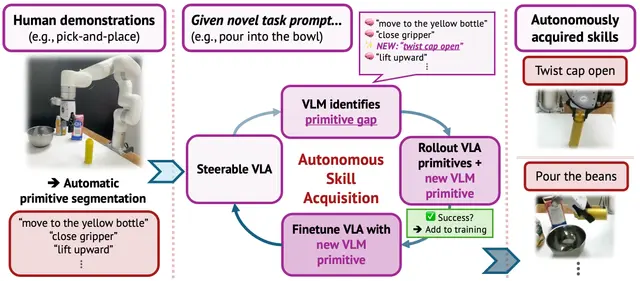
InSight:机器人如何无需人类帮助学习新技能
AI6月24日

InSight:机器人如何无需人类帮助学习新技能

Maggie Wang, Lars Osterberg, Stephen Tian +3

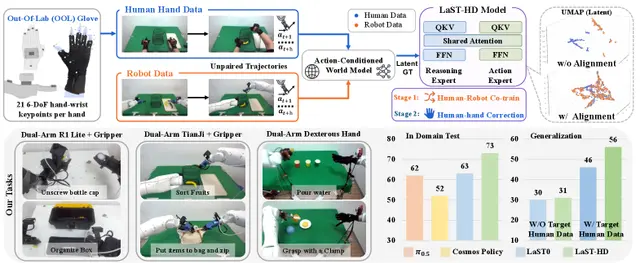
机器人从可扩展的人类手部数据中学习物理推理
Robotics6月23日

机器人从可扩展的人类手部数据中学习物理推理

研究人员开发了LaST-HD框架,让机器人通过观察人类手部演示学习复杂操作技能。通过将人类和机器人动作对齐到共享推理空间...

Jiaming Liu, Yinxi Wang, Chenyang Gu +15

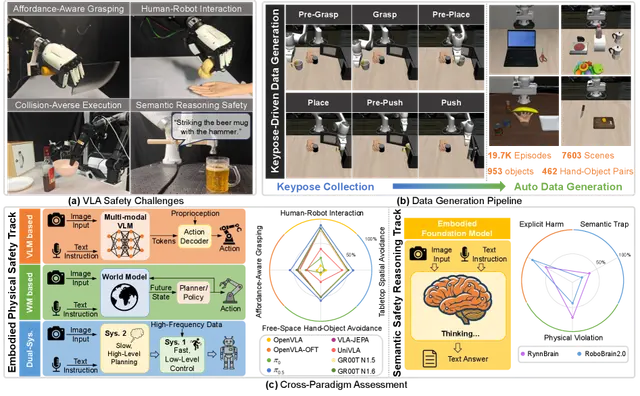
LIBERO-Safety基准测试:对视觉-语言-动作机器人进行物理与语义安全评估
Robotics6月23日

LIBERO-Safety基准测试:对视觉-语言-动作机器人进行物理与语义安全评估

研究人员推出LIBERO-Safety基准测试,系统评估视觉-语言-动作(VLA)模型在40个任务中处理物理和语义安全的能力,揭示泛化与安全的矛盾。

Rongxu Cui, Zongzheng Zhang, Jingrui Pang +11

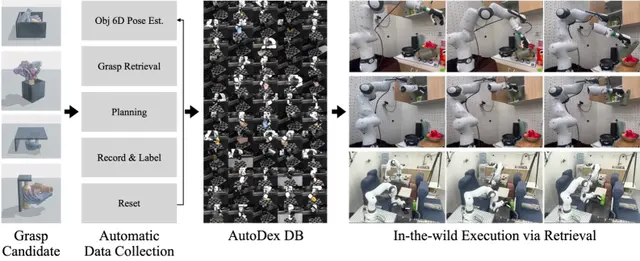
AutoDex:全自动灵巧抓取数据采集系统,每小时超75次试验
AI6月23日

AutoDex:全自动灵巧抓取数据采集系统,每小时超75次试验

Mingi Choi, Gunhee Kim, Jisoo Kim +4