Research Papers

最新机器人研究的通俗英语摘要,涵盖人形机器人、四足机器人、工业自动化和人工智能。
499 论文
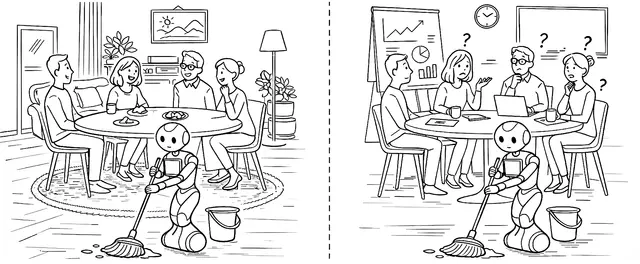
跨情境社会适宜机器人动作的持续学习
Robotics8月15日

跨情境社会适宜机器人动作的持续学习

本节介绍为探究相关研究问题而开展的实验,并说明评测数据集、指标及实现细节。

Rafal Robert Karpinski, Fethiye Irmak Dogan, Nikhil Churamani, Yiming Luo +3

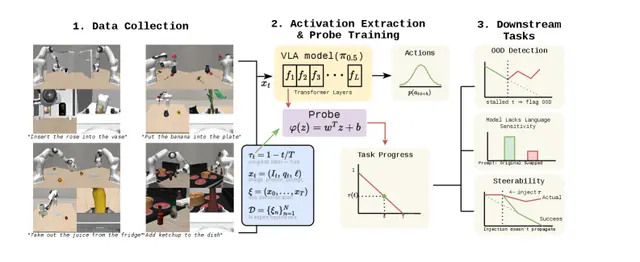
VLA 表征如何揭示任务进度并检测失败
Robotics8月14日

VLA 表征如何揭示任务进度并检测失败

任务进度在专家轨迹中单调递减,因此是运行时监控的重要信号,可用于发现进度停滞与分布外行为。

Atiksh Bhardwaj, Edward Weiyi Duan, Prithwish Dan +2

浏览器海洋滑翔机测试场让四维任务规划更易复现
Robotics8月14日

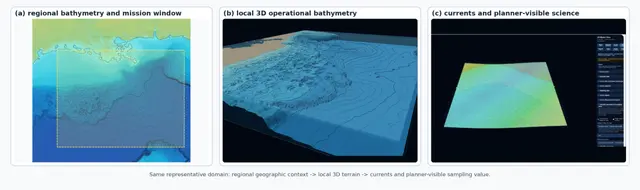
浏览器海洋滑翔机测试场让四维任务规划更易复现

基于浏览器的测试场让海洋滑翔机规划在相同任务、环境、执行规则和科学评分下实现可复现比较。

Edward Holmberg, Elias Ioup, Mahdi Abdelguerfi

HumanTracker:面向人类一致性的类人机器人运动跟踪基准
AI8月14日

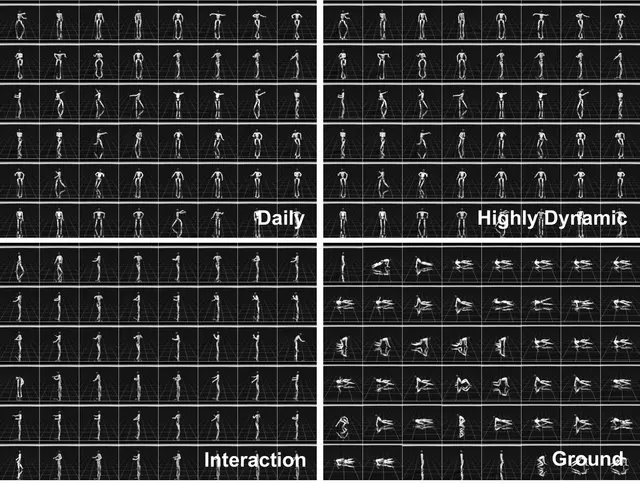
HumanTracker:面向人类一致性的类人机器人运动跟踪基准
Dairu Liu, Zekun Qi, Jiayu Zeng +11

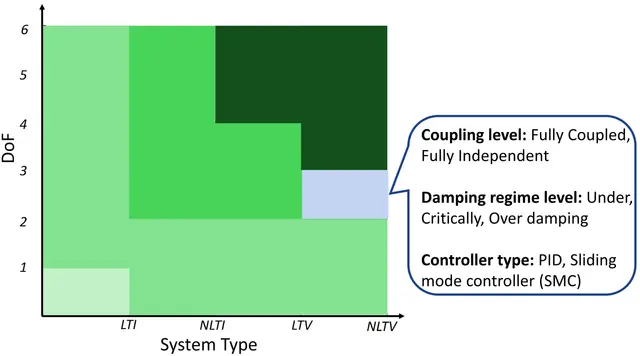
用于反馈控制器设计与推理蒸馏的语言模型基准测试
Robotics8月13日

用于反馈控制器设计与推理蒸馏的语言模型基准测试
Zhongchao Zhou, Yixuan Xie, Wenwei Yu +5

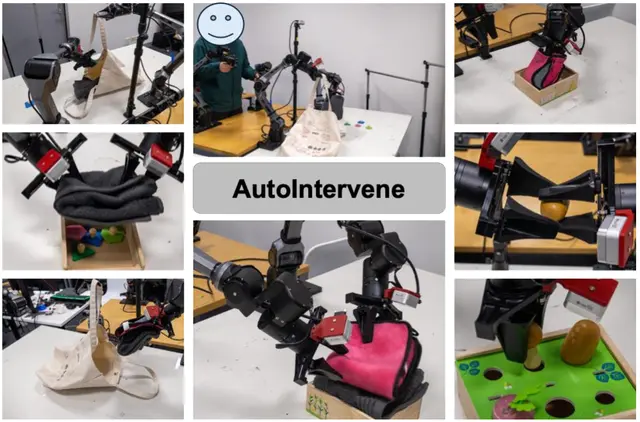
通过校准干预实现可靠的动作分块机器人策略部署
AI8月13日

通过校准干预实现可靠的动作分块机器人策略部署

AutoIntervene 是一种在线干预框架,通过校准切换、双向交接和针对性纠正监督,提升动作分块策略的部署可靠性。

Jinhe Tang, Weiming Zhi

基于学习的驾驶规划器让 AI 安全进入真实车辆
AI8月13日

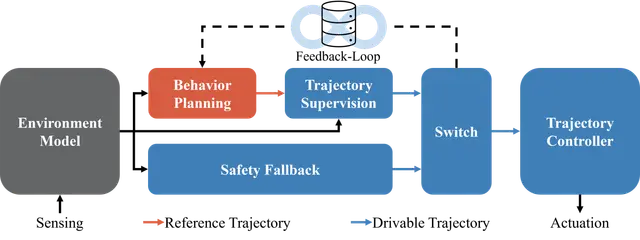
基于学习的驾驶规划器让 AI 安全进入真实车辆

一种混合式自动驾驶系统将学习型行为规划与基于优化的监督机制结合,并完成了真实车辆集成。

Jean-Pierre Busch, Guido Linden, Jan Bergmann +1

构建移动机器人紧凑语义地图的更智能方法
Robotics8月12日

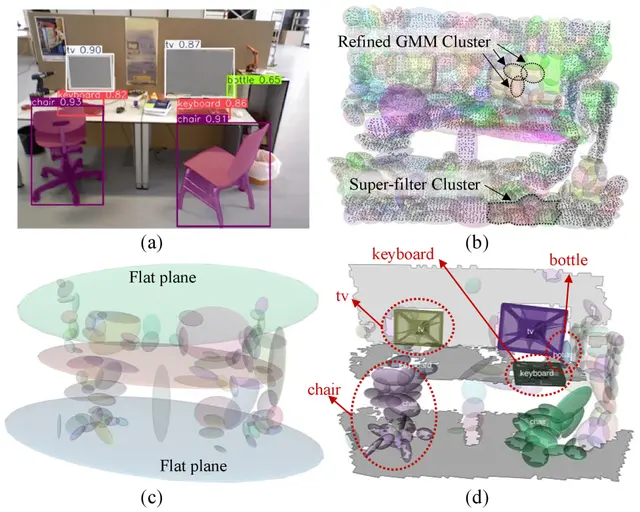
构建移动机器人紧凑语义地图的更智能方法

QiYing Deng, ZhongLai Wang, Yuan Gao +1

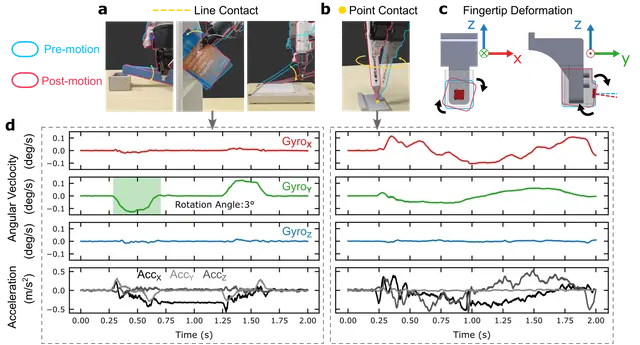
基于六维动态触觉感知的机器人瞬态接触检测与测距
Robotics8月12日

基于六维动态触觉感知的机器人瞬态接触检测与测距
Haowen Zheng, Yinghao Wu, Fuyuan Liu +2

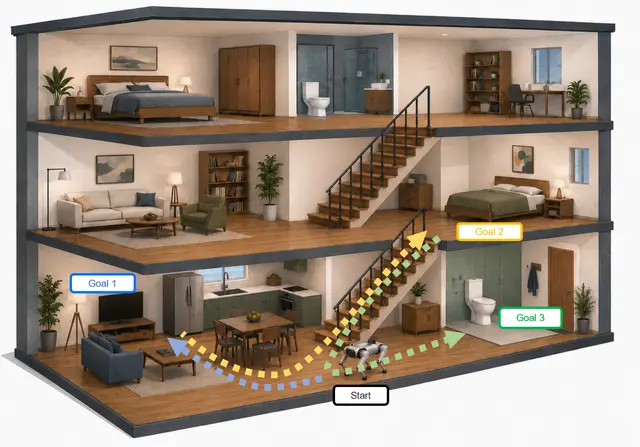
面向跨楼层多目标导航的持久化三维记忆
AI8月12日

面向跨楼层多目标导航的持久化三维记忆

我们提出 HM3D-MFMON,包含来自36个多楼层HM3D场景的927个三目标任务片段,其中288个任务片段必须跨楼层完成。

Zehui Li, Zihao Sun, Jiawei Xu +6

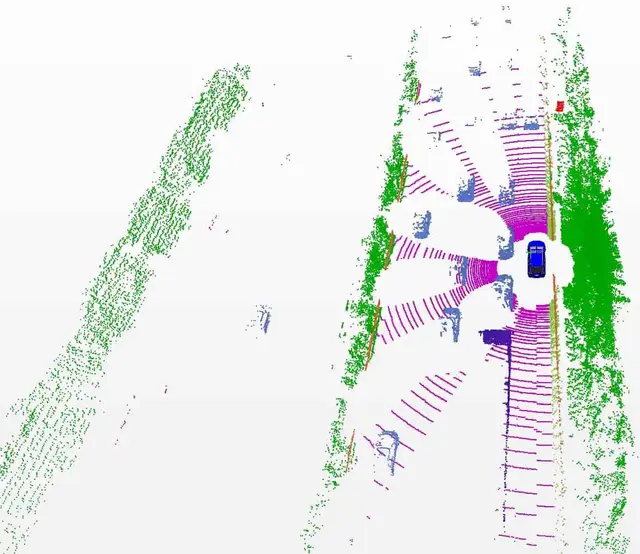
用于边缘分类的合成 LiDAR 数据与关键点下采样
AI8月11日

用于边缘分类的合成 LiDAR 数据与关键点下采样

在汽车感知领域,这类非结构化数据主要来自 LiDAR 传感器,用于测量车辆与周围空间之间的距离。

Niclas Meyer, Stefan Reitmann

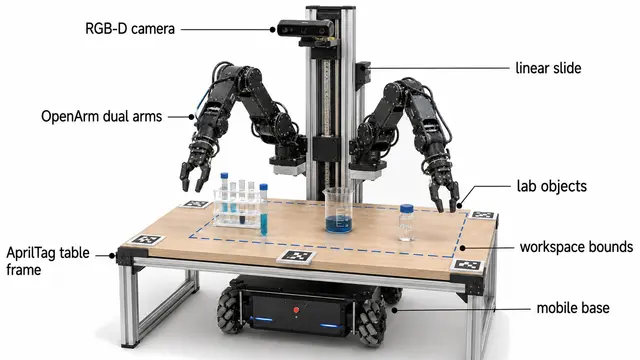
通过可审计的机器人表征交接与技能实现 OpenArm 移动操作
AI8月11日

通过可审计的机器人表征交接与技能实现 OpenArm 移动操作

Yang Shen, Chonghao Cheng, Ziyi Zhao +6

3D 场景记忆助力视觉语言机器人在闭环环境中导航
AI8月11日

3D 场景记忆助力视觉语言机器人在闭环环境中导航

Yuehao Huang, Yunzi Wu, Xiaotao Zhang +7

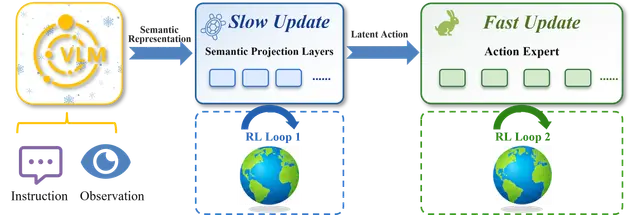
TEMPO:面向视觉-语言-动作机器人控制的解耦强化学习
Robotics8月10日

TEMPO:面向视觉-语言-动作机器人控制的解耦强化学习
本文提出TEMPO,一种面向视觉-语言-动作模型的语义-动作解耦强化学习后训练框架。

Ziheng Liu, Quantao Yang

面向故障容错四足运动的自适应步态时序
AI8月10日

面向故障容错四足运动的自适应步态时序

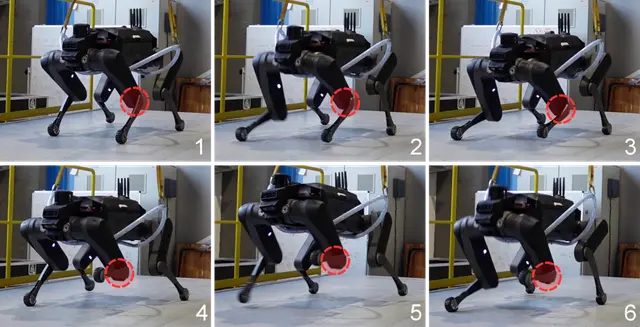
非对称 actor-critic 训练虽然有效,但特权观测与非特权观测之间过大的差距,可能限制策略学习复杂行为的能力。

Giovanbattista Gravina, Luca Rossini, Carlo Rizzardo +2

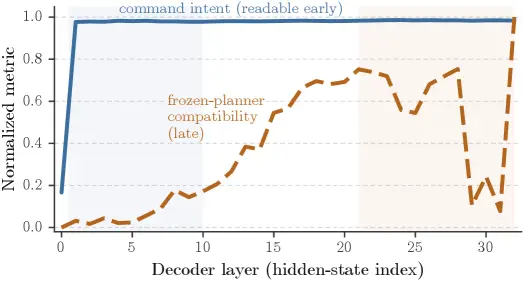
探究与裁剪驾驶视觉-语言-动作模型中的规划令牌
Robotics8月10日

探究与裁剪驾驶视觉-语言-动作模型中的规划令牌
Harisankar Babu, Benjamin Coors, Christopher Lang +3

面向可靠机器人操作的层级化后训练
Robotics8月9日

面向可靠机器人操作的层级化后训练

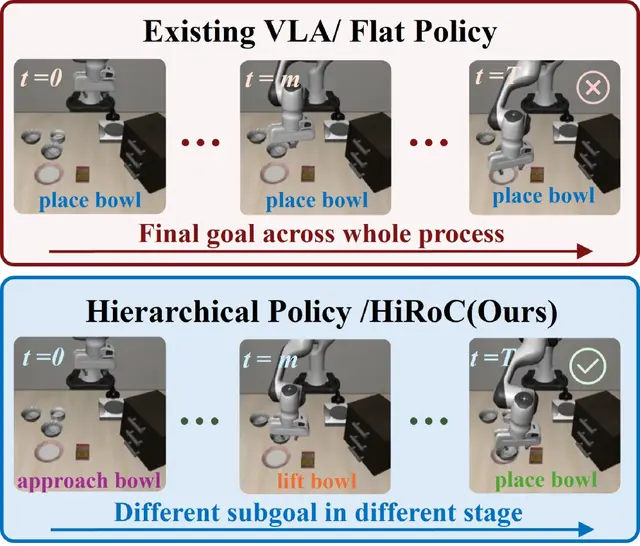
He Kong, Zengjue Chen, Qi Wang +6

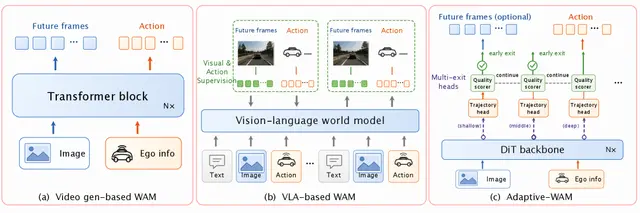
利用视频扩散特征进行自适应提前退出规划,提升驾驶机器人效率
Robotics8月9日

利用视频扩散特征进行自适应提前退出规划,提升驾驶机器人效率
在 NAVSIM v1 上,我们首先采用一致的固定退出点、单轨迹读出方案,测试模型对视频噪声水平和 DiT 深度的敏感性。

Sining Ang, Yuguang Yang, Yan Wang

测试零样本视觉—语言机器人控制中的视觉落地能力
AI8月9日

测试零样本视觉—语言机器人控制中的视觉落地能力

视觉—语言模型让联网自主系统中的零样本视觉控制成为颇具吸引力的方案。

J. de Curtò, Dayani Plasencia, Diego Sánchez +1

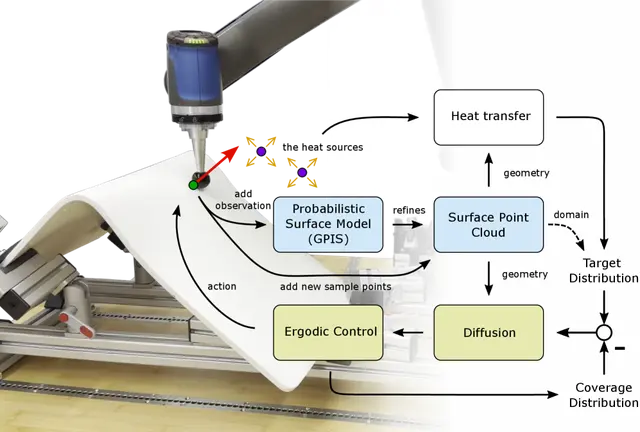
机器人无需地图也能借助遍历控制覆盖未知表面
Robotics8月8日

机器人无需地图也能借助遍历控制覆盖未知表面

Stefan Schneyer, Timo Bachmann, Maged Iskandar +4