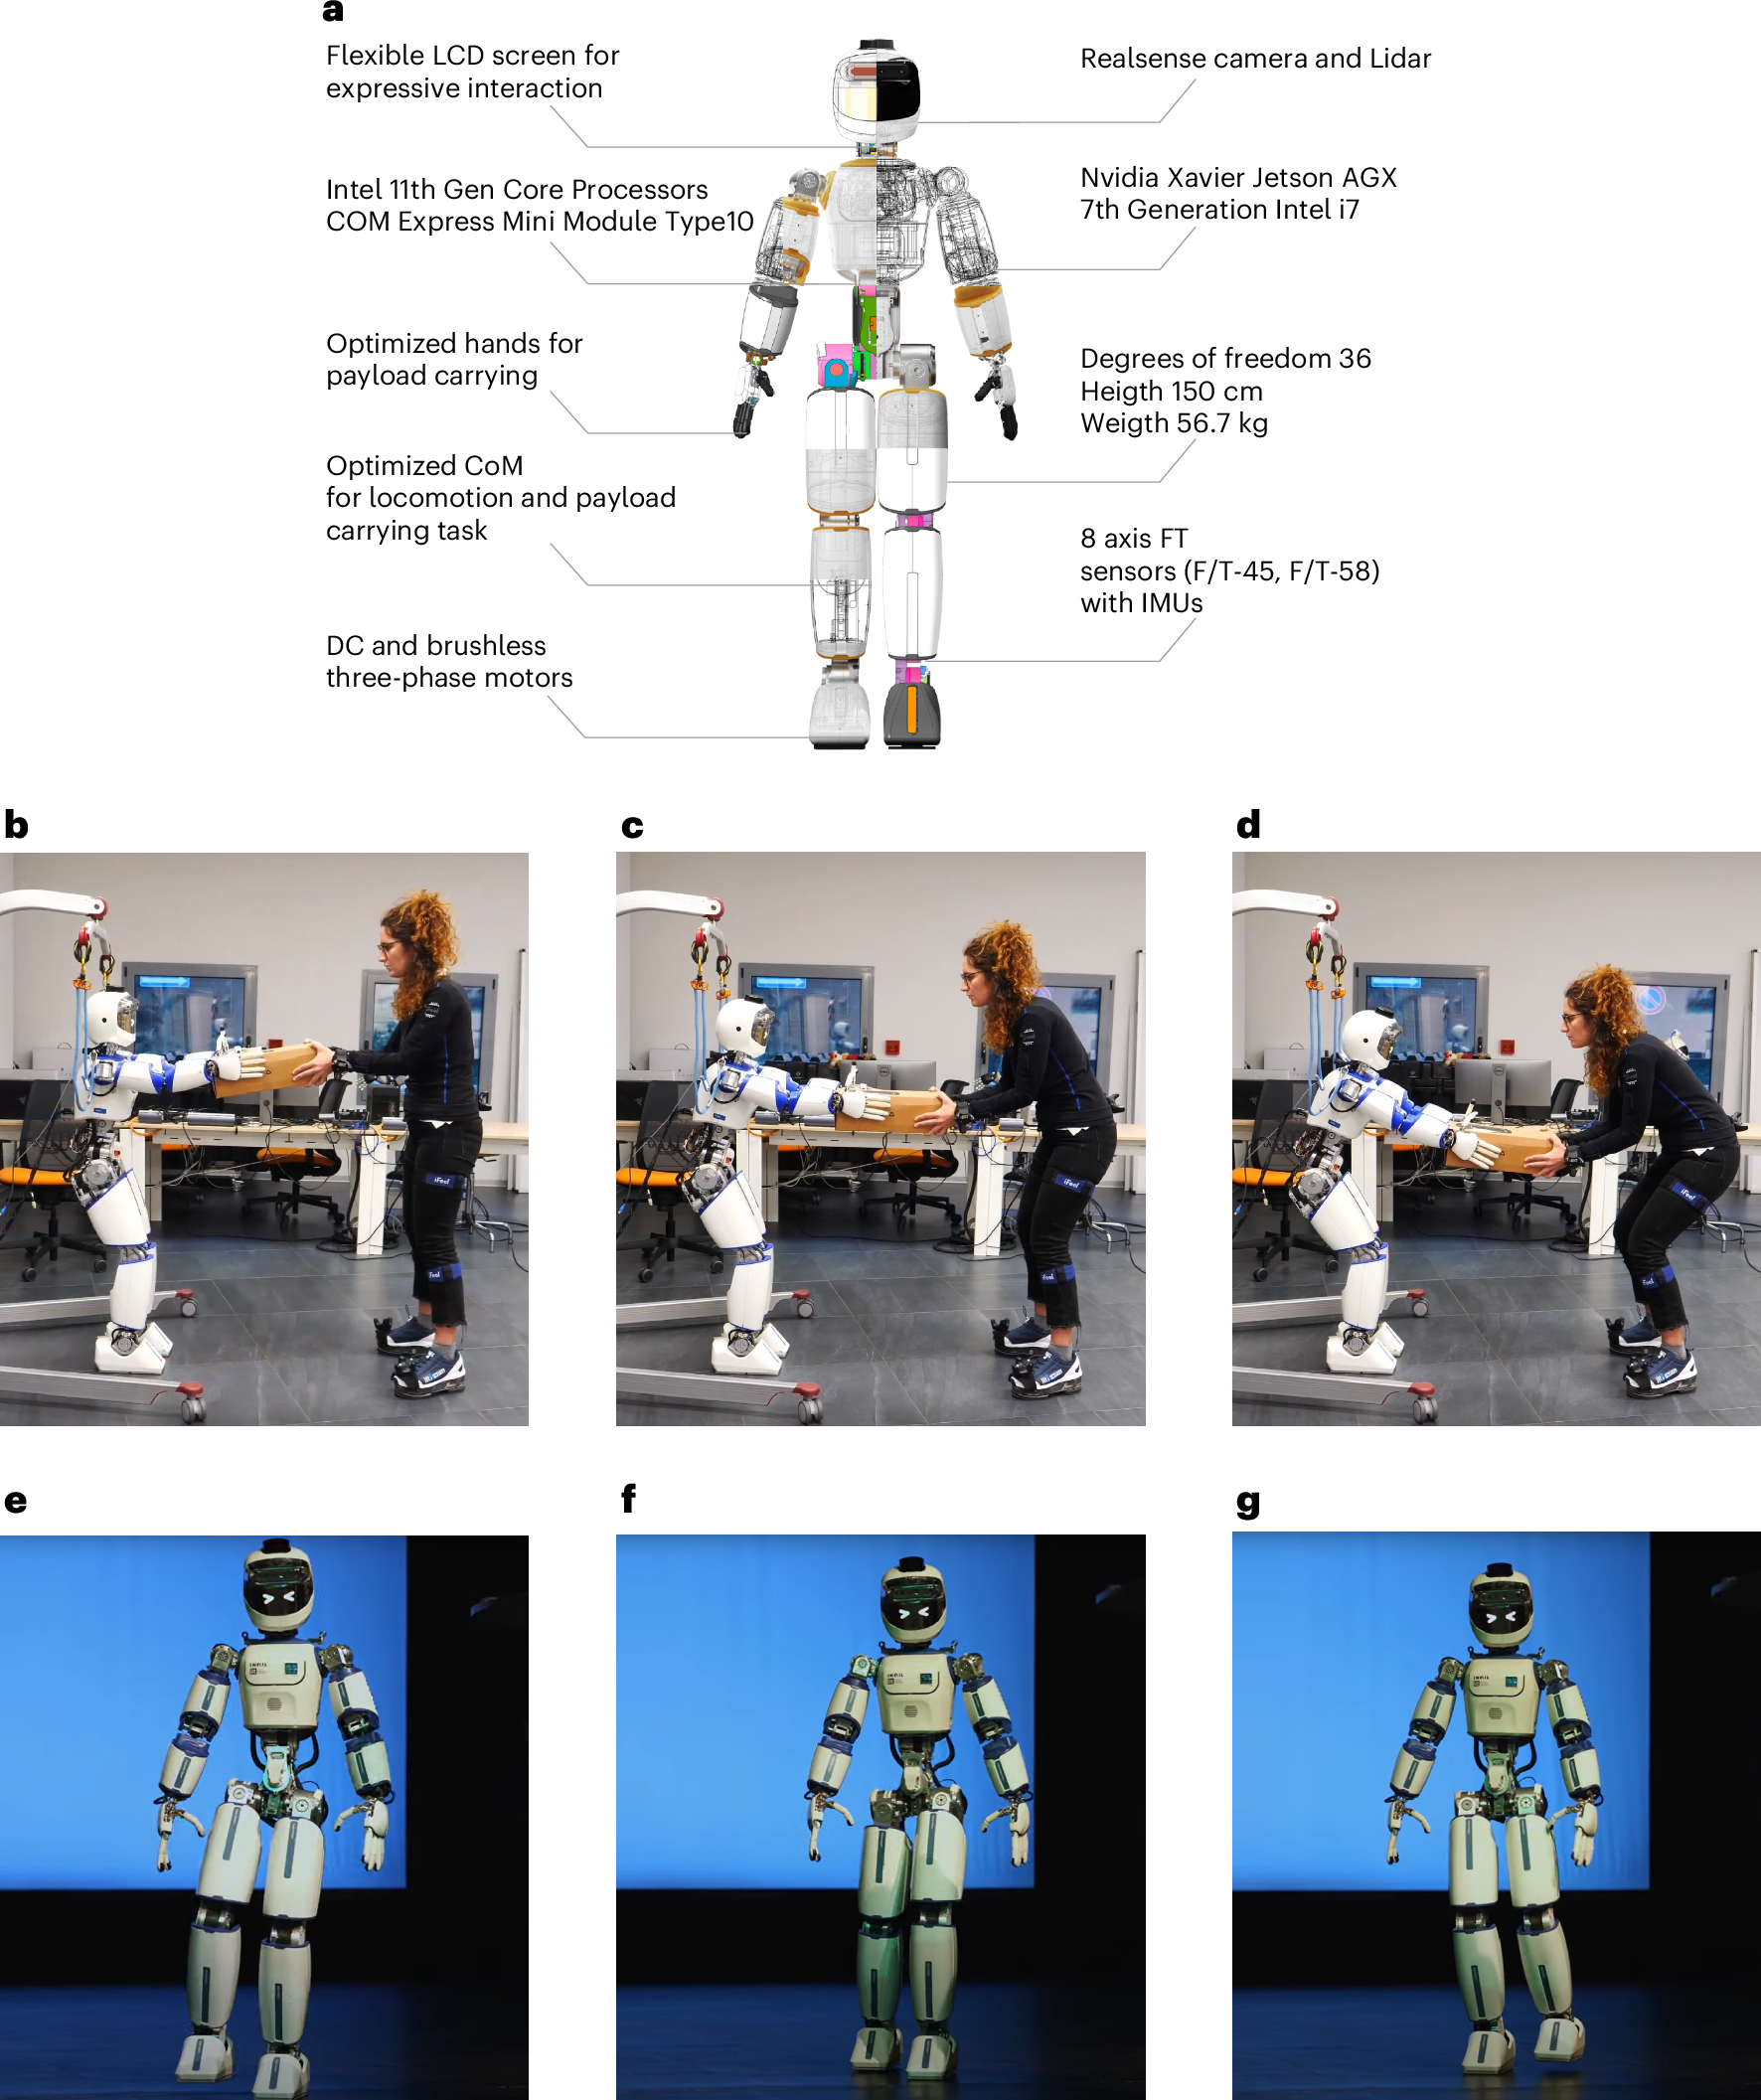
研究人员精确量化了所搬运物体的质量如何改变人形机器人的平衡能力——并找到了一个最佳点。该研究引入了两个可测量的阈值,即“临界质量”和“过渡质量”,并利用它们设计举升控制器,使其在仿真和硬件实验中都能稳定完成举升-保持和举升-释放任务。
目录
研究团队构建了什么
研究团队构建了一个分析框架,用于预测人形机器人在握持给定质量物体时能否保持平衡。该框架并非依赖启发式规则或黑箱学习,而是基于全身动力学——将机器人、所持物体以及机器人脚底与地面之间的分布式接触力建模为一个整体系统。
核心是平衡状态盆地(BSB),它是质心状态空间中的一个数学区域,定义了哪些位置和速度的组合能使机器人保持其站立足部接触。盆地内的任何状态都被证明是可平衡的;盆地外的状态则不可平衡。团队展示了该盆地如何根据物体质量、支撑面大小、执行器力矩限制和身体姿态而扩展或收缩。
从这一分析中,出现了两个实用的量:临界质量(平衡能力达到峰值时的质量)和过渡质量(平衡的限制因素发生切换时的质量)。这些阈值被编码为全身轨迹优化中的显式约束,从而产生在构造上保持在平衡包络内的举升动作。该方法在仿真和物理实验中分别使用全尺寸人形机器人和简化降阶机构进行了验证。

关键结果
核心发现是物体质量与平衡能力之间并非简单的线性关系。增加人形机器人的负载最初可以改善平衡,然后达到峰值,最后随着负载增加而恶化——这一结果与“越重越难”的常见假设相矛盾。
两个阈值定义了这种变化:
- 临界质量: 机器人平衡能力最强的物体负载。
- 过渡质量: 平衡限制因素发生切换时的负载,例如从脚底压力中心约束切换为执行器力矩限制。
该研究在不同支撑面、驱动能力和姿态下验证了BSB预测,系统地描绘了每种条件如何改变平衡边界。基于这些阈值构建的控制器成功地在仿真和硬件实验中处理了不同质量物体的举升-保持和举升-释放任务。降阶机构的解析预测与全尺寸人形机器人的行为匹配程度足以作为设计工具,而不仅仅是可视化工具。
实际结论直接明了:对于给定的人形机器人配置,存在一个最佳物体质量,了解这一点可以让控制器利用动量调节,而不是与之对抗。
工作原理
该框架从全身动力学模型开始,其中物体的质量参数被显式包含。机器人和物体构成一个单一铰接系统,地面接触被表示为分布式接触力(wrench)以及每个站立足部相应的压力中心。这种表述捕捉了物体质量如何耦合到系统的线性和角动量中——这些量最终决定机器人是倾倒还是保持稳定。
从这些动力学出发,团队构建了平衡状态盆地,将质心状态空间划分为可平衡和不可平衡区域。如果一个状态存在一个在规划周期内使得压力中心保持在支撑面内的可行控制输入(在执行器力矩限制内),则认为它是平衡的。由于物体质量以非线性方式进入动力学,盆地的边界会以静态质心计算所无法捕捉的方式变化。
临界质量和过渡质量来自跟踪BSB边界随物体质量增加时的变形。临界质量标志着平衡区域最大的配置。过渡质量标志着约束切换的点——通常从接触/压力中心约束切换为驱动约束。这两个量共同表征了利用物体动量辅助稳定与调节该动量所需增加的功之间的权衡。
最后,平衡状态作为显式阈值约束被施加到全身轨迹优化中的轨迹上。BSB不是使用软惩罚或学习启发式,而是作为硬性可行性过滤器:优化器只能产生状态保持在可平衡区域内的运动。这保证了举升轨迹在每一瞬间都满足平衡包络。

对机器人技术的重要性
对于部署人形机器人的运营团队来说,这项研究回答了一个基本问题:物体可以有多重,更轻总是更好吗?令人惊讶的结果——中等质量比非常轻的质量更容易平衡——对有效载荷规格、工具选择和任务规划有直接影响。
该框架还减少了对黑箱稳定性启发式方法的依赖。工程师可以离线计算平衡状态盆地,提取临界质量和过渡质量作为设计参数,并构建具有可证明平衡保证的控制器。同样的盆地概念不仅适用于人形机器人,也适用于任何需要在携带负载时调节动量的腿式或移动操作器。
对于比较平台的买家来说,这是一个有用的视角:与其只看单一最大有效载荷数字,不如关注平衡感知控制和已公布的稳定性裕度。在Robot Overflow上浏览人形机器人以了解此类平台。举升控制器直接对应物料搬运、拾取和放置以及码垛工作流程——测试的两种基本操作(举升-保持和举升-释放)正是仓库机器人每班执行数千次的运动,而二手工业机器人加装此类控制后也可能获得类似的提升。
局限性与未解问题
该分析将物体建模为刚体质量,并刚性附着于机器人,因此可变形、摆动或流体负载不在当前框架内。该研究还假设固定的、已知的接触配置;不包括动态行走、重新抓握或携带负载时行走的情况,在这种情况下支撑面会在任务中途发生变化。
关于在物体质量估计不确定或在线重新规划约束下,阈值如何变化的问题仍然存在。用于解析验证的降阶机制有所帮助,但将其发现实时映射回全身动力学仍是一个活跃的挑战。多接触场景(例如携带负载攀爬或蹲下)仍未得到测试。
常见问题解答
什么是平衡状态盆地?
平衡状态盆地是机器人质心状态空间中的一个区域,在该区域内机器人能够在保持所需脚部接触的同时保持平衡。盆地内的任何状态都被证明是可平衡的,其形状取决于物体质量、支撑面、执行器限制和姿态。
人形机器人平衡中的临界质量是什么?
临界质量是机器人平衡能力最强的物体质量。超过这个质量,平衡区域开始缩小。
什么是过渡质量?
过渡质量是平衡限制因素发生切换的阈值——例如从压力中心约束切换到执行器力矩限制。它告诉工程师在推动有效载荷极限时,应首先处理哪个物理约束。
更重的物体总是使人形机器人稳定性降低吗?
不——研究表明,平衡能力在临界质量之前随物体质量增加而改善。这一反直觉的结果意味着,中等有效载荷可能比非常轻的负载更容易平衡。
结论
这项研究将关于人形机器人有效载荷的长期假设——即更重总是意味着更难平衡——转变为具有明确设计阈值的可量化关系。对于选择机器人或规划举升任务的工程师来说,临界质量和过渡质量提供了稳定性感知操作的具体参数。预计平衡能力曲线将像有效载荷额定值一样在人形机器人规格中变得重要。
机器人有效载荷规格是否应该包含临界质量曲线,而不是单一最大额定值?