
GAVIS(Gaussian Splatting Anisotropic Visibility Field)라는 새로운 프레임워크는 3D 가우시안 스플래팅(3DGS)에 대한 실시간 불확실성 정량화를 초당 200프레임으로 가능하게 하면서, 동시에 로봇이 가장 유용한 다음 시점으로 안내합니다. 이 접근 방식은 최신 신경 렌더링의 가장 큰 격차 중 하나인 모델 예측이 신뢰할 수 없는 시점을 식별하는 문제를 해결합니다.
목차
연구진이 개발한 기술
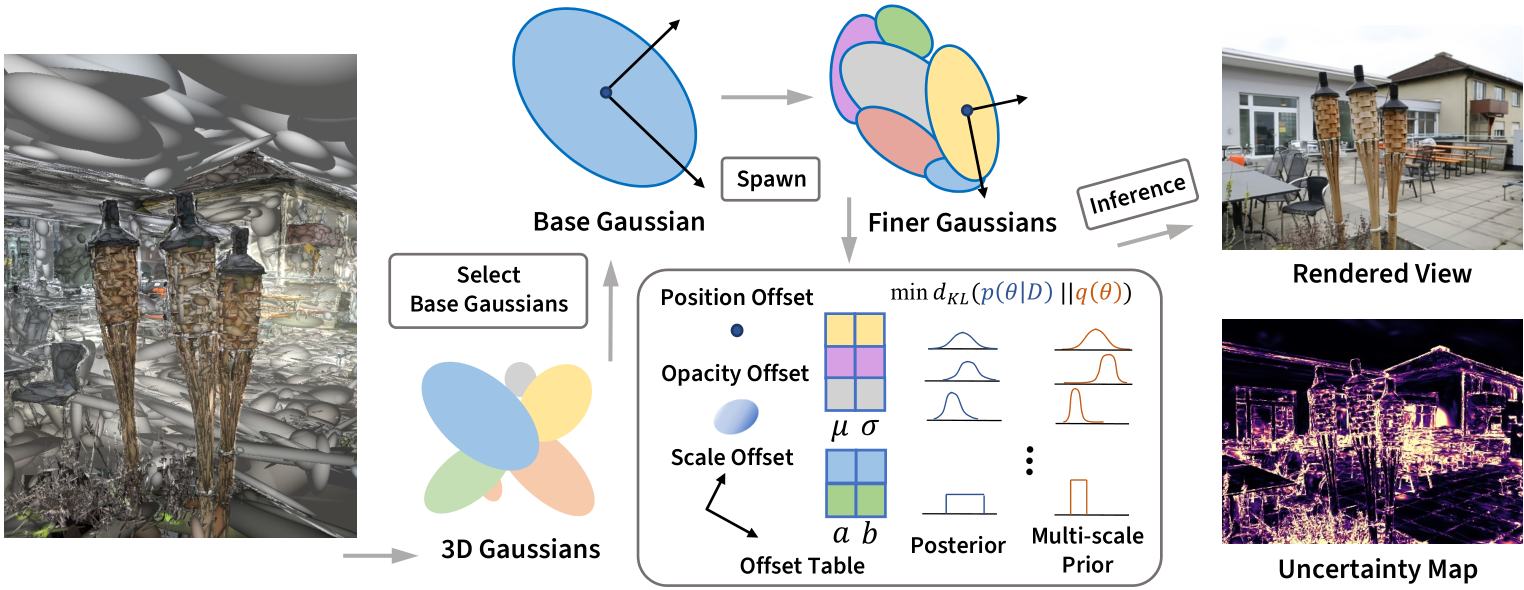
GAVIS는 3D 가우시안 스플래팅(3DGS)의 기본 구성 요소인 각 3D 가우시안 입자에 학습된 가시성 필드를 추가하는 혁신적인 프레임워크입니다. 구면 조화 함수로 표현된 이 가시성 필드는 훈련 뷰를 기반으로 각 입자가 다양한 방향에서 얼마나 잘 보이는지 포착합니다. 새로운 카메라 뷰를 합성할 때 GAVIS는 이 이방성 가시성을 베이지안 네트워크 기반 래스터라이저와 결합하여 렌더링된 이미지와 픽셀 수준의 불확실성 맵을 모두 실시간(200FPS)으로 생성합니다.
이 불확실성은 능동 매핑에 사용됩니다. 시스템은 정보 이득을 최대화하는 다음 시점을 선택하여 전체 장면 불확실성을 가장 효율적으로 줄일 수 있는 위치로 이동합니다. 결정적으로, GAVIS는 기존 3DGS 모델에 처음부터 재훈련 없이 사후 적용이 가능하여 현재 3DGS 파이프라인에 플러그 앤 플레이 방식으로 업그레이드할 수 있습니다.
주요 결과
GAVIS는 합성 및 실제 장면을 포함한 다양한 실내외 환경에서 평가되었습니다. 이 프레임워크는 재구성 정확도와 불확실성 예측 품질 모두에서 기존의 불확실성 인식 3DGS 방법(FisherRF, 불확실성 인식 변형 등)을 지속적으로 능가했습니다.
주요 성능 하이라이트:
- 실시간 추론: 합성 뷰에 대한 불확실성 정량화가 200FPS 이상으로 실행되어 이전의 샘플링 기반 또는 앙상블 기반 방법보다 수천 배 빠릅니다.
- 능동 매핑 개선: 시뮬레이션된 로봇이 환경을 탐색할 때, GAVIS가 선택한 시점은 무작위 또는 프론티어 기반 탐색 전략보다 훨씬 빠르게 재구성 오류를 줄였습니다.
- 사후 호환성: 사전 훈련된 표준 3DGS 모델에 GAVIS를 추가하면 추가 훈련 데이터 없이도 다운스트림 작업(예: 새로운 뷰 합성) 성능이 향상되었습니다.
- 이방성 모델링: 등방성 가시성 근사와 비교하여 구면 조화 기반 이방성 가시성이 방향적 폐색 패턴을 더 정확하게 포착하여 물체 가장자리 주변에 더 선명한 불확실성 경계를 생성했습니다.
작동 원리
GAVIS는 각 가우시안 입자에 가시성 필드를 부착하여 3D 가우시안 스플래팅을 확장합니다. 이 필드는 작은 구면 조화 계수 집합으로 인코딩됩니다. 포즈가 있는 이미지로 훈련하는 동안 이 계수는 해당 입자의 각도 가시성, 즉 각 방향에서 얼마나 많은 훈련 뷰가 입자를 관찰했는지를 학습합니다. 여러 방향에서 관찰된 입자는 해당 각도에 대해 낮은 불확실성을 가지며, 관찰되지 않은 영역은 높은 예측 불확실성을 받습니다.
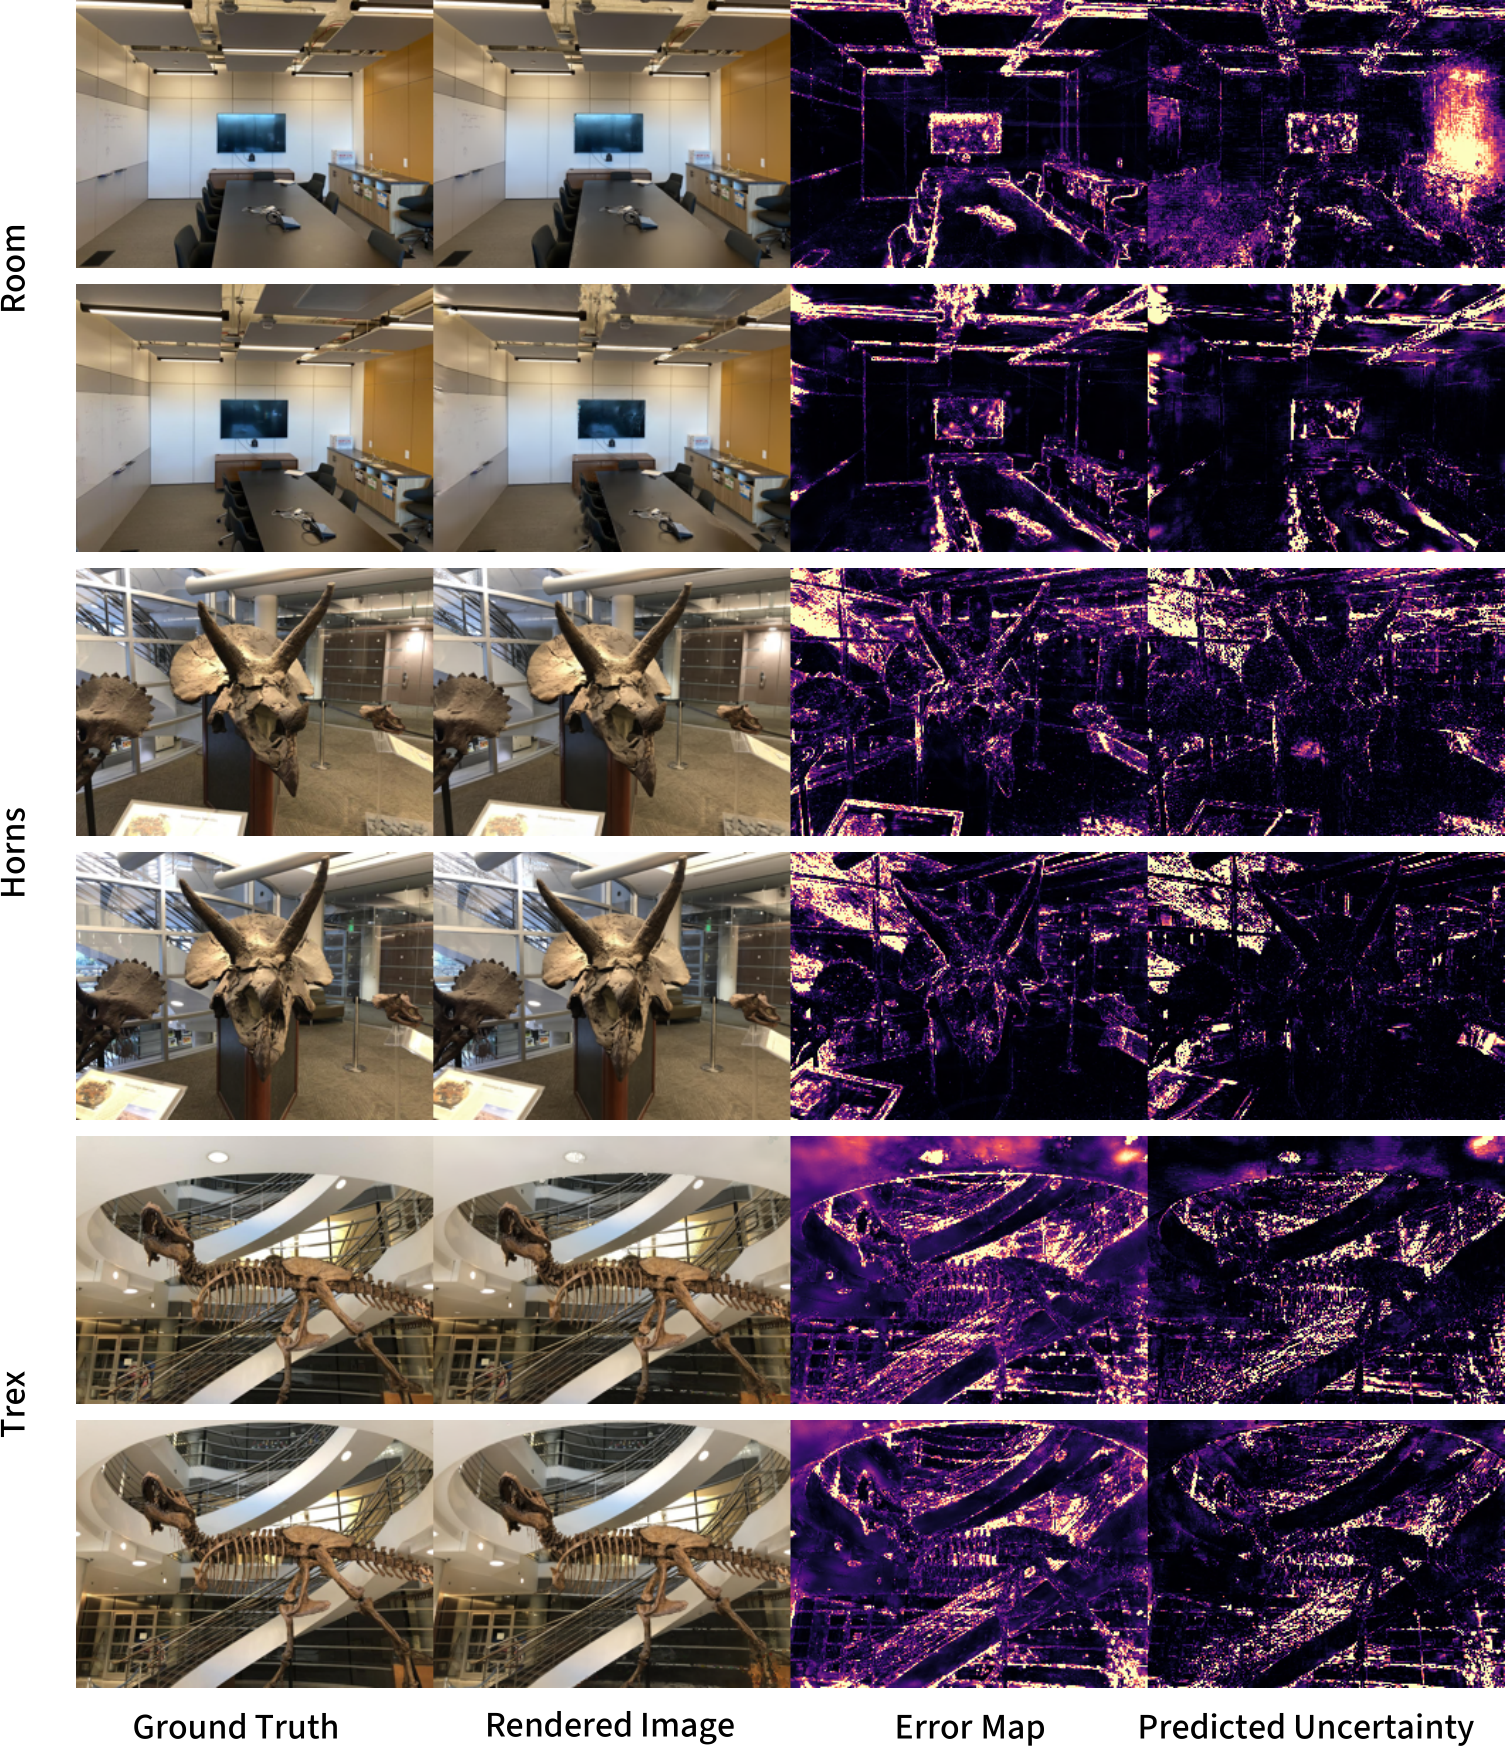
렌더링 중에 GAVIS는 각 가우시안의 속성(색상, 불투명도, 위치)을 점 추정이 아닌 분포로 취급하는 베이지안 네트워크를 사용합니다. 이방성 가시성 필드는 사전 확률로 작용합니다. 입자가 현재 시점에서 잘 관찰되지 않으면 해당 픽셀에 대한 기여도가 높은 불확실성으로 가중됩니다. 그런 다음 래스터라이저는 표준 알파 합성을 사용하여 이러한 입자별 불확실성을 결합하여 픽셀별 불확실성 맵을 생성합니다.
능동 매핑의 경우 시스템은 합성된 뷰의 모든 픽셀에 걸쳐 총 예측 불확실성 감소(정보 이득)를 계산하여 다음 시점 후보를 평가합니다. 가장 높은 이득을 가진 시점이 선택됩니다. 불확실성 계산이 빠르기(200FPS) 때문에 이 평가는 탐사 중 지연 없이 온라인으로 수행할 수 있습니다.
로봇 공학에서의 중요성
창고 로봇, 현장 로봇 또는 휴머노이드 로봇 등 알려지지 않은 환경을 탐색하는 자율 로봇에게는 자신이 모르는 것을 아는 능력이 중요합니다. 표준 3DGS를 사용하는 로봇은 보이지 않는 영역에 존재하지 않는 벽을 자신 있게 렌더링할 수 있습니다. GAVIS는 그러한 예측을 불확실성으로 표시하여 더 안전한 경로 계획과 효율적인 탐색을 가능하게 합니다.
중고 협동로봇을 이용한 품질 검사 또는 창고 로봇을 이용한 매핑과 같은 산업 응용 분야에서 능동 매핑은 정확한 3D 모델을 구축하는 데 필요한 시간을 직접적으로 줄입니다. 모든 구석을 수동으로 주행하는 대신 로봇은 정보 이득이 가장 높은 영역으로 자동 이동합니다. 이는 더 빠른 설정, 낭비 감소, 운영 비용 절감으로 이어집니다.
사후 호환성은 특히 실용적입니다. 이미 3DGS 파이프라인(예: 디지털 트윈)을 사용하는 기업은 전체 시스템을 재구축하지 않고도 GAVIS를 불확실성 계층으로 추가할 수 있습니다.
한계 및 향후 과제
GAVIS는 훈련 뷰가 잘 분포되어 있다고 가정합니다. 큰 폐색 간격이 있는 극도로 희소한 뷰는 여전히 신뢰할 수 없는 불확실성 추정을 생성할 수 있습니다. 가시성 필드 학습은 또한 훈련 데이터에 충분한 방향 다양성이 필요합니다. 순수 전방 카메라 경로에서는 성능이 저하됩니다.
능동 매핑 성능은 베이지안 네트워크 근사의 품질에 따라 달라집니다. 향후 연구에서는 더 표현력 있는 불확실성 모델을 탐구할 수 있습니다. 또한 GAVIS는 현재 RGB 장면에 초점을 맞추고 있습니다. 다중 모달 센서(깊이, 열)로의 확장은 여전히 과제로 남아 있습니다. 구면 조화 계수의 계산 오버헤드는 작지만 0은 아닙니다. 수백만 개의 입자가 있는 매우 큰 장면에서는 메모리가 병목 현상이 될 수 있습니다.
자주 묻는 질문
GAVIS가 해결하는 문제는 무엇인가요? 3D 가우시안 스플래팅 모델이 렌더링된 각 픽셀에 대한 자체 불확실성을 정량화할 수 있는 능력을 제공하여 로봇이 신뢰할 수 없는 예측을 식별하고 유용한 미래 시점을 계획할 수 있게 합니다.
기존 3DGS 모델과 함께 GAVIS를 사용할 수 있나요? 네, GAVIS는 사전 훈련된 3DGS 모델에 처음부터 재훈련 없이 사후 적용할 수 있어 실용적인 업그레이드입니다.
불확실성 계산 속도는 얼마나 되나요? GAVIS는 초당 200프레임 이상으로 불확실성 맵을 생성하여 실시간 로봇 계획 루프에 충분히 빠릅니다.
GAVIS를 실행하는 데 필요한 하드웨어는 무엇인가요? 효율적인 구면 조화 및 베이지안 네트워크 계산 덕분에 표준 GPU(예: NVIDIA RTX 3080 이상)에서 실행됩니다.
결론
GAVIS는 각 입자에 대한 이방성 가시성을 모델링하여 3D 가우시안 스플래팅에 원칙적인 실시간 불확실성 정량화를 제공합니다. 속도, 정확성, 사후 호환성의 조합은 로봇 공학에서 자율 탐사와 안전한 내비게이션을 지원하는 강력한 후보입니다. 이 프레임워크는 고품질 렌더링과 실행 가능한 신뢰도 추정 간의 중요한 격차를 해소합니다.