
复杂的软体气动执行器即使外形看起来正确,也可能无法正常工作:泄漏、通道堵塞、粘接不牢或柔顺性不足,都可能让机器人失去实用价值。Mohammed Abboodi 的制造研究比较了多种加工路线,并说明了为什么熔融沉积成型(FDM)最具适应性——前提是对打印路径、壁面结构和无需支撑的几何形状进行有针对性的优化,以满足气密性能要求。
目录
研究人员制造并测试了什么?
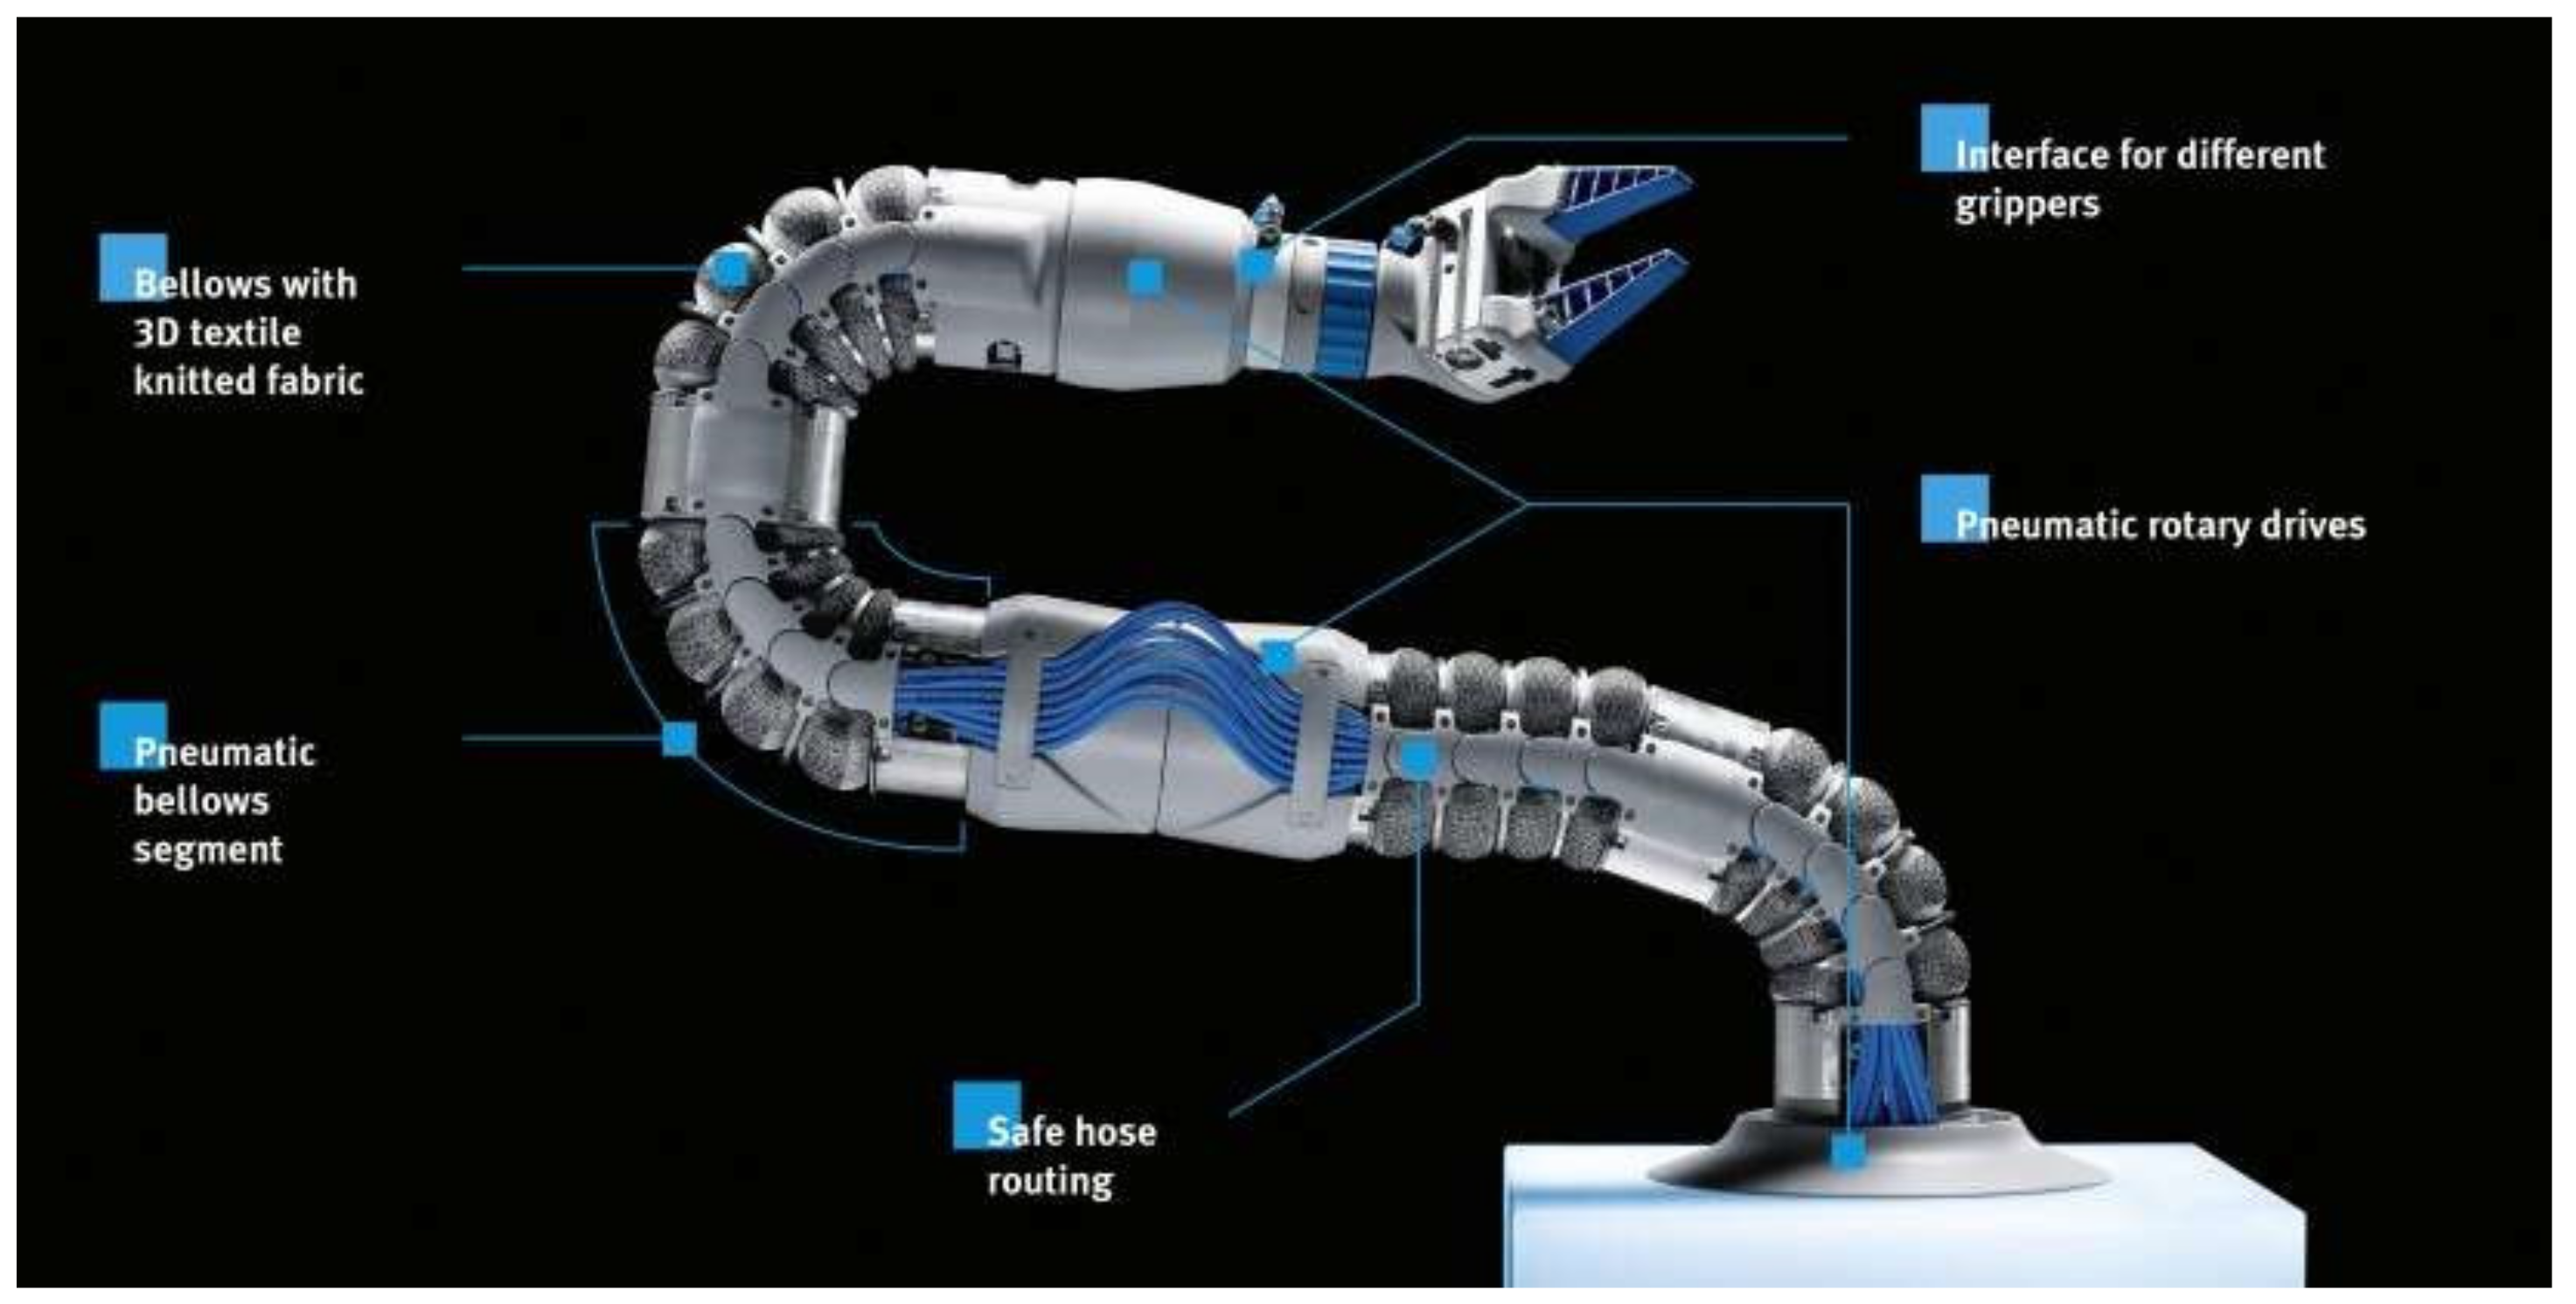
这项研究并没有推出某一款具体的机器人,而是建立了一套针对复杂软体气动执行器的制造评估框架。软体气动执行器是一类在空气压力进入内部腔室后发生形变的柔性结构,可用于驱动夹爪、人工肌肉、阀门及其他机构。但由于内部通道封闭,其制造和检测都颇为困难。
评估分为四个阶段:工艺筛选、基准制造、失效分析和工艺改进。这样的流程可以区分工艺本身的固有限制,以及由机器参数、材料处理或制造流程造成的缺陷。测试路线包括热缩成型、硅胶浇注、粉末增材制造、液态增材制造和 FDM。
每种工艺都依据相同的实际要求进行评判:几何保真度、柔顺性、结构完整性和气密性。几何保真度是指成品是否符合预期的腔室与通道布局;柔顺性是指执行器在压力作用下是否仍能充分弯曲变形;结构完整性是指它能否承受搬运和加压;气密性则意味着内部空气能够留在预定通道内。
核心制造问题并不只是“哪种工艺能做出最复杂的形状”,而是“哪种工艺能够在不产生无法触及的空腔、残留材料、不可靠接口或妨碍密封的缺陷的情况下,完整制造出执行器的整体结构”。
主要结果是什么?
FDM 被证明是最具适应性的制造路线,因为通过持续优化工艺,可以逐步减少其主要缺陷。这并不意味着 FDM 能够自动制造出气密执行器,而是说明在保留复杂执行器几何结构的同时,FDM 为纠正制造问题提供了最清晰的改进路径。
其他方法面临的障碍则更为根本。热缩成型难以准确复现细节丰富的几何形状;硅胶浇注高度依赖模具的可达性以及粘接界面的可靠性;粉末工艺可能将残余材料留在封闭通道内,而这些材料往往很难甚至无法清除。研究中采用的数字光处理系统,则受到材料性能和打印后处理要求的限制。
其中一个最重要的发现涉及壁面设计。气密性不仅取决于名义壁厚,还取决于构成壁面的挤出路径布局。换句话说,如果沉积材料形成了有利于空气逸出的路径,即使壁面更厚,也不一定能实现更好的密封。
研究还确认,无需支撑的几何结构是一项重要的设计优势。当内部表面无法触及、因而无法清洁或精加工时,执行器就必须从设计上避免制造支撑,以及任何无法完成的后处理步骤。
制造评估如何进行?
评估首先将执行器结构与各制造工艺的能力及失效模式进行匹配。复杂的气动执行器通常包含封闭气道、柔性薄壁、连接端口、弯曲部位和可变形腔室。每一项特征都对应着具体的制造要求:通道必须保持畅通,壁面必须连续,接缝必须密封,最终结构还要能够弯曲变形。
工艺筛选用于判断某种方法是否能够实际制造所需几何结构。基准制造则揭示在常规或初始参数下会出现什么问题。失效分析关注具体缺陷,而不是把每个失败样件都视为整个工艺不可行的证据。工艺改进阶段则检验能否通过调整制造方法来减少这些缺陷。
对于 FDM 而言,执行器由一系列逐层沉积的挤出路径构成。这些路径决定相邻材料线能否连接、拐角能否填充,以及微小间隙是否会形成泄漏通道。因此,研究将挤出路径的结构视为执行器功能设计的一部分,而不只是机器参数。
内部可达性同样遵循这一逻辑。粉末制造能够形成封闭通道,却可能在其中留下松散材料;浇注可以制造柔软的硅胶部件,但脱模和粘接接缝会成为关键限制;数字光处理能够生成细节丰富的形状,但树脂特性和后处理要求会影响成品能否承受反复变形。
这种以工艺为先的思路形成了一套面向制造的设计流程:
- 明确执行器的腔室、通道、柔性和密封要求。
- 确定哪些制造路线能够触及并复现这些特征。
- 制造基准样件,并记录其失效模式。
- 通过工艺和几何结构调整,改进可以纠正的缺陷。
- 选择其局限性与执行器结构最匹配的制造路线。
这对机器人技术为何重要?
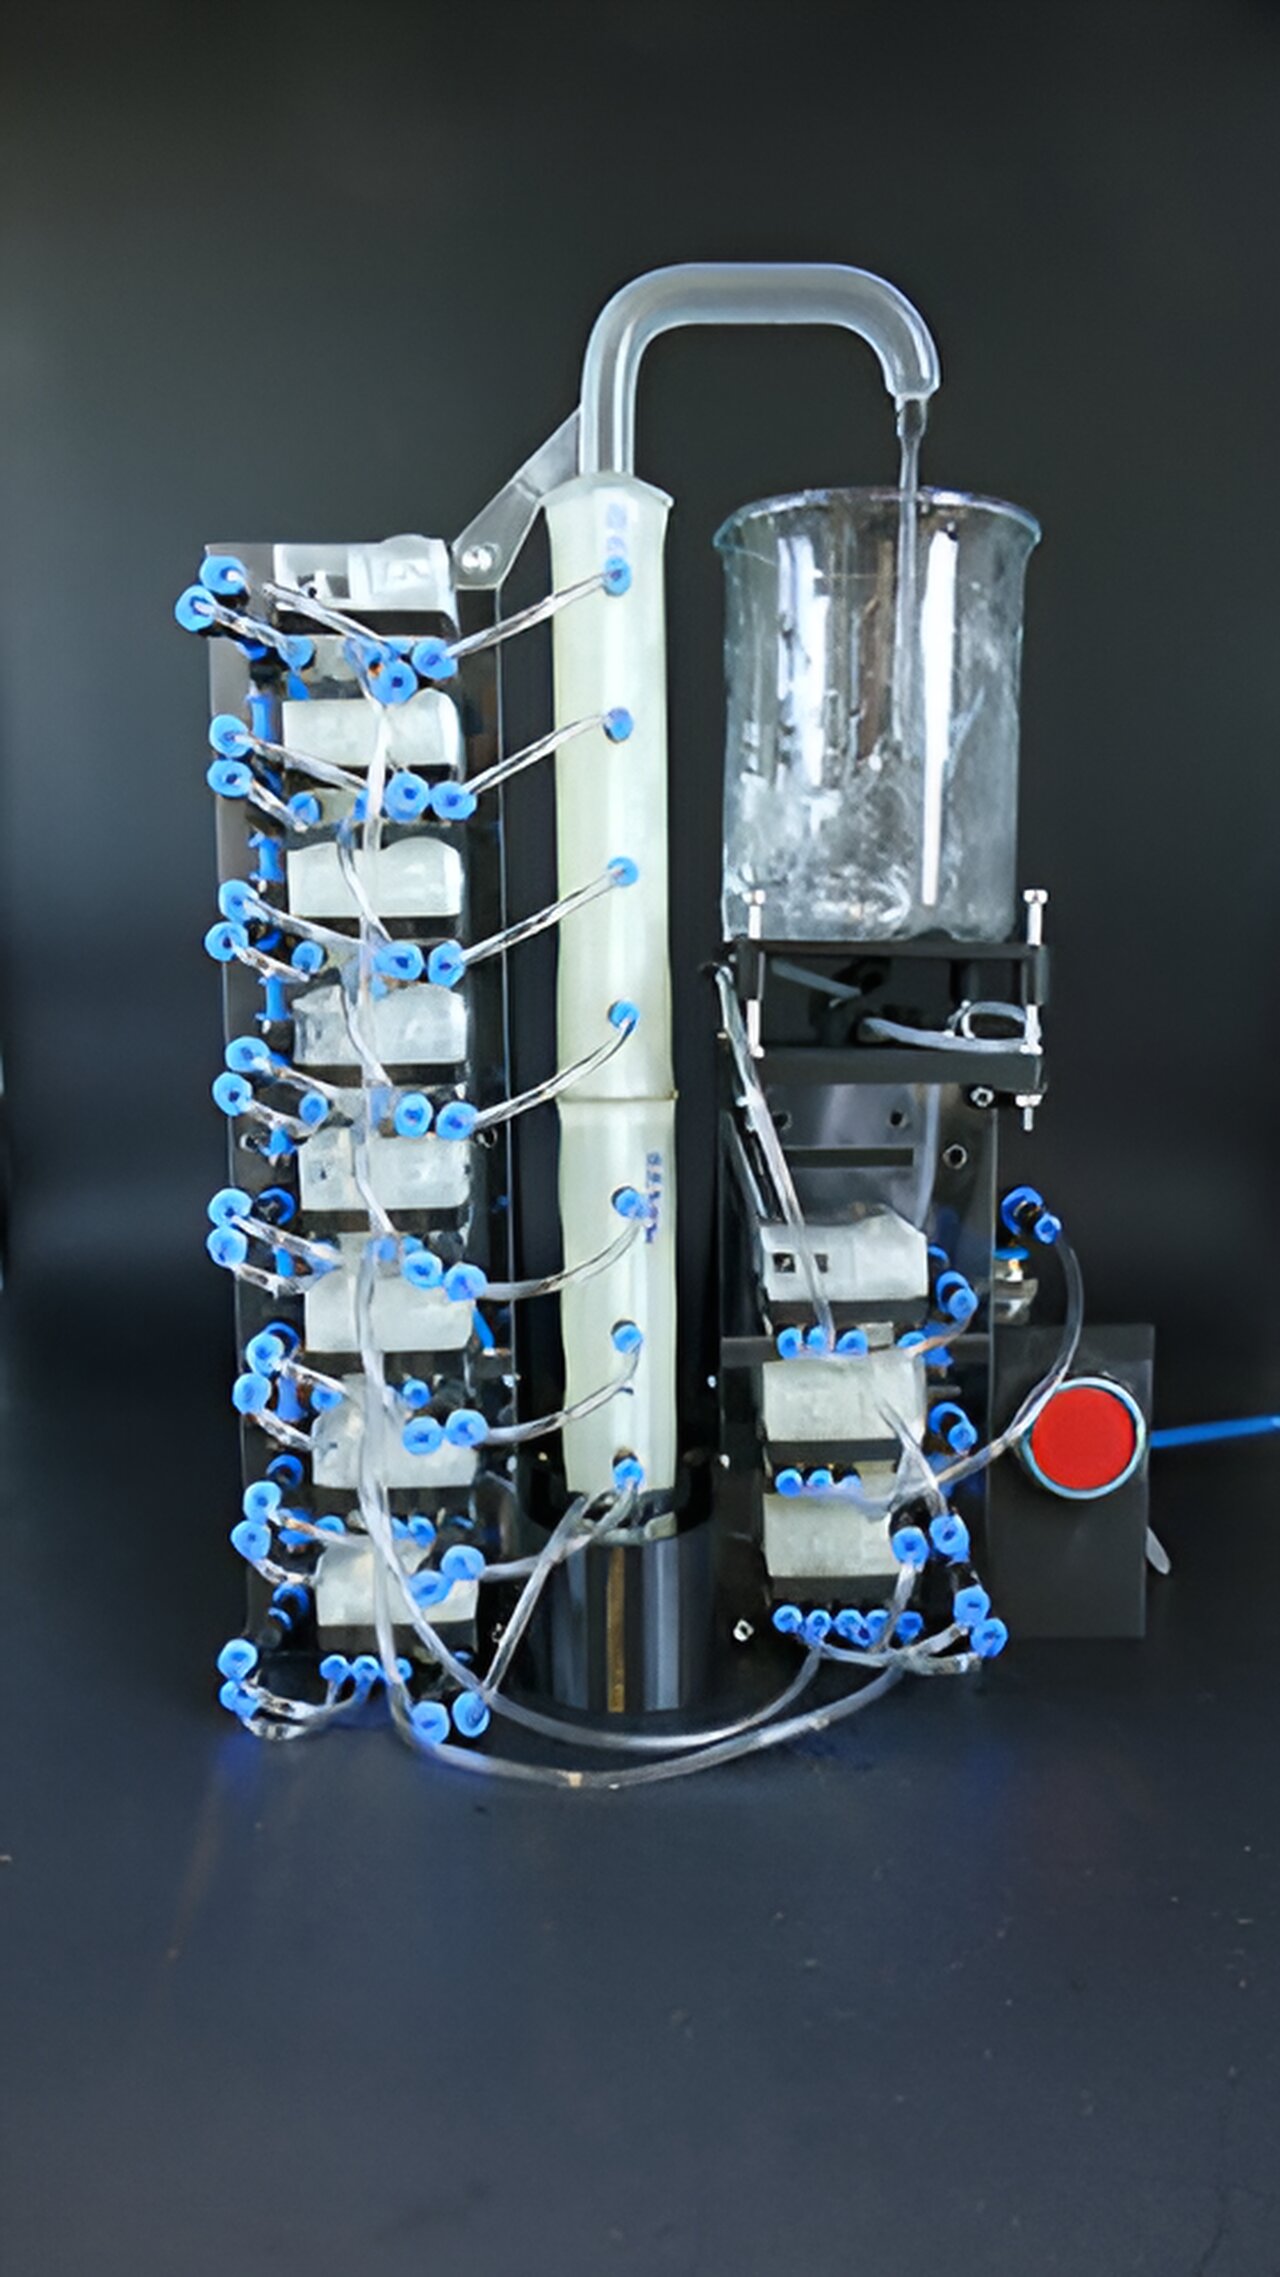
软体气动执行器之所以具有吸引力,是因为它们能够产生柔顺运动。软体机构不必完全依赖刚性连杆和高精度关节,就可以实现弯曲、抓取或贴合物体。因此,这项技术适用于精细操作、可穿戴设备、自适应夹爪、康复设备,以及需要直接与人互动的机器人。
然而,一个缓慢泄漏、通道堵塞或粘接界面失效的执行器很难投入使用。它可能消耗更多压缩空气、响应不稳定,或在运行过程中逐渐失去输出力。制造缺陷还会增加质量控制难度,因为问题可能隐藏在执行器内部,而不是表面可见的位置。
这些发现为机器人设计人员提供了一种更务实的方法,可以更早地做出工艺选择。开发柔顺末端执行器的团队,不应只依据分辨率或材料成本来选择制造方法,还应考虑内部通道能否清理、接缝是否可靠,以及工艺能否在不增加无法触及支撑的情况下制造出稳定的壁面。
对于比较完整机器人平台的团队,同样的原则也适用于系统层面。浏览 Robot Overflow 上的 humanoid robots,了解不同平台如何实现柔顺交互;在评估用于柔性生产任务的机器人时,也可以查看 used cobots for sale。当平台需要定制夹爪、自适应工具或柔性接触表面时,这项执行器研究尤其具有参考价值。
有哪些局限和待解决问题?
摘要介绍的是一项工艺对比评估,但没有提供泄漏率、尺寸误差、耐压上限、循环寿命、生产速度或成本方面的实测数据。因此,FDM 最好被理解为本次评估中最具适应性的路线,而不是对浇注、树脂打印或粉末制造的普遍替代方案。
研究结果还取决于所测试的具体材料、设备、几何结构和后处理流程。换用另一套 FDM 系统或柔性材料,表现可能不同;不同的浇注或数字光处理方案,也可能解决部分已报告的问题。后续研究应量化执行器在反复驱动过程中的气密性,比较不同制造工艺的产能,并测试优化后的执行器在完整机器人系统中的表现。
常见问题
为什么复杂的软体气动执行器难以制造?
它们必须同时具备准确的几何结构、可控的柔性变形、足够的结构强度,以及气密的内部通道。封闭通道还会增加检测、清洁和后处理的难度。
哪种制造方法在评估中表现最好?
FDM 被确定为最具适应性的路线,因为其主要缺陷可以通过工艺优化逐步减少。
执行器壁面越厚,就一定越气密吗?
不一定。气密性还取决于挤出路径的布局,以及这些路径连接形成壁面的方式。
什么时候应该选择其他工艺?
当另一种方法的优势与执行器结构更匹配时,就可以考虑使用它,例如采用模具易于操作的浇注流程,或选择能够避免内部材料残留的打印工艺。
结论
这项研究表明,制造是软体气动执行器设计的核心环节,而不是最后才考虑的生产细节。在本次评估中,FDM 提供了最具适应性的路线,但前提是要围绕气密运行要求,对挤出路径、内部可达性和无需支撑的几何结构进行设计。
在生产型软体机器人中,哪些执行器特征应当决定制造工艺的选择?