Nghiên cứu Papers
Bản tóm tắt dễ hiểu về các nghiên cứu robot mới nhất — robot hình người, robot bốn chân, tự động hóa công nghiệp và AI.
Robotics21 thg 8
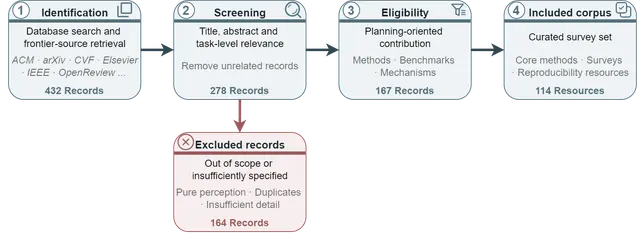
Planning-Oriented End-to-End Autonomous Driving: Architectures, Metrics, and Safety
Robotics21 thg 8
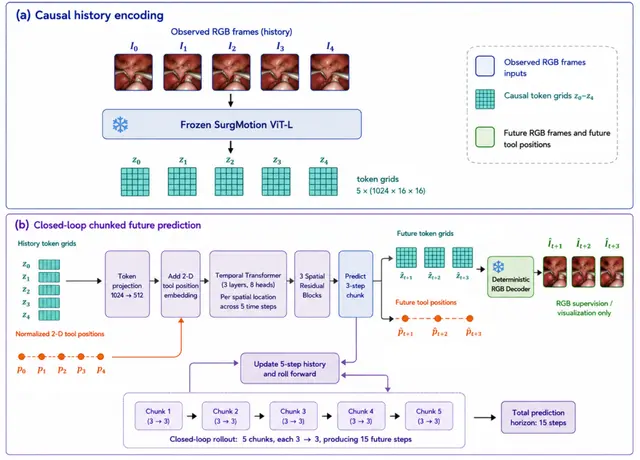
Surgical Robot AI Forecasts Tool Motion and Future Tissue Scenes
AI20 thg 8
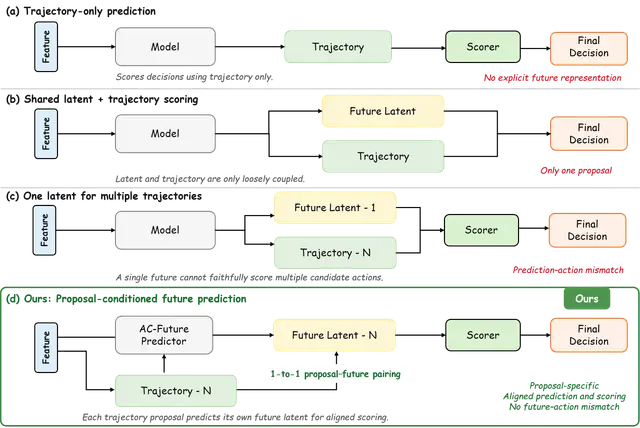
Action-Specific Future Latents Improve Autonomous Driving Safety
AI20 thg 8
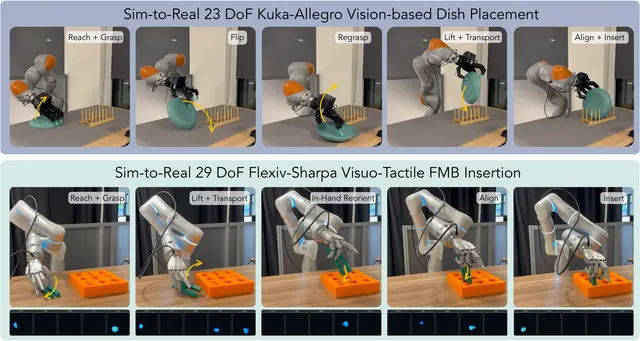
ADEPT: Pretraining and Reinforcement Learning for Dexterous Robot Manipulation
Robotics20 thg 8
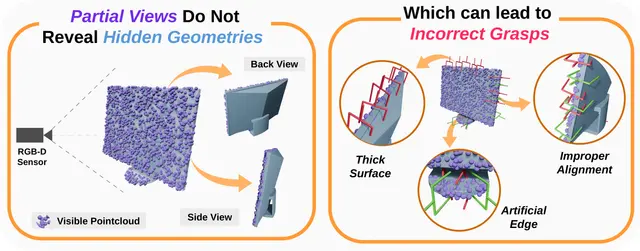
Bimanual Robot Grasping from Partial Views with Hidden Geometry
cobots19 thg 8
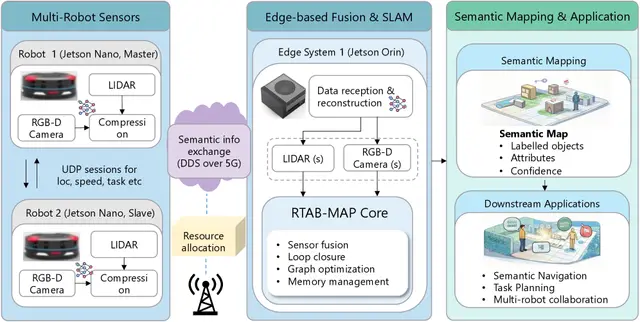
Semantic Communication Lets Robots Exchange Meaning, Not Raw Data
AI19 thg 8
Scalable Parallel Lifelong Multi-Agent Path Finding With Group Planning
Industrial19 thg 8
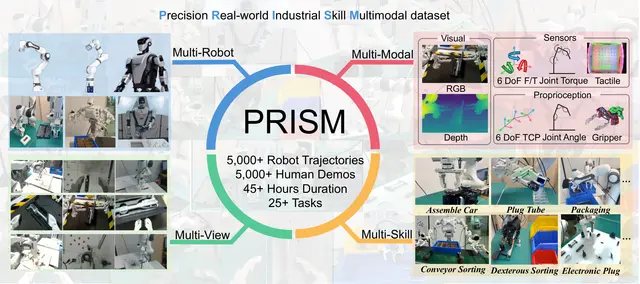
PRISM Dataset for Precision Contact-Rich Industrial Robot Skills
AI18 thg 8
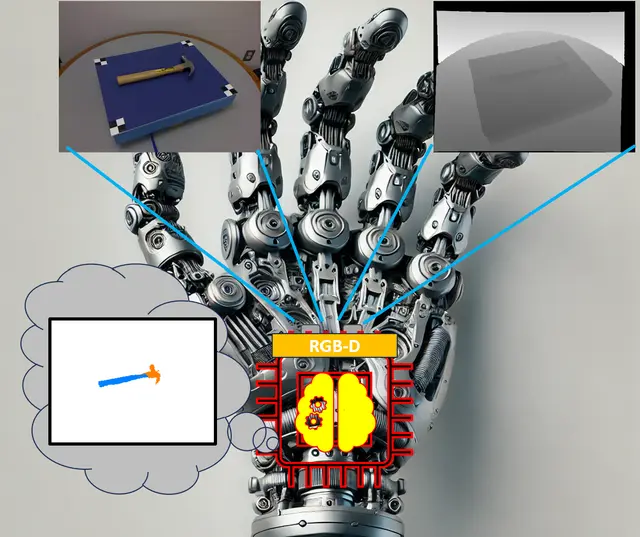
Efficient RGB-D Affordance Segmentation for Embedded Devices

Robotics18 thg 8
Securing Foundation-Model-Powered Embodied Agents: Attacks, Defenses, Evaluation in Robotics
Robotics18 thg 8
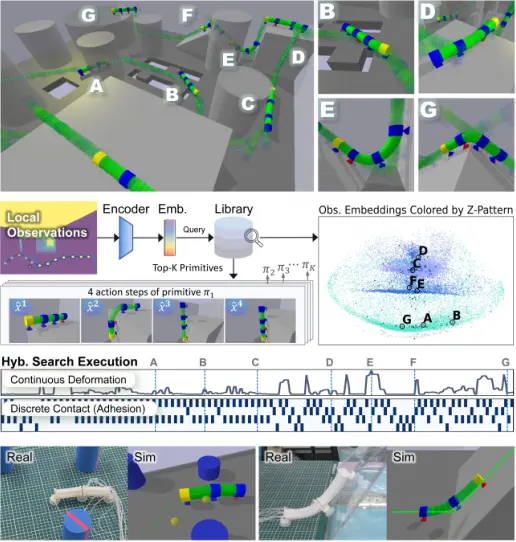
FlexWorm Helps Suction Robots Plan Contact on Complex 3D Surfaces
Robotics17 thg 8
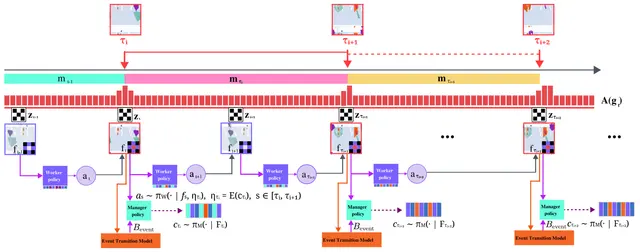
Sparse World Models Help Surgical Robots Manage Long Tasks
AI17 thg 8
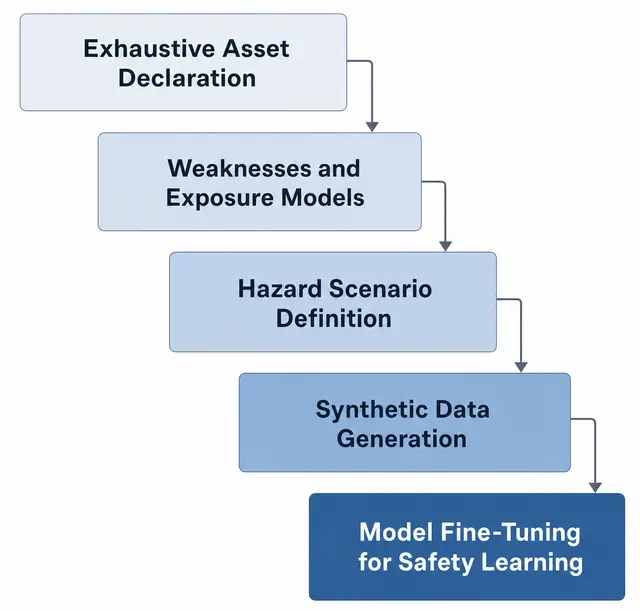
Building Hazard-Informed Safety Envelopes for Safer Urban Mobility Robots
Robotics17 thg 8
Safety-Certified Navigation for Tractor-Trailers on Narrow Routes
drones16 thg 8
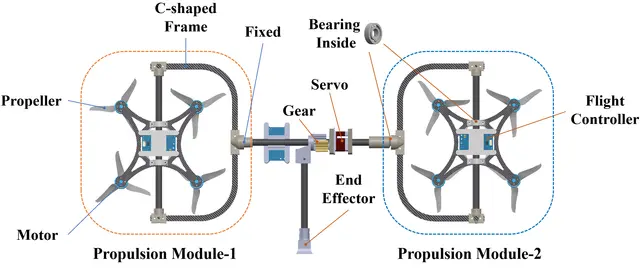
Dual Quadrotor Enables High Torque Fully Actuated Aerial Robot Industrial Manipulation
Industrial16 thg 8
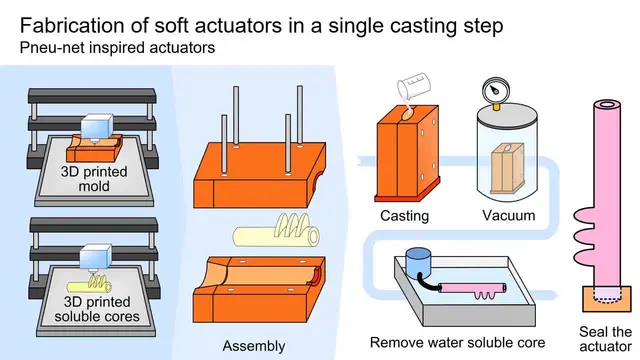
How to Manufacture Airtight Soft Pneumatic Actuators for Robots
Robotics16 thg 8
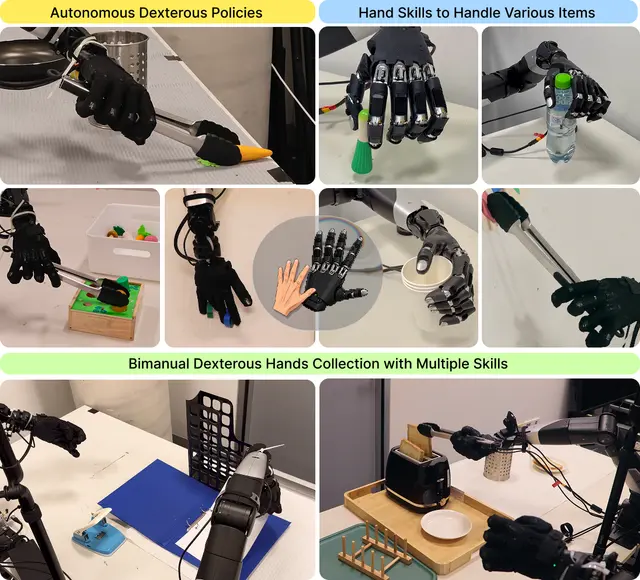
NestDex: Copilot-Assisted Nested Policies for Dexterous Robot Manipulation
Robotics15 thg 8
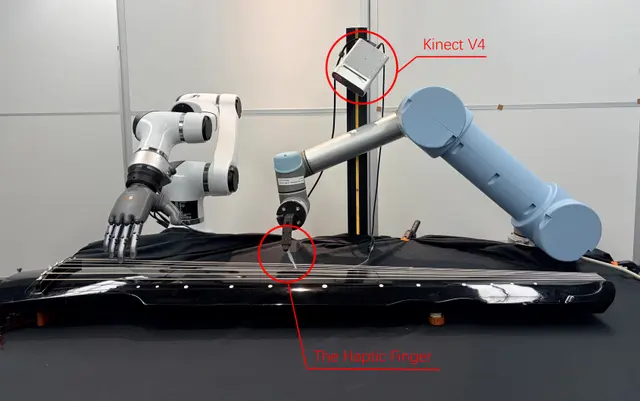
A Haptic Robot Finger Helps Two Robot Arms Play Guqin Strings
AI15 thg 8