Nghiên cứu Papers

Bản tóm tắt dễ hiểu về các nghiên cứu robot mới nhất — robot hình người, robot bốn chân, tự động hóa công nghiệp và AI.
499 bài nghiên cứu
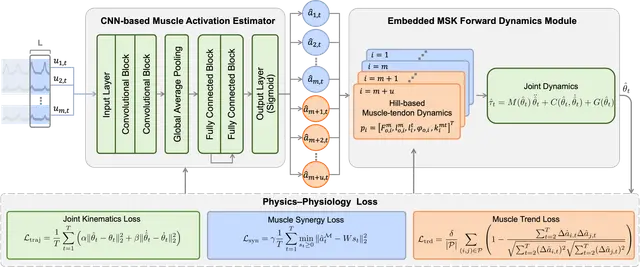
Physiologically Constrained Neural Network Estimates Wrist Motion from Partial Muscle Signals
Robotics8 thg 6

Physiologically Constrained Neural Network Estimates Wrist Motion from Partial Muscle Signals

A physiologically constrained neural network estimates multi-DoF wrist kinematics from partially observed sEMG using an integrated musculoskeletal model.

Wending Heng, Mingming Zhang, Glen Cooper, Zhenhong Li

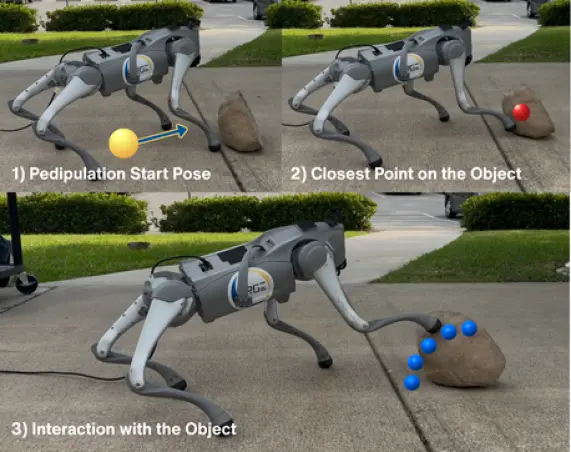
Quadruped Robots That Push and Pull Objects With Their Feet: A Smarter Training Approach
Robotics8 thg 6

Quadruped Robots That Push and Pull Objects With Their Feet: A Smarter Training Approach
We present a hierarchical reinforcement learning framework that enables quadruped robots to manipulate objects using their feet — a capability known as pedip…

Tuba Girgin, Jose Castelblanco, Gabriel Rodriguez +2

Flow-Based Policy Adjustment That Works Without Retraining the Robot
Robotics7 thg 6

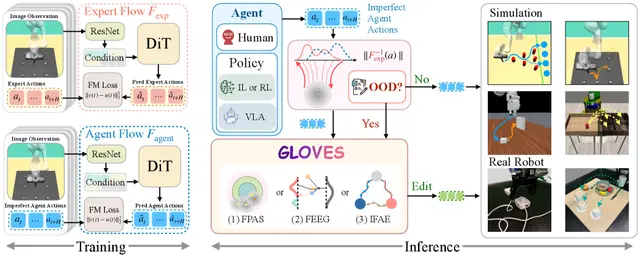
Flow-Based Policy Adjustment That Works Without Retraining the Robot

Flow-based action adaptation improves imperfect robot policies without retraining, using expert demonstrations for selective OOD-gated correction.

Luzhe Sun, Jingtian Ji, Haoran Chen +2

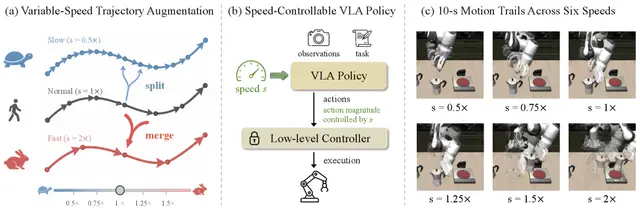
Speed-Controllable Robot Policies: TempoVLA Lets You Dial Up or Down Execution Speed
AI7 thg 6

Speed-Controllable Robot Policies: TempoVLA Lets You Dial Up or Down Execution Speed

Dong Jing, Jingchen Nie, Tianqi Zhang +4

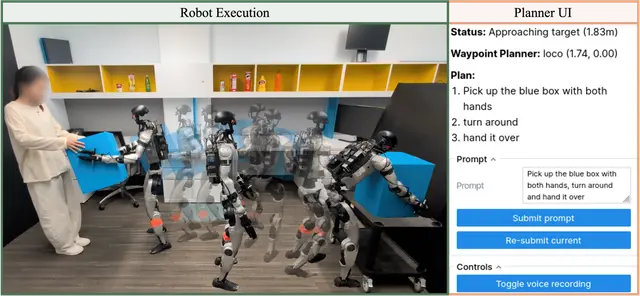
HANDOFF Lets Humanoid Robots Use One Controller for Walking, Manipulating, and Recovery
Humanoid7 thg 6

HANDOFF Lets Humanoid Robots Use One Controller for Walking, Manipulating, and Recovery
Lizhi Yang, Junheng Li, Nehar Poddar +5

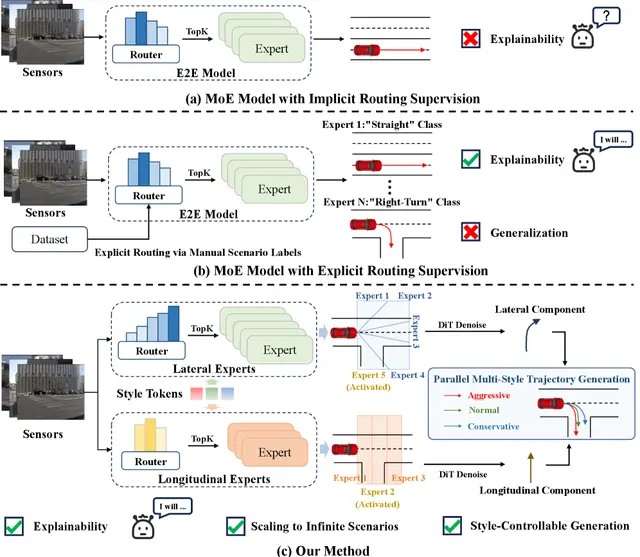
D³-MoE: Style-Controllable Autonomous Driving That Lets You Choose Aggressive or Cautious
Robotics6 thg 6

D³-MoE: Style-Controllable Autonomous Driving That Lets You Choose Aggressive or Cautious
A new end-to-end autonomous driving system gives operators the ability to dial in a specific driving style—from conservative lane-cuddling to aggressive lane…

Renju Feng, Rukang Wang, Ning Xi +4

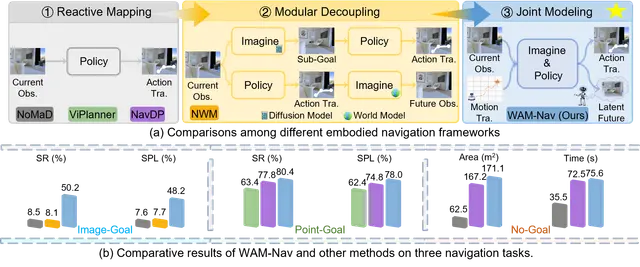
WAM-Nav: Unified Visual Navigation With Asymmetric World-Action Modeling
Robotics6 thg 6

WAM-Nav: Unified Visual Navigation With Asymmetric World-Action Modeling

Researchers have built a single navigation model called WAM-Nav that works across multiple goal types—point, image, language—on a humanoid robot. By jointly …

Ning Yang, Yan Huang, Kaiwen Peng +9

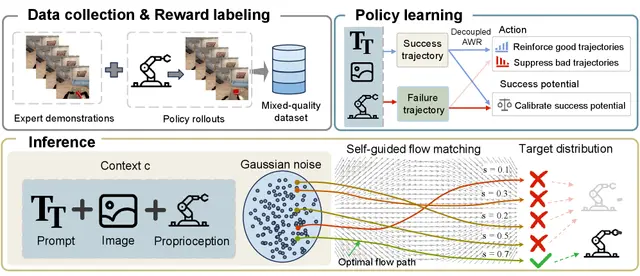
Self-Guided Flow Policy Boosts Robot Task Success Without Separate Critics
Robotics6 thg 6

Self-Guided Flow Policy Boosts Robot Task Success Without Separate Critics

Yunpeng Mei, Jiakai He, Hongjie Cao +12

What Cyclist Eye Gaze Reveals About Safer Road Infrastructure
Robotics5 thg 6

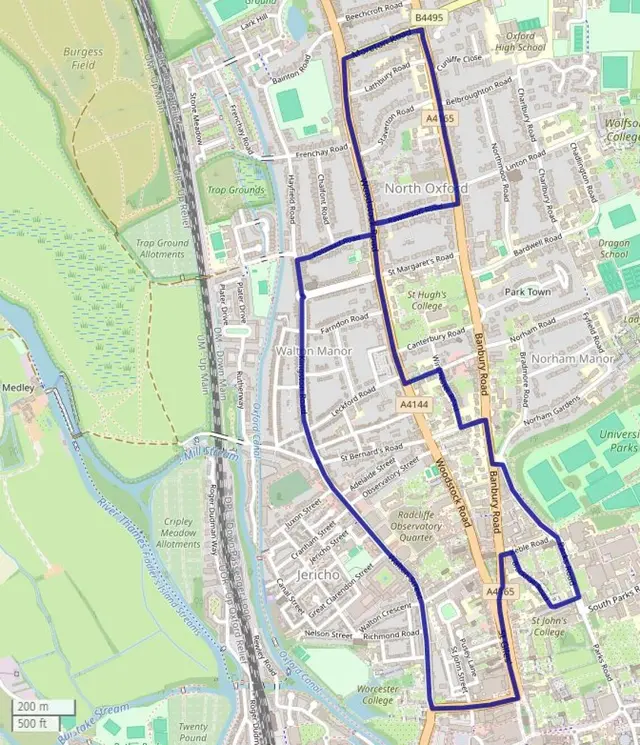
What Cyclist Eye Gaze Reveals About Safer Road Infrastructure

Benjamin Hardin, Efimia Panagiotaki, Daniele De Martini +1

CIPER Unifies Cross-View Retrieval and Pose Estimation for Robots
Robotics5 thg 6

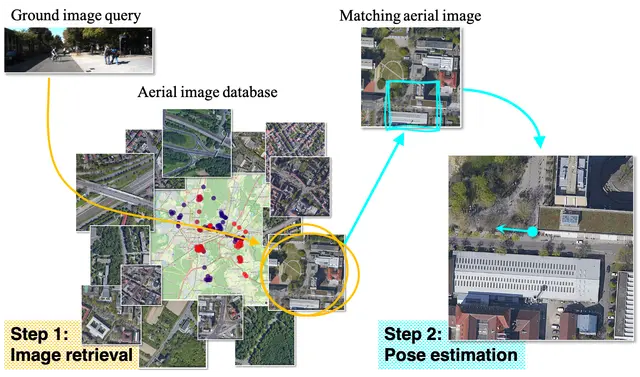
CIPER Unifies Cross-View Retrieval and Pose Estimation for Robots

Researchers built CIPER, a single transformer network that simultaneously retrieves the correct aerial image from a city-scale database and estimates the pre…

Yurim Jeon, Dongseong Seo, Seung-Woo Seo

World Models That Generalize Across Environments for Quadrotor Navigation
Robotics5 thg 6

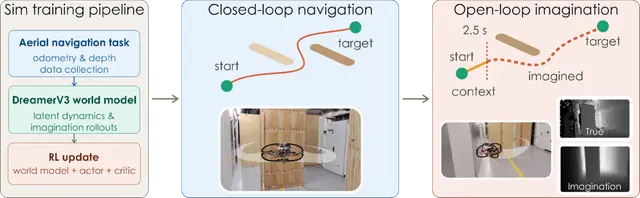
World Models That Generalize Across Environments for Quadrotor Navigation

World models for quadrotor navigation that generalize across unseen environments, enabling closed-loop and short open-loop flight.

Luca Zanatta, Grzegorz Malczyk, Kostas Alexis

HORIZON: A Recoverability-Driven Curriculum for Scaling Physical Domains in Robot Locomotion
Robotics4 thg 6

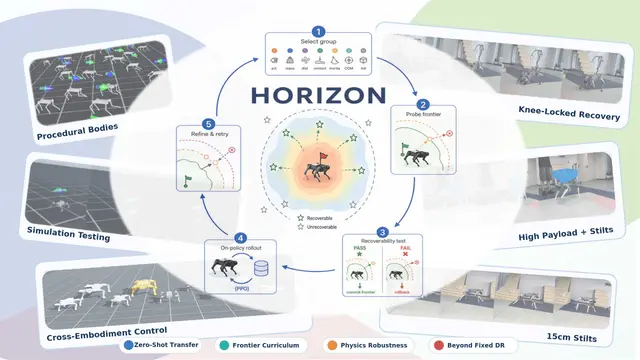
HORIZON: A Recoverability-Driven Curriculum for Scaling Physical Domains in Robot Locomotion
Chenhao Bai, Liqin Lu, Kaijun Wang +5

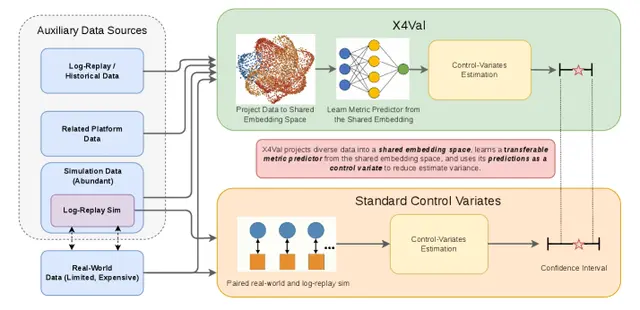
X4Val Uses Neural Surrogates to Slash Robot Validation Costs
Robotics4 thg 6

X4Val Uses Neural Surrogates to Slash Robot Validation Costs

Rachel Luo, Michael Watson, Apoorva Sharma +6

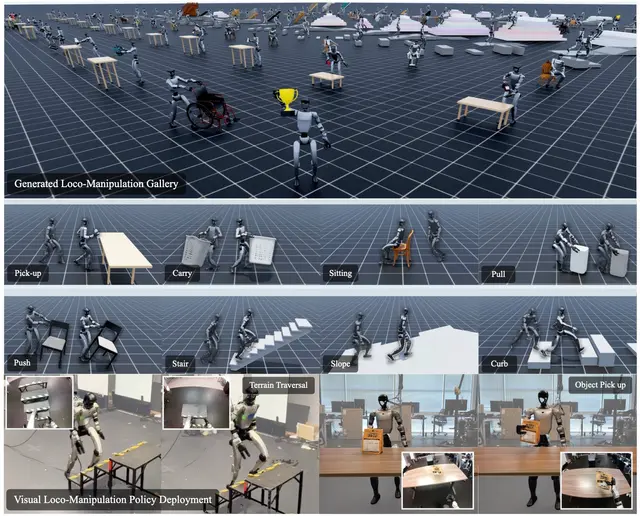
GRAIL Generates Humanoid Loco-Manipulation from 3D Assets and Video Priors
Humanoid4 thg 6

GRAIL Generates Humanoid Loco-Manipulation from 3D Assets and Video Priors

GRAIL generates over 20,000 humanoid loco-manipulation sequences from 3D assets and video priors, achieving 84% pick-up and 90% stair-climbing success on a Unitree G1.

Tianyi Xie, Haotian Zhang, Jinhyung Park +17

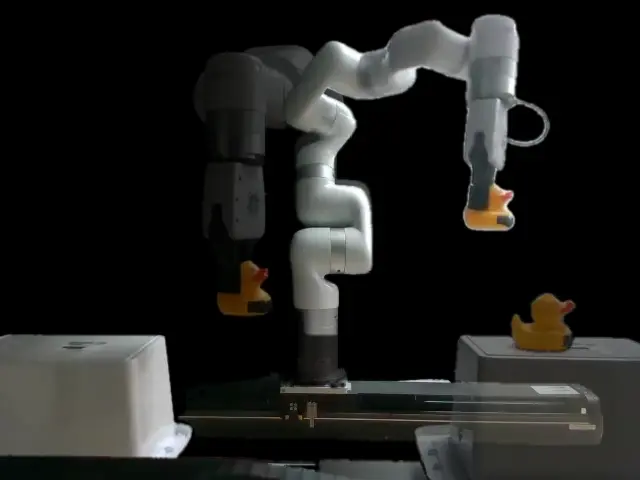
Latent-Space Predictive World Model for Dynamic VLA Manipulation
Robotics3 thg 6

Latent-Space Predictive World Model for Dynamic VLA Manipulation

Vision-Language-Action models struggle with dynamic objects that move during inference. AHEAD introduces a latent-space predictive world model that couples f…

Shahram Najam Syed, Arthur Jakobsson, Haoran Hao +1

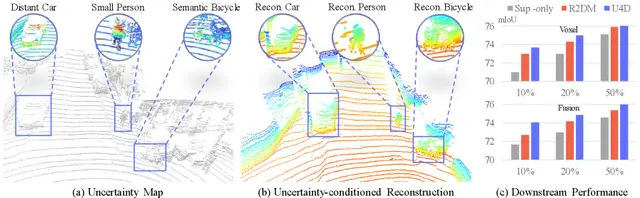
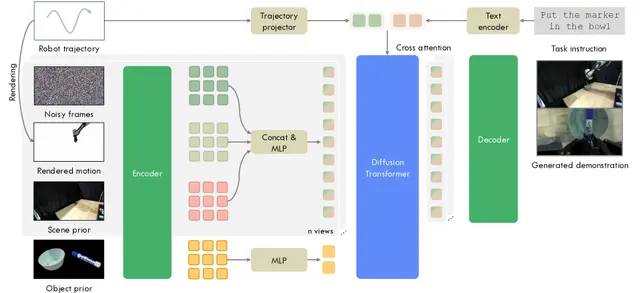
Uncertainty-Aware 4D LiDAR Scene Synthesis for Smarter Autonomous Driving
Robotics3 thg 6

Uncertainty-Aware 4D LiDAR Scene Synthesis for Smarter Autonomous Driving

Xiang Xu, Alan Liang, Youquan Liu +5

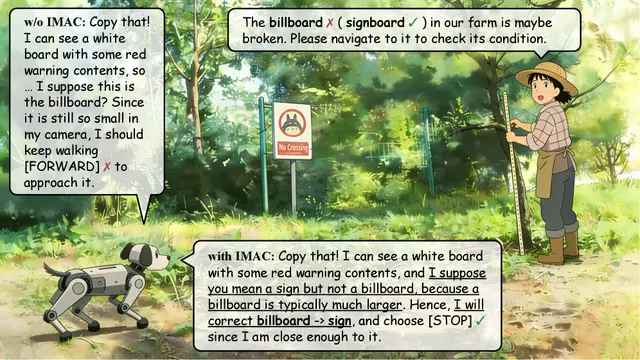
New Agricultural Robot Navigation System Detects and Corrects Instruction Mistakes
Robotics3 thg 6

New Agricultural Robot Navigation System Detects and Corrects Instruction Mistakes
Xiaobei Zhao, Xingqi Lyu, Xin Chen +1

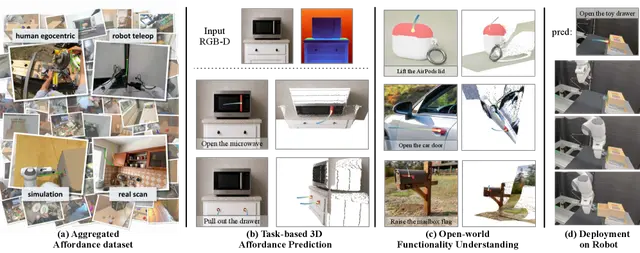
A Foundation Model for Understanding Object Affordances from Visual Data
Robotics2 thg 6

A Foundation Model for Understanding Object Affordances from Visual Data

A unified affordance foundation model that learns object functionality understanding from visual data using MetaQuery tokens and three-stage training.

Zhaoning Wang, Yi Zhong, Jiawei Fu +2

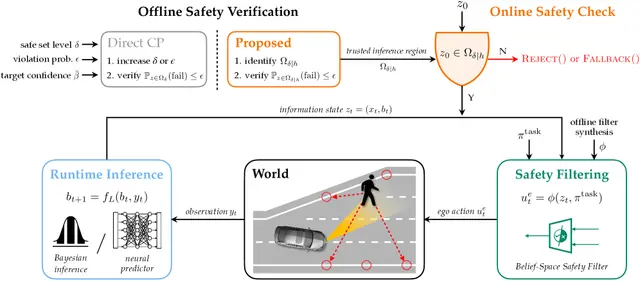
New Safety Filter for Interactive Robots Uses Trusted Inference to Avoid Overly Cautious Behavior
AI2 thg 6

New Safety Filter for Interactive Robots Uses Trusted Inference to Avoid Overly Cautious Behavior
Researchers have developed a verification method for belief-space safety filters that reduces unnecessary conservativeness in interactive robots. By focusing…

Haimin Hu

RoboDream: Compositional World Models Boost Robot Data Synthesis Efficiently
Robotics2 thg 6

RoboDream: Compositional World Models Boost Robot Data Synthesis Efficiently

Junjie Ye, Rong Xue, Basile Van Hoorick +6