Nghiên cứu Papers
Bản tóm tắt dễ hiểu về các nghiên cứu robot mới nhất — robot hình người, robot bốn chân, tự động hóa công nghiệp và AI.
AI28 thg 8
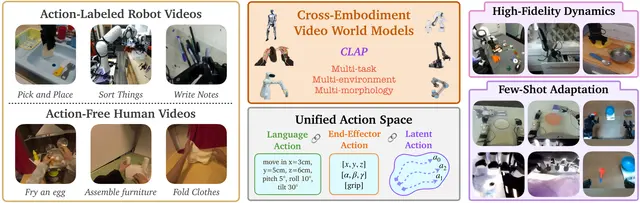
Cross-Embodiment Video World Models Enable Zero-Shot Physical Simulation
Robotics27 thg 8
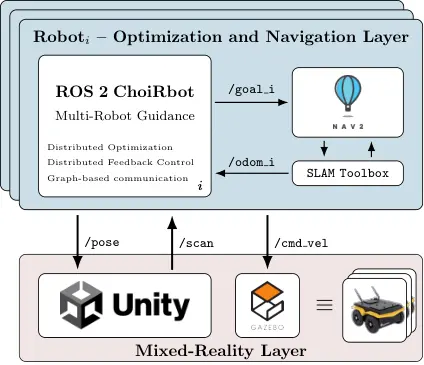
ROS 2 Unity Toolkit for Autonomous Mobile Robot Fleet Management
Robotics27 thg 8
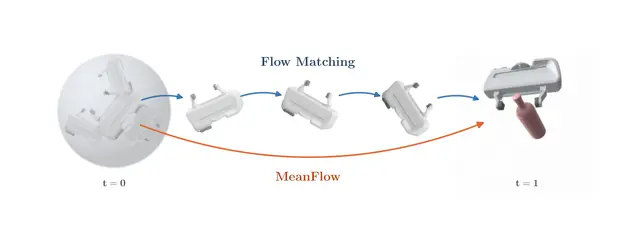
Fast Generative Grasping Uses Lie Groups for Faster Real Robot Control
Robotics27 thg 8
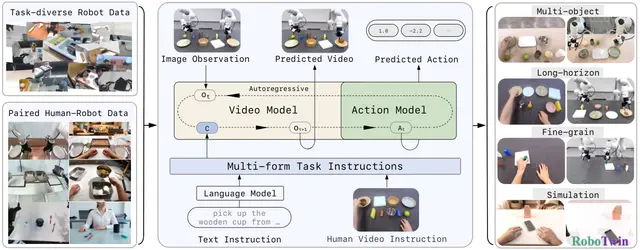
Zero-WAM: Human Video Instructions for Open-Ended Robot Task Generalization
AI26 thg 8
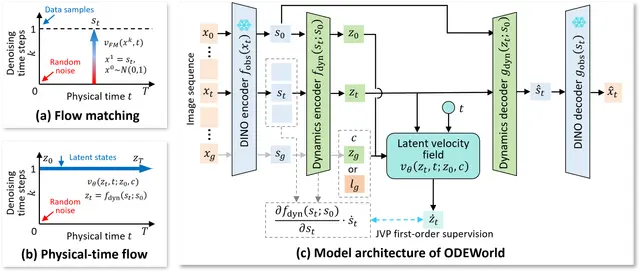
ODEWorld Brings Continuous-Time World Modeling to Robot Manipulation
Robotics26 thg 8
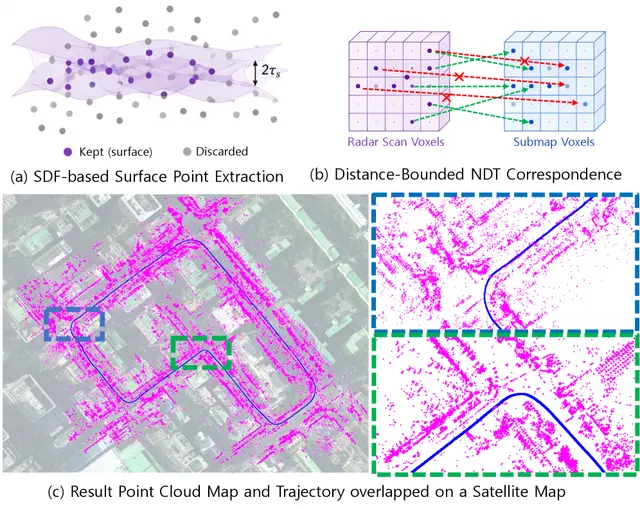
4D Radar Odometry That Holds Up in Fog, Rain, and Dust
Robotics26 thg 8
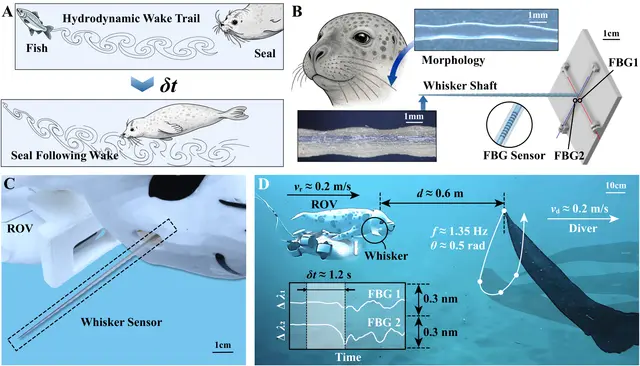
Underwater Robots Use Fiber Whiskers to Better Sense Flow and Wakes
Robotics25 thg 8
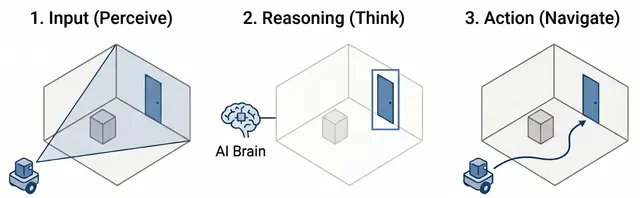
OptiSight Combines Vision-Language Reasoning With Geometric Robot Navigation
AI25 thg 8
Reward-Free Continual Adaptation Helps Resilient Space Robots Recover From Hardware Failures
Robotics25 thg 8
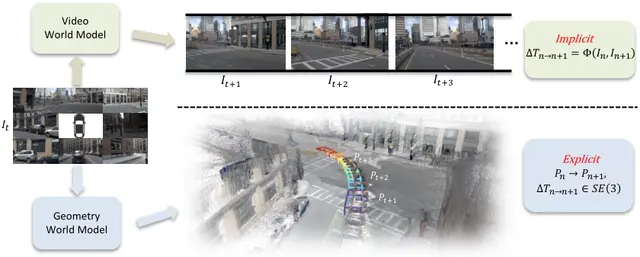
GeoWAM: Visual Geometry World Action Models for Autonomous Driving
Robotics24 thg 8
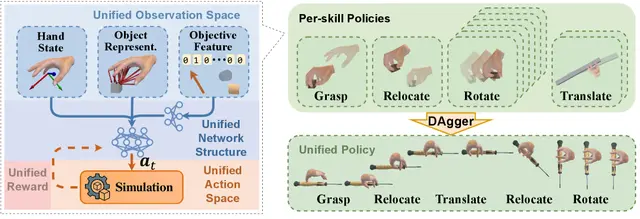
UniCross Unifies Four Dexterous Hand Skills Into One AI Policy
Robotics24 thg 8
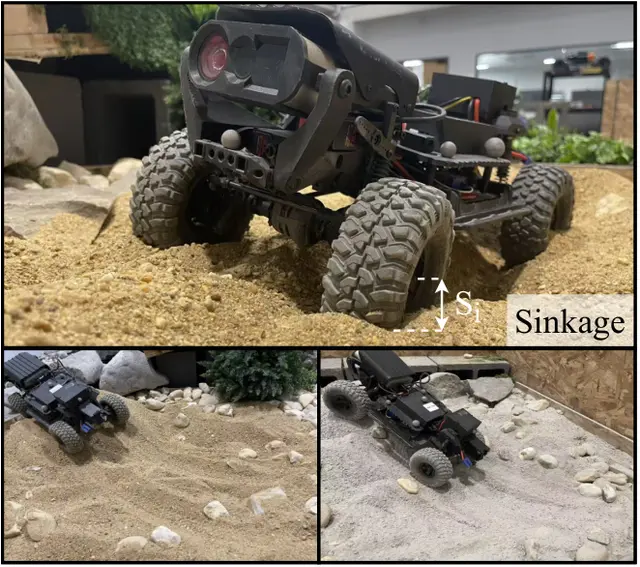
Neuro-Symbolic Soil-Adaptive Kinodynamics for Off-Road Robot Mobility
AI24 thg 8
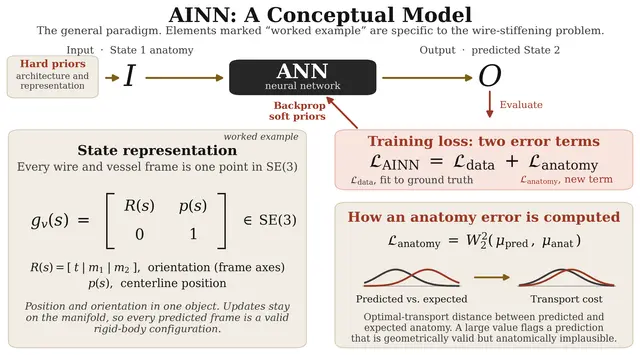
Anatomy-Informed AI Maps Aortic Deformation for Surgical Robots
AI23 thg 8
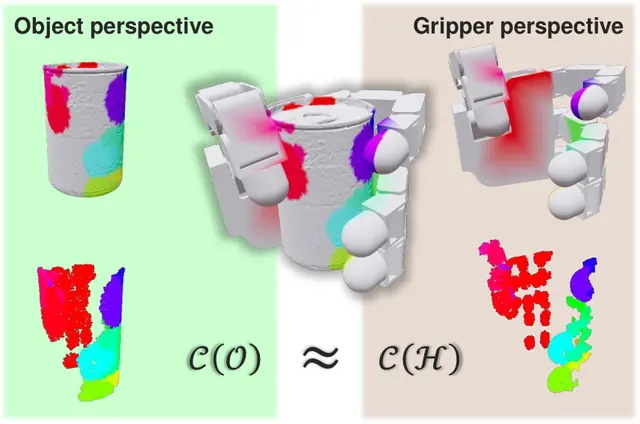
Object-Agnostic Generative Grasp Planning for Dexterous Robotic Manipulation Tasks
AI23 thg 8
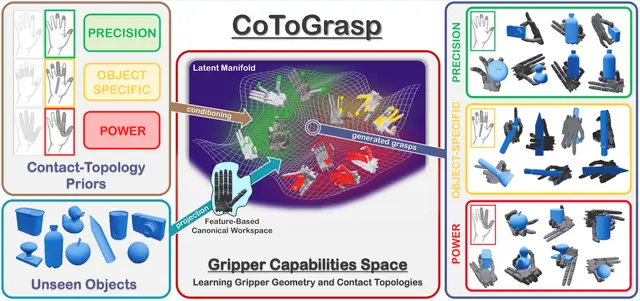
Topology-Guided Dexterous Grasp Synthesis for Task-Aware Robot Hands
Humanoid23 thg 8
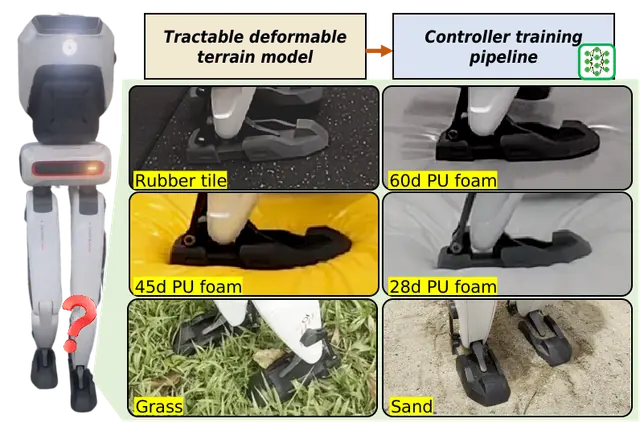
How Bipedal Robots Learn to Walk Better on Soft, Shifting Terrain
Robotics22 thg 8
Pointwise Keypoint Voting Enables Task-Aware Progressive Robotic Assembly

Robotics22 thg 8
Wave-Based Teleoperation Connects Nonlinear Robot Arms Through Delayed Contact Force Feedback
AI22 thg 8