Papers di ricerca

Sintesi in linguaggio semplice delle più recenti ricerche sulla robotica — robot umanoidi, quadrupedi, automazione industriale e IA.
499 articoli
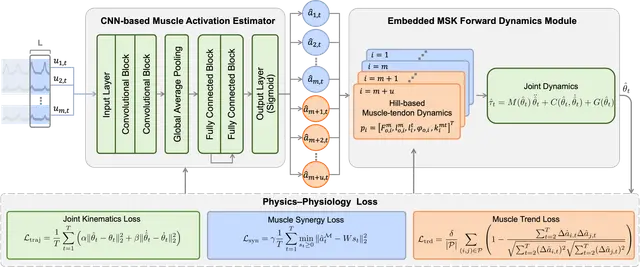
Physiologically Constrained Neural Network Estimates Wrist Motion from Partial Muscle Signals
Robotics8 giu

Physiologically Constrained Neural Network Estimates Wrist Motion from Partial Muscle Signals

A physiologically constrained neural network estimates multi-DoF wrist kinematics from partially observed sEMG using an integrated musculoskeletal model.

Wending Heng, Mingming Zhang, Glen Cooper, Zhenhong Li

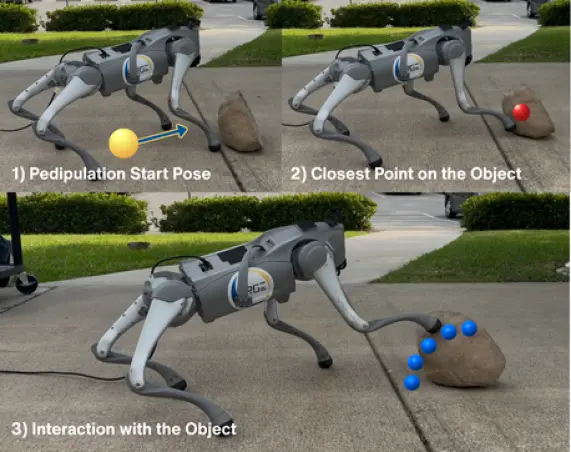
Quadruped Robots That Push and Pull Objects With Their Feet: A Smarter Training Approach
Robotics8 giu

Quadruped Robots That Push and Pull Objects With Their Feet: A Smarter Training Approach
We present a hierarchical reinforcement learning framework that enables quadruped robots to manipulate objects using their feet — a capability known as pedip…

Tuba Girgin, Jose Castelblanco, Gabriel Rodriguez +2

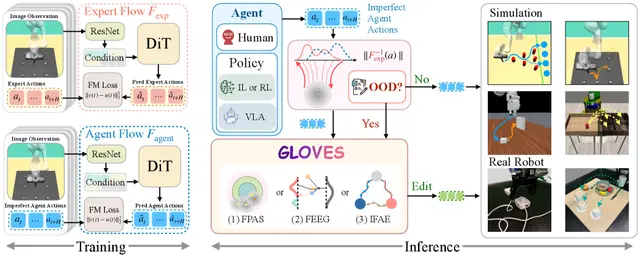
Flow-Based Policy Adjustment That Works Without Retraining the Robot
Robotics7 giu

Flow-Based Policy Adjustment That Works Without Retraining the Robot

Flow-based action adaptation improves imperfect robot policies without retraining, using expert demonstrations for selective OOD-gated correction.

Luzhe Sun, Jingtian Ji, Haoran Chen +2

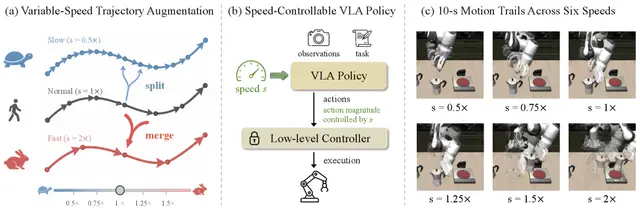
Speed-Controllable Robot Policies: TempoVLA Lets You Dial Up or Down Execution Speed
AI7 giu

Speed-Controllable Robot Policies: TempoVLA Lets You Dial Up or Down Execution Speed

Dong Jing, Jingchen Nie, Tianqi Zhang +4

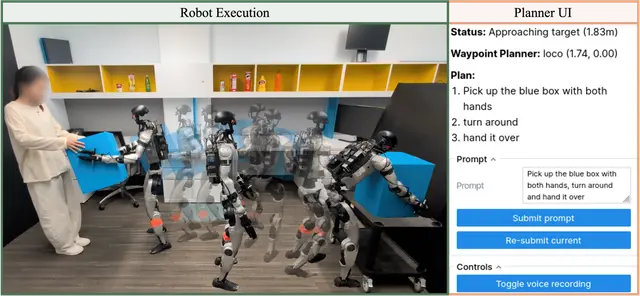
HANDOFF Lets Humanoid Robots Use One Controller for Walking, Manipulating, and Recovery
Humanoid7 giu

HANDOFF Lets Humanoid Robots Use One Controller for Walking, Manipulating, and Recovery
Lizhi Yang, Junheng Li, Nehar Poddar +5

D³-MoE: Style-Controllable Autonomous Driving That Lets You Choose Aggressive or Cautious
Robotics6 giu

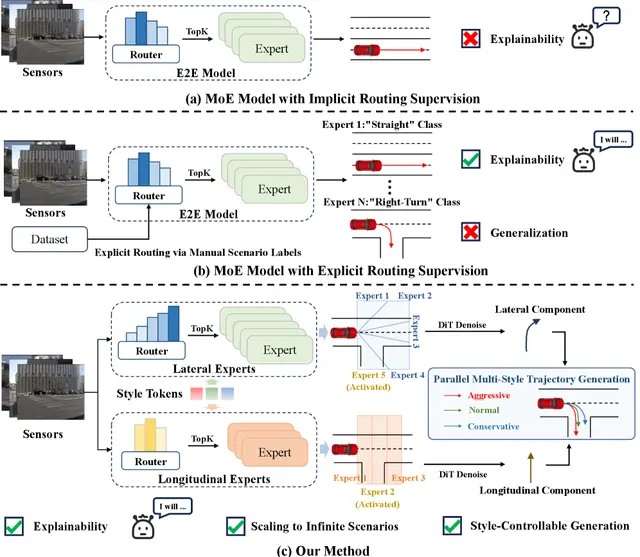
D³-MoE: Style-Controllable Autonomous Driving That Lets You Choose Aggressive or Cautious
A new end-to-end autonomous driving system gives operators the ability to dial in a specific driving style—from conservative lane-cuddling to aggressive lane…

Renju Feng, Rukang Wang, Ning Xi +4

WAM-Nav: Unified Visual Navigation With Asymmetric World-Action Modeling
Robotics6 giu

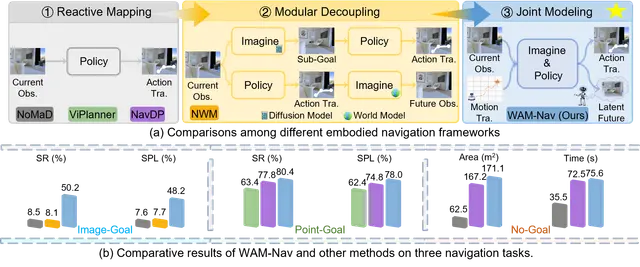
WAM-Nav: Unified Visual Navigation With Asymmetric World-Action Modeling

Researchers have built a single navigation model called WAM-Nav that works across multiple goal types—point, image, language—on a humanoid robot. By jointly …

Ning Yang, Yan Huang, Kaiwen Peng +9

Self-Guided Flow Policy Boosts Robot Task Success Without Separate Critics
Robotics6 giu

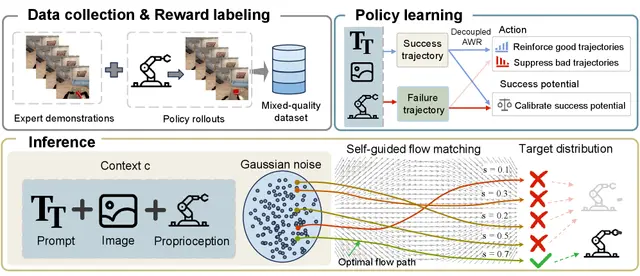
Self-Guided Flow Policy Boosts Robot Task Success Without Separate Critics

Yunpeng Mei, Jiakai He, Hongjie Cao +12

What Cyclist Eye Gaze Reveals About Safer Road Infrastructure
Robotics5 giu

What Cyclist Eye Gaze Reveals About Safer Road Infrastructure

Benjamin Hardin, Efimia Panagiotaki, Daniele De Martini +1

CIPER Unifies Cross-View Retrieval and Pose Estimation for Robots
Robotics5 giu

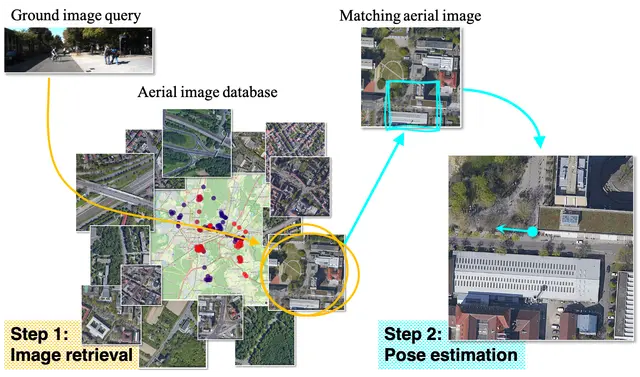
CIPER Unifies Cross-View Retrieval and Pose Estimation for Robots

Researchers built CIPER, a single transformer network that simultaneously retrieves the correct aerial image from a city-scale database and estimates the pre…

Yurim Jeon, Dongseong Seo, Seung-Woo Seo

World Models That Generalize Across Environments for Quadrotor Navigation
Robotics5 giu

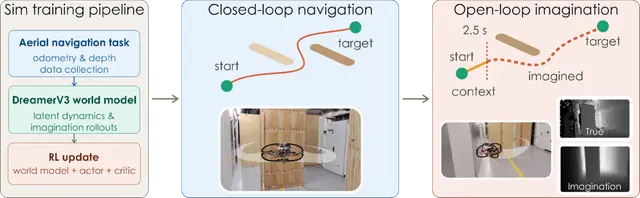
World Models That Generalize Across Environments for Quadrotor Navigation

World models for quadrotor navigation that generalize across unseen environments, enabling closed-loop and short open-loop flight.

Luca Zanatta, Grzegorz Malczyk, Kostas Alexis

HORIZON: A Recoverability-Driven Curriculum for Scaling Physical Domains in Robot Locomotion
Robotics4 giu

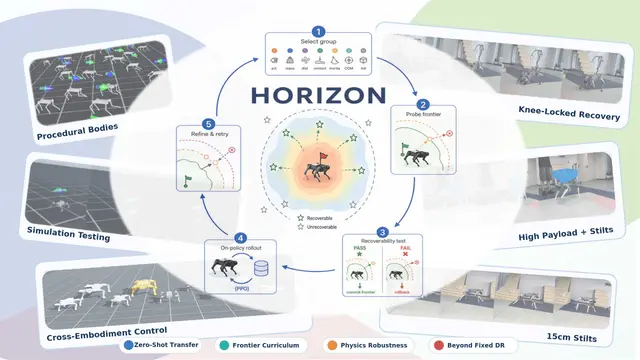
HORIZON: A Recoverability-Driven Curriculum for Scaling Physical Domains in Robot Locomotion
Chenhao Bai, Liqin Lu, Kaijun Wang +5

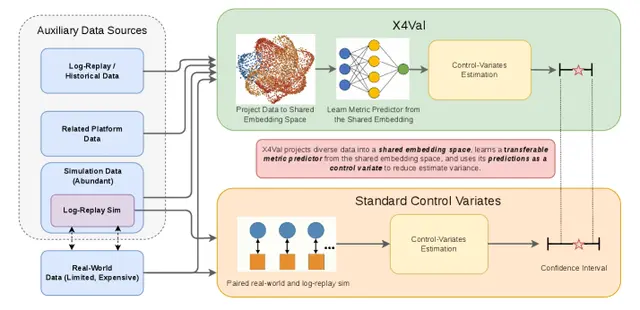
X4Val Uses Neural Surrogates to Slash Robot Validation Costs
Robotics4 giu

X4Val Uses Neural Surrogates to Slash Robot Validation Costs

Rachel Luo, Michael Watson, Apoorva Sharma +6

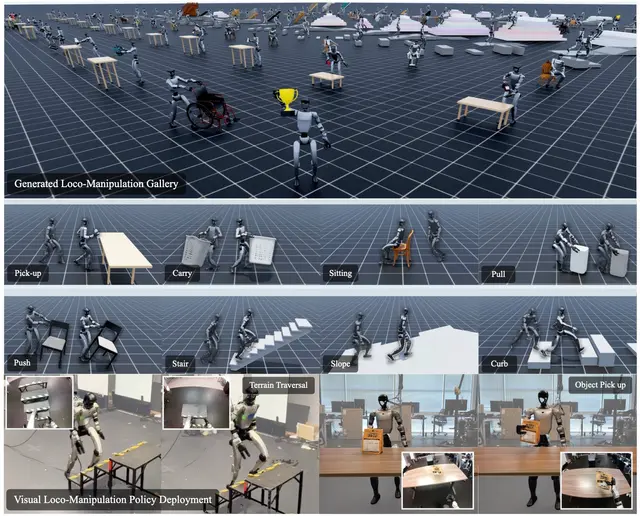
GRAIL Generates Humanoid Loco-Manipulation from 3D Assets and Video Priors
Humanoid4 giu

GRAIL Generates Humanoid Loco-Manipulation from 3D Assets and Video Priors

GRAIL generates over 20,000 humanoid loco-manipulation sequences from 3D assets and video priors, achieving 84% pick-up and 90% stair-climbing success on a Unitree G1.

Tianyi Xie, Haotian Zhang, Jinhyung Park +17

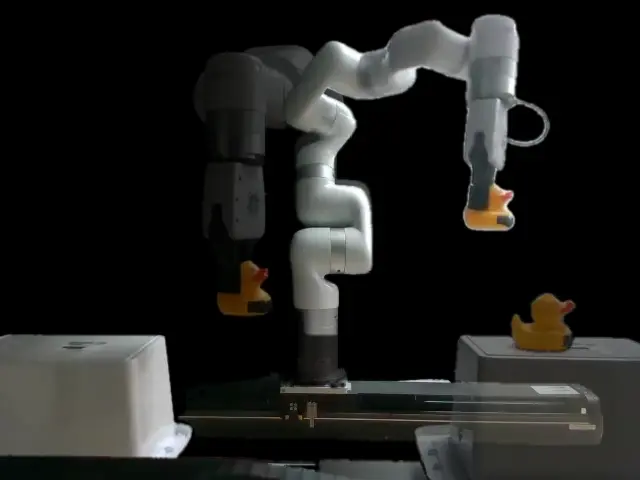
Latent-Space Predictive World Model for Dynamic VLA Manipulation
Robotics3 giu

Latent-Space Predictive World Model for Dynamic VLA Manipulation

Vision-Language-Action models struggle with dynamic objects that move during inference. AHEAD introduces a latent-space predictive world model that couples f…

Shahram Najam Syed, Arthur Jakobsson, Haoran Hao +1

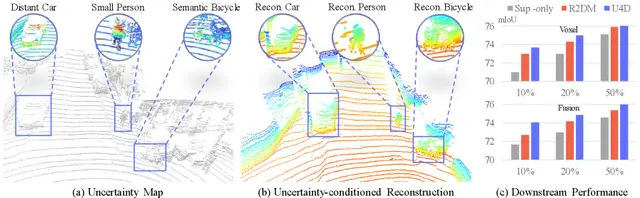
Uncertainty-Aware 4D LiDAR Scene Synthesis for Smarter Autonomous Driving
Robotics3 giu

Uncertainty-Aware 4D LiDAR Scene Synthesis for Smarter Autonomous Driving

Xiang Xu, Alan Liang, Youquan Liu +5

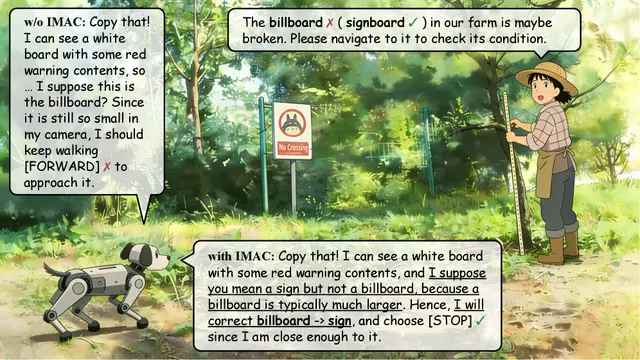
New Agricultural Robot Navigation System Detects and Corrects Instruction Mistakes
Robotics3 giu

New Agricultural Robot Navigation System Detects and Corrects Instruction Mistakes

Xiaobei Zhao, Xingqi Lyu, Xin Chen +1

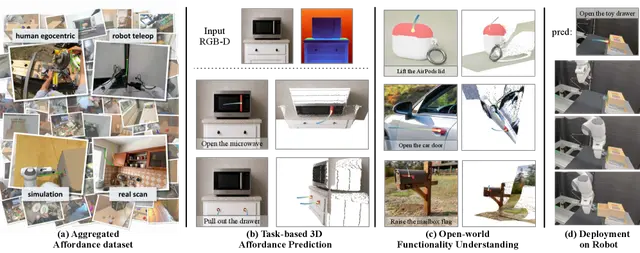
A Foundation Model for Understanding Object Affordances from Visual Data
Robotics2 giu

A Foundation Model for Understanding Object Affordances from Visual Data

A unified affordance foundation model that learns object functionality understanding from visual data using MetaQuery tokens and three-stage training.

Zhaoning Wang, Yi Zhong, Jiawei Fu +2

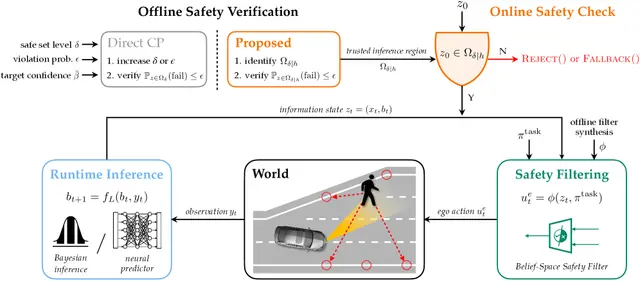
New Safety Filter for Interactive Robots Uses Trusted Inference to Avoid Overly Cautious Behavior
AI2 giu

New Safety Filter for Interactive Robots Uses Trusted Inference to Avoid Overly Cautious Behavior
Researchers have developed a verification method for belief-space safety filters that reduces unnecessary conservativeness in interactive robots. By focusing…

Haimin Hu

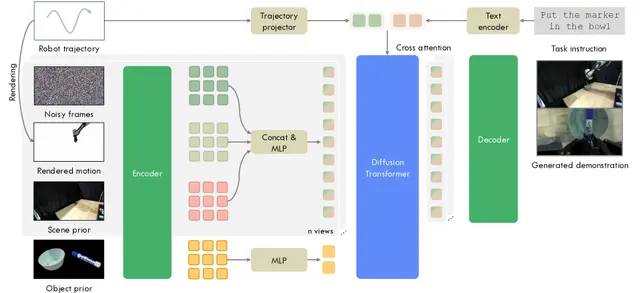
RoboDream: Compositional World Models Boost Robot Data Synthesis Efficiently
Robotics2 giu

RoboDream: Compositional World Models Boost Robot Data Synthesis Efficiently

Junjie Ye, Rong Xue, Basile Van Hoorick +6