Papers de cercetare
Rezumate în limbaj simplu ale celor mai recente cercetări în robotică — roboți umanoizi, roboți cvadrupedi, automatizare industrială și inteligență artificială.
Robotics19 iul.
Robot Juggles Balls with Human Partners in Real Time
Robotics18 iul.
Social Robots That Assess Frailty and Fall Risk in Older Adults: A Real-World Clinical Study
Humanoid18 iul.
Scaling Behavior Foundation Model Cuts Humanoid Control Errors by 82%
Robotics18 iul.
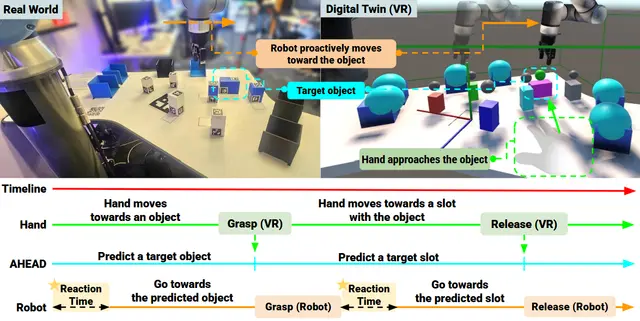
AHEAD Teleoperation Predicts Human Intent to Slash Robot Reaction Time
Robotics17 iul.
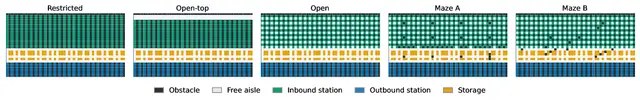
Stigmergic Graph Memory Boosts Warehouse Robot Throughput by 20-36%
AI17 iul.
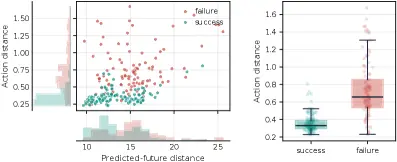
When World-Action Models Dream Right But Act Wrong: A Study of Action-Imagination Desynchronization
AI17 iul.
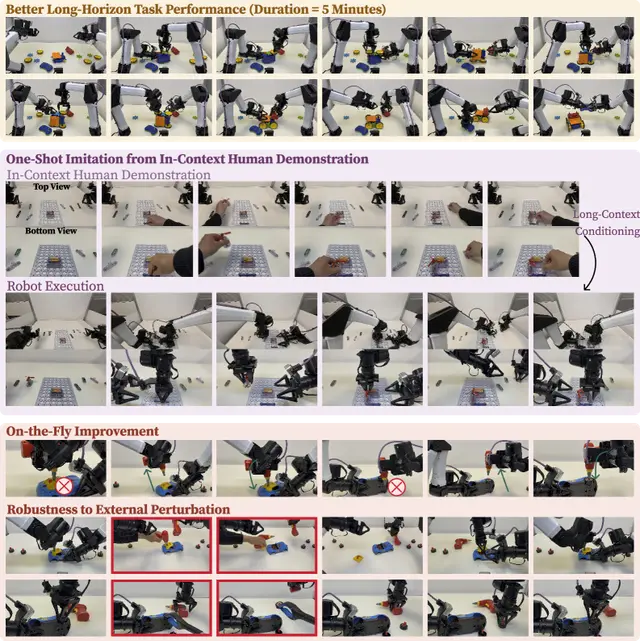
Context Scaling Unlocks Generalist Robot Policies That Learn on the Fly
drones16 iul.
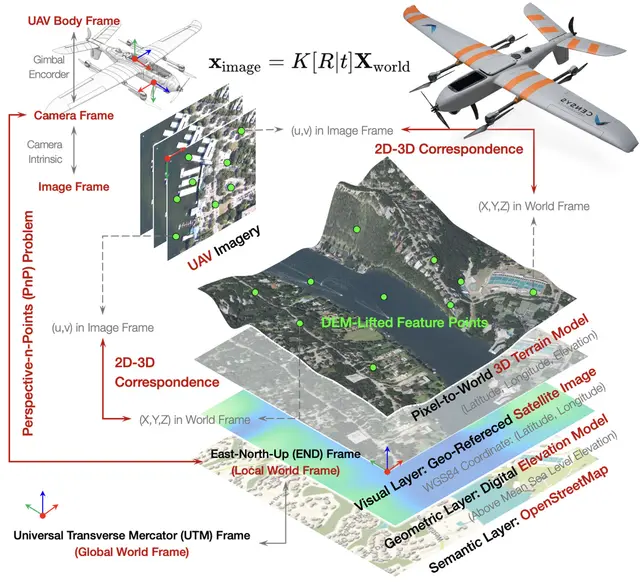
AeroMap3D Anchors Drones to Maps for 6-DoF Localization Without GPS
Industrial16 iul.
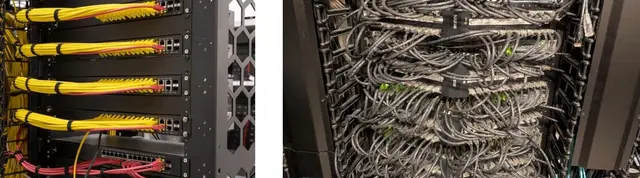
Industrial Dexterity Benchmark: Hardware-Software Platform for Industrial Robot Manipulation
Robotics16 iul.
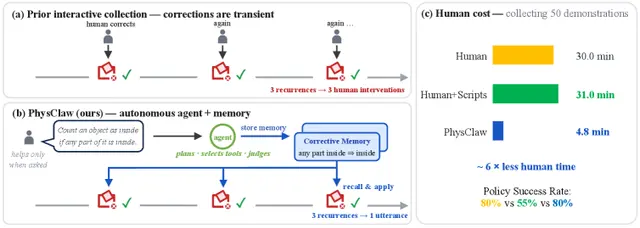
PhysClaw-0: A Robot That Learns From Natural Language Corrections, Not Teleoperation
Robotics15 iul.
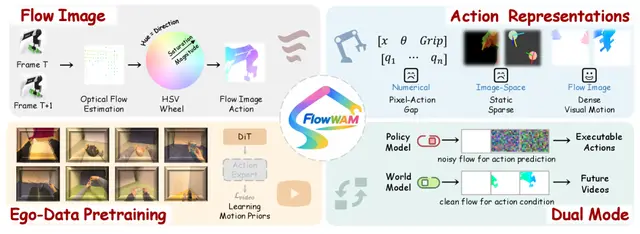
Optical Flow as a Unified Action Model: How FlowWAM Turns Pixel Motion Into Robot Commands
AI15 iul.
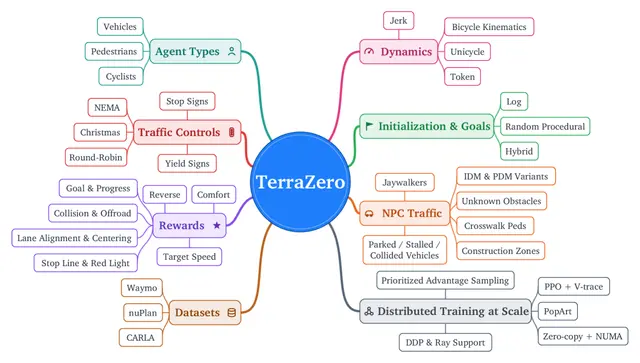
TerraZero: Zero-Demonstration Self-Play for Autonomous Driving at Scale
Robotics15 iul.
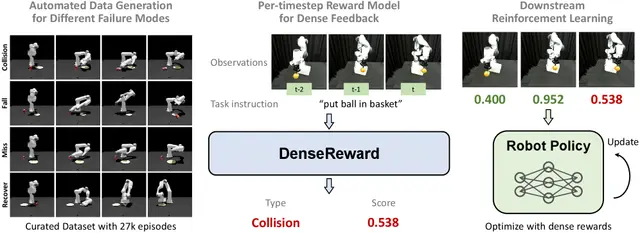
DenseReward: Teaching Robots Fine-Grained Task Progress with Dense Reward Signals from Failure Examples
Humanoid14 iul.
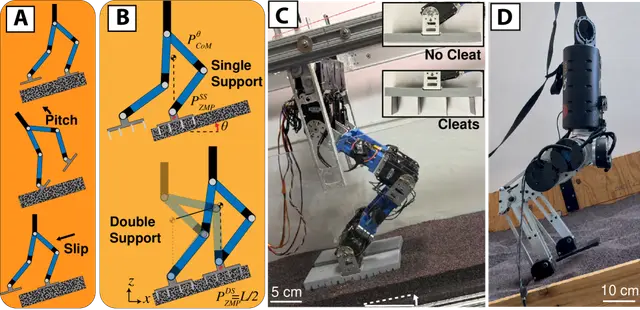
How Retractable Cleats Help Bipedal Robots Walk on Slippery Slopes
AI14 iul.
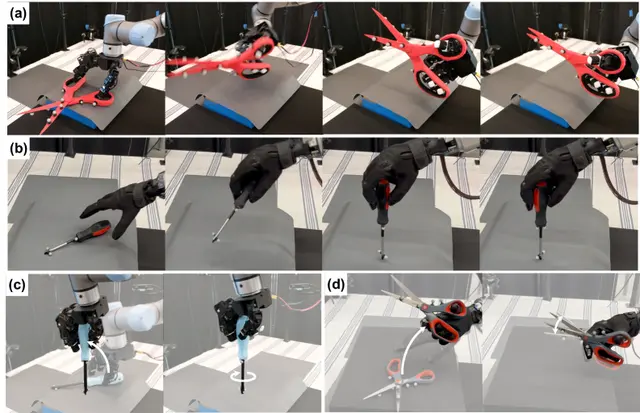
A Minimalist Recipe for Dexterous Manipulation Using Human Demonstration Retargeting
Robotics14 iul.
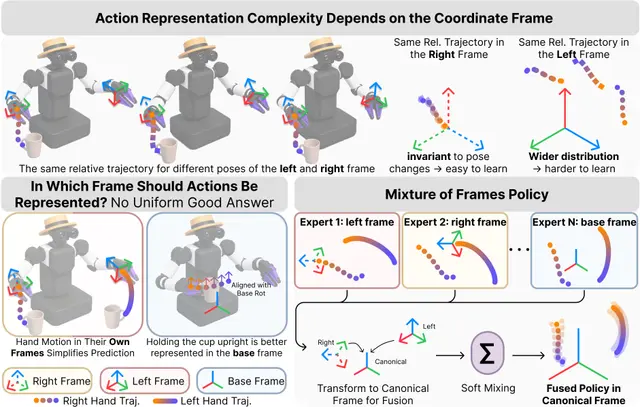
Mixture of Frames: How Multiple Coordinate Frames Boost Bimanual Robot Manipulation
Robotics13 iul.
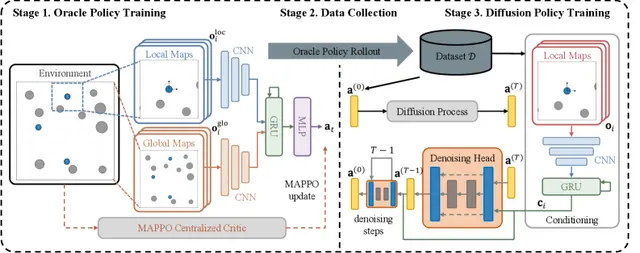
Diffusion Models Power Communication-Free Multi-Robot Teams
AI13 iul.
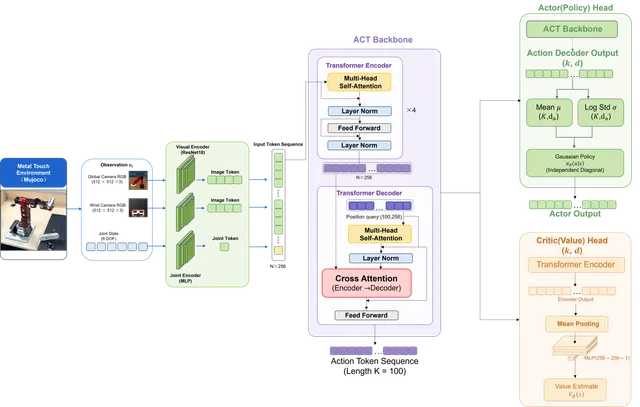
PAC-ACT Uses Reinforcement Learning to Sharpen Pretrained Robot Policies
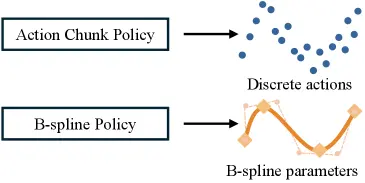
Robotics13 iul.