Papers de cercetare
Rezumate în limbaj simplu ale celor mai recente cercetări în robotică — roboți umanoizi, roboți cvadrupedi, automatizare industrială și inteligență artificială.
Humanoid25 iul.
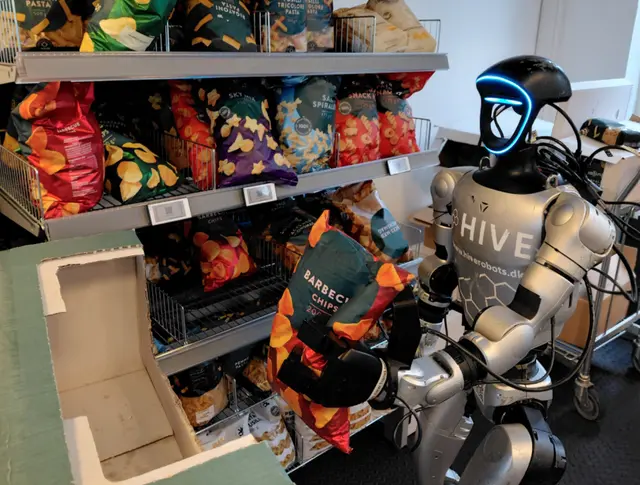
A Data-Efficient Framework for Deploying Retail Humanoid Robots in the Real World
AI25 iul.
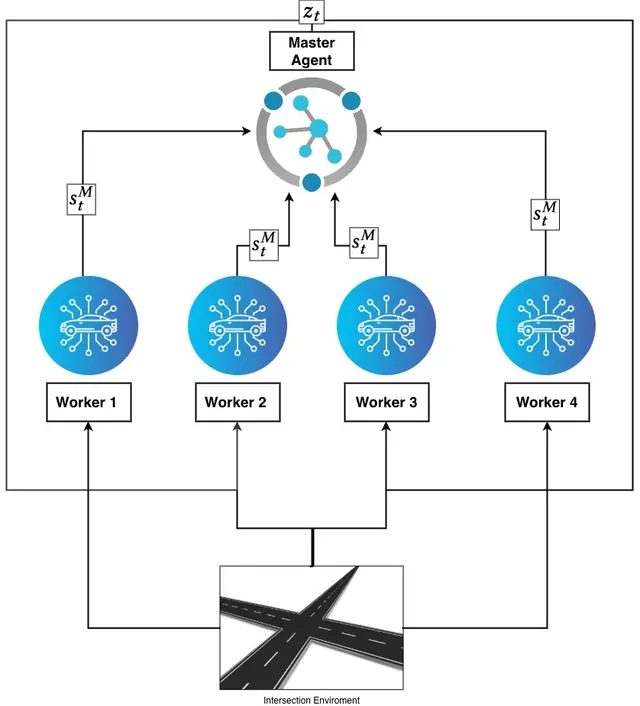
Zero-Collision Intersection Navigation via Compact Latent Coordination
AI25 iul.
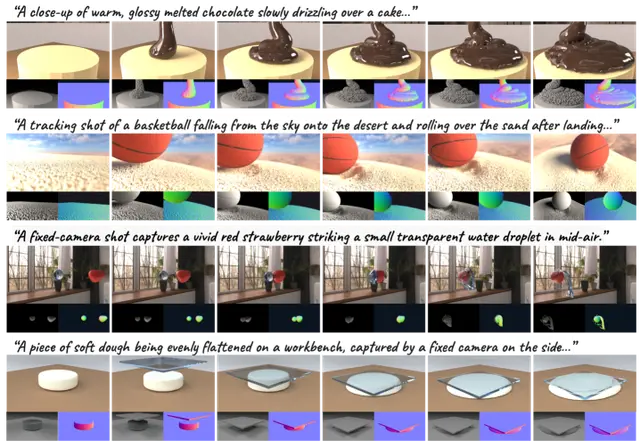
Multi-Agent Framework Generates 4D Physical Worlds From Natural Language
Robotics24 iul.
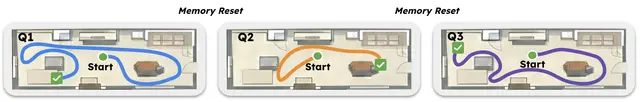
Why Robots Forget Answers: Memory Bottlenecks in Sequential Embodied QA
Robotics24 iul.
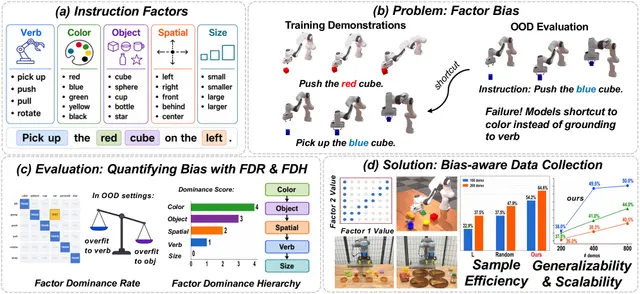
How to Train Robots That Actually Handle Novel Tasks: A Bias-Aware Data Strategy
Robotics24 iul.
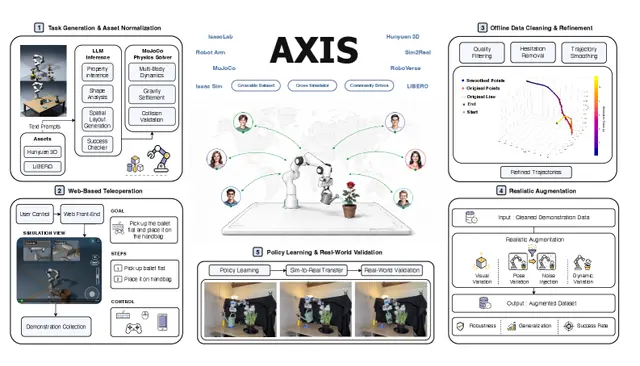
A Growable Community-Driven Data Engine for Scalable Robot Manipulation
Robotics23 iul.
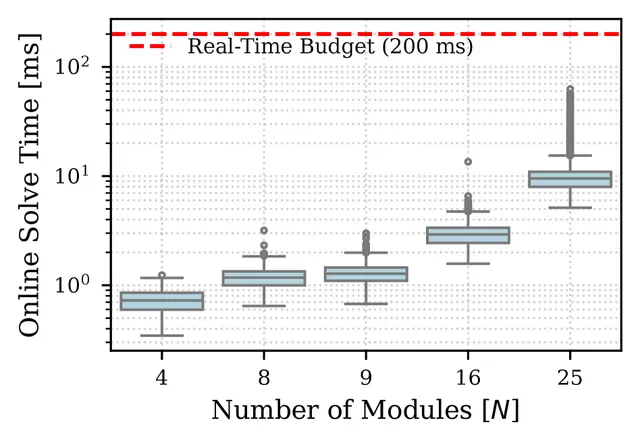
Distributed Motion Planning with Safety Guarantees for Self-Reconfiguring Robotic Boats
Robotics23 iul.
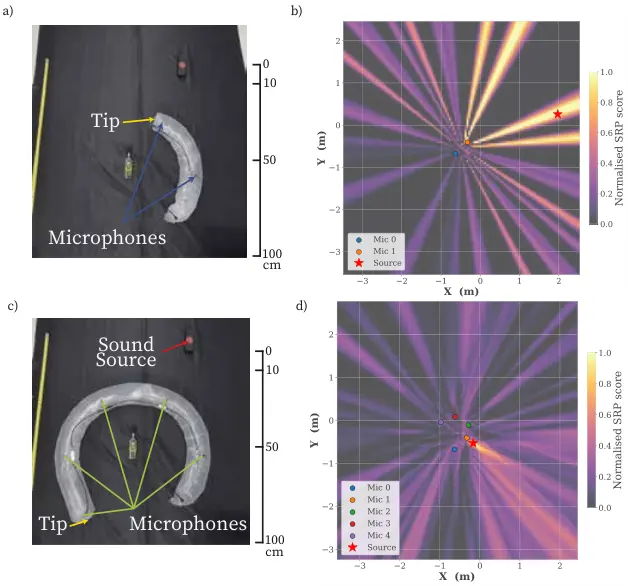
Soft Vine Robot Grows Microphone Array to Locate Sound Sources
Humanoid23 iul.
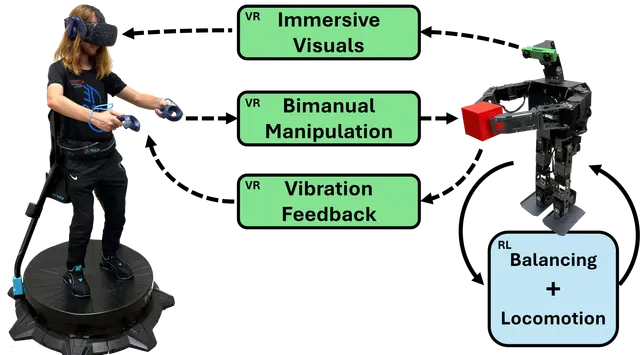
Miniature Humanoid Tele-Loco-Manipulation: VR Control + Reinforcement Learning
drones22 iul.
No Training, Better Flights: Test-Time Scaling Makes Smarter UAV Navigation
drones22 iul.
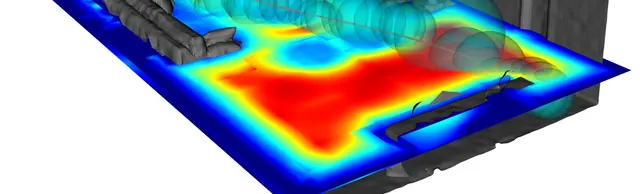
Real-Time Signed Distance Field Mapping and Fast Motion Planning for Drones
Robotics22 iul.
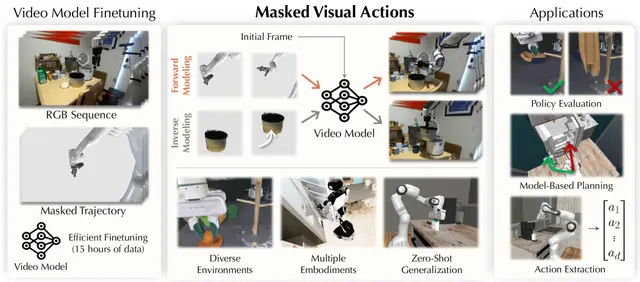
Masked Visual Actions Enable Robots to Learn World Models from Video
Humanoid21 iul.
How Haptic Calibration and Visual Feedback Improve Humanoid Robot Grasping
Robotics21 iul.
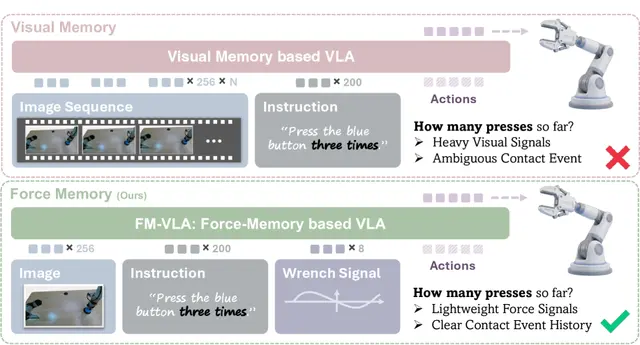
FM-VLA: Giving Robots a Sense of Touch Memory for Smarter Contact-Rich Tasks
AI21 iul.
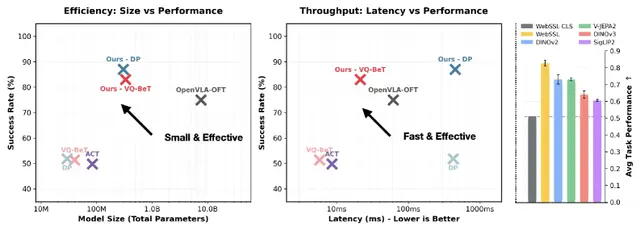
Patch Policy: Efficient Robot Control Through Dense Visual Patch Features
Robotics20 iul.
VTLoc: How Robots Pinpoint Touch in 3D Space Using Vision and Feel
Robotics20 iul.
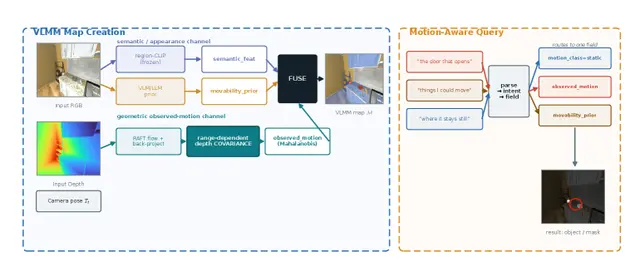
VLMM Gives Robots a New Way to Ask "Can I Move That?" in 3D Maps
Humanoid20 iul.
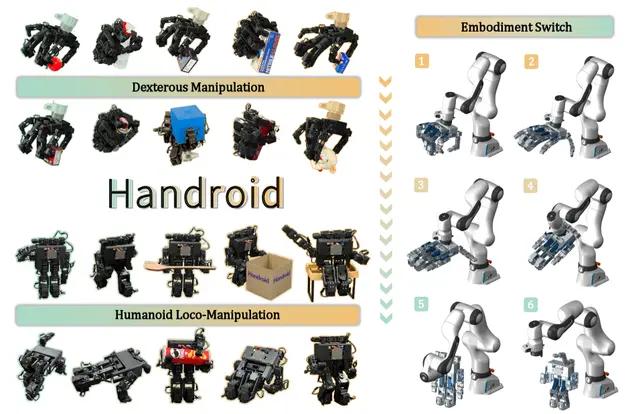
Handroid: A Desktop Robot That Switches Between Hand and Humanoid
AI19 iul.