Papers de cercetare
Rezumate în limbaj simplu ale celor mai recente cercetări în robotică — roboți umanoizi, roboți cvadrupedi, automatizare industrială și inteligență artificială.
Humanoidacum 13 zile
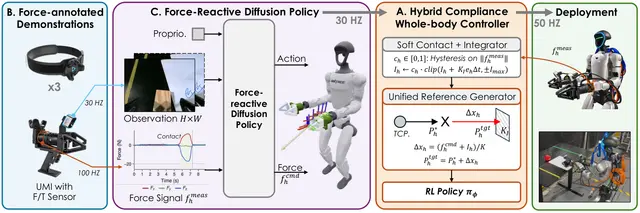
Force-Reactive Learning for Humanoid Loco-Manipulation in Contact-Rich Tasks
Roboticsacum 14 zile
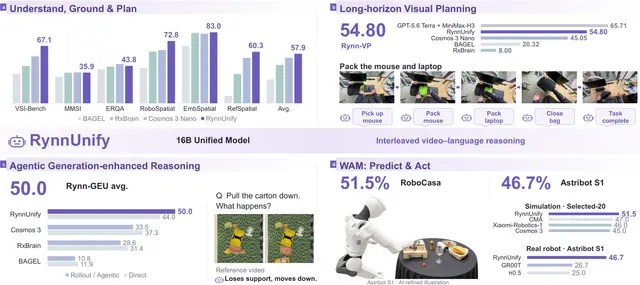
RynnUnify Unifies Robot Reasoning and Video Generation for Embodied Tasks
AIacum 14 zile
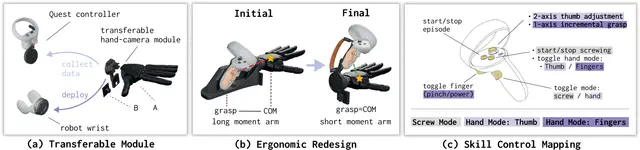
DexPort Makes Dexterous Hand Demonstrations Easier to Collect and Deploy
AIacum 14 zile
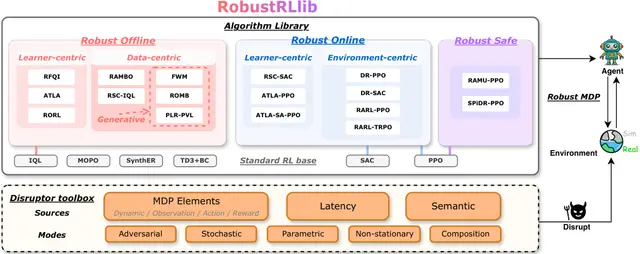
A Shared Testbed Reveals Where Robust Robot Learning Holds Up Best
Roboticsacum 15 zile
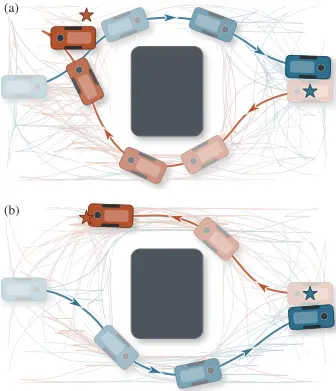
How Robot Teams Coordinate Motion with Dispersive Tree Search
Roboticsacum 15 zile
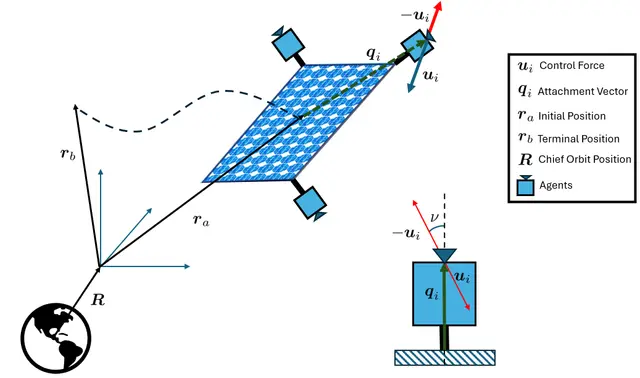
How Robot Swarms Can Move a Rigid Payload Through Orbit Together
Roboticsacum 15 zile
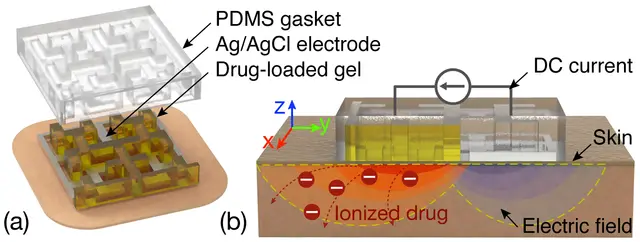
How Hydrogel Shape Can Tune Drug Delivery in Soft Robotic Devices
Roboticsacum 16 zile
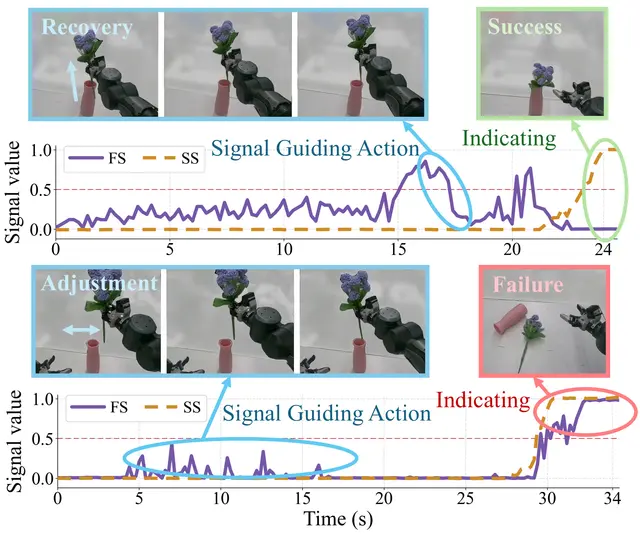
Echo Couples Robot Actions and Task Status Signals in Vision-Language Models
Humanoidacum 16 zile
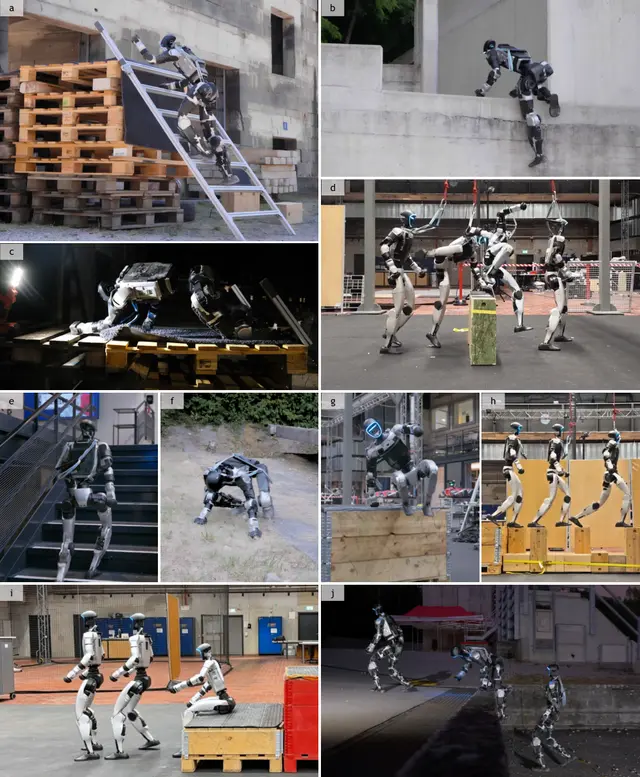
Humanoid Robots Use Attention and Contact Plans to Cross Difficult Terrain
Roboticsacum 16 zile
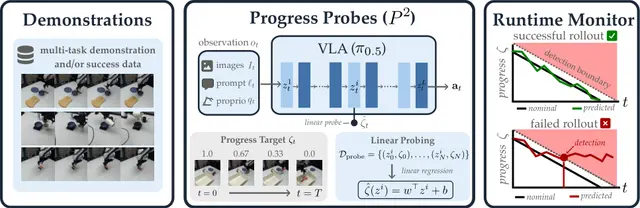
Progress Probes Monitor Vision-Language-Action Models at Runtime
Roboticsacum 17 zile
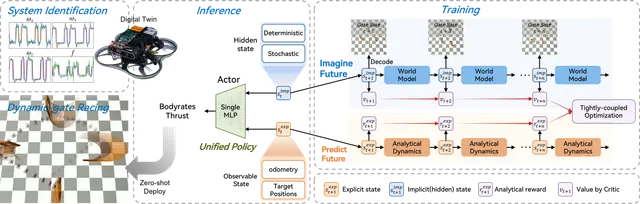
Quadrotor Control Pairs World Models with Differentiable Physics for Agile Flight
Roboticsacum 17 zile
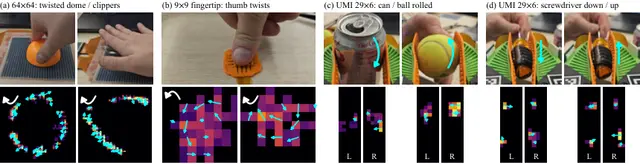
OpenTac Makes Custom Robot Touch Sensors Easier to Build and Simulate
AIacum 17 zile
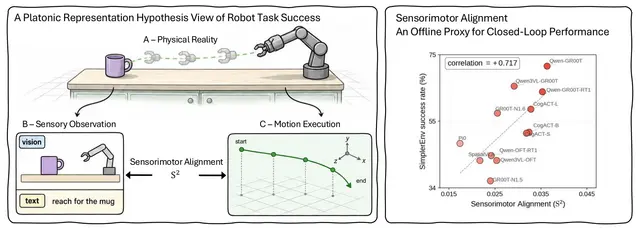
Sensorimotor Alignment Offers a Useful Clue to Embodied Robot Policy Success
AIacum 18 zile
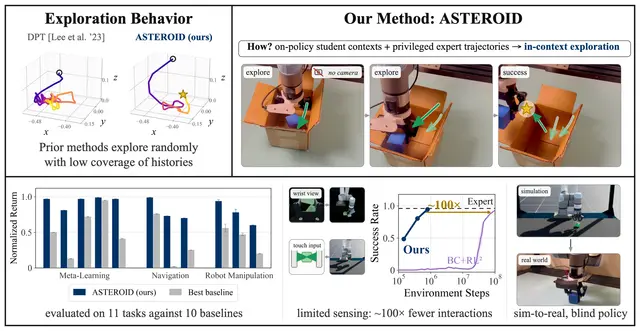
How Robots Learn In-Context Exploration Through On-Policy Distillation
AIacum 18 zile
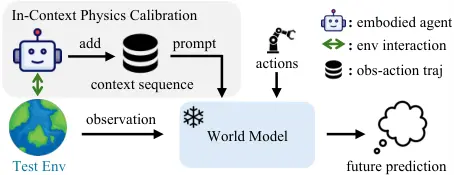
Calibrating Robot World Models with In-Context Physics from Test-Scene Interaction
Roboticsacum 18 zile
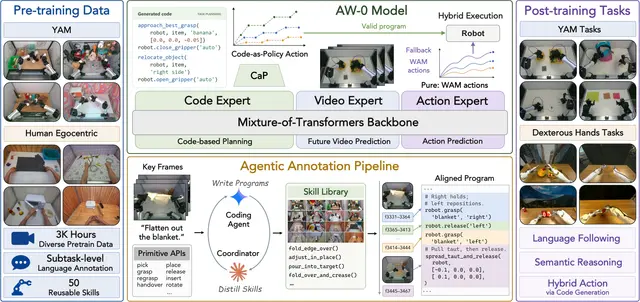
Agentic World Action Models: Code-Guided Skills for Robot Control
AIacum 19 zile
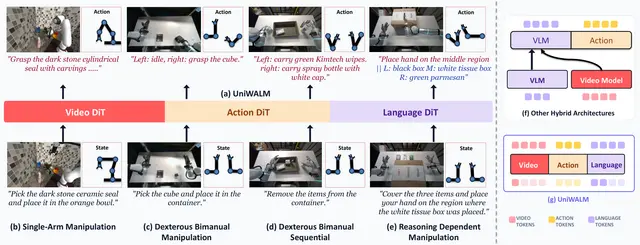
One Model Connects Robot Video, Language, Memory, and Actions for Control
AIacum 19 zile
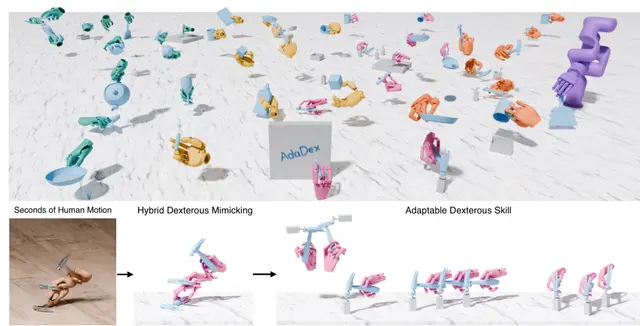
Teaching Robot Hands to Copy and Adapt Everyday Human Object Skills
AIacum 19 zile