Научни Papers
Обобщения на разбираем език на най-новите научни изследвания в роботиката — хуманоидни роботи, четириноги роботи, индустриална автоматизация и изкуствен интелект.
Robotics31.05
Uncertainty-Driven 3D Gaussian Splatting Gets Real-Time Active Mapping
AI30.05
Tri-Modal Dynamics-Guided Representation Learning for Robot Manipulation

Robotics29.05
SE3Kit gives roboticists a lightweight library for 3D math
Robotics28.05
Symmetries Across Spaces: New Compositions Let Robots Learn Faster
AI27.05
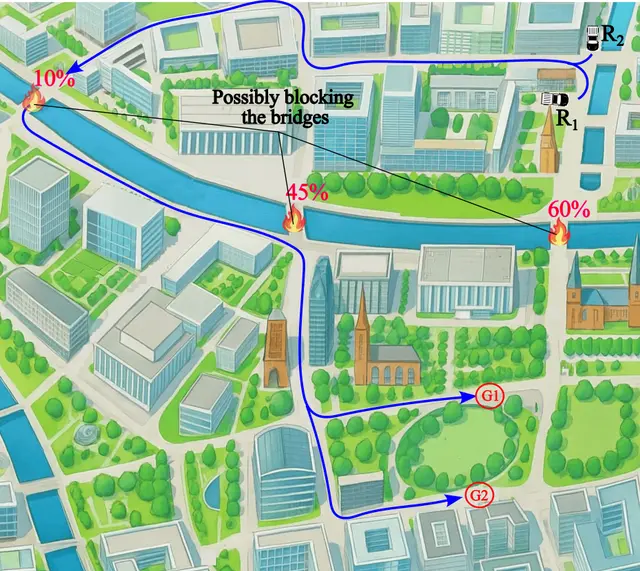
Scout-Assisted Planning Cuts Robot Team Travel Costs by Over 30%
drones26.05
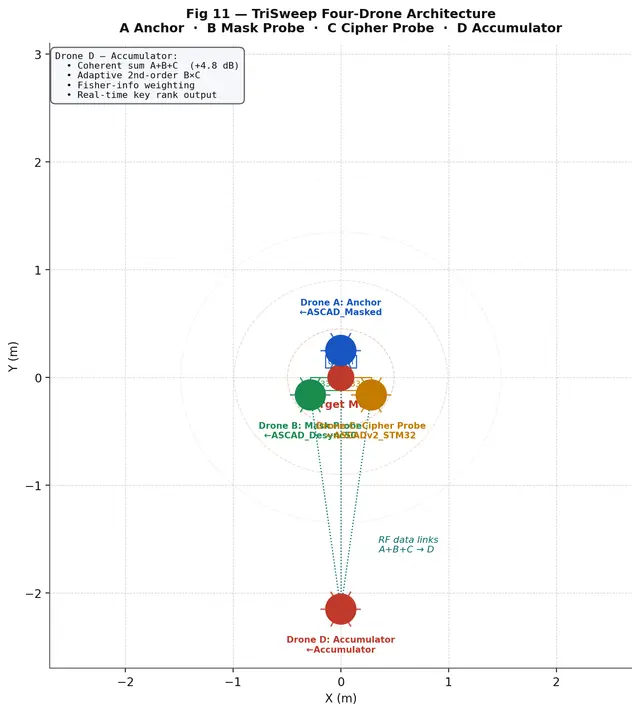
Four-Drone Swarm Framework for Electromagnetic Side-Channel Analysis
Robotics25.05
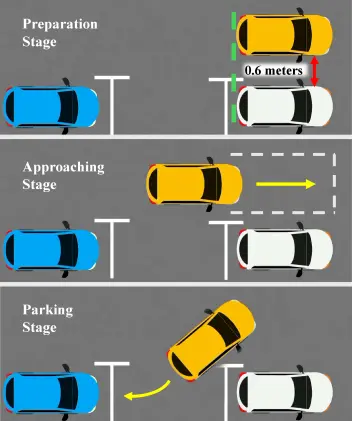
Accelerated Automated Parking: N3P Cuts Planning Time by 86%
AI24.05
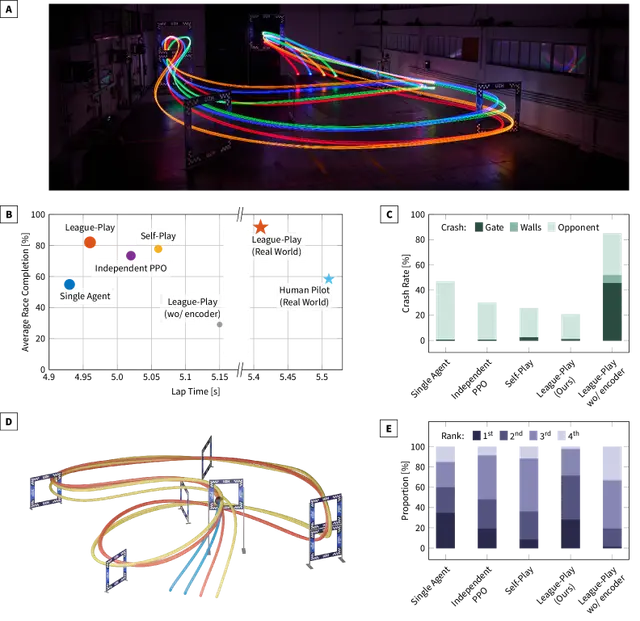
Multi-Agent RL Drone Racing Achieves Superhuman Safety and Agility
Robotics23.05
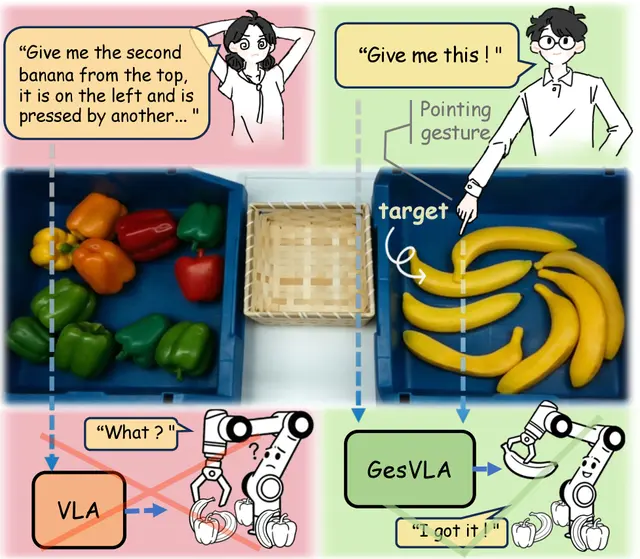
Gesture-Aware VLA Boosts Robot Intent Understanding to 94.3% Accuracy
AI22.05
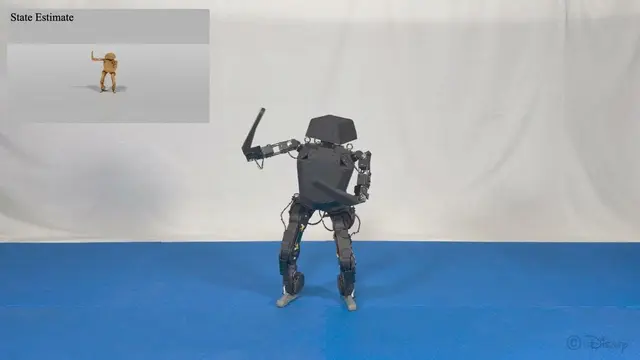
CoCo-InEKF: Better Robot State Estimation for Dynamic Motion
AI22.05
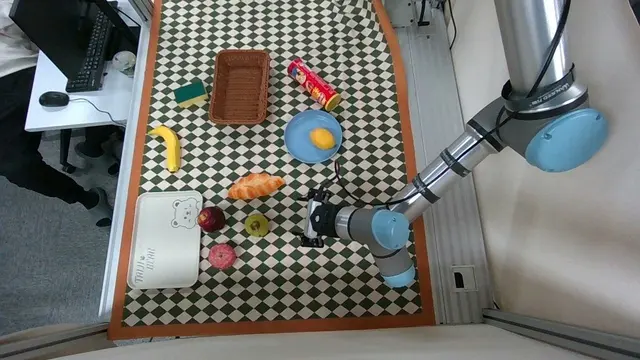
Pelican-Unified 1.0: One AI Model That Sees, Thinks, Imagines, and Acts
Robotics22.05
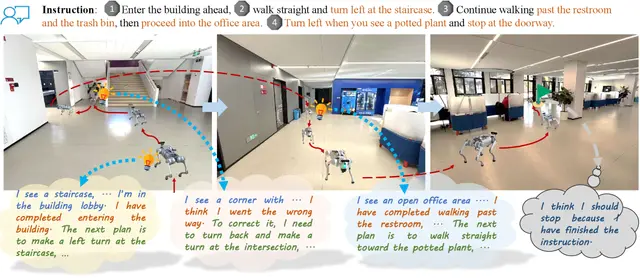
Self-Aware Robots Navigate Better Using Vision-Language Reasoning

AI16.05
HandITL Lets Humans Seamlessly Correct Dexterous Robot Hands Mid-Task
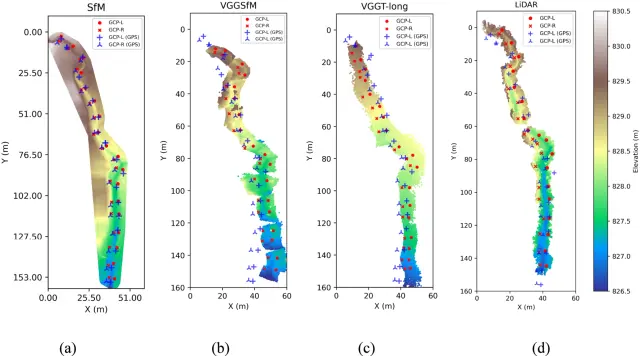
AI16.05
Feed-Forward 3D Scene Editing Through Residual Field Prediction
Robotics16.05
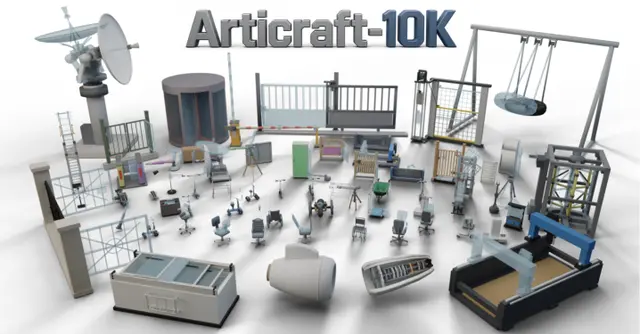
AI Generates Articulated 3D Models at Scale Using Code Generation
AI13.05
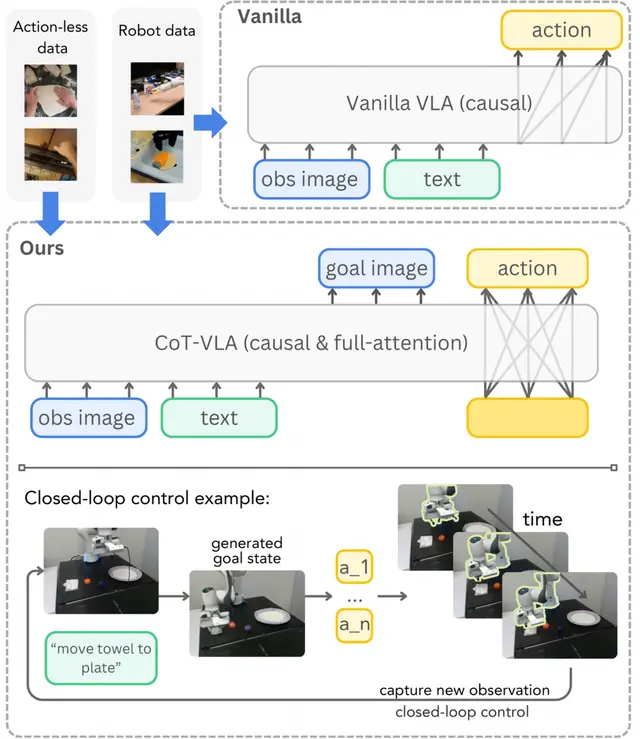
PriorVLA: Preserving Pretrained Priors in Vision-Language-Action Models
AI13.05
Neural Tilting Makes Lévy-Driven SDE Inference Scalable and Practical
AI12.05