Научни Papers
Обобщения на разбираем език на най-новите научни изследвания в роботиката — хуманоидни роботи, четириноги роботи, индустриална автоматизация и изкуствен интелект.
Robotics19.07
Robot Juggles Balls with Human Partners in Real Time
Robotics18.07
Social Robots That Assess Frailty and Fall Risk in Older Adults: A Real-World Clinical Study
Humanoid18.07
Scaling Behavior Foundation Model Cuts Humanoid Control Errors by 82%
Robotics18.07
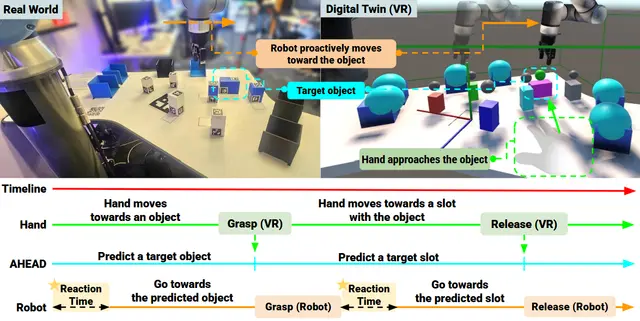
AHEAD Teleoperation Predicts Human Intent to Slash Robot Reaction Time
Robotics17.07
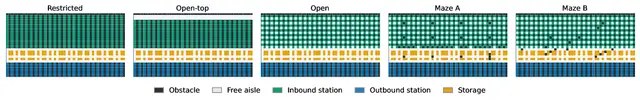
Stigmergic Graph Memory Boosts Warehouse Robot Throughput by 20-36%
AI17.07
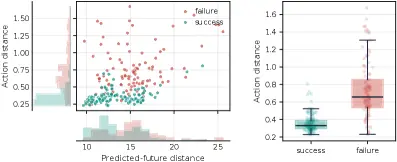
When World-Action Models Dream Right But Act Wrong: A Study of Action-Imagination Desynchronization
AI17.07
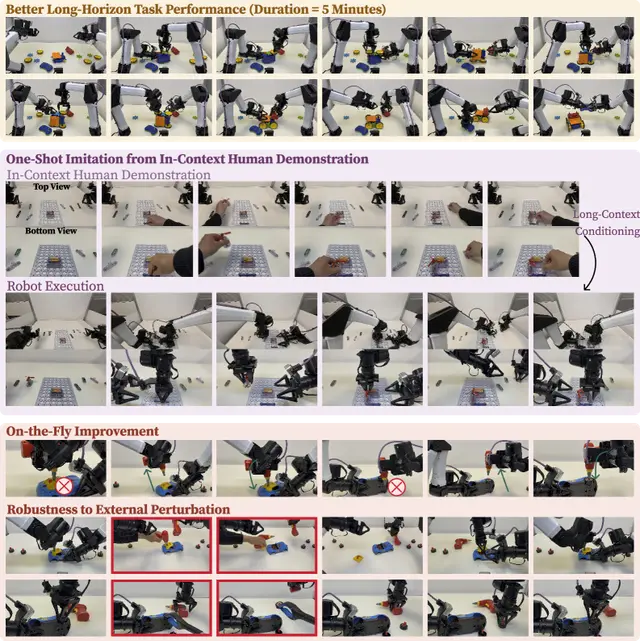
Context Scaling Unlocks Generalist Robot Policies That Learn on the Fly
drones16.07
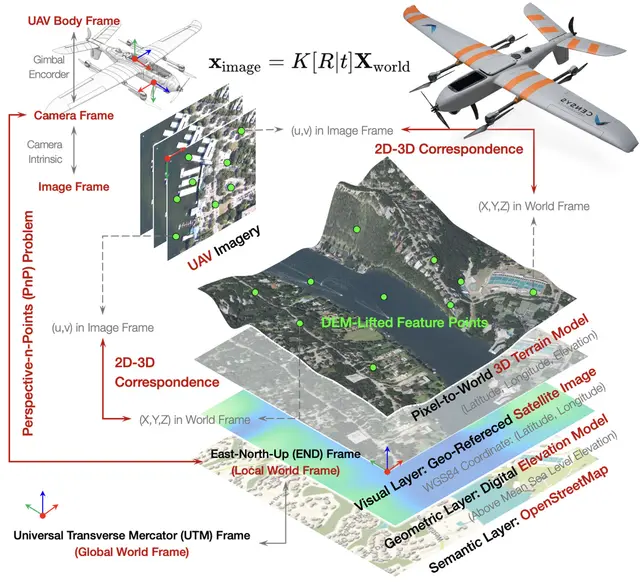
AeroMap3D Anchors Drones to Maps for 6-DoF Localization Without GPS
Industrial16.07
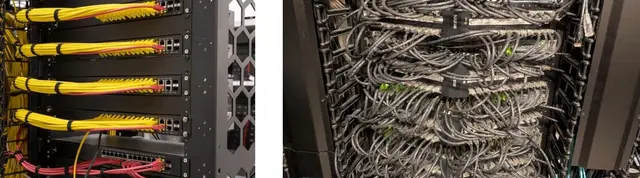
Industrial Dexterity Benchmark: Hardware-Software Platform for Industrial Robot Manipulation
Robotics16.07
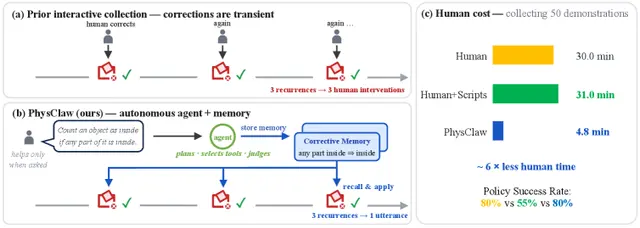
PhysClaw-0: A Robot That Learns From Natural Language Corrections, Not Teleoperation
Robotics15.07
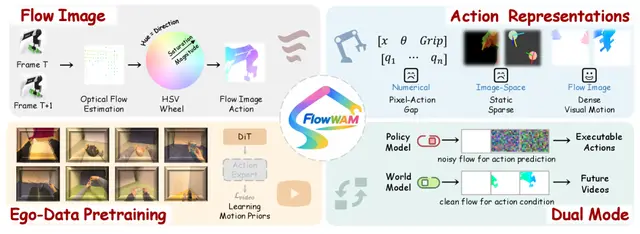
Optical Flow as a Unified Action Model: How FlowWAM Turns Pixel Motion Into Robot Commands
AI15.07
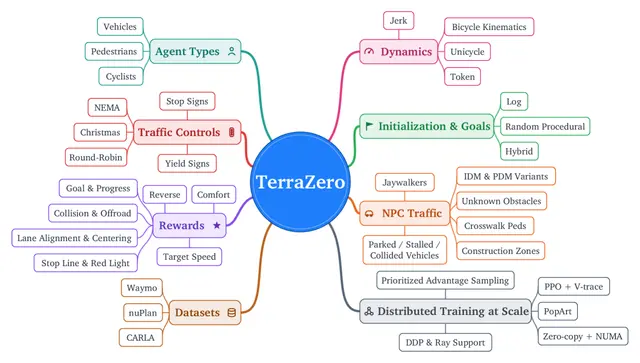
TerraZero: Zero-Demonstration Self-Play for Autonomous Driving at Scale
Robotics15.07
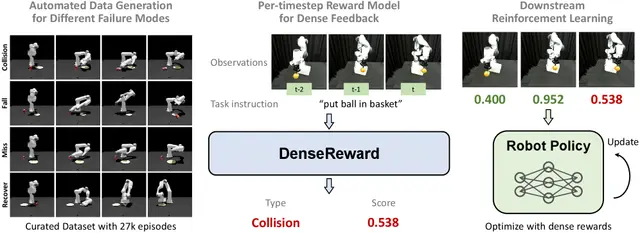
DenseReward: Teaching Robots Fine-Grained Task Progress with Dense Reward Signals from Failure Examples
Humanoid14.07
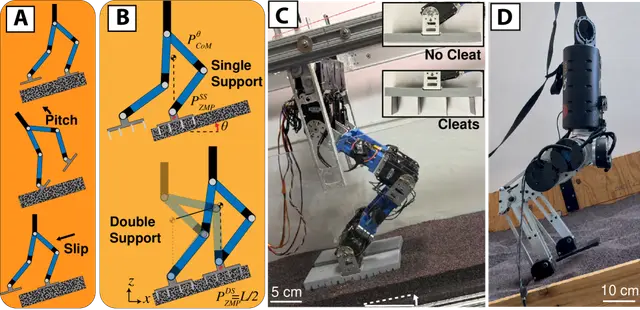
How Retractable Cleats Help Bipedal Robots Walk on Slippery Slopes
AI14.07
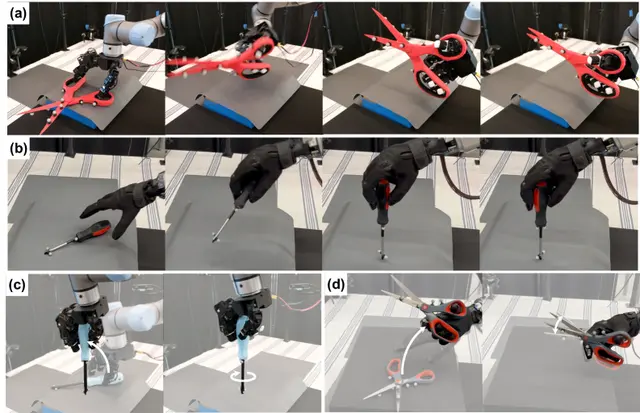
A Minimalist Recipe for Dexterous Manipulation Using Human Demonstration Retargeting
Robotics14.07
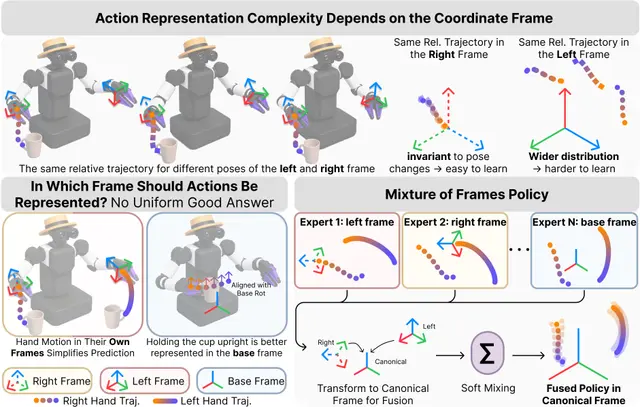
Mixture of Frames: How Multiple Coordinate Frames Boost Bimanual Robot Manipulation
Robotics13.07
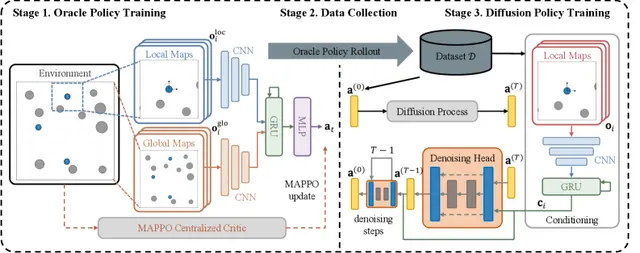
Diffusion Models Power Communication-Free Multi-Robot Teams
AI13.07
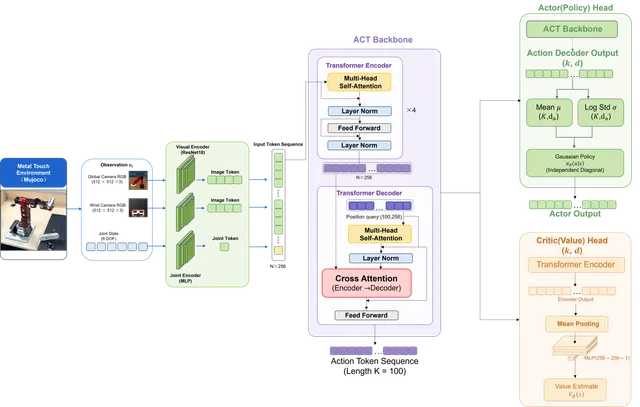
PAC-ACT Uses Reinforcement Learning to Sharpen Pretrained Robot Policies
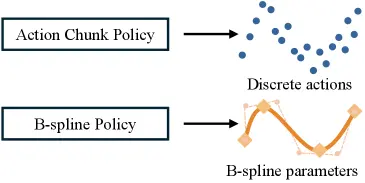
Robotics13.07