Научни Papers
Обобщения на разбираем език на най-новите научни изследвания в роботиката — хуманоидни роботи, четириноги роботи, индустриална автоматизация и изкуствен интелект.
Robotics14.08
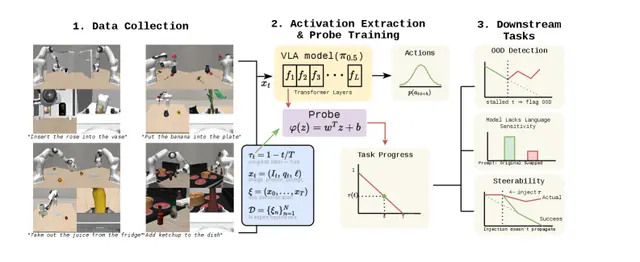
How VLA Representations Reveal Task Progress and Detect Failures
Robotics14.08
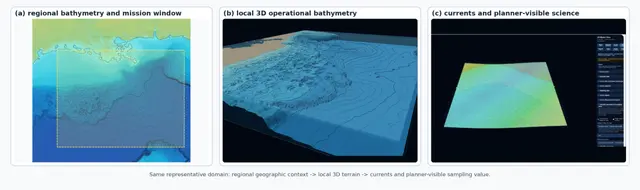
Browser Ocean-Glider Test Range Makes 4D Mission Planning Easier to Reproduce
AI14.08
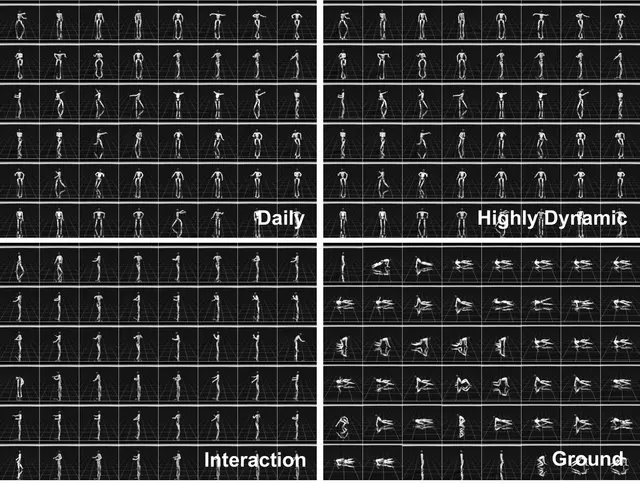
HumanTracker Benchmark for Human-Aligned Humanoid Motion Tracking
Robotics13.08
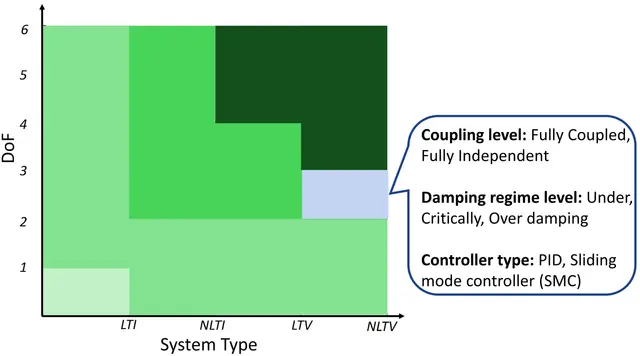
Benchmarking Language Models for Feedback Controller Design and Reasoning Distillation
AI13.08
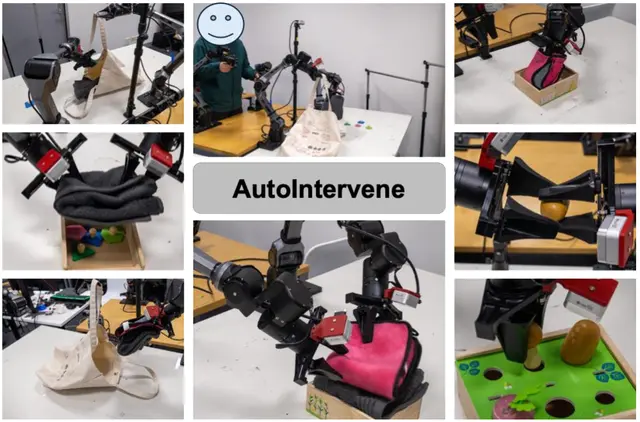
Calibrated Intervention for Reliable Action-Chunking Robot Policy Deployment
AI13.08
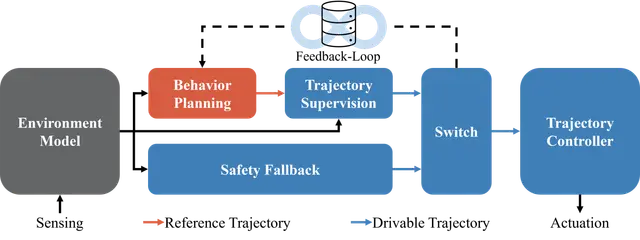
Learning-Based Driving Planners Bring AI Into Real Vehicles Safely
Robotics12.08
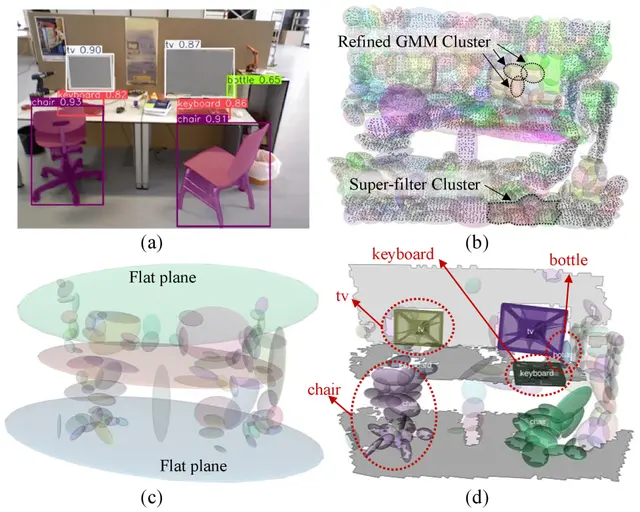
A Smarter Way to Build Compact Semantic Maps for Mobile Robots
Robotics12.08
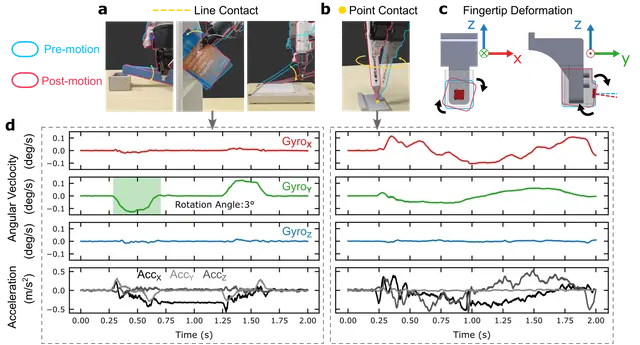
Robot Transient Contact Detection and Ranging with 6D Dynamic Tactile Sensing
AI12.08
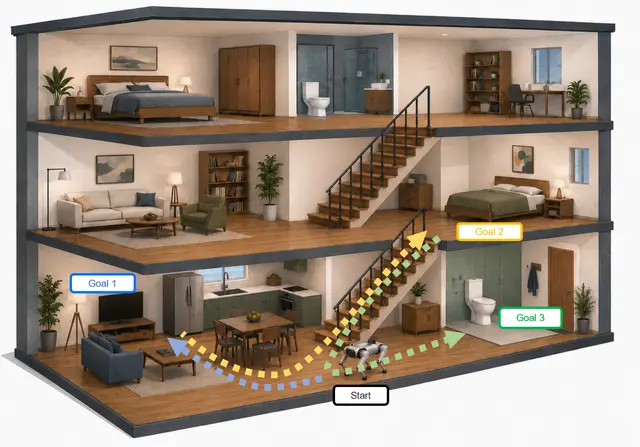
Persistent 3D Memory for Cross-Floor Multi-Object Navigation
AI11.08
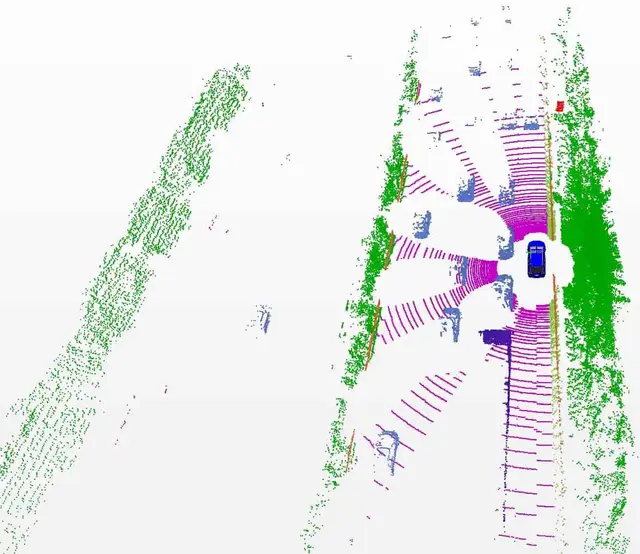
Synthetic LiDAR Data and Critical Point Downsampling for Edge Classification
AI11.08
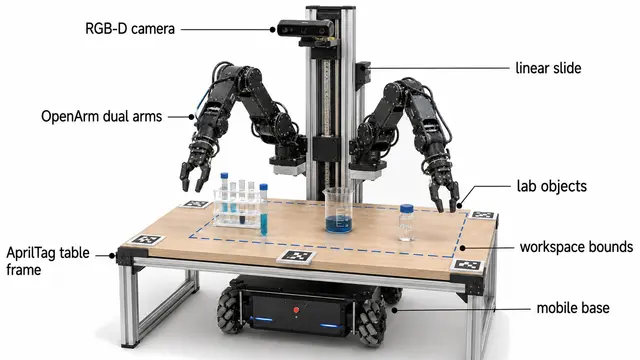
OpenArm Mobile Manipulation Through Auditable Robot Representation Handoffs and Skills

AI11.08
3D Scene Memory Helps Vision-Language Robots Navigate Closed-Loop Environments
Robotics10.08
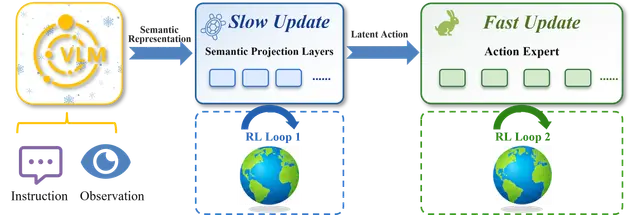
TEMPO: Decoupled Reinforcement Learning for Vision-Language-Action Robot Control
AI10.08
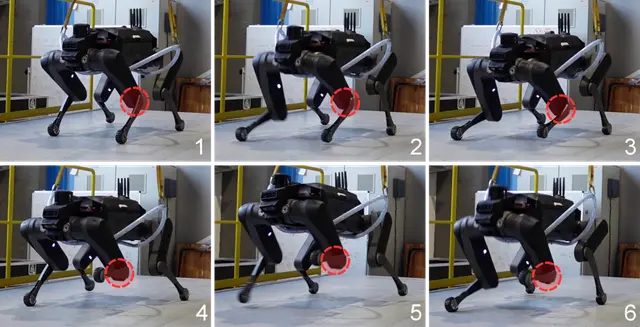
Adaptive Gait Timing for Fault-Tolerant Quadruped Locomotion
Robotics10.08
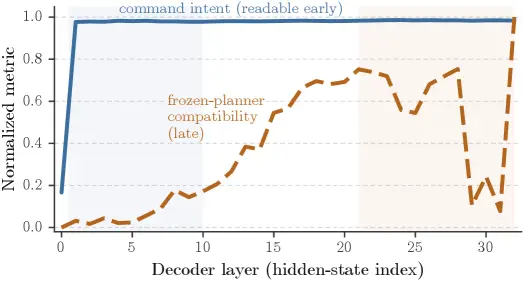
Probing and Pruning Planning Tokens in Driving Vision-Language-Action Models
Robotics9.08
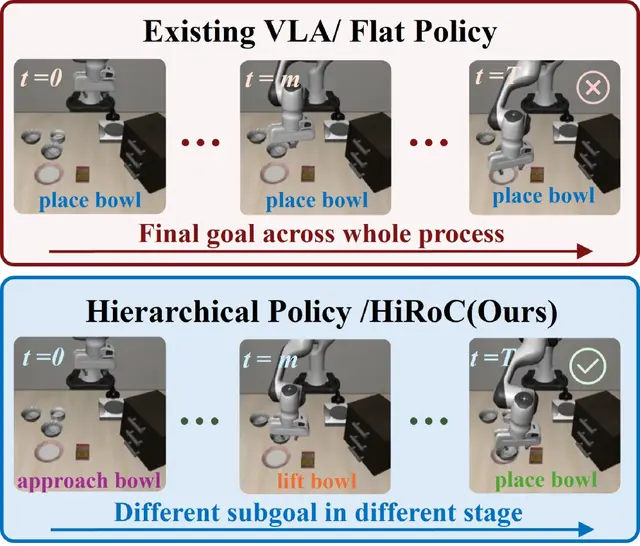
Hierarchical Post-Training for Reliable Robotic Manipulation
Robotics9.08
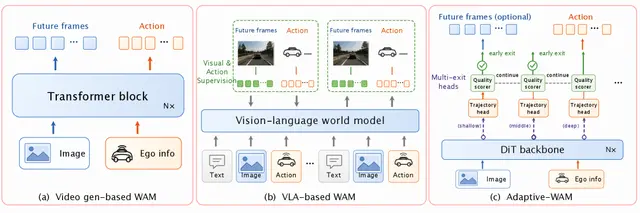
Adaptive Early-Exit Planning Uses Video-Diffusion Features for Efficient Driving Robots
AI9.08
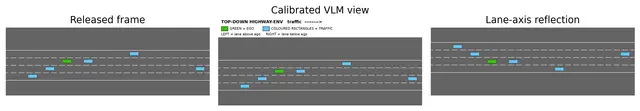
Testing Visual Grounding in Zero-Shot Vision-Language Robot Control
Robotics8.08