Papers sa Pananaliksik
Mga buod sa payak na Ingles ng pinakabagong pananaliksik sa robotika — mga robot na humanoid, mga robot na may apat na paa, awtomasyong industriyal, at artipisyal na intelihensiya.
AIHul 5
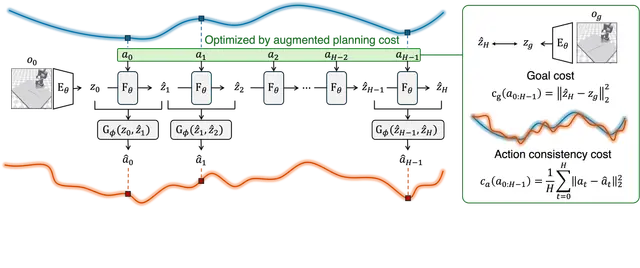
ACID Framework Boosts Robotic Planning With Action Consistency Check
AIHul 5
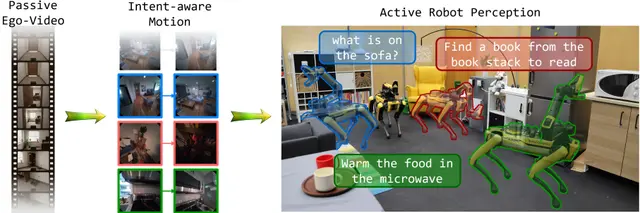
LIME Teaches Robots Where to Look Based on Language Intent
AIHul 5
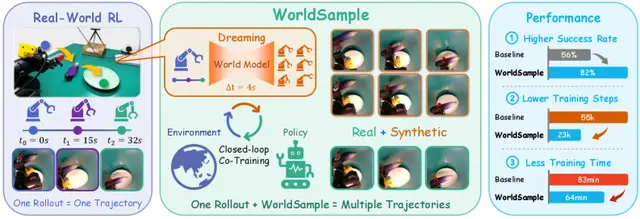
WorldSample Boosts Real Robot Learning with World Model Data Augmentation
AIHul 4
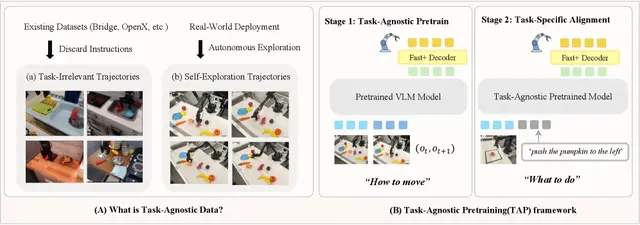
Task-Agnostic Pretraining: Teaching Robots to Move Before Teaching Tasks
RoboticsHul 4
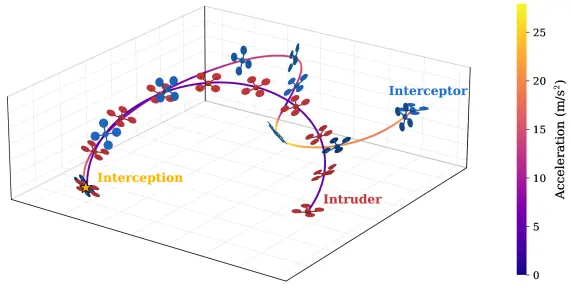
Differentiable Simulation Trains Drones to Intercept Intruders Using Only Direction
dronesHul 4
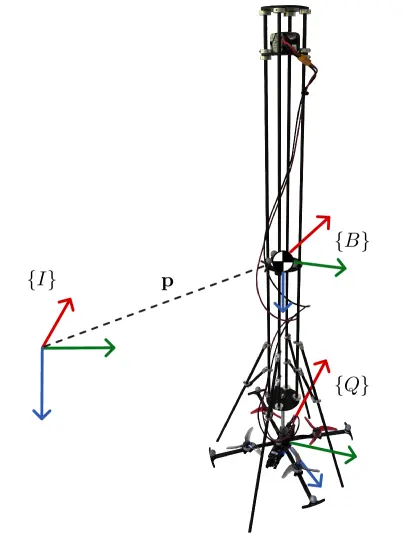
QuadRocket Testbed Uses a Drone to Control a Rocket-Like Flying Pendulum
AIHul 3
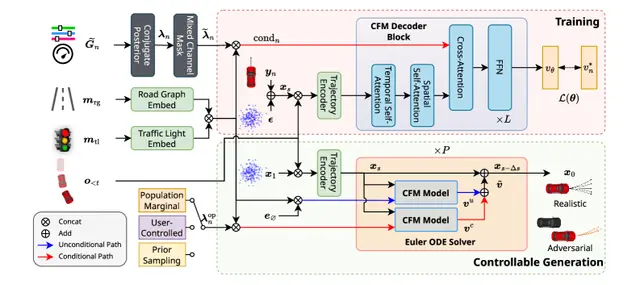
Controllable Traffic Agents Learn Steering Behaviors From Latent Variables

RoboticsHul 3
Embodied.cpp Enables Efficient C++ Inference for Embodied AI on Heterogeneous Robots
RoboticsHul 3
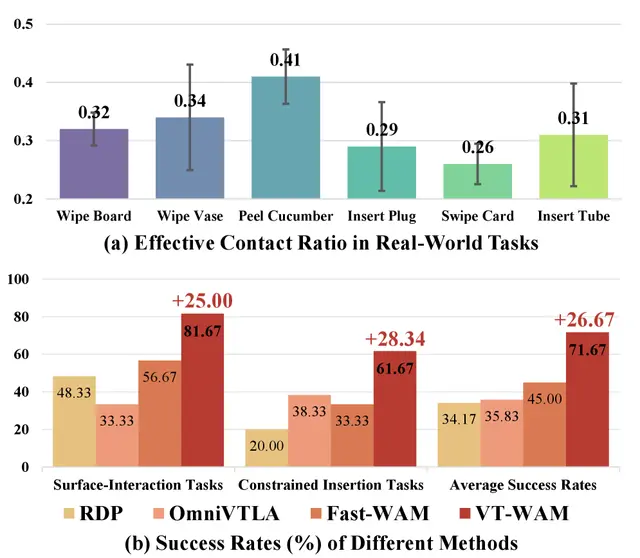
Visual-Tactile World Action Model for Contact-Rich Manipulation
RoboticsHul 2
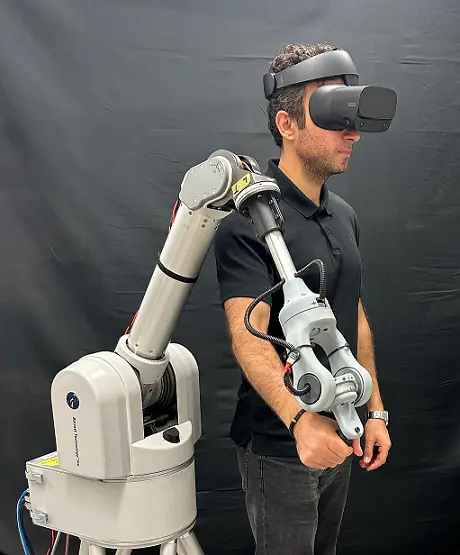
Sensorless Teleoperation Uses Inverse Dynamics for Transparent Control
AIHul 2
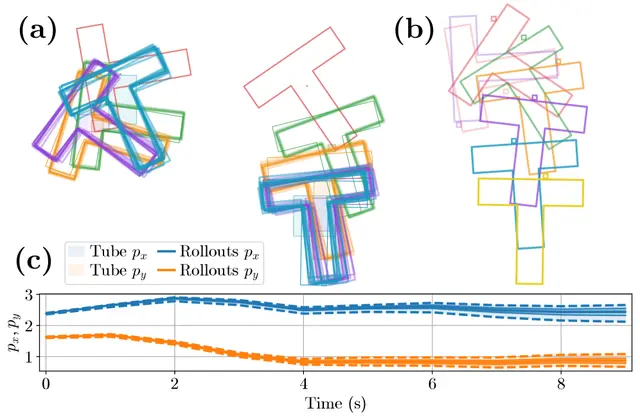
GPU-Parallel Linearization Error Bounds for Real-Time Robust Optimal Control of Nonlinear and Neural Network Dynamics
AIHul 2
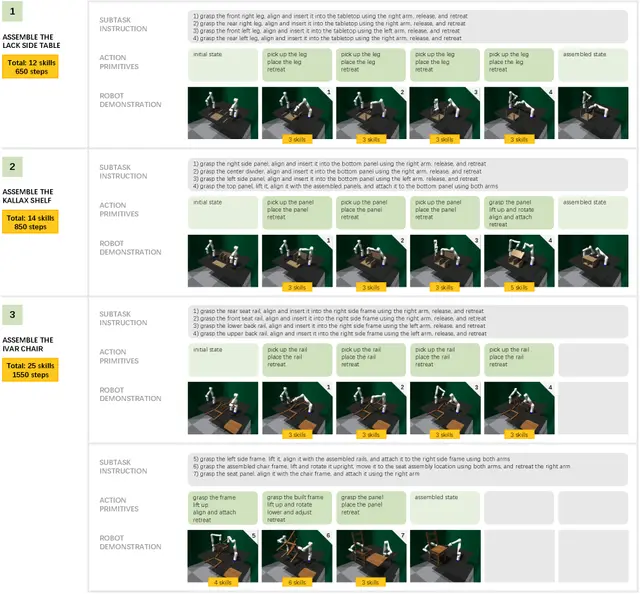
FurnitureVLA: Teaching Robots to Assemble IKEA Furniture Using Vision-Language-Action Models
HumanoidHul 1
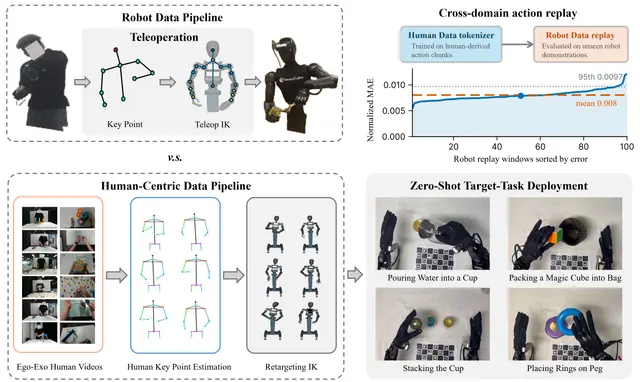
PrimeU: Humanoid Robot That Learns Tasks by Watching Human Videos
AIHul 1
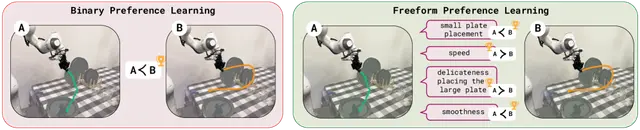
Freeform Preferences Help Robots Learn From Human Feedback Without Rigid Ratings
RoboticsHul 1
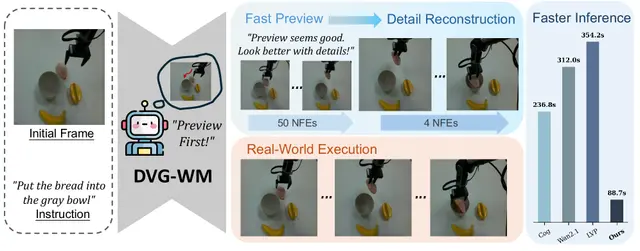
Disentangled Video World Model Speeds Robotic Planning Without Sacrificing Quality
RoboticsHun 30
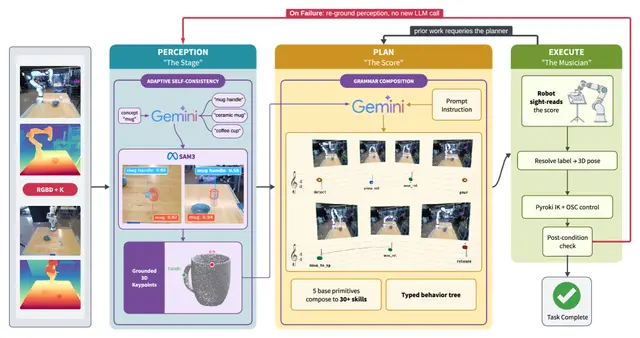
Sequential Planning via Anchored Robotic Keypoints: Training-Free Robot Manipulation
AIHun 30
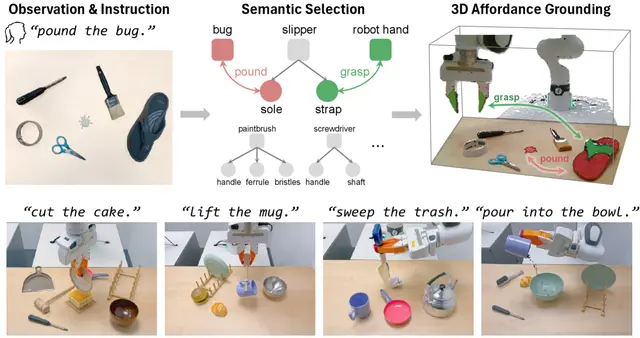
GROW²: Teaching Robots to Select Tools and Find Their Functional Regions
HumanoidHun 30
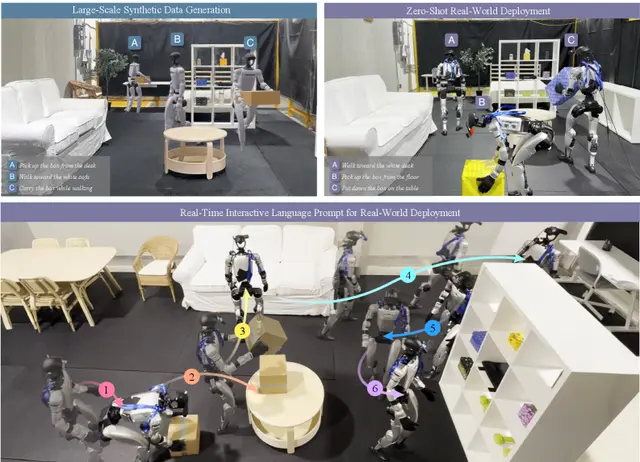
Vision-Language-Kinematics: Learning Humanoid Loco-Manipulation from Synthetic Interactions in Reconstructed 3D Scenes
RoboticsHun 29