Papers de pesquisa
Resumos em linguagem simples das pesquisas mais recentes em robótica — robôs humanoides, quadrúpedes, automação industrial e IA.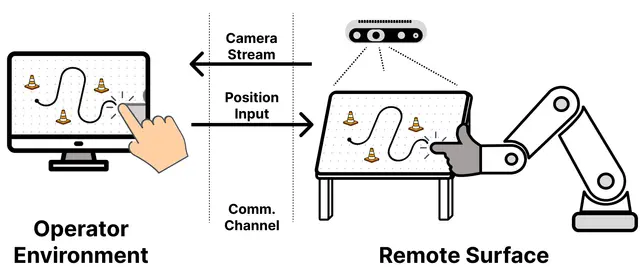
AI8 de ago.
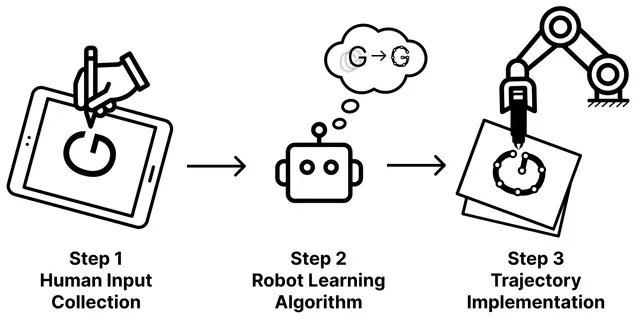
Learning Human-Like Robot Handwriting from Demonstrations and Force Data
Robotics7 de ago.
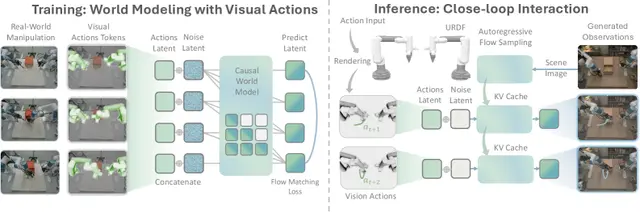
Interactive Visual-Action World Models for Generalizable Robot Manipulation
Robotics7 de ago.
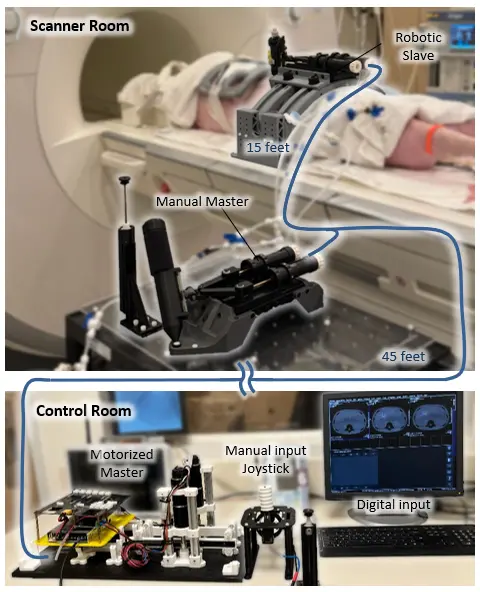
MRI-Safe Master-Slave Robot Enables Remote Needle Guidance in Closed MRI Bores
Robotics7 de ago.
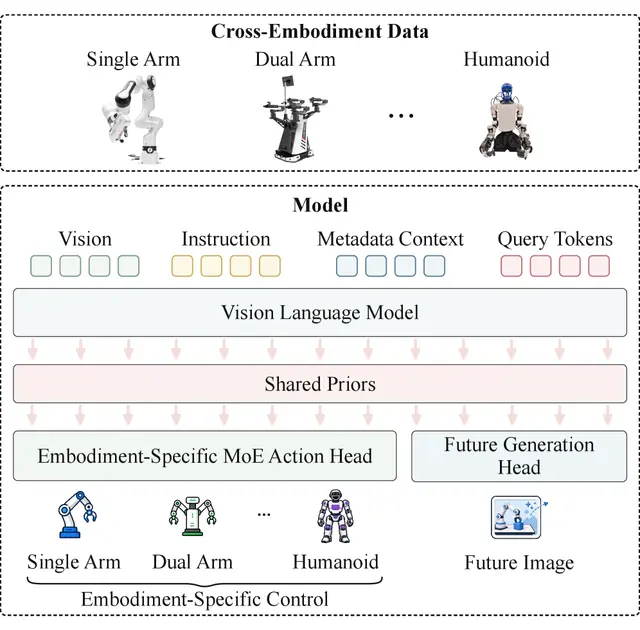
One Policy Controls Three Robots Using Shared Skills Across Different Bodies
Robotics6 de ago.
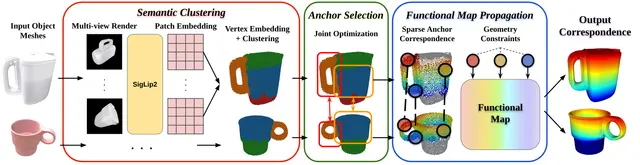
Semantic Anchored Correspondence for Zero-Shot Robot Skill Transfer
Robotics6 de ago.
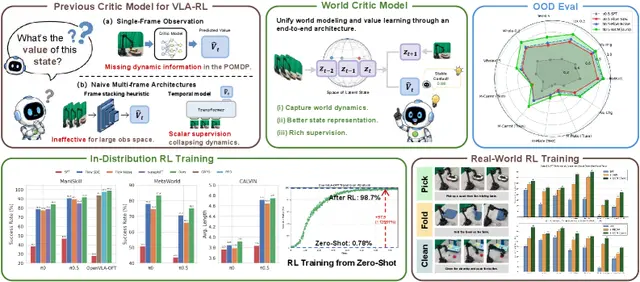
World Critic Model Boosts Vision-Language-Action Reinforcement Learning
AI6 de ago.
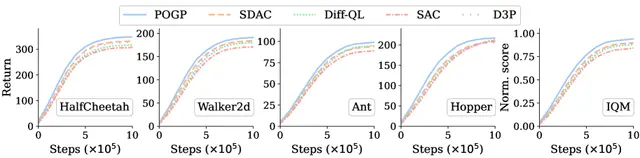
Dynamic Diffusion Policies That Learn When to Stop Computing
Robotics5 de ago.
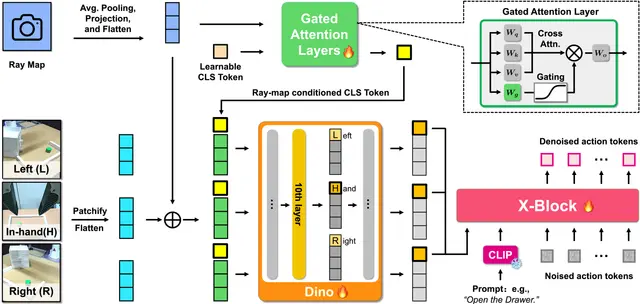
RayViT Keeps Robot Skills Working When Cameras Change Viewpoint
Robotics5 de ago.
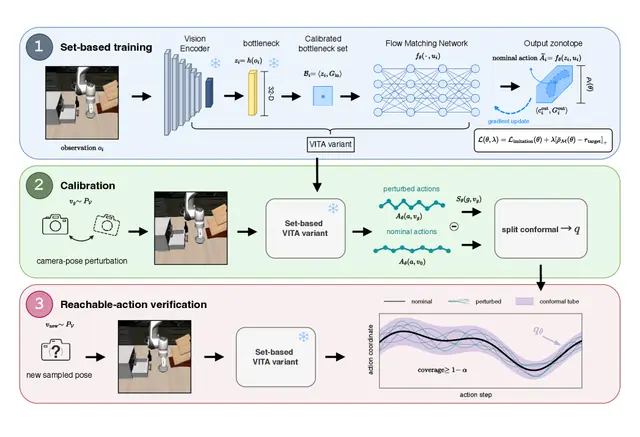
Verifying Visuomotor Policies With Set-Based Training Under Camera Uncertainty
Robotics5 de ago.
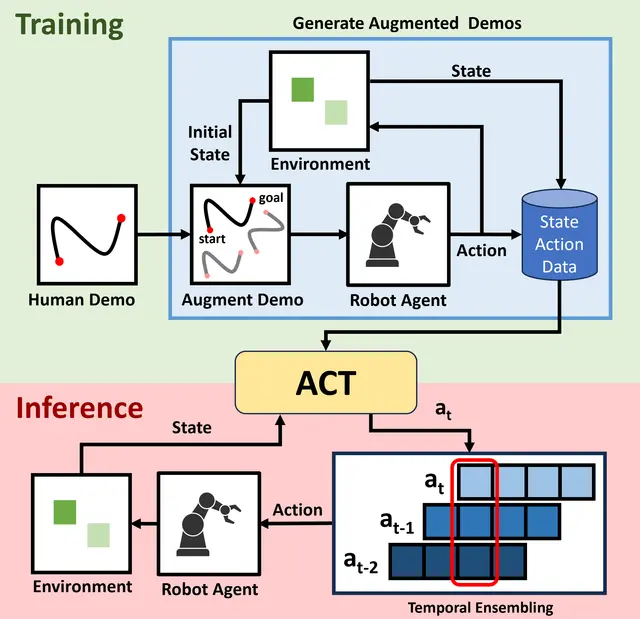
Why Action Chunking Improves Robot Policies — and How to Beat It
Robotics4 de ago.
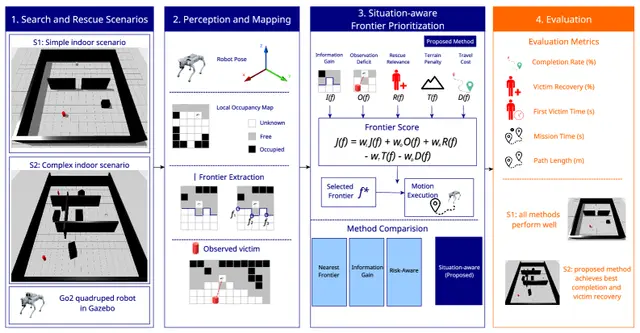
Situation-Aware Frontier Prioritization for Quadruped Search and Rescue
AI4 de ago.
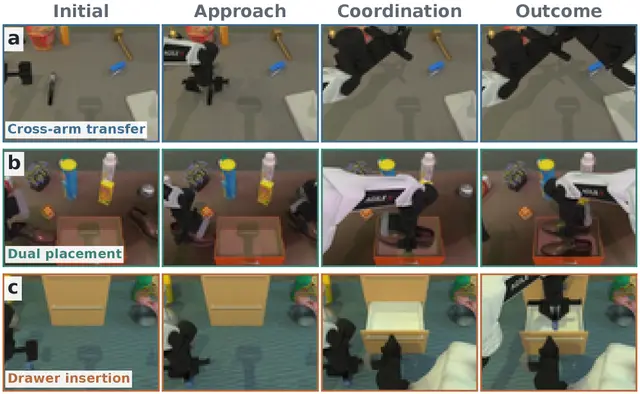
Coordination Contracts for Bimanual Robot Policy Intervention
Robotics4 de ago.
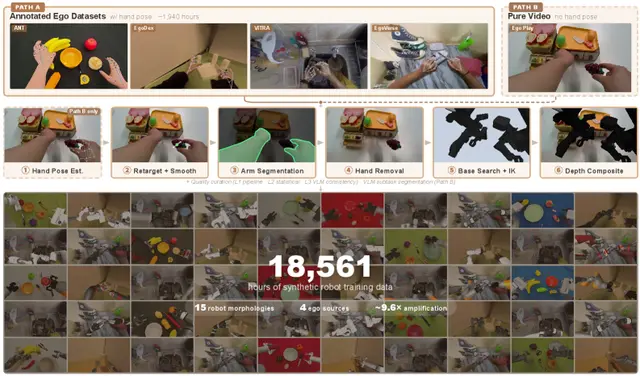
Everyday Human Videos Become 18,500 Hours of Robot Training Data

Humanoid3 de ago.
Humanoid Robot Balance: How Object Mass Changes Lifting Stability
Robotics3 de ago.
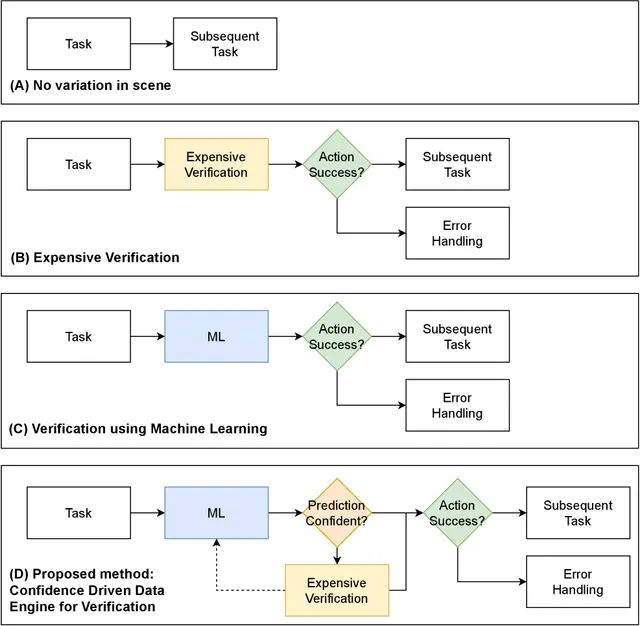
Robot Insertion Quality Control With Self-Supervised Confidence Learning
Robotics3 de ago.
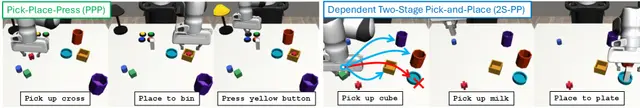
Compositional Generalization in Robot Tasks: When Sparse Data Fails
Robotics2 de ago.
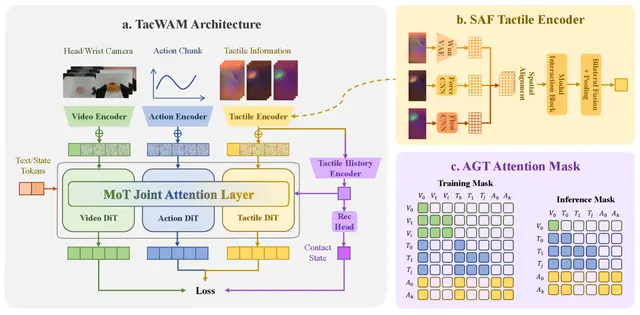
TacWAM: Anchor-Guided World Action Model with Mechanics-Aware Tactile Prediction
AI2 de ago.
Quantile Matching Tightens Latent World Models for Robot Planning
Robotics2 de ago.