Papers badawcze
Przystępne podsumowania najnowszych badań z zakresu robotyki — robotów humanoidalnych, czworonogów, automatyzacji przemysłowej i AI.
Robotics21 sie
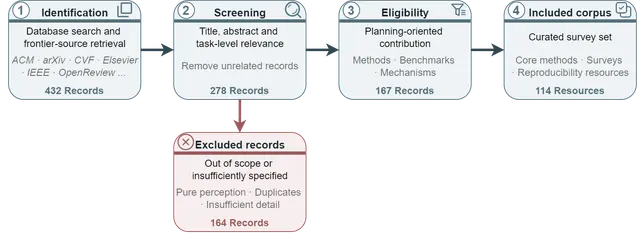
Planning-Oriented End-to-End Autonomous Driving: Architectures, Metrics, and Safety
Robotics21 sie
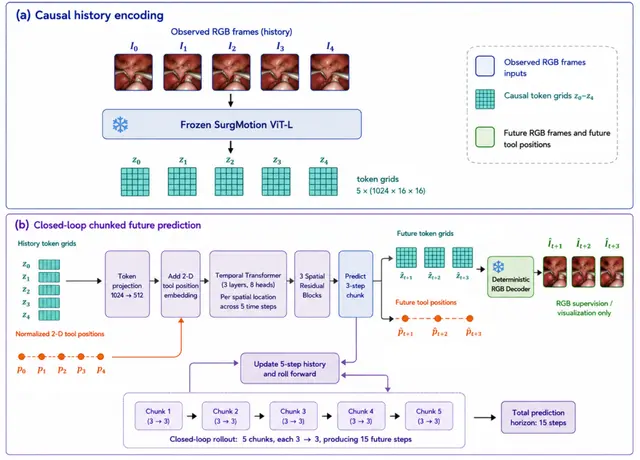
Surgical Robot AI Forecasts Tool Motion and Future Tissue Scenes
AI20 sie
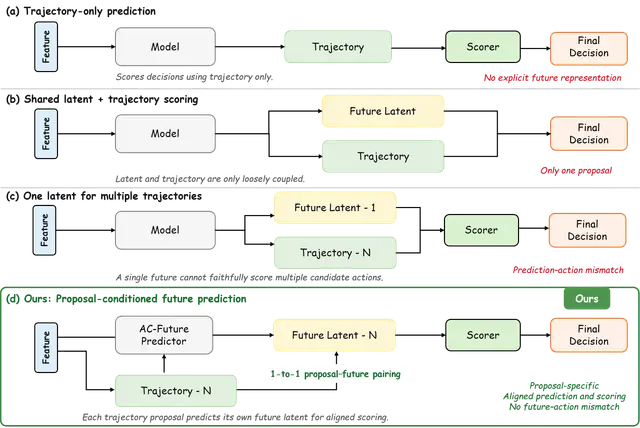
Action-Specific Future Latents Improve Autonomous Driving Safety
AI20 sie
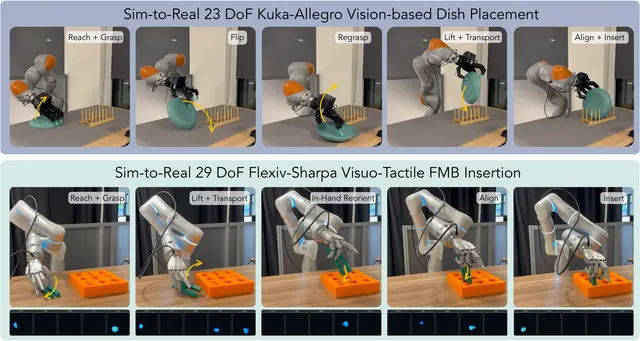
ADEPT: Pretraining and Reinforcement Learning for Dexterous Robot Manipulation
Robotics20 sie
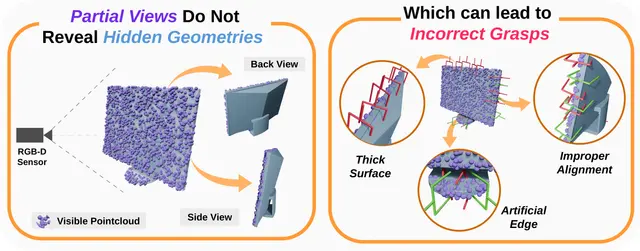
Bimanual Robot Grasping from Partial Views with Hidden Geometry
cobots19 sie
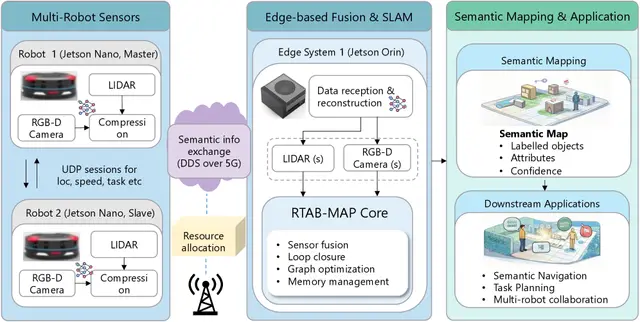
Semantic Communication Lets Robots Exchange Meaning, Not Raw Data
AI19 sie
Scalable Parallel Lifelong Multi-Agent Path Finding With Group Planning
Industrial19 sie
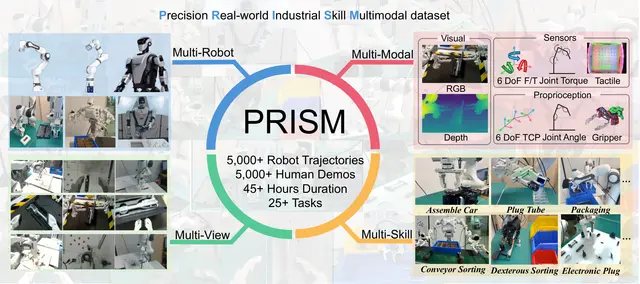
PRISM Dataset for Precision Contact-Rich Industrial Robot Skills
AI18 sie
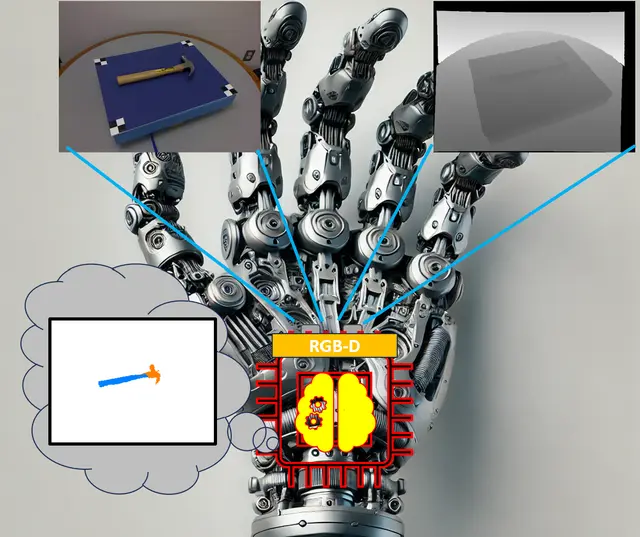
Efficient RGB-D Affordance Segmentation for Embedded Devices

Robotics18 sie
Securing Foundation-Model-Powered Embodied Agents: Attacks, Defenses, Evaluation in Robotics
Robotics18 sie
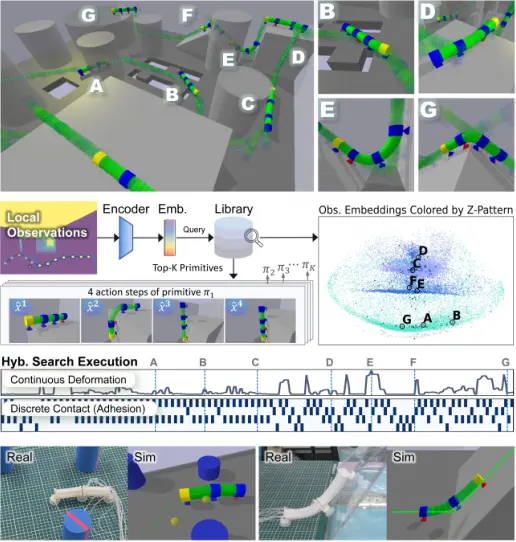
FlexWorm Helps Suction Robots Plan Contact on Complex 3D Surfaces
Robotics17 sie
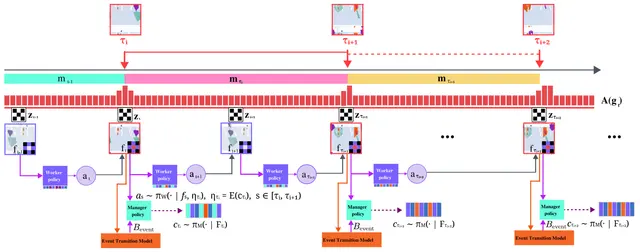
Sparse World Models Help Surgical Robots Manage Long Tasks
AI17 sie
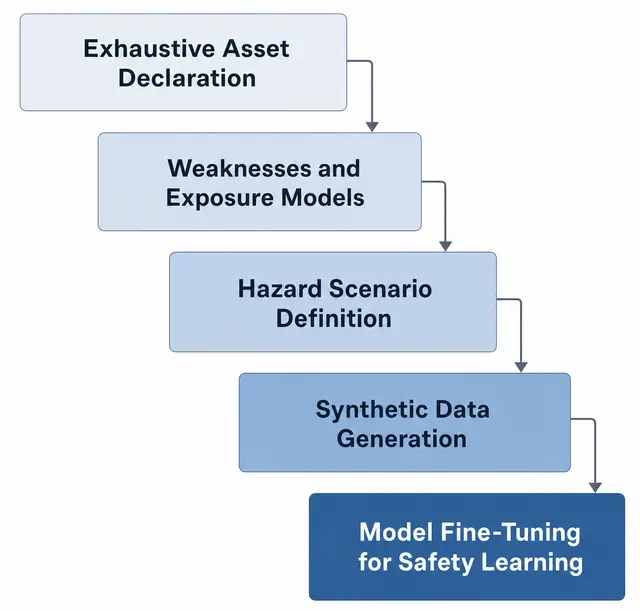
Building Hazard-Informed Safety Envelopes for Safer Urban Mobility Robots
Robotics17 sie
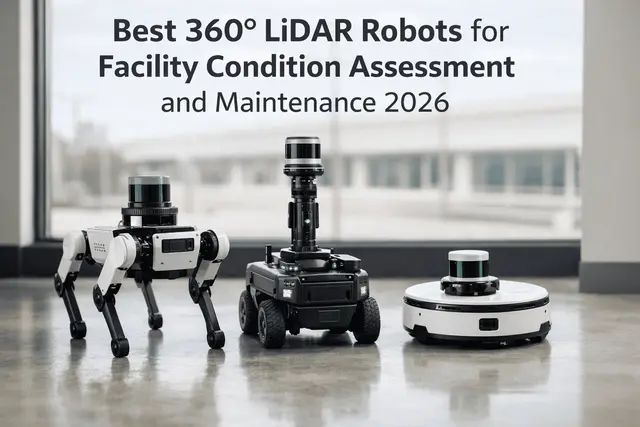
Safety-Certified Navigation for Tractor-Trailers on Narrow Routes
drones16 sie
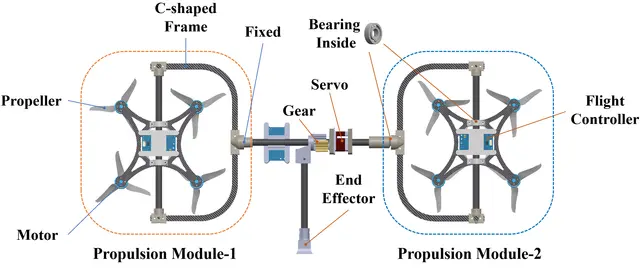
Dual Quadrotor Enables High Torque Fully Actuated Aerial Robot Industrial Manipulation
Industrial16 sie
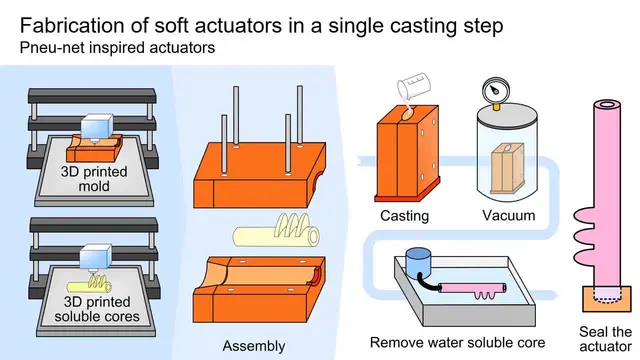
How to Manufacture Airtight Soft Pneumatic Actuators for Robots
Robotics16 sie
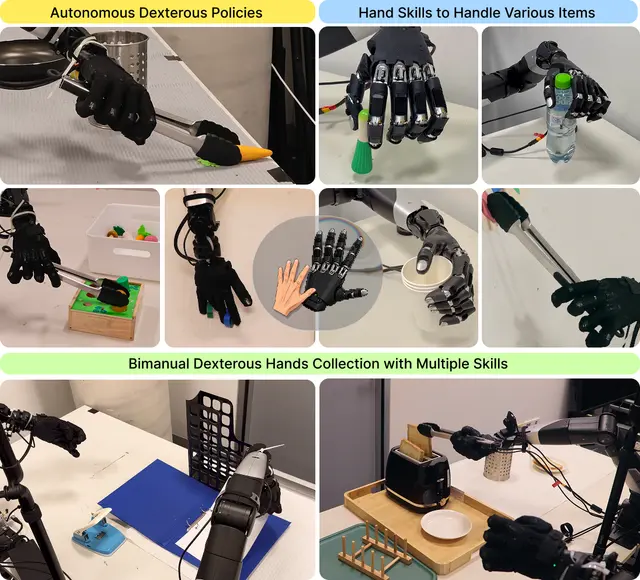
NestDex: Copilot-Assisted Nested Policies for Dexterous Robot Manipulation
Robotics15 sie
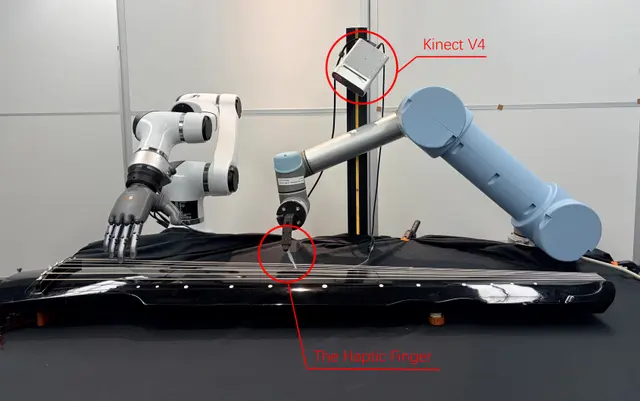
A Haptic Robot Finger Helps Two Robot Arms Play Guqin Strings
AI15 sie