Papers tar-riċerka

Sommarji b’lingwaġġ sempliċi tal-aħħar riċerka fir-robotika — robots umanojdi, robots kwadrupedi, awtomazzjoni industrijali u AI.
499 papers
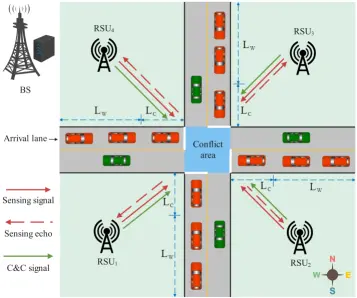
Semantic Communication Cuts Vehicle Data Needs at Intersections
RoboticsLul 19

Semantic Communication Cuts Vehicle Data Needs at Intersections

Goal-oriented semantic communication reduces data transmission by 80%+ in vehicle intersection coordination without sacrificing throughput.

Wenjie Liu, Yansha Deng

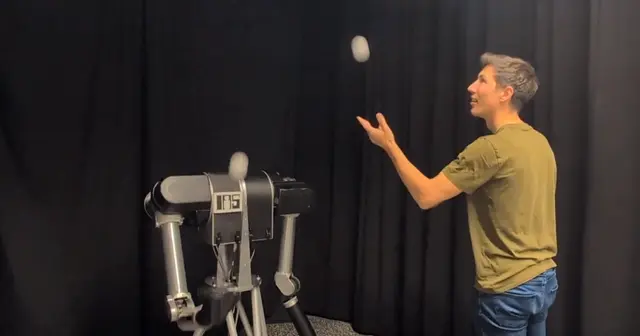
Robot Juggles Balls with Human Partners in Real Time
RoboticsLul 19

Robot Juggles Balls with Human Partners in Real Time

Researchers built a real-time planning and control system that enables a robot arm to catch and throw balls with a human partner, sustaining one-, two-, and …

Jonathan Rainer Lippert, Kai Ploeger, Abir Chowdhury +3

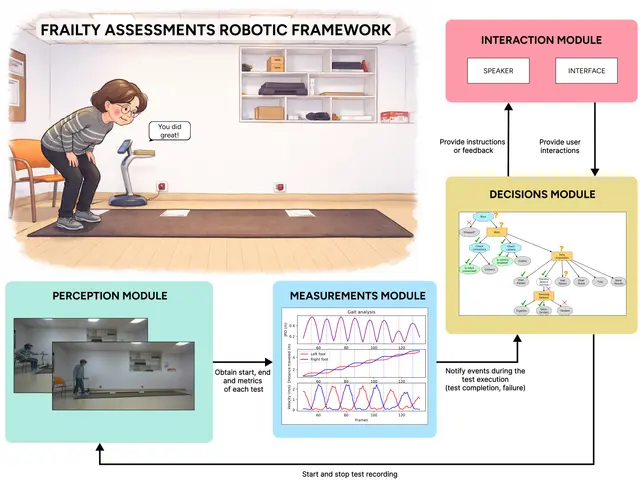
Social Robots That Assess Frailty and Fall Risk in Older Adults: A Real-World Clinical Study
RoboticsLul 18

Social Robots That Assess Frailty and Fall Risk in Older Adults: A Real-World Clinical Study
Frailty is a key predictor of adverse health outcomes in older adults, and early detection through standardised assessments such as the Short Physical Perfor…

Aniol Civit, Antonio Andriella, Alba Martínez +4

Scaling Behavior Foundation Model Cuts Humanoid Control Errors by 82%
HumanoidLul 18

Scaling Behavior Foundation Model Cuts Humanoid Control Errors by 82%

Weishuai Zeng, Kangning Yin, Xiaojie Niu +15

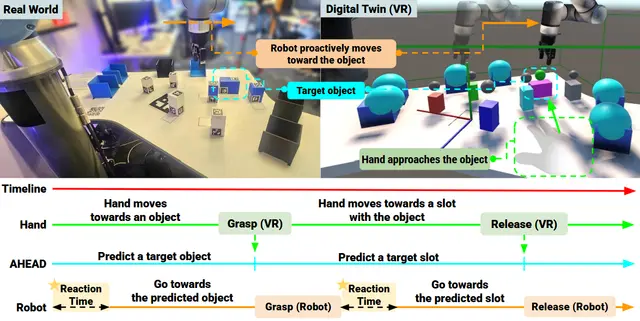
AHEAD Teleoperation Predicts Human Intent to Slash Robot Reaction Time
RoboticsLul 18

AHEAD Teleoperation Predicts Human Intent to Slash Robot Reaction Time

Seok Joon Kim, Junho Lee, Federica Spinola +2

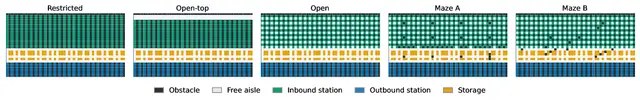
Stigmergic Graph Memory Boosts Warehouse Robot Throughput by 20-36%
RoboticsLul 17

Stigmergic Graph Memory Boosts Warehouse Robot Throughput by 20-36%

A new memory layer called Stigmergic Graph Memory (SGM) helps fleets of warehouse robots avoid traffic jams by learning from recent execution patterns. In be…

Aditya Dutta, Joon-Seok Kim

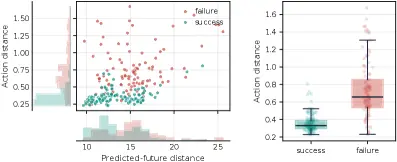
When World-Action Models Dream Right But Act Wrong: A Study of Action-Imagination Desynchronization
AILul 17

When World-Action Models Dream Right But Act Wrong: A Study of Action-Imagination Desynchronization

BadWAM attacks world-action models by desynchronizing imagined futures from executed actions, causing task failure even when predictions appear normal.

Qi Li, Xingyi Yang, Xinchao Wang

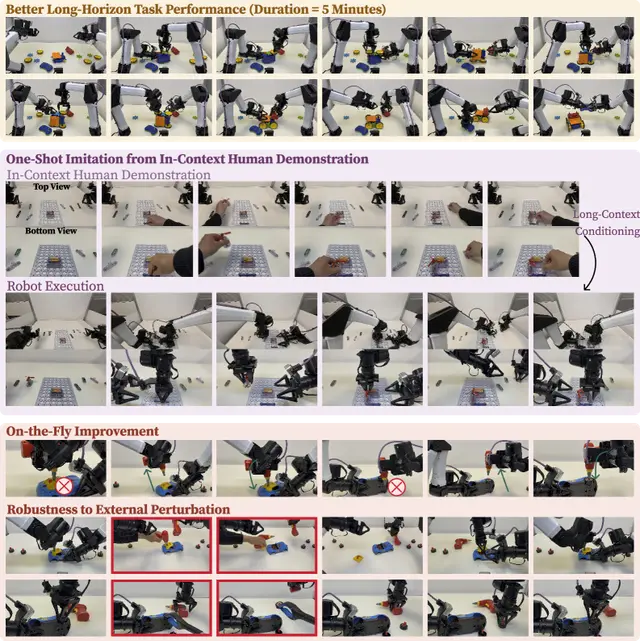
Context Scaling Unlocks Generalist Robot Policies That Learn on the Fly
AILul 17

Context Scaling Unlocks Generalist Robot Policies That Learn on the Fly

Yunfan Jiang, Yevgen Chebotar, Ruijie Zheng +8

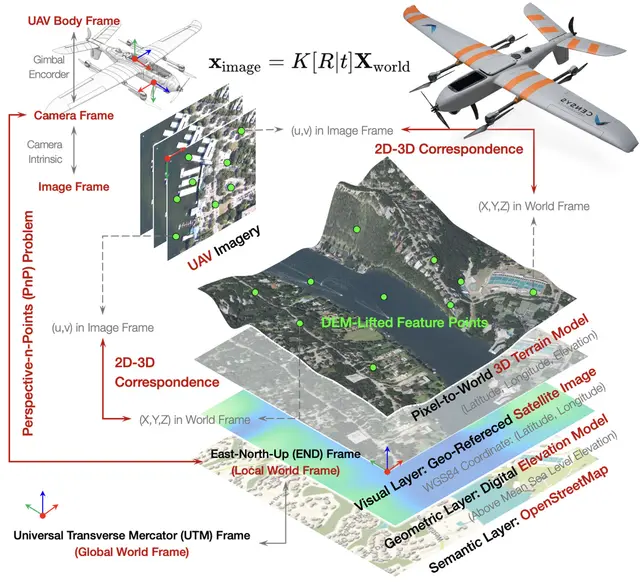
AeroMap3D Anchors Drones to Maps for 6-DoF Localization Without GPS
dronesLul 16

AeroMap3D Anchors Drones to Maps for 6-DoF Localization Without GPS

Zhiyun Deng, Luis Sentis

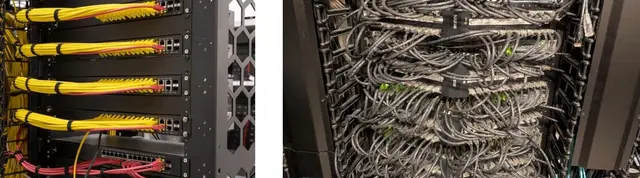
Industrial Dexterity Benchmark: Hardware-Software Platform for Industrial Robot Manipulation
IndustrialLul 16

Industrial Dexterity Benchmark: Hardware-Software Platform for Industrial Robot Manipulation
A hardware-software benchmarking platform for industrial dexterous manipulation is presented, comprising three custom-designed IDB boards.

Honglu He, Jacob Laufer, Zhiwu Zheng +8

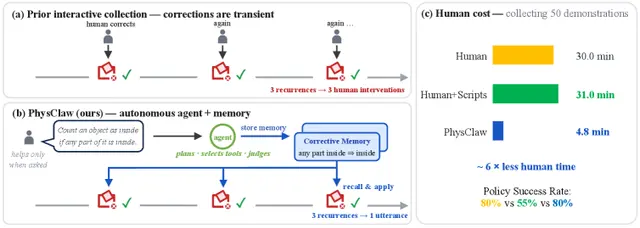
PhysClaw-0: A Robot That Learns From Natural Language Corrections, Not Teleoperation
RoboticsLul 16

PhysClaw-0: A Robot That Learns From Natural Language Corrections, Not Teleoperation
PhysClaw-0 lets operators correct robots with natural language during autonomous data collection, matching teleoperation data quality with less human time.

Boyuan Wang, Zhenyuan Zhang, Zhiqin Yang +16

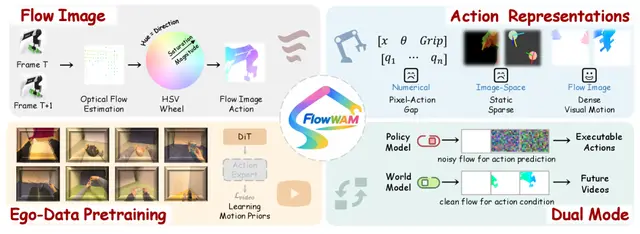
Optical Flow as a Unified Action Model: How FlowWAM Turns Pixel Motion Into Robot Commands
RoboticsLul 15

Optical Flow as a Unified Action Model: How FlowWAM Turns Pixel Motion Into Robot Commands
Yixiang Chen, Peiyan Li, Yuan Xu +13

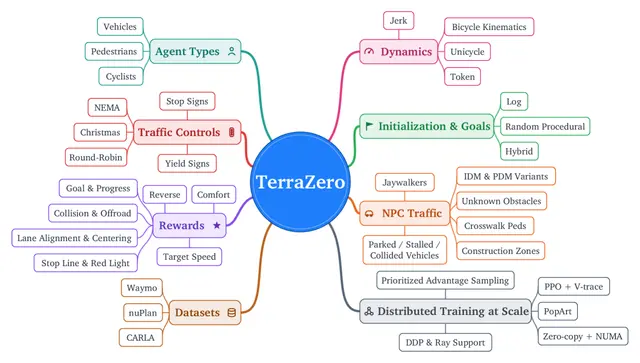
TerraZero: Zero-Demonstration Self-Play for Autonomous Driving at Scale
AILul 15

TerraZero: Zero-Demonstration Self-Play for Autonomous Driving at Scale

Zhouchonghao Wu, Akshay Rangesh, Weixin Li +4

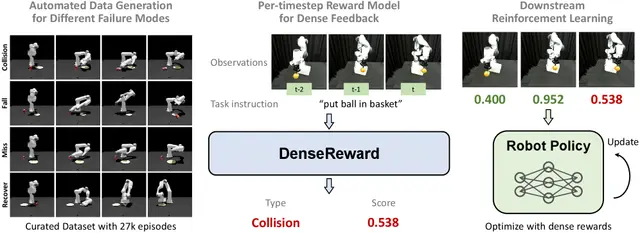
DenseReward: Teaching Robots Fine-Grained Task Progress with Dense Reward Signals from Failure Examples
RoboticsLul 15

DenseReward: Teaching Robots Fine-Grained Task Progress with Dense Reward Signals from Failure Examples

We present DenseReward, a dense vision-language reward model for robotic manipulation that learns from failure synthesis.

Yu Fang, Wanxi Dong, Jiaqi Liu +7

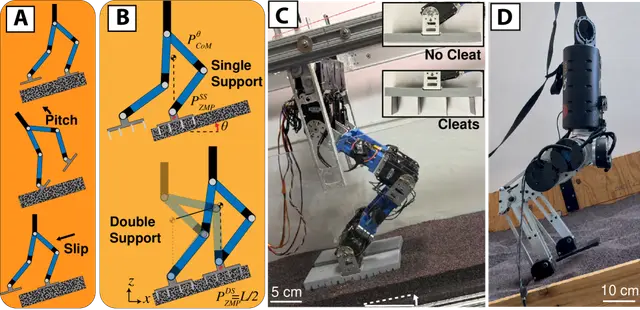
How Retractable Cleats Help Bipedal Robots Walk on Slippery Slopes
HumanoidLul 14

How Retractable Cleats Help Bipedal Robots Walk on Slippery Slopes

Researchers have built a robotic foot with motor-driven retractable cleats that automatically adjust their depth based on terrain penetrability, enabling bip…

Deniz Kerimoglu, Junnosuke Kamohara, Jiyeon Maeng +4

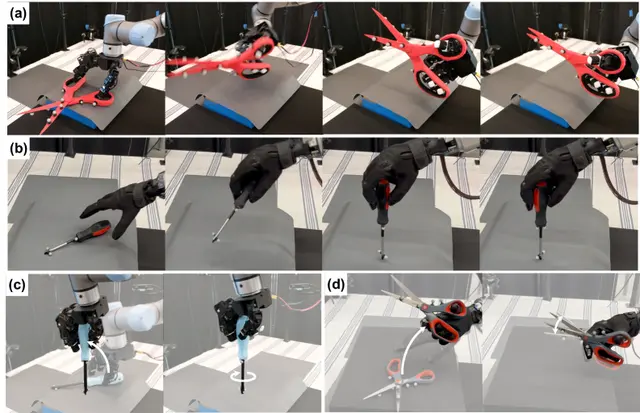
A Minimalist Recipe for Dexterous Manipulation Using Human Demonstration Retargeting
AILul 14

A Minimalist Recipe for Dexterous Manipulation Using Human Demonstration Retargeting

Yunhai Feng, Natalie Leung, Jiaxuan Wang +3

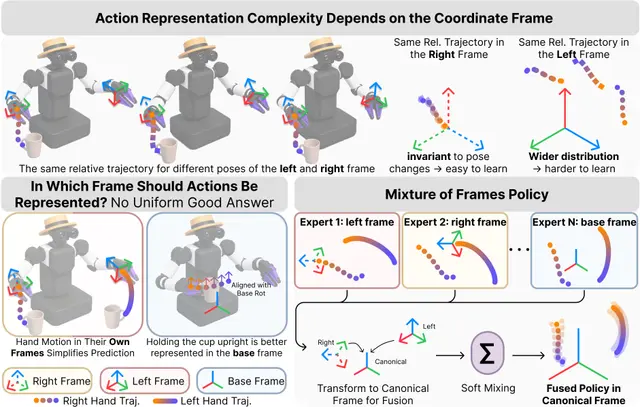
Mixture of Frames: How Multiple Coordinate Frames Boost Bimanual Robot Manipulation
RoboticsLul 14

Mixture of Frames: How Multiple Coordinate Frames Boost Bimanual Robot Manipulation
Dian Wang, Jisang Park, Xiaomeng Xu +3

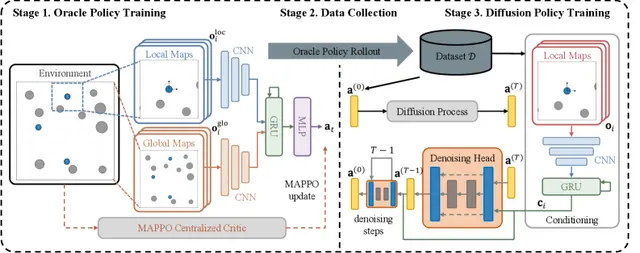
Diffusion Models Power Communication-Free Multi-Robot Teams
RoboticsLul 13

Diffusion Models Power Communication-Free Multi-Robot Teams

CoDiMAD uses diffusion models and privileged distillation to let robot teams coordinate without any communication, outperforming standard RL on coverage, pursuit, and box-pushing tasks.

Jiyue Tao, Shunheng Xin, Tongsheng Shen +2

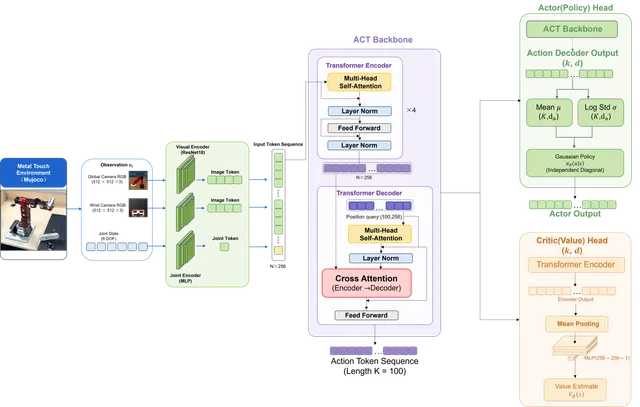
PAC-ACT Uses Reinforcement Learning to Sharpen Pretrained Robot Policies
AILul 13

PAC-ACT Uses Reinforcement Learning to Sharpen Pretrained Robot Policies

Researchers from Wuhan University introduce PAC-ACT, a reinforcement learning (RL) post-training framework that fine-tunes pretrained Action Chunking Transfo…

Yujie Pang, Zudong Li

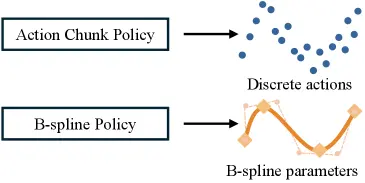
B-spline Policy Makes Robot Manipulation Faster and Smoother
RoboticsLul 13

B-spline Policy Makes Robot Manipulation Faster and Smoother

Xiaoshen Han, Haoyu Xiong, Haonan Chen +4