Papers tar-riċerka
Sommarji b’lingwaġġ sempliċi tal-aħħar riċerka fir-robotika — robots umanojdi, robots kwadrupedi, awtomazzjoni industrijali u AI.
RoboticsĠun 22
ARC: Adaptive Robust Estimation Handles Outliers and Unknown Noise in Real-Time Localization
RoboticsĠun 22
Slow Brain, Fast Planner: Keeping Robots Safe When AI Vision Takes Its Time
RoboticsĠun 21
GroundControl: Anticipating Navigation Failures in Vision-Language Agents Using Trajectory-Consistent Uncertainty
RoboticsĠun 21
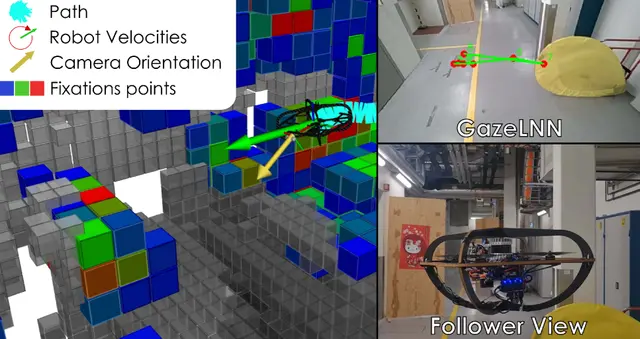
Fast Human Attention Prediction Enables Real-Time Fixation-Guided Drone Navigation

RoboticsĠun 21
New Motion Planning Algorithms Make Continuum Robots More Resilient
AIĠun 19
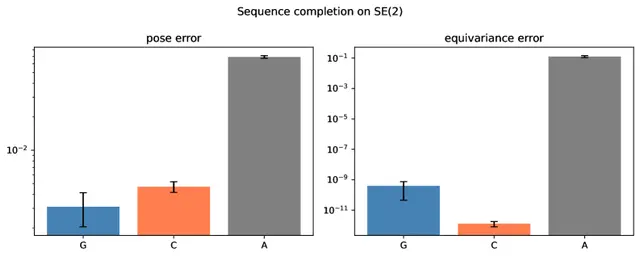
New Attention Mechanism Treats Robot Poses as Group Elements, Boosts Performance
RoboticsĠun 19
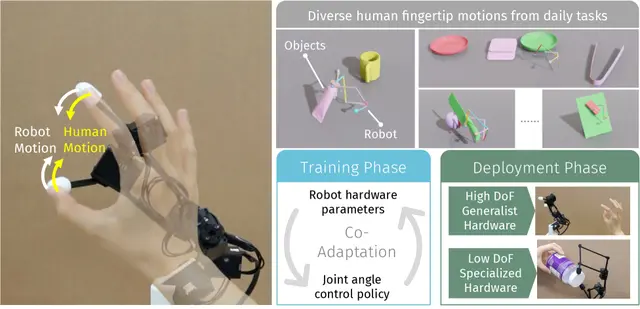
Generating Task-Specific Robot Hands from Human Fingertip Demonstrations
RoboticsĠun 19
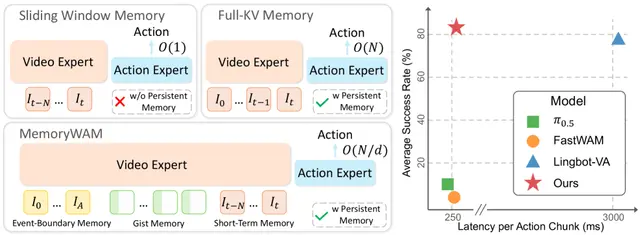
MemoryWAM: Persistent Memory Makes Robot Action Models Faster and Smarter
AIĠun 18
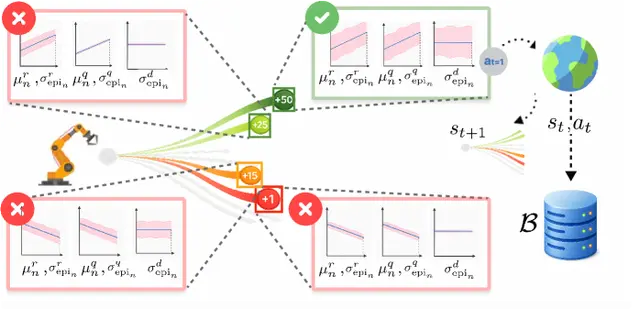
New Algorithm UBP2 Uses Uncertainty to Learn Robot Rewards from Preferences
RoboticsĠun 18
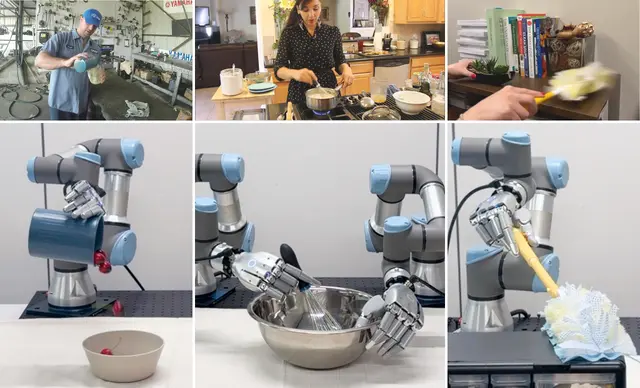
Do as I Do: Turning Everyday Human Videos Into Dexterous Robot Data
RoboticsĠun 18
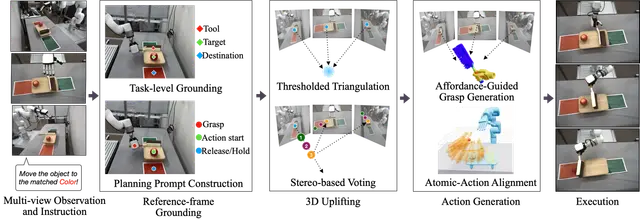
Zero-Shot Long-Horizon Dexterous Manipulation with Multi-View 3D Grounded VLM Reasoning
RoboticsĠun 17
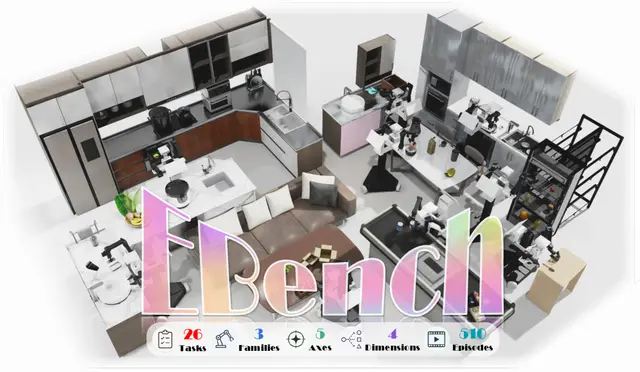
EBench: A New Benchmark Diagnoses Mobile Manipulation Robots' Core Capabilities
RoboticsĠun 17
MOCHI Cleans Up Noisy Multi-Human Object Interaction Data
AIĠun 17
Visual Verifier Helps Robots Improve Their Own Policy Without Retraining
AIĠun 16
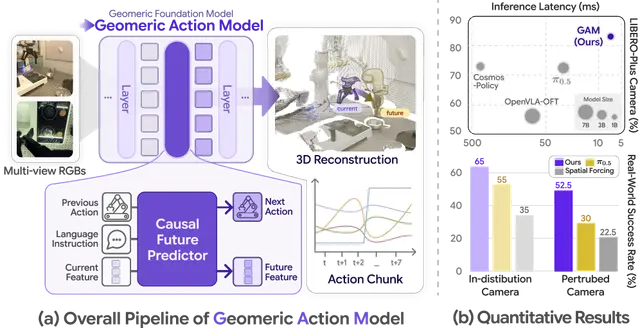
Geometric Action Model Unifies Geometry and Action Prediction for Robot Learning
RoboticsĠun 16
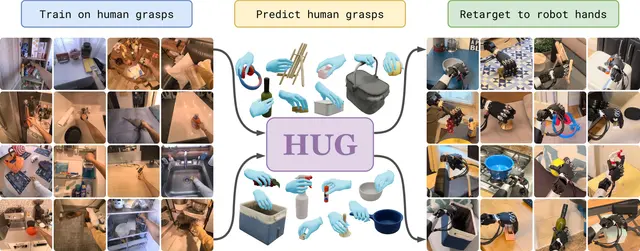
Human Universal Grasping: A Model That Learns Diverse Natural Grasps
RoboticsĠun 16
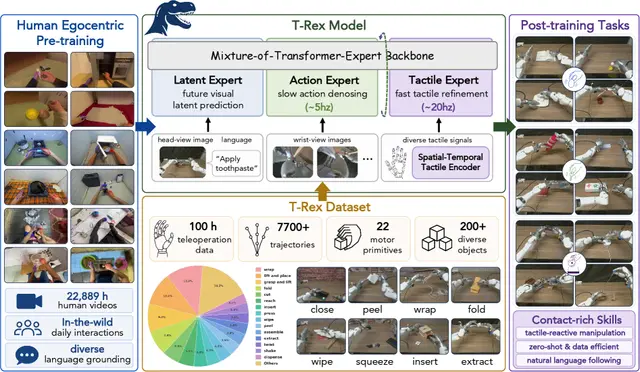
T-Rex: Tactile-Reactive Dexterous Manipulation Using Robot Hands
RoboticsĠun 15
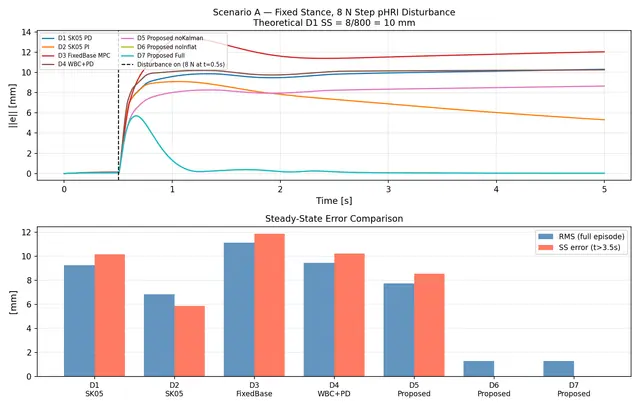
Whole-Body Impedance MPC Lets Legged Robots Safely Handle Human Pushes
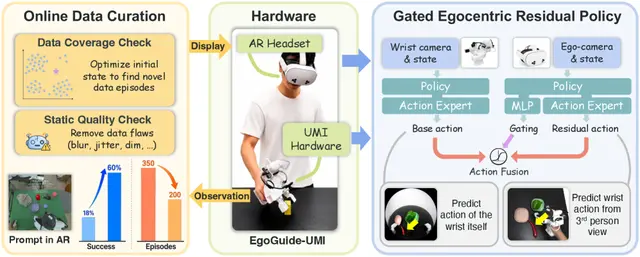
RoboticsĠun 15