Papers tar-riċerka
Sommarji b’lingwaġġ sempliċi tal-aħħar riċerka fir-robotika — robots umanojdi, robots kwadrupedi, awtomazzjoni industrijali u AI.
RoboticsSet 3
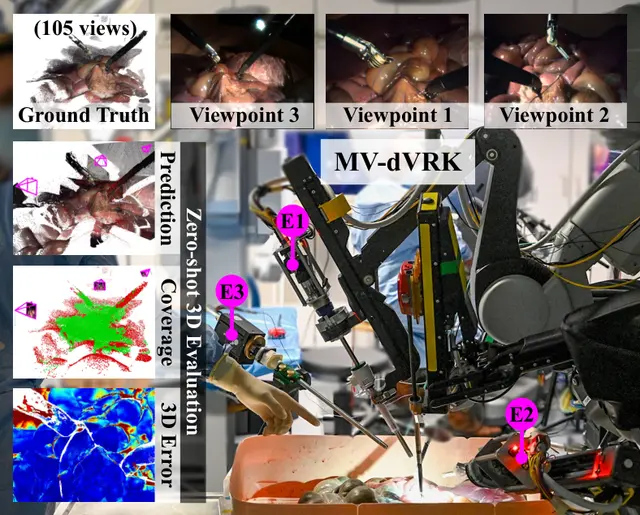
Three Surgical Cameras Reveal When Robots See Much Better in 3D
RoboticsSet 3
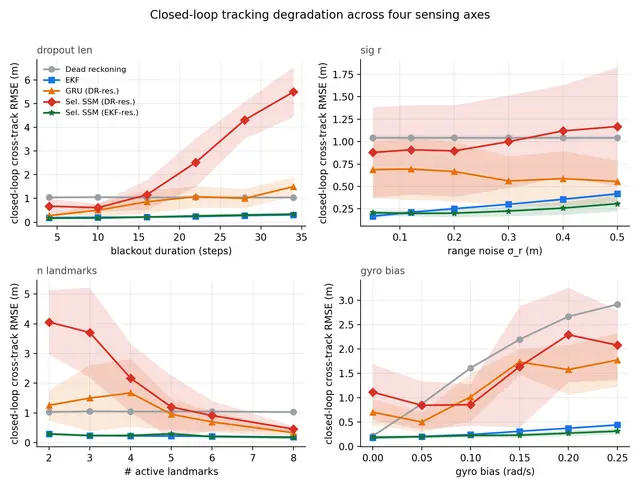
Evaluating World Models for Robot Control Under Real-Time Feedback
RoboticsSet 3
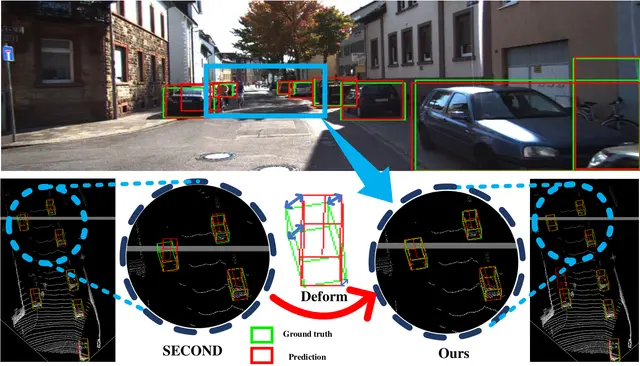
Robust LiDAR Semantic Segmentation for Safe Autonomous Driving Deployment
AISet 2
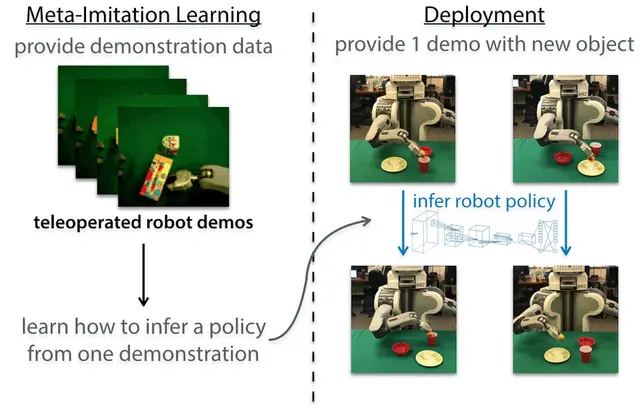
Imitation Learning Loses Dexterous Robot Robustness at Higher Speeds

HumanoidSet 2
Humanoid Robots Open Doors, Recover, and Sort Objects Autonomously
RoboticsSet 2
Pepper Robots Learn Where to Look Before Moving Through Dense Foliage
RoboticsSet 1
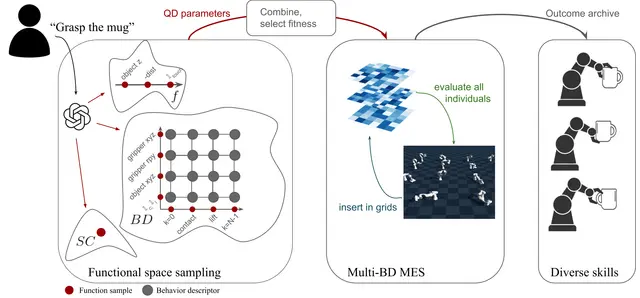
Autonomous Robot Manipulation Skills Through Language-Driven Quality-Diversity
RoboticsSet 1
Two Arms Build 3D Maps from Calibrated RGB-D Data for Robots
AISet 1
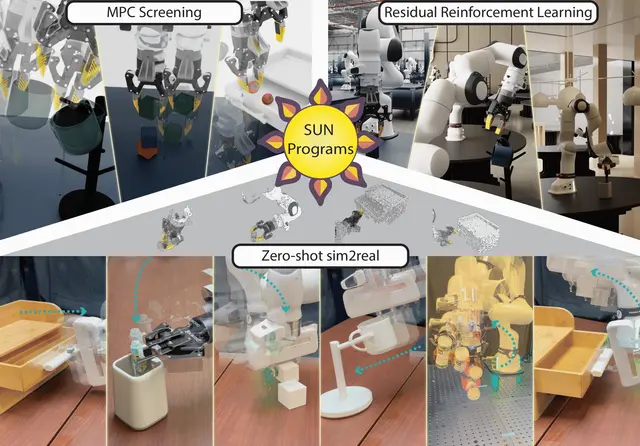
Persistent Programs for Language-Grounded Robot Control, Learning, and Transfer
AIAww 31
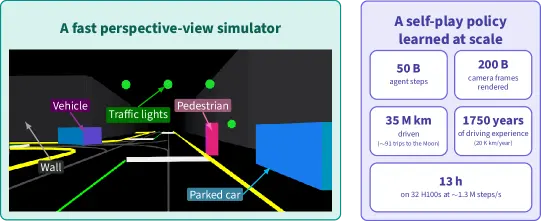
Pictura Trains Self-Driving Policies with Perspective Self-Play at Scale
AIAww 31
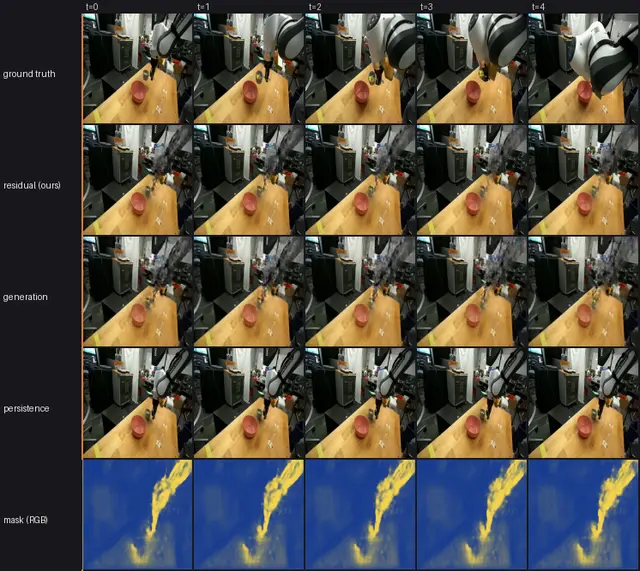
Particle World Modeling for Text-Assisted Robot Video Prediction
RoboticsAww 31
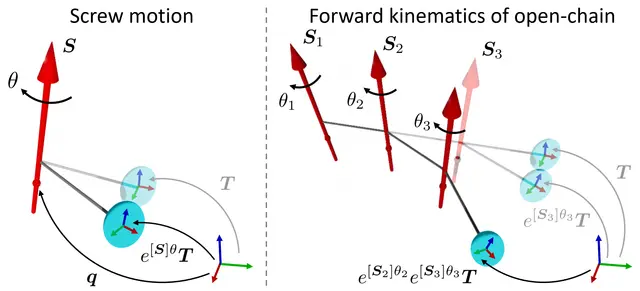
ChainSplat Helps Robots Learn Flexible Object Motion From RGB Video

RoboticsAww 30
Transitional AV Lane-Change Dataset Reveals How Gaps Converge and Collision Risk Peaks
AIAww 30
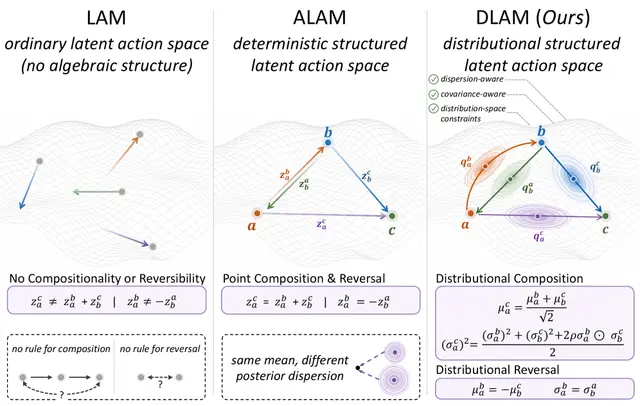
New Model Teaches Robots to Predict Visual Changes with Uncertain Latent Actions
RoboticsAww 30
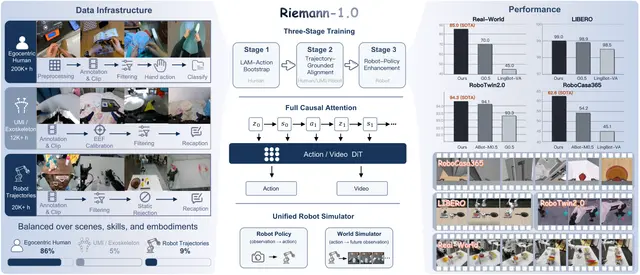
Riemann-1.0 Builds Embodied World Action Models for Physical AI
AIAww 29
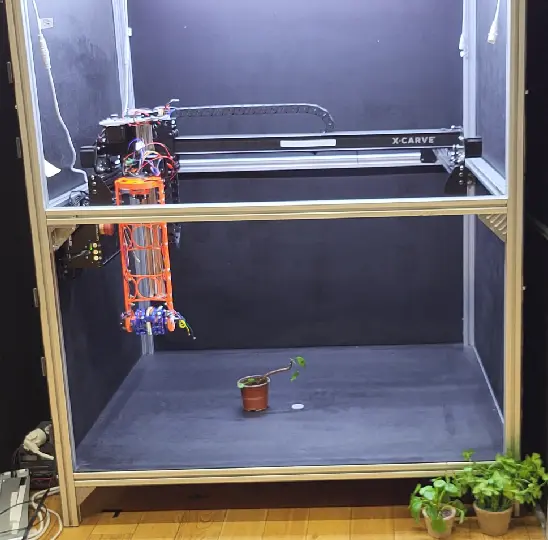
Robotic Active Sensing Maps Plant Stress Across Individual Plant Leaves
AIAww 29
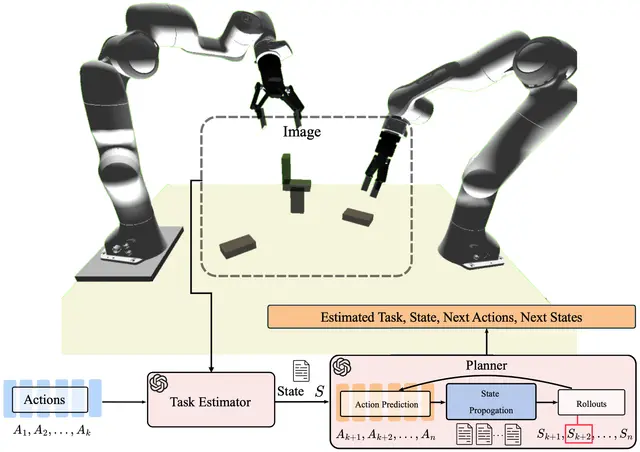
State-Aware Task Planning with Multimodal LLMs for Human-Robot Collaboration
RoboticsAww 29
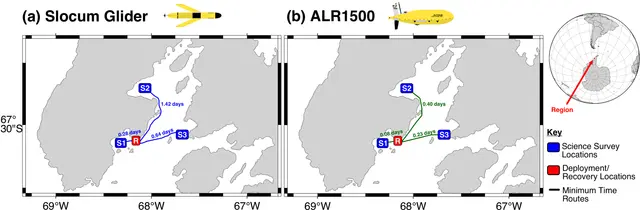
Scheduling Marine Autonomous Vehicle Fleets for Greater Scientific Impact
AIAww 28