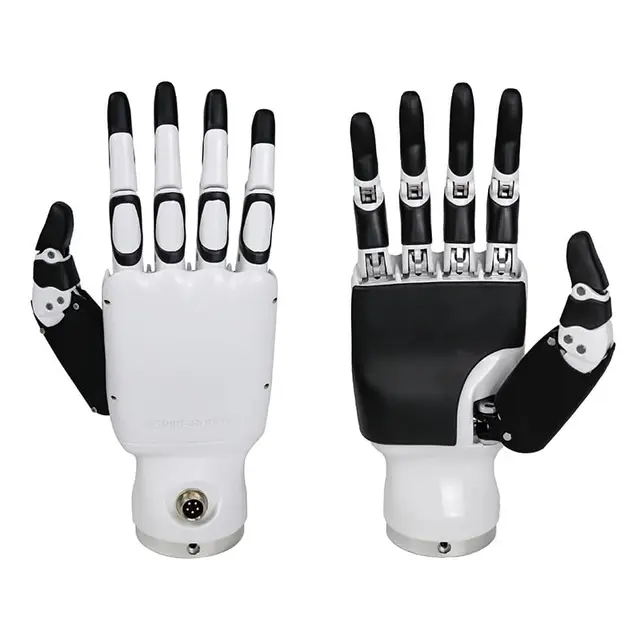
- Configuración antropomórfica de cinco dedos para agarres de pinza, de fuerza y trípode
- 6 grados de libertad distribuidos en 12 articulaciones, accionadas por seis servomotores lineales
- Detección táctil configurable de 5 a 17 módulos para proporcionar información de contacto
- Seis sensores de fuerza con una resolución de 0.5 N para un agarre en bucle cerrado basado en umbrales
- El autobloqueo al apagarla mantiene la posición sin tener que volver a establecer la referencia al arrancar
- Fuerza máxima en la punta de los dedos de 30 N, con repetibilidad de ±0.2 mm
- Rotación lateral del pulgar superior a 85 degrees; dedos rápidos para lograr agarres precisos
- Integración mediante Modbus TCP y CAN, con RS485 opcional

Precio medio diario
Importes en USD