Наукові Papers
Доступні огляди новітніх досліджень робототехніки — гуманоїдні роботи, чотириногі роботи, промислова автоматизація та ШІ.
AI5 лип.
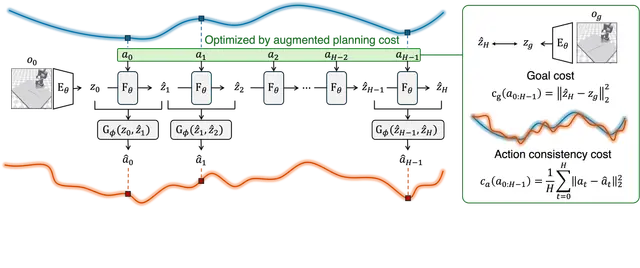
ACID Framework Boosts Robotic Planning With Action Consistency Check
AI5 лип.
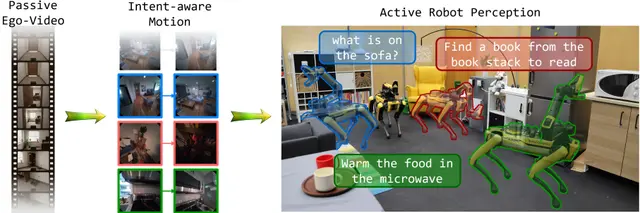
LIME Teaches Robots Where to Look Based on Language Intent
AI5 лип.
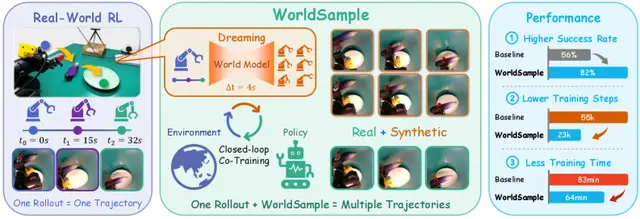
WorldSample Boosts Real Robot Learning with World Model Data Augmentation
AI4 лип.
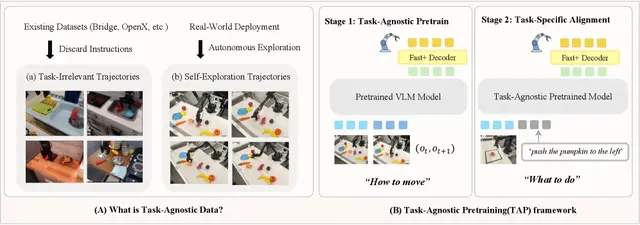
Task-Agnostic Pretraining: Teaching Robots to Move Before Teaching Tasks
Robotics4 лип.
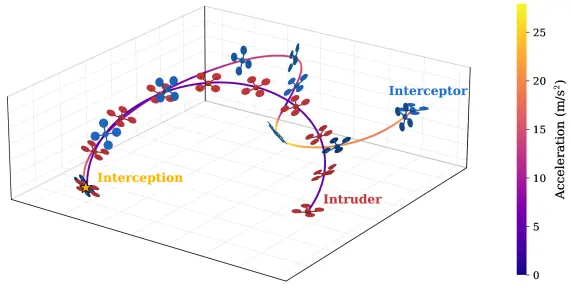
Differentiable Simulation Trains Drones to Intercept Intruders Using Only Direction
drones4 лип.
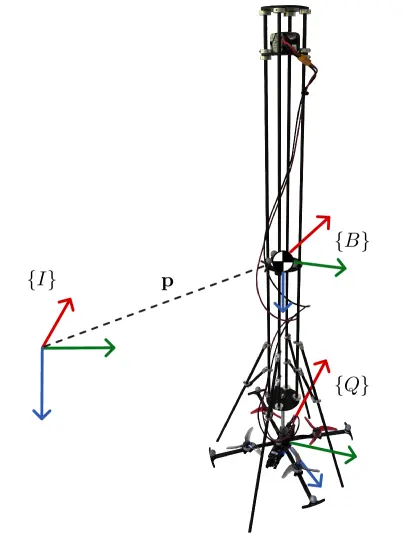
QuadRocket Testbed Uses a Drone to Control a Rocket-Like Flying Pendulum
AI3 лип.
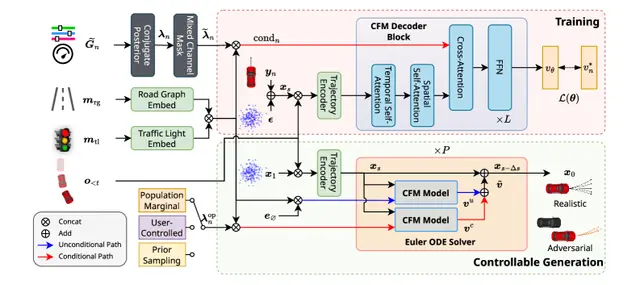
Controllable Traffic Agents Learn Steering Behaviors From Latent Variables

Robotics3 лип.
Embodied.cpp Enables Efficient C++ Inference for Embodied AI on Heterogeneous Robots
Robotics3 лип.
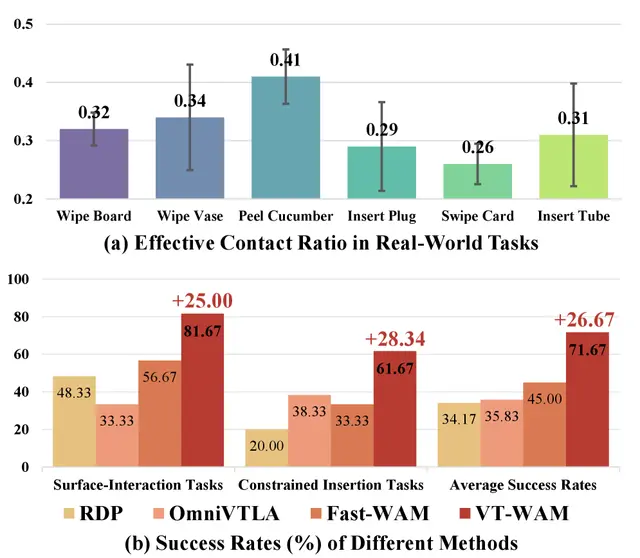
Visual-Tactile World Action Model for Contact-Rich Manipulation
Robotics2 лип.
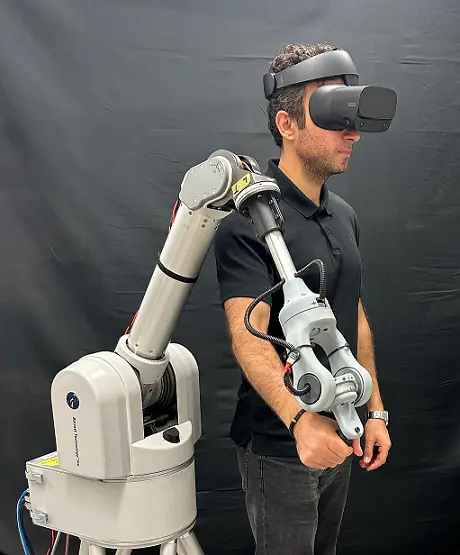
Sensorless Teleoperation Uses Inverse Dynamics for Transparent Control
AI2 лип.
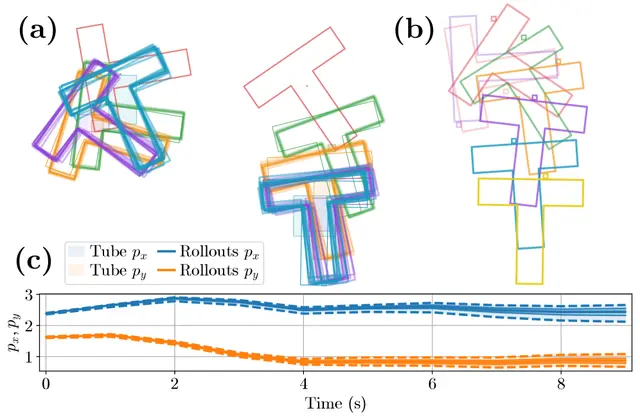
GPU-Parallel Linearization Error Bounds for Real-Time Robust Optimal Control of Nonlinear and Neural Network Dynamics
AI2 лип.
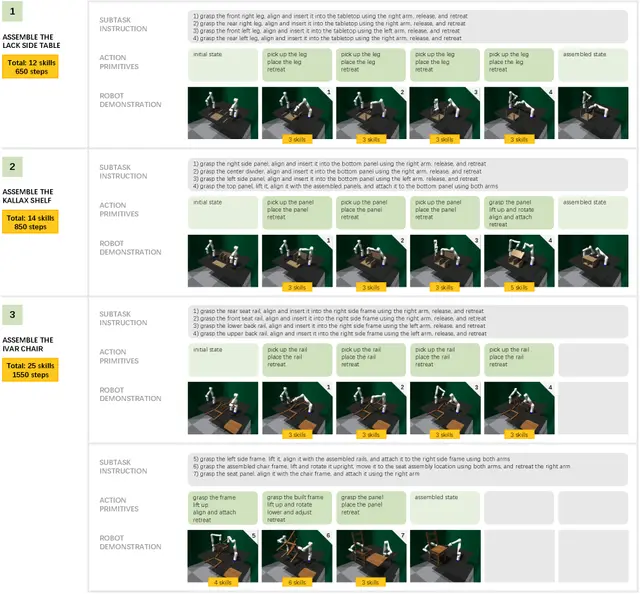
FurnitureVLA: Teaching Robots to Assemble IKEA Furniture Using Vision-Language-Action Models
Humanoid1 лип.
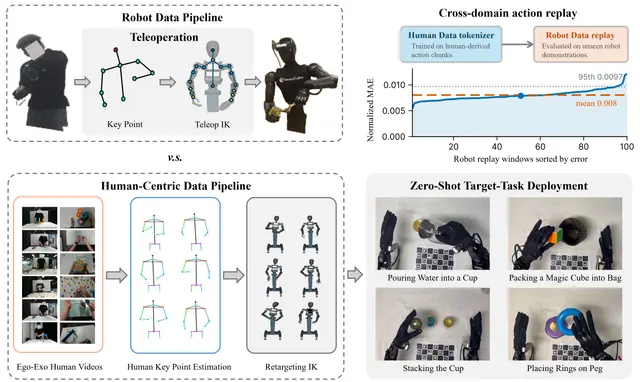
PrimeU: Humanoid Robot That Learns Tasks by Watching Human Videos
AI1 лип.
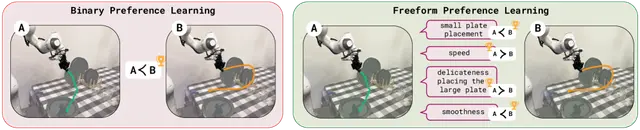
Freeform Preferences Help Robots Learn From Human Feedback Without Rigid Ratings
Robotics1 лип.
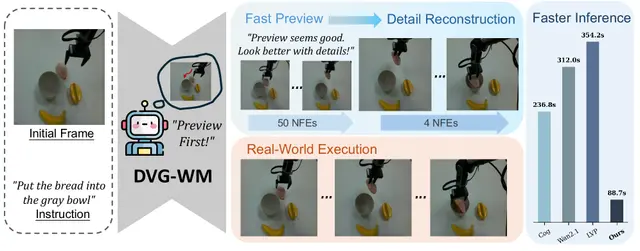
Disentangled Video World Model Speeds Robotic Planning Without Sacrificing Quality
Robotics30 черв.
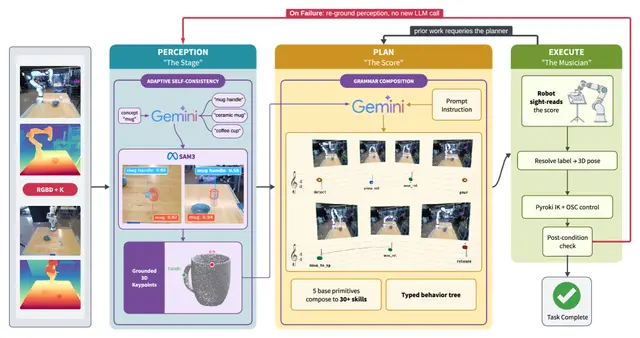
Sequential Planning via Anchored Robotic Keypoints: Training-Free Robot Manipulation
AI30 черв.
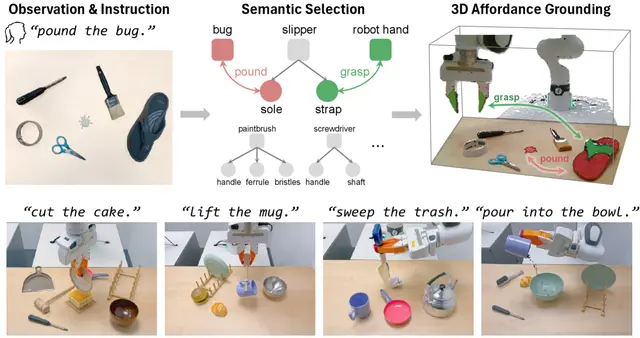
GROW²: Teaching Robots to Select Tools and Find Their Functional Regions
Humanoid30 черв.
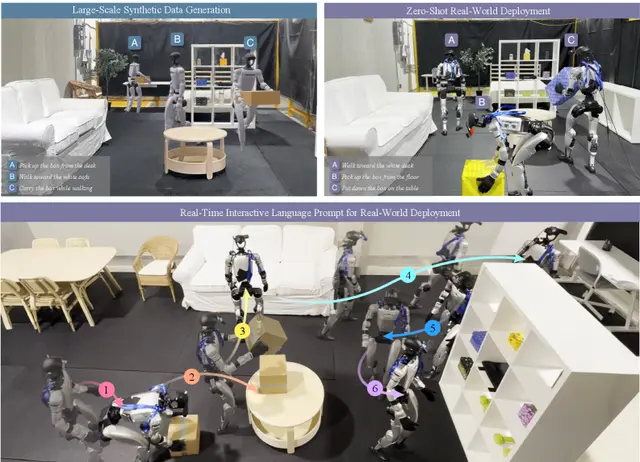
Vision-Language-Kinematics: Learning Humanoid Loco-Manipulation from Synthetic Interactions in Reconstructed 3D Scenes
Robotics29 черв.