Наукові Papers
Доступні огляди новітніх досліджень робототехніки — гуманоїдні роботи, чотириногі роботи, промислова автоматизація та ШІ.
Robotics14 серп.
How VLA Representations Reveal Task Progress and Detect Failures
Robotics14 серп.
Browser Ocean-Glider Test Range Makes 4D Mission Planning Easier to Reproduce
AI14 серп.
HumanTracker Benchmark for Human-Aligned Humanoid Motion Tracking
Robotics13 серп.
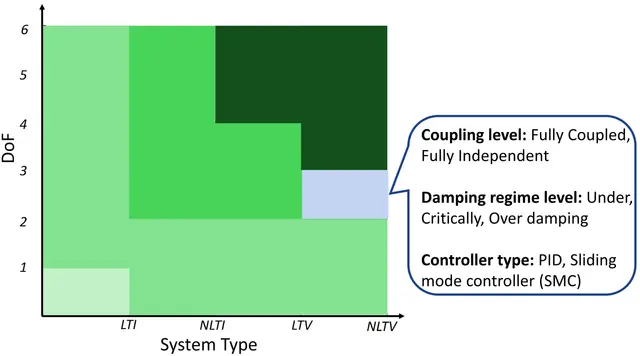
Benchmarking Language Models for Feedback Controller Design and Reasoning Distillation
AI13 серп.
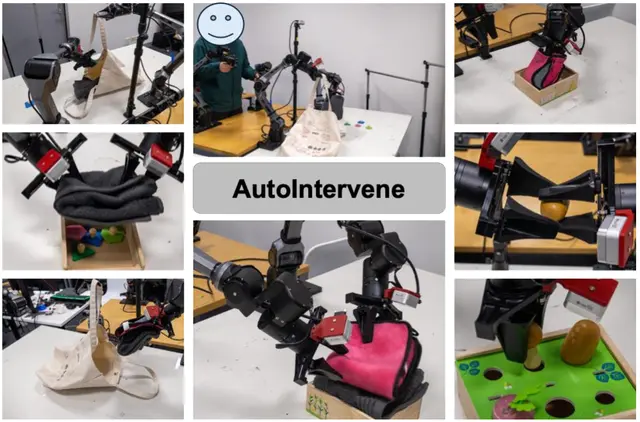
Calibrated Intervention for Reliable Action-Chunking Robot Policy Deployment
AI13 серп.
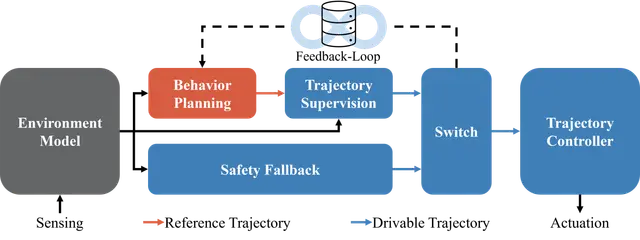
Learning-Based Driving Planners Bring AI Into Real Vehicles Safely
Robotics12 серп.
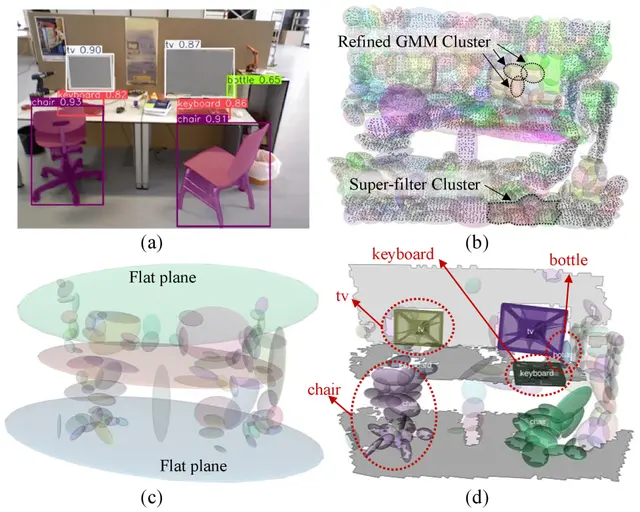
A Smarter Way to Build Compact Semantic Maps for Mobile Robots
Robotics12 серп.
Robot Transient Contact Detection and Ranging with 6D Dynamic Tactile Sensing
AI12 серп.
Persistent 3D Memory for Cross-Floor Multi-Object Navigation
AI11 серп.
Synthetic LiDAR Data and Critical Point Downsampling for Edge Classification
AI11 серп.
OpenArm Mobile Manipulation Through Auditable Robot Representation Handoffs and Skills

AI11 серп.
3D Scene Memory Helps Vision-Language Robots Navigate Closed-Loop Environments
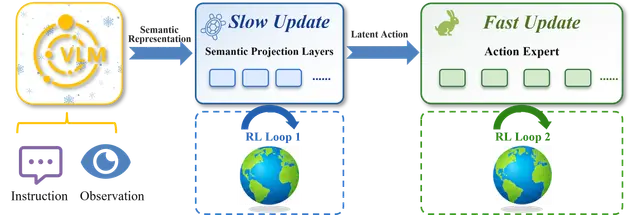
Robotics10 серп.
TEMPO: Decoupled Reinforcement Learning for Vision-Language-Action Robot Control
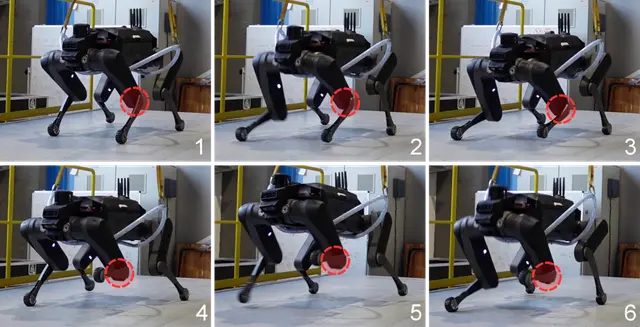
AI10 серп.
Adaptive Gait Timing for Fault-Tolerant Quadruped Locomotion
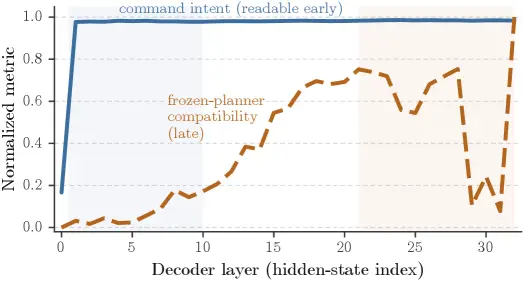
Robotics10 серп.
Probing and Pruning Planning Tokens in Driving Vision-Language-Action Models
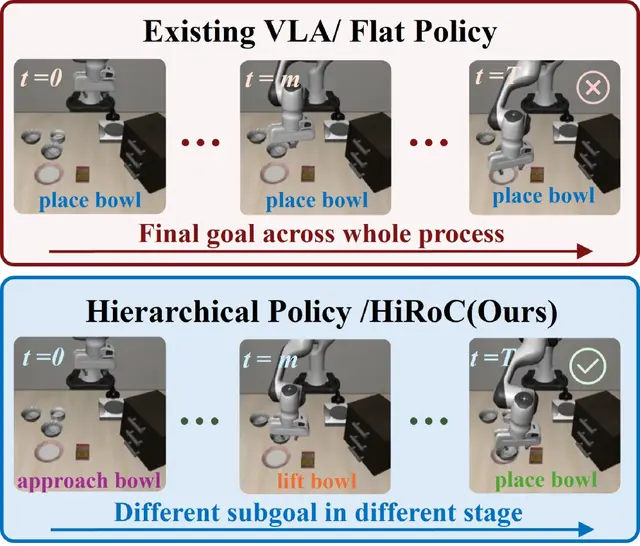
Robotics9 серп.
Hierarchical Post-Training for Reliable Robotic Manipulation
Robotics9 серп.
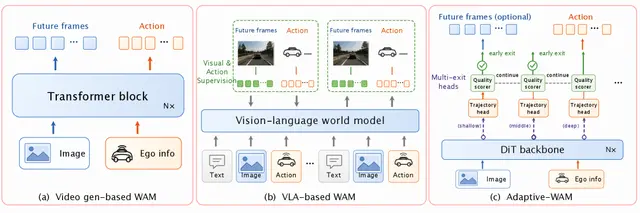
Adaptive Early-Exit Planning Uses Video-Diffusion Features for Efficient Driving Robots
AI9 серп.
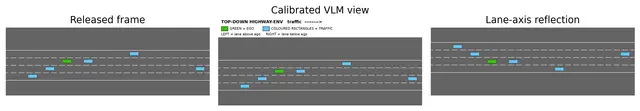
Testing Visual Grounding in Zero-Shot Vision-Language Robot Control
Robotics8 серп.