
El benchmark TacO evaluó cuatro modalidades de sensores táctiles — visual, acústica, magnética y resistiva — en tres tareas de manipulación y descubrió que ningún sensor es universalmente el mejor. La elección óptima depende del tipo de tarea, las propiedades del material y si la detección de cizallamiento o la resolución espacial importan más. Para compradores e ingenieros, esto proporciona el primer marco empírico para emparejar hardware de sensores con necesidades reales de automatización.
- Por qué la detección táctil sigue siendo un problema difícil para la manipulación
- Cómo el benchmark TacO comparó cuatro modalidades de sensores
- Qué sensor funcionó mejor para cada tarea de manipulación
- Qué significa esto para los compradores de robótica — Guía de selección de sensores táctiles
- Preguntas frecuentes
Por qué la detección táctil sigue siendo un problema difícil para la manipulación
El aprendizaje por demostración basado en visión ha permitido a los robots tomar objetos y razonar sobre escenas, pero la manipulación rica en contacto — reorientar un tornillo, insertar un enchufe, levantar una masa desconocida — exige retroalimentación física que las cámaras por sí solas no pueden proporcionar. La detección táctil llena ese vacío, sin embargo, la mayoría de los robóticos han tenido que adivinar qué tipo de sensor comprar. El benchmark TacO aborda esto directamente al evaluar sistemáticamente cuatro modalidades táctiles distintas en el mismo conjunto de tareas de manipulación, controlando la arquitectura de políticas y el entorno.
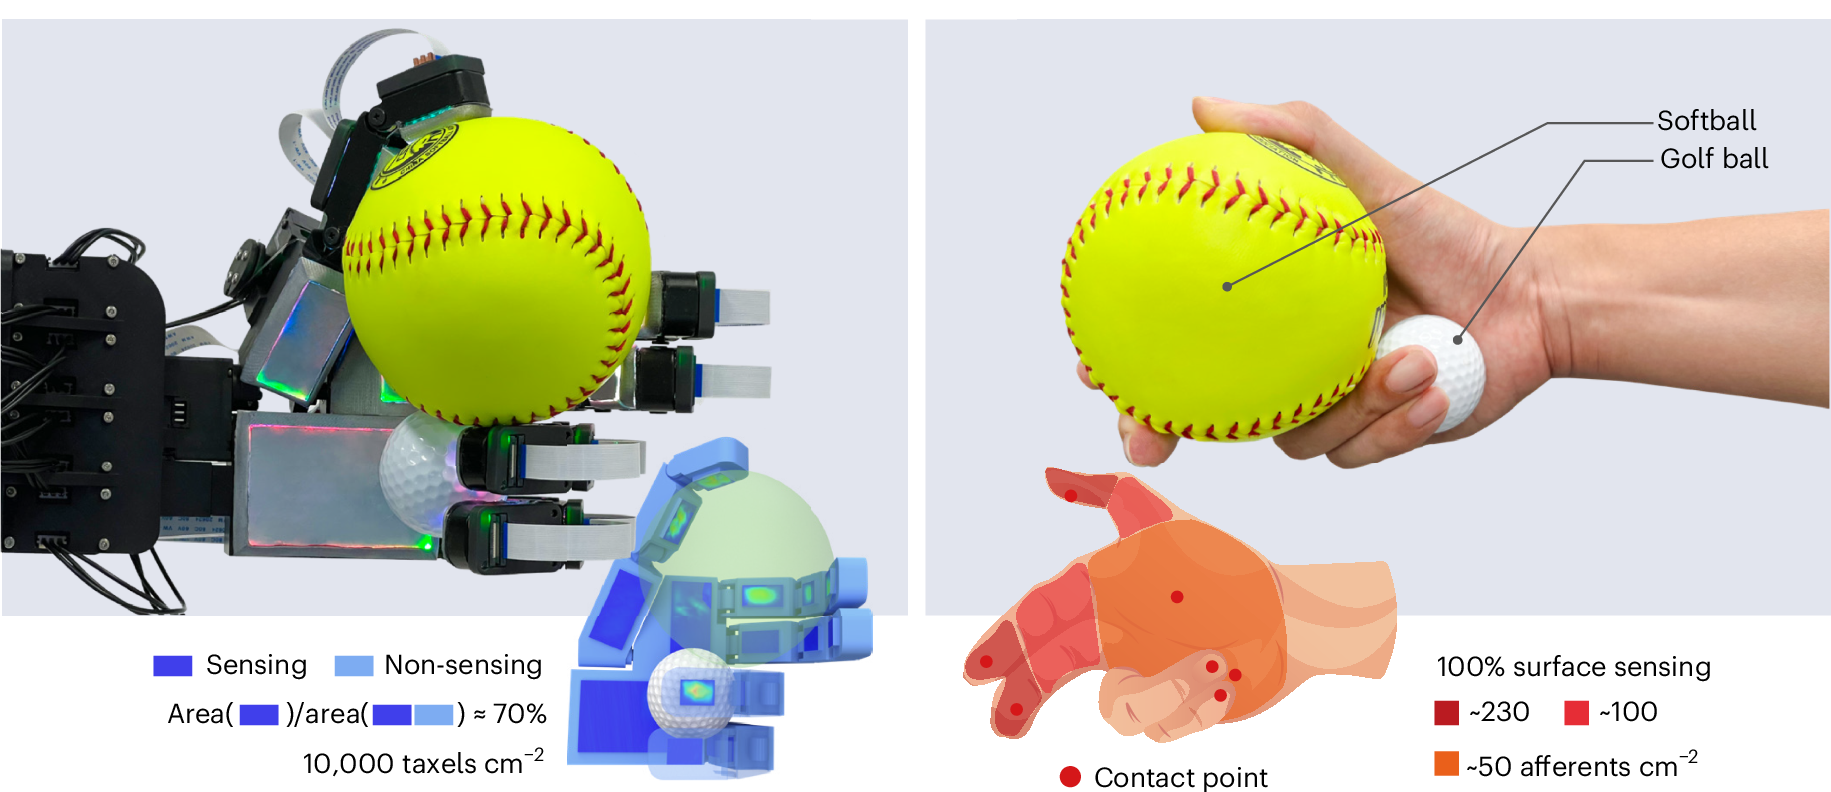
El desafío central radica en las compensaciones que cada modalidad hace. Los sensores táctiles visuales (por ejemplo, tipo GelSight) ofrecen alta resolución espacial pero luchan con fuerzas de cizallamiento y superficies reflectantes. Los sensores magnéticos miden vectores de fuerza 3D directamente pero tienen menor densidad espacial. Los sensores acústicos capturan la textura de la superficie a través de vibraciones pero son sensibles al ruido ambiental. Los sensores resistivos son baratos y robustos pero proporcionan señales dispersas. Ninguna tecnología cubre todos los ejes de rendimiento.
Cómo el benchmark TacO comparó cuatro modalidades de sensores
Los investigadores entrenaron políticas de aprendizaje por refuerzo separadas para cada modalidad de sensor, luego las probaron en tres tareas de manipulación usando un brazo Franka Emika Panda con pinzas sensorizadas personalizadas. Cada tarea fue diseñada para aislar requisitos táctiles específicos:
- Pick-and-place con masa desconocida — prueba la retroalimentación de fuerza y la detección de deslizamiento
- Reorientación de objetos — prueba la detección de cizallamiento y la percepción de fricción superficial
- Inserción de enchufe — prueba la localización precisa de contacto y la corrección de alineación
Las políticas se entrenaron en simulación con aleatorización de dominio y se transfirieron a hardware. Las variables controladas clave incluyeron geometría de la pinza, materiales del objeto y algoritmo de aprendizaje (SAC + codificador táctil).
| Modalidad | Principio de detección | Fortaleza clave | Mejor tarea | Limitación |
|---|---|---|---|---|
| Visual | Imágenes de deformación mediante cámara | Resolución de 120×160 px | Reorientación | Falla en superficies brillantes |
| Acústica | Micrófono + señal de excitación | Discriminación de textura | Pick-and-place | Sensibilidad al ruido ambiental |
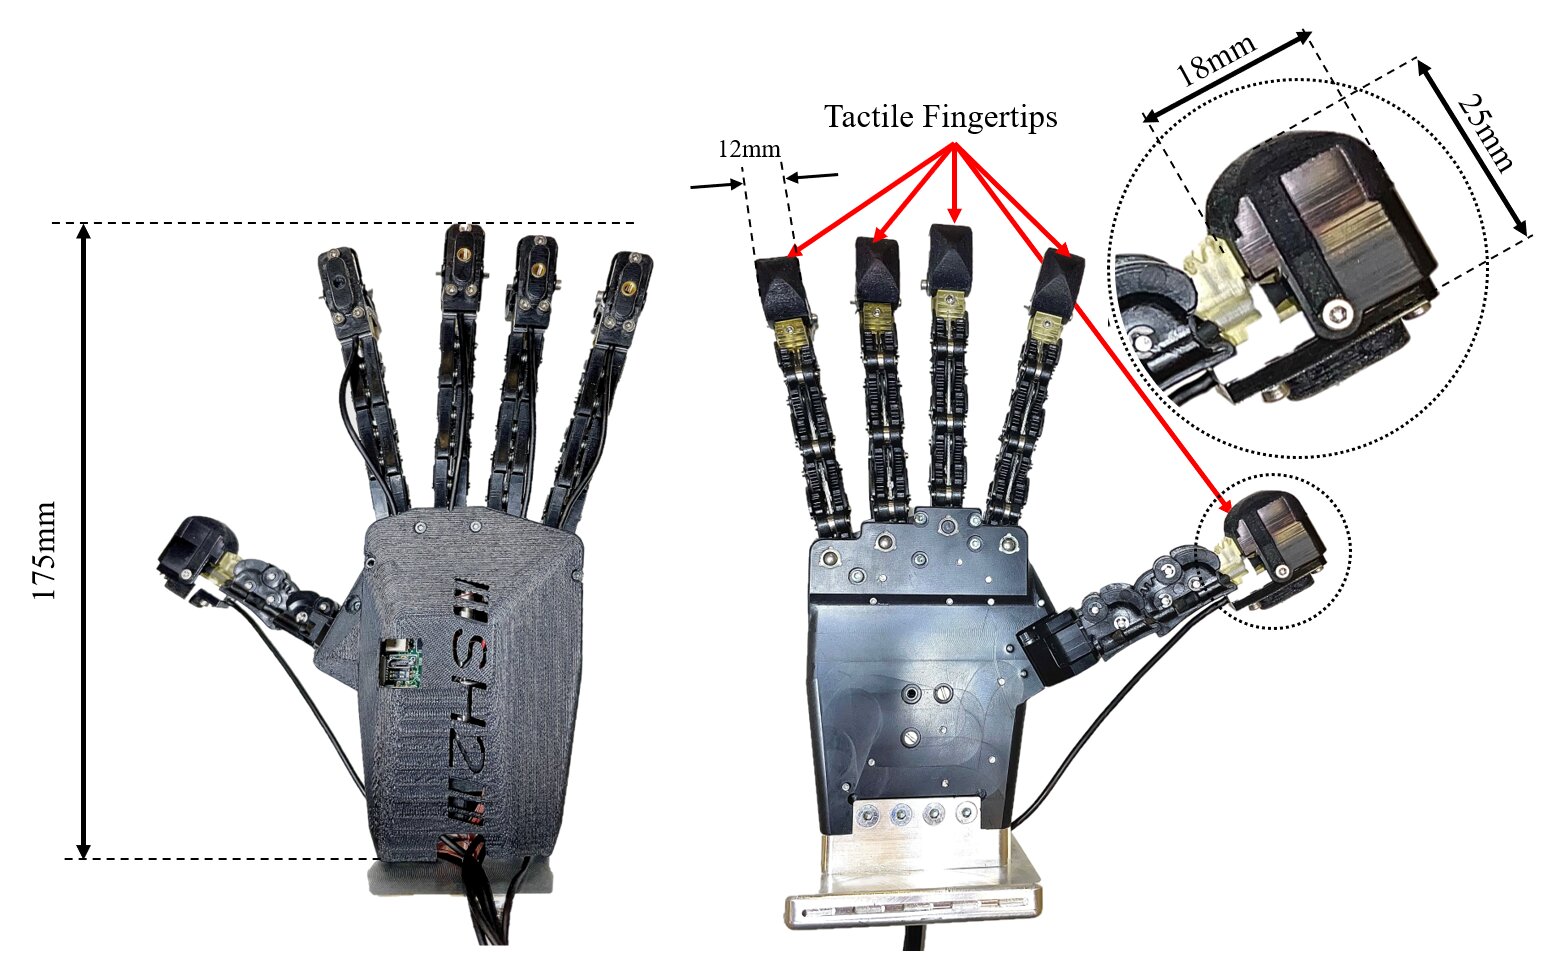
| Magnética | Efecto Hall + película magnética | Medición de vector de fuerza 3D | Inserción de enchufe | Resolución de 24 contactos |
| Resistiva | Espuma/ tinta conductora en matriz de presión | Bajo costo, robustez | Pick-and-place (simple) | Matriz dispersa 4×4 |
Los resultados confirmaron que la misma arquitectura de sensor puede rendir de manera muy diferente dependiendo de la tarea y el material — un sensor táctil visual que logra un 92% de éxito en la reorientación de un bloque metálico cae por debajo del 30% en la misma tarea con una pieza de plástico transparente.
Qué sensor funcionó mejor para cada tarea de manipulación
Pick-and-place con masa desconocida: Los sensores acústicos y magnéticos empataron en el mejor rendimiento, logrando 89% y 91% de éxito respectivamente, frente al 72% para visión y 68% para resistivo. La capacidad del sensor acústico para detectar vibraciones de deslizamiento incipiente le dio una ventaja en objetos de baja fricción. Los sensores magnéticos midieron directamente las fuerzas de cizallamiento, permitiendo que la política ajustara la fuerza de agarre adaptativamente.
Reorientación de objetos: Esta tarea favoreció fuertemente a los sensores táctiles visuales, que tuvieron éxito el 71% de las veces en comparación con el 55% para magnéticos, 48% para acústicos y 39% para resistivos. La alta resolución espacial permitió a la política rastrear cambios de orientación en el punto de contacto. Notablemente, los sensores visuales se beneficiaron del mayor ancho de banda de información — una imagen en escala de grises completa de la superficie de deformación — pero solo cuando la superficie del objeto era mate y no transparente.
Inserción de enchufe: Los sensores magnéticos dominaron esta tarea crítica de alineación, con un 79% de éxito. Su capacidad para medir fuerzas normales y de cizallamiento a 100 Hz permitió una corrección precisa del ángulo de inserción. Los sensores visuales sufrieron de oclusión durante la inserción, mientras que los acústicos y resistivos carecían de la resolución espacial para distinguir entre inserción parcial y completa. Los sensores magnéticos también mostraron la menor varianza entre tipos de material — rendimiento consistente de metal a plástico a caucho.
Qué significa esto para los compradores de robótica — Guía de selección de sensores táctiles
Para ingenieros que despliegan celdas de manipulación, el benchmark TacO ofrece la primera respuesta basada en datos a "¿qué sensor táctil debería comprar?" La matriz de decisión depende de tu tarea principal:
- Pick-and-place con objetos variables: Elige sensores acústicos o magnéticos. El acústico ofrece menor costo (lista de materiales del sensor estimada en menos de $50) pero requiere un entorno silencioso. Los sensores magnéticos son más robustos a $150–400 por yema de dedo.
- Reorientación de precisión (ensamblaje, kitting): Invierte en sensores táctiles visuales como GelSight o DIGIT. Espera $500–$2,000 por sensor para la configuración de cámara + gel, pero ofrecen la mayor resolución espacial para rastrear la orientación de piezas.
- Inserción de alta fuerza (conectores, rodamientos): Los sensores magnéticos son tu mejor opción. Su sensibilidad al cizallamiento a altas cargas (hasta 50 N) supera a otras modalidades en tareas de alineación.
Una idea práctica clave: la fricción del material importa más que la resolución del sensor en muchas tareas. El benchmark encontró que para una modalidad de sensor dada, el coeficiente de fricción entre la pinza y el objeto podía variar las tasas de éxito hasta en 35 puntos porcentuales. Los compradores deben evaluar sensores con sus materiales objetivo reales — no los objetos de prueba del artículo de referencia — antes de comprometerse.
Para celdas multipropósito, un enfoque híbrido (por ejemplo, visual + magnético) puede justificar el mayor costo, pero los datos de TacO sugieren que a menudo se puede lograr más del 85% de éxito con una sola modalidad elegida para tu tarea dominante. Si tu aplicación combina pick-and-place con inserción ocasional, comienza con magnético y agrega visual solo si el rendimiento de reorientación resulta insuficiente.
Explora robots colaborativos usados equipados con módulos de sensores táctiles en Robot Overflow para encontrar soluciones listas para implementar en tareas de contacto intensivo.
Preguntas frecuentes
¿Qué es el benchmark TacO? TacO es un marco de evaluación sistemática que compara cuatro modalidades de sensores táctiles — visual, acústica, magnética y resistiva — en tres tareas de manipulación robótica usando la misma arquitectura de políticas y hardware.
¿Qué sensor táctil es mejor para pick-and-place? Los sensores acústicos y magnéticos funcionaron mejor para pick-and-place con masa desconocida, logrando 89% y 91% de éxito respectivamente. Los sensores de visión y resistivos quedaron rezagados.
¿Cuánto cuesta un sensor táctil para dedos robóticos? El costo va desde menos de $50 para un sensor acústico DIY hasta $500–$2,000 para un sensor táctil visual comercial como GelSight. Los sensores magnéticos están en el rango de $150–$400 por yema de dedo.
¿Puede un sensor táctil visual manejar objetos transparentes? Mal — las tasas de éxito cayeron por debajo del 30% en piezas transparentes. Los sensores acústicos y magnéticos son mejores opciones para superficies de vidrio, plástico o reflectantes.
¿Cuál es la propiedad de sensor más importante para la manipulación? Depende de la tarea. Para reorientación, resolución espacial (gana visual). Para inserción, detección de cizallamiento (gana magnético). Para pick-and-place, sensibilidad a la fricción (ganan acústico y magnético).
¿Necesito detección táctil para pick-and-place simple? No siempre. Para objetos conocidos con masa consistente, solo visión puede ser suficiente. Pero para masa desconocida y materiales variables, la detección táctil aumenta el éxito de aproximadamente 50% a 80% o más.
¿Los sensores TacO están disponibles comercialmente? El proyecto publica diseños de hardware y código como código abierto. Algunas modalidades (visual, magnética) tienen equivalentes comerciales; las acústicas y resistivas están disponibles como plataformas de grado de investigación o construcciones DIY.
¿Estás construyendo un sensor táctil para un nuevo proyecto de automatización — qué modalidad probarás primero?
Conclusión
El benchmark TacO proporciona la primera guía empírica para emparejar modalidades de sensores táctiles con tareas de manipulación, desmintiendo la noción de que más detección siempre es mejor. Para pick-and-place con piezas variables, los sensores acústicos o magnéticos ofrecen detección de deslizamiento rentable. Para reorientación de precisión, los sensores visuales de alta resolución siguen siendo líderes. Y para inserciones críticas de alineación, la detección de cizallamiento magnética ofrece el rendimiento más confiable entre materiales. Los compradores ahora pueden tomar decisiones de compra informadas basadas en la prioridad de la tarea en lugar de afirmaciones de proveedores.