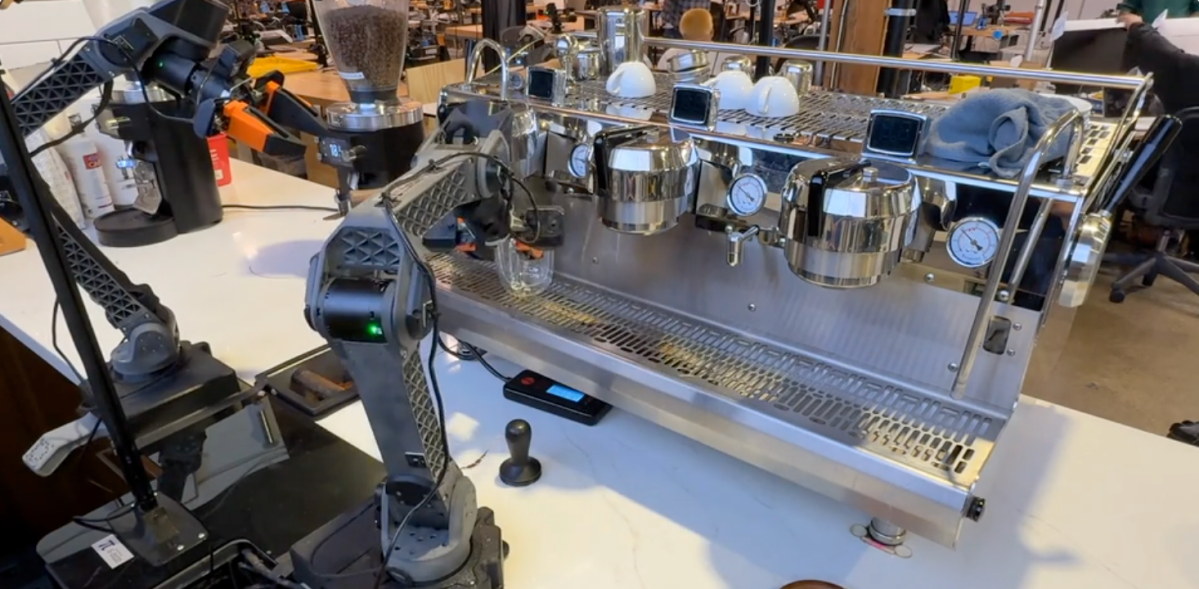
Physical Intelligence ha presentado π0.7, un nuevo modelo base para robótica que demuestra generalización zero-shot: ejecuta tareas desconocidas sin entrenamiento específico. Si esta capacidad se sostiene a escala, supone un cambio fundamental en cómo se valora, se fija precio y se despliega la inteligencia robótica en la automatización industrial y comercial.
Table of Contents
- What is π0.7 and what can it do?
- How does zero-shot generalisation work in robotics?
- How does π0.7 compare to current specialised robot systems?
- What are the limitations of π0.7?
- What This Means for Robotics Buyers and Automation Engineers
- Frequently Asked Questions
What is π0.7 and What Can It Do?
π0.7 es un modelo base para control robótico desarrollado por Physical Intelligence (π), una startup de robótica e IA con sede en San Francisco. El modelo está pensado como un "cerebro" de propósito general capaz de dirigir hardware robótico ante tareas novedosas —tareas para las que no fue entrenado explícitamente— razonando a partir de experiencias previas y de la comprensión del contexto.
Esta capacidad es la que la industria robótica ha perseguido durante una década. Los robots desplegados hoy —ya sean cobots en una línea de montaje o brazos logísticos en un centro de fulfillment— son casi siempre específicos para una tarea. Ejecutan un trabajo excepcionalmente bien y fallan de inmediato cuando cambian las condiciones. La afirmación de π0.7 es que puede generalizar: ante un objeto nuevo, una disposición distinta o una instrucción desconocida, el modelo lo resuelve.
Según TechCrunch, Physical Intelligence describe a π0.7 como «un paso inicial pero significativo» hacia un cerebro robótico de propósito general —un lenguaje prudente que reconoce el avance real y, al mismo tiempo, cuánto queda por recorrer.
How Does Zero-Shot Generalisation Work in Robotics?
La generalización zero-shot significa que el modelo puede completar con éxito una tarea que no ha visto durante su entrenamiento, usando únicamente razonamiento y transferencia de patrones desde experiencias relacionadas. En robótica esto es extraordinariamente difícil porque la interacción física exige control sensorimotor en tiempo real: el modelo debe traducir entendimiento abstracto en comandos motores precisos y continuos bajo restricciones físicas.
El paradigma dominante hoy en IA robótica es el aprendizaje por imitación y el aprendizaje por refuerzo sobre distribuciones estrechas de tareas: se alimenta al robot con miles de demostraciones de una acción específica y aprende a replicarla. Esto funciona, pero genera sistemas frágiles y monocromáticos. Cada nueva tarea exige un nuevo entrenamiento, recogida de datos y mucho trabajo de ingeniería.
Los modelos base como π0.7 adoptan otro enfoque. En lugar de entrenar para una sola tarea, se entrena al modelo sobre una amplia distribución de tareas y de cuerpos robóticos, construyendo una representación generalizada de cómo funciona la manipulación física. Piénselo como la diferencia entre un técnico formado solo para instalar una marca determinada de herrajes y otro formado en múltiples sistemas de construcción que se adapta a lo que requiera la obra. La analogía falla al nivel de la precisión —la manipulación robótica exige exactitud subcentimétrica que un entrenamiento amplio por sí solo no garantiza— pero la filosofía arquitectónica es la misma.
Physical Intelligence no está sola en esta apuesta. RT-2 de Google DeepMind, las arquitecturas neuronales de Figure AI y las canalizaciones de entrenamiento de 1X Technologies reflejan la misma hipótesis: que datos de entrenamiento a gran escala y diversos producen robots más desplegables que la especialización estrecha.
How Does π0.7 Compare to Current Specialised Robot Systems?
La brecha práctica entre las capacidades que reclama π0.7 y los robots actualmente desplegados en la industria es significativa —y reveladora. Así se comparan ambos paradigmas en las dimensiones que más importan a compradores e integradores de sistemas:
| Capability | Specialised Robots (current) | π0.7 / Foundation Model Approach |
|---|---|---|
| Task flexibility | Single-task or narrow task family | Multi-task, zero-shot generalisation claimed |
| Setup time for new task | Days to weeks (retraining + validation) | Potentially hours (natural language instruction) |
| Reliability on trained tasks | Very high (>99% in controlled conditions) | Still maturing — generalisation trades peak reliability |
| Data requirement | Hundreds to thousands of task demos | Large pre-training corpus; few-shot at deployment |
| Hardware compatibility | Tuned to specific hardware | Designed to transfer across robot embodiments |
| Commercial readiness | Fully production-deployed | Research/early commercial stage |
El intercambio es claro. Los sistemas especializados ganan en fiabilidad para la tarea concreta entrenada. Los modelos de propósito general ganan en adaptabilidad. En la mayoría de los despliegues industriales actuales —soldadura, paletizado, pick-and-place— la fiabilidad domina, y los cobots y brazos industriales especializados siguen siendo la elección racional. Puede ver el panorama comercial actual buscando used industrial robots for sale on Robot Overflow.
Pero la ecuación cambia cuando una planta necesita ejecutar más que unas pocas tipologías de tarea, o cuando las líneas de producto cambian con frecuencia. Ahí es donde la propuesta de valor de π0.7 empieza a competir de verdad.
What Are the Limitations of π0.7?
La generalización zero-shot en robótica es real pero aún acotada —y la propia comunicación de Physical Intelligence lo reconoce.
La primera limitación es el decaimiento de la fiabilidad en tareas nuevas. Un modelo que generaliza entre tareas necesariamente sacrifica algo de rendimiento máximo en cualquier tarea individual. En entornos críticos para la seguridad o de alto rendimiento, incluso una pequeña caída en la tasa de éxito se traduce directamente en tiempo de inactividad y coste. Esto no es una crítica exclusiva a π0.7 —es una tensión fundamental entre generalización y especialización.
La segunda limitación es el anclaje físico. Los modelos de lenguaje y visión generalizan bien porque sus salidas son flexibles —una frase algo imprecisa sigue siendo comprensible. La manipulación robótica no perdona de la misma forma. Una trayectoria de agarre que falle por dos centímetros hace que se caiga el objeto. Los modelos base para robótica, por tanto, deben resolver un problema más duro que sus homólogos de lenguaje, y el margen de error ingenieril es mucho menor.
La tercera es la dependencia del hardware. π0.7 se entrena para transferir entre distintas embodiments —cuerpos robóticos y configuraciones de actuadores— pero el despliegue en el mundo real sigue requiriendo calibración e integración. La visión de un único modelo que funcione en cualquier robot sigue siendo, por ahora, aspiracional.
Finalmente está la cuestión de los datos. Los modelos base requieren conjuntos de entrenamiento enormes y diversos. Physical Intelligence ha estado recopilando datos de interacción robótica a gran escala, pero el ecosistema de datos en robótica está muy lejos de la madurez de los corpora de texto o imagen a escala de internet. Esta es una limitación que comparte todo el campo, no un defecto único de este modelo.
What This Means for Robotics Buyers and Automation Engineers
Para los compradores que evalúan sistemas robóticos hoy, π0.7 no sustituye a los robots del mercado —pero replantea la decisión de compra de una manera relevante.
A corto plazo (12–24 meses), el consejo práctico no cambia: si necesita un robot para hacer un trabajo con fiabilidad, un cobot o brazo industrial diseñado para ese propósito sigue siendo la herramienta adecuada. La fiabilidad, la certificación de seguridad y el soporte del proveedor del hardware consolidado no son cosas que un modelo de IA en etapa de investigación pueda replicar todavía. Si busca opciones, used cobots for sale on Robot Overflow son un punto de entrada económico para automatización de tarea única.
A medio plazo (2–4 años), los compradores deberían empezar a preguntar a los proveedores algo nuevo: ¿cuál es la ruta de actualización para las capacidades de IA? El hardware adquirido hoy seguirá operativo cuando el control basado en modelos base sea viable comercialmente. Los robots con arquitecturas de software abiertas e interfaces de cómputo estándar serán mucho más fáciles de actualizar que los sistemas cerrados y propietarios.
Para los integradores de sistemas, la implicación es más inmediata. El valor añadido en integración robótica está cambiando. La programación y el ajuste específico de tareas —históricamente el núcleo del trabajo de integración— pierden capacidad diferenciadora a medida que maduran modelos como π0.7. La ventaja competitiva se moverá hacia la experiencia en despliegue, infraestructura de datos y la capacidad de validar el comportamiento generalizado de la IA en entornos críticos para la seguridad.
La frontera de precios es donde esto se vuelve estratégicamente interesante. Hoy la inteligencia robótica se valora por tarea: cada nueva capacidad requiere un paquete de software o una integración personalizada. Si los modelos de propósito general comoditizan la programación de tareas, el valor se concentrará en la capa del modelo y en el hardware que mejor lo soporte. Ese es un cambio estructural que remodelará la economía de proveedores en toda la cadena de suministro robótico.