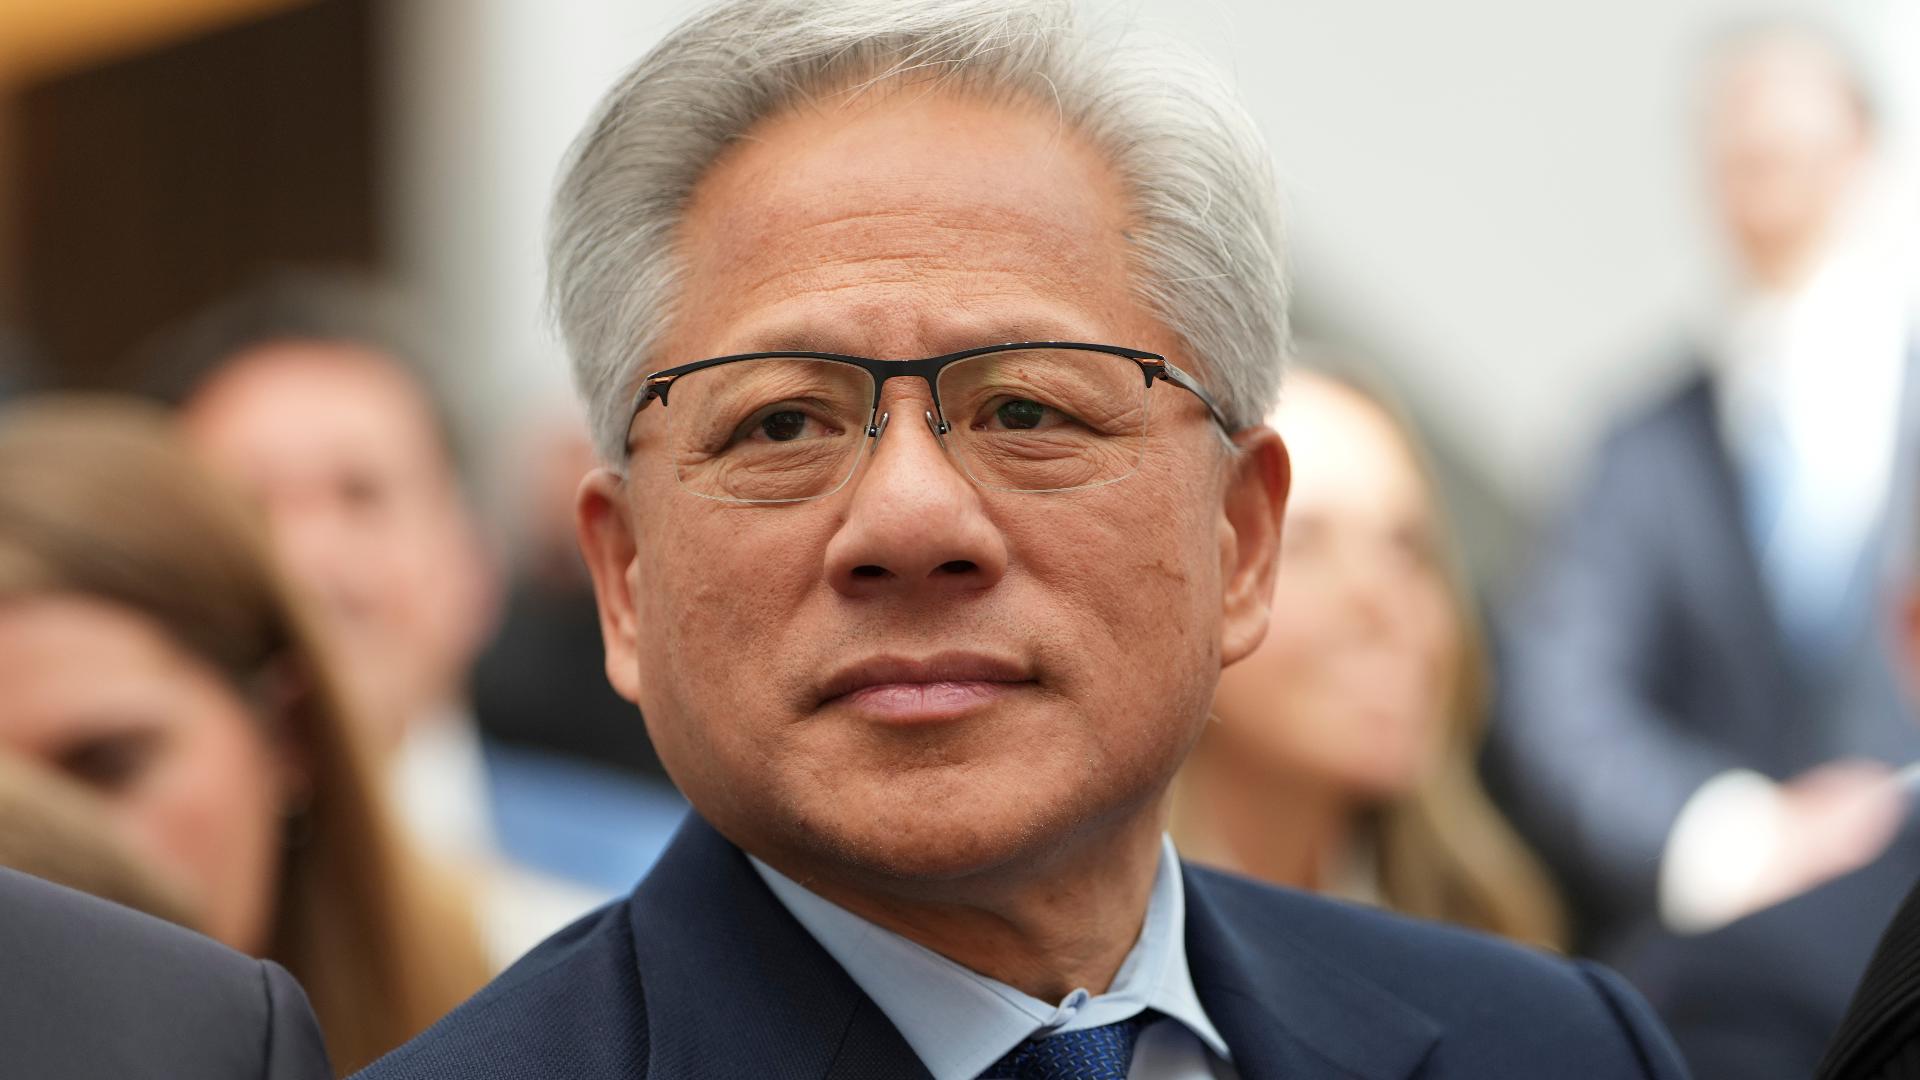
La junta directiva de Nvidia abrirá una investigación independiente sobre una presunta operación de inteligencia extranjera dirigida contra el director ejecutivo Jensen Huang, según informó primero Ft. Huang reconoció una aventura en un mensaje interno; personas familiarizadas con un memorando basado en información de inteligencia estadounidense dijeron que este lo vinculaba con un ejecutivo de Megaspeed a quien los servicios de inteligencia de EE. UU. creían reclutado por el Ministerio de Seguridad del Estado de China.
Un comité de directores independientes, con la asistencia de abogados externos, supervisará la investigación. En su declaración, la junta expone su postura actual y, al mismo tiempo, deja abierta la investigación: afirma que no hay motivos para creer que se hayan visto comprometidos la seguridad nacional o los secretos de Nvidia, y se compromete a examinar toda la información disponible.
En el mensaje dirigido a los empleados, Huang pidió disculpas a su familia y a sus colegas, y dijo que colaboraría plenamente con la investigación. Nvidia había rechazado anteriormente las insinuaciones de que mantuviera una relación inapropiada con Alice Huang, y describió sus interacciones como «nada inusual ni inesperado» en el trato con un cliente de Nvidia.
Alice Huang es directiva de Megaspeed, cliente de Nvidia con sede en Singapur. El Gobierno de EE. UU. ya investigaba a Megaspeed por sospechas de que introducía de contrabando chips de Nvidia en China.
Huang ha presionado repetidamente al presidente Donald Trump para que adopte una postura más permisiva respecto al envío de chips de IA de Nvidia a China, después de que los nuevos controles a la exportación de 2025 dejaran a la empresa fuera del mercado. Más tarde, Trump autorizó la exportación de los chips H200 de Nvidia, de una generación anterior, en virtud de un acuerdo que otorgaba al Gobierno de EE. UU. una parte de las ventas; sin embargo, esto tuvo un impacto mínimo en las ventas de Nvidia, ya que Pekín se opuso a esa tecnología.
Huang cofundó Nvidia en 1993, y el éxito de la empresa está más ligado a él que el de la mayoría de los grupos tecnológicos. Dirige un núcleo cercano de aproximadamente media docena de ejecutivos y supervisa directamente a decenas de subordinados.
Trump dijo que no se arrepentía de no haber actuado ante la información de inteligencia y describió a Huang como un hombre honorable. Las acciones de Nvidia que cotizan en Fráncfort caían más de un 6 por ciento en las primeras operaciones del lunes.
John Moolenaar, el republicano que preside el comité de la Cámara de Representantes sobre China, y otros legisladores han solicitado que Huang comparezca ante el Congreso para hablar sobre el acceso de China a tecnología e información sensibles.