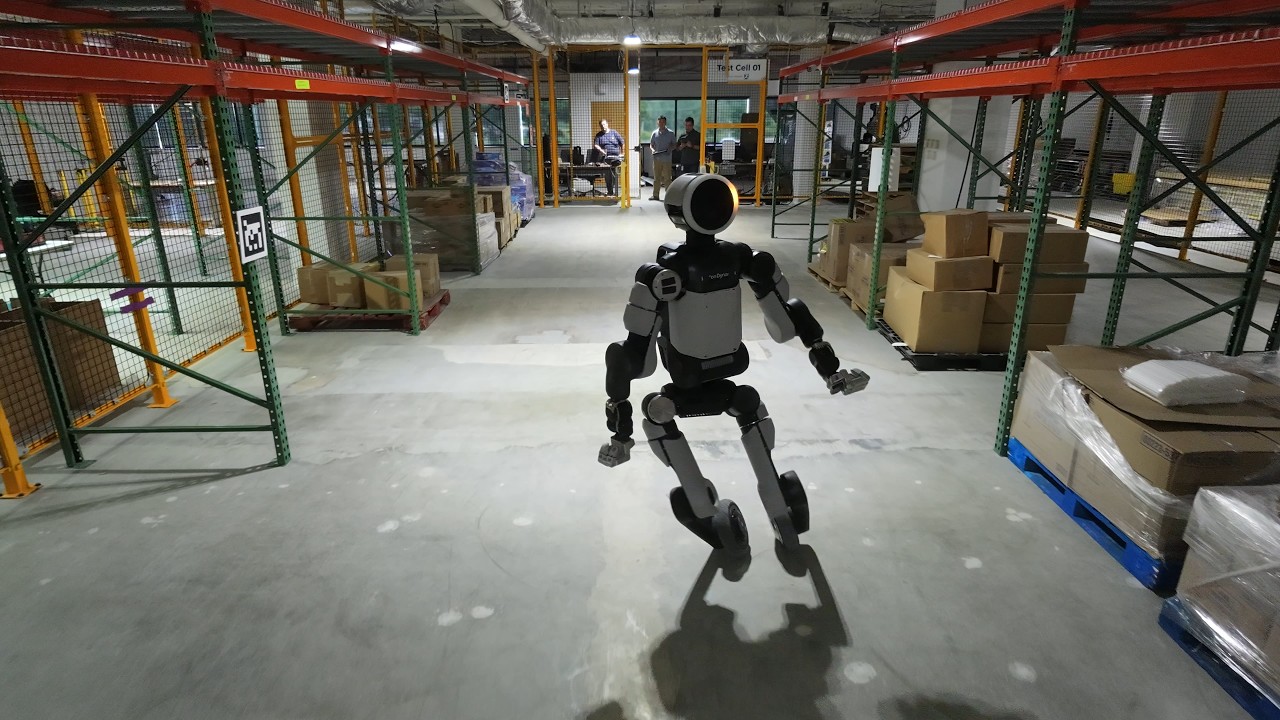
Boston Dynamics ha equipado su humanoide Atlas con ruedas para una serie de experimentos de ingeniería de control, según informó primero Therobotreport. El experimento evalúa cómo contribuye el enfoque de control combinado a la estabilidad dinámica mientras Atlas se desplaza por terrenos reales sin estructurar, alternando entre rodar sobre superficies planas y moverse sobre sus piernas para sortear obstáculos o superficies irregulares.
Boston Dynamics describe el Atlas con ruedas como una plataforma de pruebas de investigación, no como un producto. El ingeniero de control Andy Wu acopló ruedas a las piernas de Atlas para llevar la actuación al límite; el experimento también examina la adaptabilidad en condiciones difíciles de modelar o simular.
Wu explicó que un adaptador personalizado acopla una llanta de scooter disponible comercialmente al actuador de tobillo existente de Atlas y que es la única pieza nueva del conjunto. En el software, cada rueda se modela como un tobillo capaz de girar continuamente, en sustitución de los pies del modelo base del robot Atlas.
Según Wu, el sistema aprendió todos los comportamientos en simulación y los ejecutó en el mundo real con una precisión sorprendente. El vídeo también muestra a Atlas haciendo piruetas y realizando maniobras de actuación agresivas, además de desplazarse sobre ruedas y sobre sus piernas.
La política de aprendizaje por refuerzo de cuerpo completo procesa información propioceptiva en tiempo real y comandos de velocidad. Por separado, el experimento genera ajustes dinámicos de postura y fuerza para mitigar perturbaciones no modeladas y estados de contacto no ideales.
Para Wu y el equipo de ingeniería de control, la principal conclusión es la sinergia entre los métodos de control: el control clásico de motores proporciona estabilidad de base, mientras que el aprendizaje por refuerzo de cuerpo completo permite una adaptación reactiva. La combinación ofrece más agilidad en el mundo real que cualquiera de los métodos por separado.
La siguiente pregunta de Wu es cómo responderá la política ante actuadores averiados. Esto es importante para la seguridad y para entender cómo respondería el sistema ante un fallo.