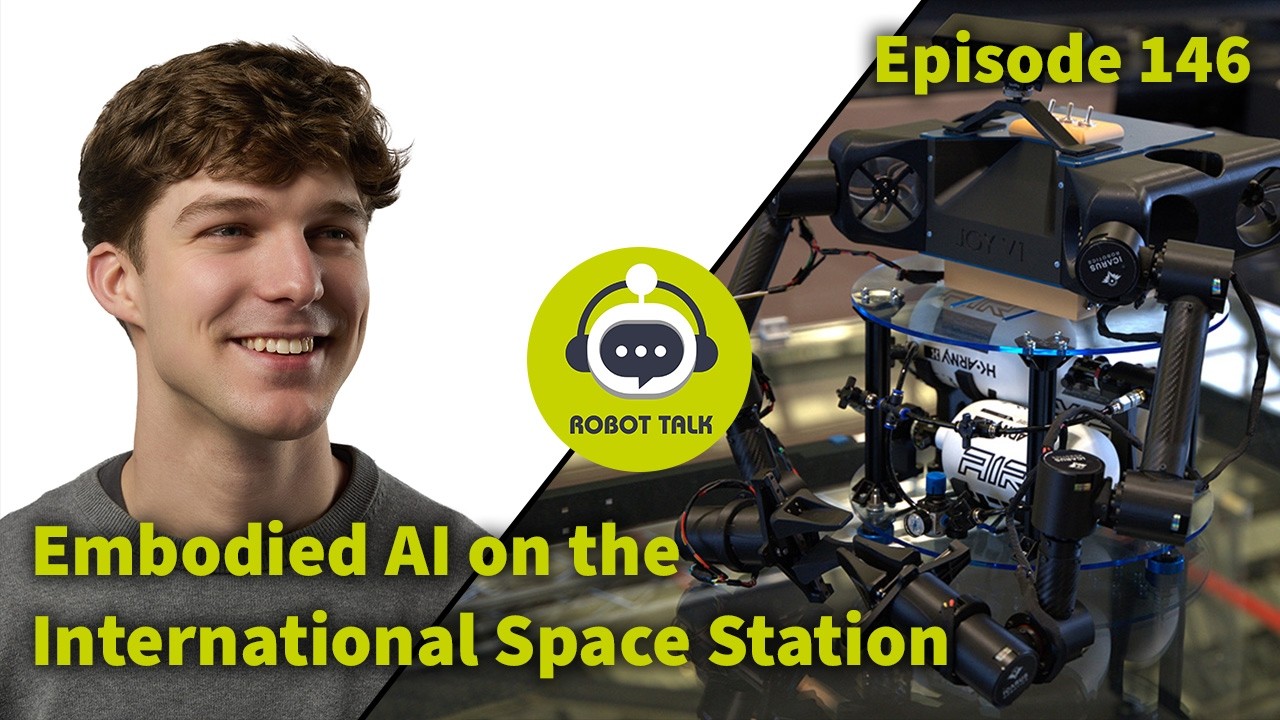
Icarus Robotics está construyendo una fuerza laboral robótica para la Estación Espacial Internacional — y los desafíos de manipulación que resuelven en microgravedad pueden ser la prueba más exigente a la que se haya enfrentado la IA incorporada. Jamie Palmer, cofundador y CTO, sostiene que cada restricción que impone el espacio a un robot corresponde directamente a problemas sin resolver en el desarrollo de humanoides en la Tierra.
- Por qué el espacio es la prueba de estrés definitiva para la IA incorporada
- Qué está construyendo realmente Icarus Robotics
- El problema de la manipulación en microgravedad
- Lo que la robótica en la EEI enseña a los humanoides terrestres
- Qué significa esto para la robótica y la automatización
- Preguntas frecuentes
Por qué el espacio es la prueba de estrés definitiva para la IA incorporada
La robótica espacial elimina todas las suposiciones de diseño convencionales. No hay gravedad que estabilice un agarre, no hay un anulado humano fácil cuando algo falla, y la latencia vuelve impracticable la teleoperación. Si tu pila de manipulación no puede lidiar con incertidumbre real —en la pose de objetos, en la dinámica de contacto y en el estado ambiental— fracasa de forma visible y costosa.
Precisamente por eso lo que Jamie Palmer e Icarus Robotics están diseñando para la EEI importa más allá de la industria espacial. La Estación Espacial Internacional es un entorno confinado, lleno de objetos y crítico para la seguridad: elementos no cooperativos, geometrías de alcance incómodas y tolerancia cero a la pérdida de hardware. ¿Suena familiar? Debería: son las mismas limitaciones que hacen que almacenes, hospitales y obras de construcción sean tan resistentes a la automatización robótica.
La trayectoria de Palmer lo sitúa en una posición poco común para abordar este problema. Tiene un máster en Robótica por la Universidad de Columbia, donde investigó manipulación dexterosa inteligente en el laboratorio ROAM. Luego desplegó robots autónomos en hospitales durante la pandemia de COVID-19 —probablemente el despliegue robótico real más caótico de la última década— antes de trabajar como ingeniero ganador de carreras en el equipo Mercedes-AMG Petronas Formula One, un entorno donde la fiabilidad del hardware bajo condiciones extremas es innegociable.
Qué está construyendo realmente Icarus Robotics
Icarus Robotics desarrolla una fuerza laboral robótica diseñada para realizar tareas rutinarias y de alto riesgo a bordo de la EEI, reduciendo el tiempo de los astronautas dedicado a mantenimiento e inspecciones, que hoy ocupan una porción significativa de las horas de la tripulación.
La filosofía de diseño central se centra en la manipulación hábil en entornos no estructurados: robots capaces de interactuar con el hardware existente de la EEI sin que éste tenga que ser modificado. Este enfoque “primero la manipulación” es una desviación deliberada de los sistemas tradicionales de robótica espacial, que suelen exigir interfaces a medida, accesorios o objetos especialmente marcados para que los robots interactúen de forma fiable.
La distinción es enorme. Los sistemas robóticos espaciales heredados —incluido Canadarm2 y el brazo robótico del HTV de JAXA— sobresalen en operaciones a gran escala, preplanificadas y con cargas bien caracterizadas. Icarus apunta al extremo opuesto del espectro: el trabajo rutinario, no planificado y en espacios reducidos que hoy requiere a un humano con traje espacial o a un astronauta gateando por un módulo.
El problema de la manipulación en microgravedad
Agarrar objetos en microgravedad rompe la mayoría de las suposiciones incorporadas en algoritmos de manipulación entrenados o probados en la Tierra. Técnicamente, esto importa por lo siguiente.
En la Tierra, la gravedad ejerce una fuerza constante y predecible que ayuda a asentar los objetos en un agarre y a estabilizarlos frente a perturbaciones. En microgravedad esa fuerza estabilizadora desaparece. Cualquier fuerza de contacto que el robot aplique a un objeto se propagará como una fuerza de reacción a través del propio cuerpo del robot —que, a su vez, está flotando a menos que esté anclado. Esto significa que cada acción de manipulación es simultáneamente un problema de locomoción. El robot debe controlar su propia posición y orientación mientras controla el objeto con el que interactúa, tratándolos como un sistema dinámico acoplado.
Se trata de una versión significativamente más difícil del problema de manipulación que la que afrontan la mayoría de los sistemas terrestres. Exige:
| Challenge | Earth Context | ISS/Microgravity Context |
|---|---|---|
| Grasp stability | Gravity assists seating | Zero passive stabilisation |
| Reaction forces | Robot base absorbs them | Propagates through floating body |
| Object pose estimation | Gravity constrains resting poses | Arbitrary 6-DOF object states |
| Error recovery | Drop and retry | Floating object drift, potential collision |
| Latency tolerance | Teleoperation viable | Round-trip delay makes autonomy mandatory |
La implicación práctica: cualquier IA de manipulación que funcione con fiabilidad en la EEI se ve forzada a resolver manipulación diestra y consciente del contacto en condiciones de máxima incertidumbre, sin muletas. Esa es exactamente la brecha de capacidades que frena a los robots humanoides en entornos terrestres llenos de obstáculos.
Lo que la robótica en la EEI enseña a los humanoides terrestres
Las lecciones que la robótica espacial devuelve al desarrollo de humanoides son más directas de lo que admite la mayoría en la industria.
Consideremos el problema de la fuerza de reacción. Cuando un robot humanoide en un almacén se estira para coger un objeto en una estantería, enfrenta una versión simplificada del mismo problema acoplado: el movimiento del brazo desplaza su centro de masa, lo que afecta al equilibrio y, por ende, a la precisión del alcance. La mayoría de las plataformas humanoides actuales gestionan esto con planificación de movimiento conservadora y márgenes de seguridad amplios. El caso de microgravedad, donde ese acoplamiento es extremo e inevitable, obliga a los investigadores a resolverlo debidamente en lugar de diseñar a su alrededor.
El despliegue hospitalario de Palmer añade otra capa. Los hospitales comparten características críticas con la EEI: pasillos estrechos, objetos no estandarizados (bastones de suero, equipamiento médico, pertenencias de pacientes), operadores humanos ocupados que no pueden vigilar al robot y consecuencias de fallo que son de verdad serias. Su transición desde despliegues en hospitales hasta el espacio es una escalada deliberada de la dificultad ambiental —cada paso elimina una suposición más que el robot podía darse el lujo de manejar.
Para los equipos que desarrollan humanoid robots para aplicaciones industriales y logísticas, el trabajo de Icarus sugiere un criterio metodológico: diseñar primero para la versión más difícil del problema. Los robots que aprenden manipulación bajo la máxima restricción generalizan mejor a entornos más sencillos que los robots entrenados en escenarios fáciles y luego empujados hacia lo complejo.
Las comunidades de reinforcement learning y de sim-to-real transfer han llegado a una conclusión similar por vía empírica: la randomización de dominio durante el entrenamiento, que vuelve el entorno de entrenamiento artificialmente más duro e impredecible, produce políticas del mundo real más robustas de forma consistente. La robótica en la EEI es, en cierto sentido, la encarnación física de la máxima randomización de dominio.
Qué significa esto para la robótica y la automatización
Para los ingenieros en robótica, el enfoque de Icarus Robotics es una señal de que la manipulación hábil en entornos no estructurados se aproxima a la madurez comercial —no solo en laboratorios de investigación, sino en el entorno operativo más hostil disponible. Esa brecha de credibilidad entre demos de laboratorio y despliegue real ha sido el obstáculo persistente para las aplicaciones que requieren mucha manipulación.
Para compradores industriales que evalúan cobots y hardware de automatización de segunda mano, la conclusión relevante es sobre la trayectoria de capacidades. Las capacidades de manipulación que hoy se ponen a prueba en la EEI suelen propagarse a plataformas comerciales de cobots y humanoides en un plazo de tres a siete años. Invertir ahora en plataformas de automatización flexibles y capaces de manipulación posiciona a las instalaciones para absorber actualizaciones de capacidad a medida que la IA subyacente madura.
Para el ecosistema más amplio de la IA física, la robótica espacial representa una fuente de datos infrautilizada. Cada hora que un robot opera en la EEI genera datos de manipulación ricos en contactos en un dominio donde la física es inequívoca y está bien instrumentada. Esos datos, si estuvieran accesibles para la comunidad investigadora, podrían acelerar de manera significativa las capacidades de manipulación de los sistemas terrestres.
El bagaje de ingeniería de Fórmula 1 que Palmer aporta a Icarus también transmite una señal práctica para el desarrollo de hardware. La F1 es uno de los pocos dominios comerciales donde la fiabilidad del hardware, la velocidad de iteración del software y el rendimiento bajo incertidumbre deben maximizarse simultáneamente con recursos limitados. Esos son precisamente los trade-offs de ingeniería que definen sistemas robóticos capaces y desplegables.
Preguntas frecuentes
¿En qué está trabajando Icarus Robotics?
Icarus Robotics desarrolla sistemas robóticos autónomos diseñados para realizar mantenimiento rutinario, inspecciones y tareas de alto riesgo a bordo de la Estación Espacial Internacional. Los robots están diseñados para manipular con destreza el hardware existente de la EEI sin requerir interfaces hechas a medida, reduciendo el tiempo de la tripulación en tareas no científicas.
¿Por qué es más difícil la manipulación en microgravedad que la manipulación terrestre?
En microgravedad, cualquier fuerza que un robot aplique a un objeto genera una fuerza de reacción igual a través del propio cuerpo flotante del robot. Eso convierte la manipulación y la locomoción en un problema acoplado que debe resolverse simultáneamente. En la Tierra, la gravedad estabiliza pasivamente los agarres y limita las poses de reposo de los objetos, proporcionando pistas que la mayoría de los algoritmos de manipulación usan sin modelarlas explícitamente.
¿Cómo beneficia la investigación en robótica espacial a los robots humanoides terrestres?
La IA de manipulación desarrollada para el espacio debe gestionar la incertidumbre máxima —poses arbitrarias de objetos, dinámicas de contacto impredecibles, ausencia de teleoperación— sin las muletas presentes en entornos de laboratorio terrestres. Los sistemas que resuelven la manipulación en esas condiciones tienden a generalizar de forma más robusta a entornos estructurados terrestres como almacenes, fábricas y hospitales que los sistemas entrenados con problemas más sencillos.
¿Quién es Jamie Palmer y cuál es su trayectoria?
Jamie Palmer es cofundador y CTO de Icarus Robotics. Tiene un máster en Robótica por la Universidad de Columbia (laboratorio ROAM, investigación en manipulación dexterosa), desplegó robots autónomos en hospitales durante la pandemia de COVID-19 y trabajó como ingeniero ganador de carreras en Mercedes-AMG Petronas Formula One antes de fundar Icarus.
¿Qué es el laboratorio ROAM en la Universidad de Columbia?
El laboratorio ROAM (Robotic Manipulation and Mobility) en la Universidad de Columbia se centra en la manipulación robótica inteligente y dexterosa —desarrolla algoritmos que permiten a los robots interactuar con objetos en entornos no estructurados. Es uno de varios grupos académicos punteros cuyo trabajo informa directamente el desarrollo comercial de robots con capacidad de manipulación.
La EEI no es solo una plataforma científica: se está convirtiendo en el banco de pruebas robótico más exigente dentro y fuera de la Tierra. Icarus Robotics está construyendo la fuerza laboral que demostrará que la IA incorporada puede operar donde de verdad no existe una red de seguridad.